
नियंत्रक और लूप
नियंत्रक और लूप
प्रतियोगिताओं में, टीमें अपने रोबोट को वायरलेस तरीके से नियंत्रित करने के लिए कंट्रोलर का उपयोग करती हैं। कंट्रोलर को उपयोगकर्ता से प्राप्त इनपुट के आधार पर रोबोट को अपडेट करने के लिए प्रोग्राम किया गया है। इस प्रोजेक्ट में लूप का उपयोग इसलिए किया जाता है ताकि रोबोट बार-बार अपडेटेड इनपुट जानकारी की जांच कर सके। लूप की मदद से प्रोजेक्ट यह जल्दी से जांच सकता है कि कौन से बटन दबाए गए हैं, या जॉयस्टिक को कितनी दूर तक धकेला गया है। एक बार जांच हो जाने के बाद, यह जानकारी तुरंत रोबोट को भेज दी जाती है ताकि वह नियंत्रक के निर्देशों पर तुरंत प्रतिक्रिया दे सके।
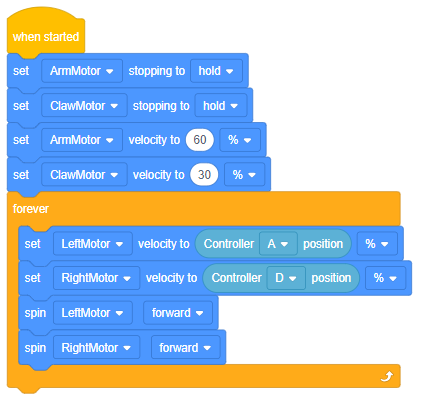
ऊपर दी गई छवि VEXcode IQ से Clawbot Control उदाहरण प्रोजेक्ट को दर्शाती है। इस प्रोजेक्ट में निरंतर चलने वाला लूप, मोटरों की गति निर्धारित करने के लिए अक्ष A और D की स्थिति की लगातार जांच करता रहता है।
नियंत्रक के बिना स्वायत्त प्रोग्रामिंग के लिए भी लूप महत्वपूर्ण हैं। एक लूप किसी प्रोजेक्ट के भीतर दोहराए जाने वाले आदेशों को सरल और व्यवस्थित करने में मदद करता है।
 चर्चा को प्रेरित करें
-
दोहराव वाले व्यवहार
इस वर्ष के VEX IQ प्रतियोगिता खेल की छात्रों के साथ समीक्षा करने के इस पर क्लिक करें या फिर, पिछले वर्षों के खेलों के आधार पर निम्नलिखित चर्चा करें।
प्रश्न: प्रतियोगिता के दौरान रोबोट द्वारा कौन से व्यवहार दोहराए जाने की संभावना है?
उत्तर: छात्र संभवतः तुरंत गतिविधियों के साथ प्रतिक्रिया देंगे, लेकिन परियोजना में गतिविधियों के लिए लूप का उपयोग करने की संभावना सेंसर की जाँच के लिए लूप का उपयोग करने की तुलना में कम है।
प्रश्न: आप इन दोहराव वाले व्यवहारों को लूप में कैसे बदलेंगे?
उत्तर: चाहे कोई भी व्यवहार दोहराया जा रहा हो, लूप के अंदर ब्लॉकों को खींचना एक आवश्यक चरण है। छात्रों को लूप ब्लॉक के अंदर ब्लॉक को व्यवस्थित करने में सहज होना चाहिए।
प्रश्न: छात्रों से पूछें कि VEXcode IQ में कौन सा ब्लॉक उन्हें एक नियंत्रक बटन दबाए जाने के बाद अपने रोबोट को व्यवहार करने के लिए प्रोग्राम करने में मदद कर सकता है। साथ ही, यह भी पूछें कि यह ब्लॉक किस समूह का हिस्सा है।
A: उस ब्लॉक को व्हेन कंट्रोलर बटन ब्लॉक कहा जाता है और यह VEXcode IQ में इवेंट्स ब्लॉक के अंतर्गत स्थित है।
 अपने ज्ञान का विस्तार करें
-
उदाहरण परियोजनाओं की समीक्षा
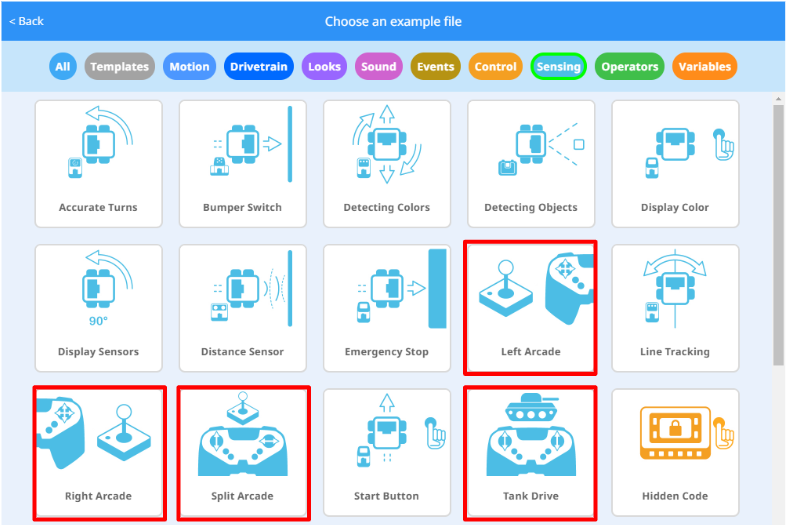
इस गतिविधि को आगे बढ़ाने के लिए, अपने छात्रों से आर्केड कंट्रोल और टैंक कंट्रोल के बीच के अंतरों का पता लगाने के लिए कहें। छात्र VEXcode IQ में उपलब्ध उदाहरण परियोजनाओं का अनुसरण कर सकते हैं। इसके चार उदाहरण प्रोजेक्ट हैं: लेफ्ट आर्केड, राइट आर्केड, स्प्लिट आर्केड और टैंक ड्राइव।

प्रोग्राम के भीतर लूप कैसे काम करते हैं, साथ ही प्रत्येक प्रकार के नियंत्रण के फायदे और नुकसान
चर्चा करें। इस गतिविधि को गणित से जोड़ने के लिए, ऊपर दिए गए बाएं/
आर्केड (एक जॉयस्टिक) और स्प्लिट आर्केड/टैंक ड्राइव (दोनों जॉयस्टिक) प्रोजेक्ट का उपयोग करके प्रोजेक्ट में X और Y अक्षों की भूमिकाओं पर चर्चा करें। एक्स अक्ष की स्थिति से प्राप्त रीडिंग जॉयस्टिक की बाएं-दाएं, क्षैतिज गति को दर्शाती हैं, जबकि वाई अक्ष की स्थिति से प्राप्त रीडिंग जॉयस्टिक की ऊपर-नीचे, ऊर्ध्वाधर गति को दर्शाती हैं।