
Ελεγκτές και βρόχοι
Ελεγκτές και βρόχοι
Στους αγώνες, οι ομάδες χρησιμοποιούν χειριστήρια για να ελέγχουν ασύρματα τα ρομπότ τους. Ο ελεγκτής είναι προγραμματισμένος να ενημερώνει το ρομπότ με βάση τα δεδομένα εισόδου του χρήστη. Στο έργο χρησιμοποιούνται βρόχοι, έτσι ώστε το ρομπότ να ελέγχει επανειλημμένα για ενημερωμένες πληροφορίες εισόδου. Οι βρόχοι επιτρέπουν στο έργο να ελέγχει γρήγορα ποια κουμπιά έχουν πατηθεί ή πόσο μακριά έχουν πατηθεί τα joystick. Μόλις ελεγχθούν, αυτές οι πληροφορίες μεταδίδονται γρήγορα στο ρομπότ, έτσι ώστε να ανταποκρίνεται γρήγορα στις οδηγίες του ελεγκτή.
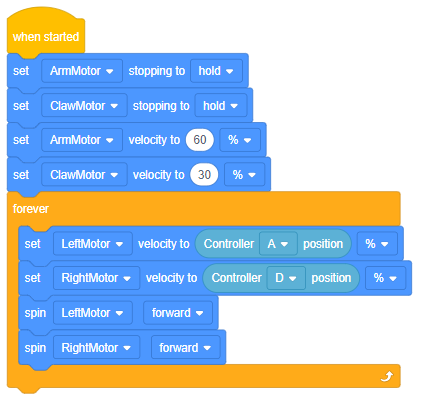
Η παραπάνω εικόνα δείχνει το παράδειγμα έργου Clawbot Control από το VEXcode IQ. Ο βρόχος αέναου κύκλου σε αυτό το έργο ελέγχει τις θέσεις των αξόνων A και D αέναου κύκλου προκειμένου να ορίσει την ταχύτητα των κινητήρων.
Οι βρόχοι είναι σημαντικοί ακόμη και για αυτόνομο προγραμματισμό χωρίς ελεγκτή. Ένας βρόχος βοηθά στην απλοποίηση και οργάνωση επαναλαμβανόμενων εντολών μέσα σε ένα έργο.
 Παρακίνηση Συζήτησης
-
Επαναλαμβανόμενες Συμπεριφορές
Αξιολογήστε το φετινό παιχνίδι του διαγωνισμού VEX IQ με τους μαθητές κάνοντας κλικ σε αυτόν τον σύνδεσμο . Ή, κάντε την ακόλουθη συζήτηση με βάση τα παιχνίδια των προηγούμενων ετών.
Ε: Ποιες συμπεριφορές είναι πιθανό να επαναληφθούν από το ρομπότ κατά τη διάρκεια ενός διαγωνισμού;
Α: Οι μαθητές πιθανότατα θα ανταποκριθούν αμέσως με κινήσεις, αλλά το έργο είναι λιγότερο πιθανό να χρησιμοποιήσει βρόχους για κινήσεις από ό,τι για τον έλεγχο αισθητήρων.
Ε: Πώς θα μετατρέπατε αυτές τις επαναλαμβανόμενες συμπεριφορές σε έναν βρόχο;
Α: Ανεξάρτητα από την/τις συμπεριφορά/ές που επαναλαμβάνονται, η μεταφορά των μπλοκ μέσα σε έναν βρόχο είναι ένα υποχρεωτικό βήμα. Οι μαθητές πρέπει να νιώθουν άνετα να τοποθετούν τα τουβλάκια μέσα σε τουβλάκια βρόχου.
Ε: Ρωτήστε τους μαθητές ποιο μπλοκ στο VEXcode IQ θα μπορούσε να τους βοηθήσει να προγραμματίσουν τα ρομπότ τους ώστε να συμπεριφέρονται σωστά αφού πατηθεί ένα μόνο κουμπί ελέγχου. Επίσης, ρωτήστε σε ποια ομάδα μπλοκ ανήκει.
A: Αυτό το μπλοκ ονομάζεται μπλοκ κουμπιού ελεγκτή When και βρίσκεται κάτω από τα μπλοκ Events στο VEXcode IQ.
 Επεκτείνετε τη Μάθησή σας
-
Ανασκόπηση Παραδειγματικών Έργων
Για να επεκτείνετε αυτήν τη δραστηριότητα, ζητήστε από τους μαθητές σας να εξερευνήσουν τις διαφορές μεταξύ του ελέγχου arcade και του ελέγχου tank. Οι μαθητές μπορούν να ακολουθήσουν τα παραδείγματα έργων που βρίσκονται στο VEXcode IQ. Υπάρχουν τέσσερα ενδεικτικά έργα: Left Arcade, Right Arcade, Split Arcade και Tank Drive.


Συζητήστε πώς λειτουργούν οι βρόχοι μέσα στα προγράμματα, καθώς και τα πλεονεκτήματα και τα μειονεκτήματα κάθε τύπου ελέγχου.
Για να συσχετίσετε αυτήν τη δραστηριότητα με τα μαθηματικά, χρησιμοποιήστε τα παραπάνω έργα αριστερής/δεξιάς arcade (ένα joystick) και διαιρεμένης arcade/δεξαμενής κίνησης (και τα δύο joystick) για να συζητήσετε τους ρόλους των αξόνων X και Y στο έργο. Οι μετρήσεις της θέσης του άξονα Χ καταγράφουν τις οριζόντιες κινήσεις του/των joystick (ή των joystick) αριστερά-δεξιά, ενώ οι μετρήσεις από τη θέση του άξονα Y καταγράφουν τις κάθετες κινήσεις του/των joystick (ή των joystick) πάνω-κάτω.