
Pengontrol dan Loop

Pengontrol dan Loop
Dalam kompetisi, tim menggunakan pengendali untuk mengendalikan robot mereka secara nirkabel. Pengontrol diprogram untuk memperbarui robot berdasarkan masukan dari pengguna. Dalam proyek ini, loop digunakan agar robot berulang kali memeriksa informasi input yang terbaru. Loop memungkinkan proyek untuk dengan cepat memeriksa tombol mana yang telah ditekan, atau seberapa jauh joystick telah digerakkan. Setelah diperiksa, informasi ini dengan cepat diteruskan ke robot sehingga robot dapat merespons instruksi pengendali dengan cepat.
Gambar di atas menunjukkan contoh proyek Clawbot Control dari VEXcode IQ. Loop tak berujung dalam proyek ini memeriksa posisi Sumbu A dan D secara terus-menerus untuk mengatur kecepatan motor.
Perulangan penting bahkan untuk pemrograman otonom tanpa pengendali. Sebuah perulangan membantu menyederhanakan dan mengatur perintah yang berulang dalam sebuah proyek.
 Memotivasi Diskusi
-
Perilaku Perulangan
Tinjau kembali permainan Kompetisi VEX IQ tahun ini bersama siswa dengan mengklik tautan ini . Atau, adakan diskusi berikut berdasarkan pertandingan tahun-tahun sebelumnya.
T: Perilaku mana yang kemungkinan besar akan diulangi oleh robot selama kompetisi?
J: Siswa kemungkinan besar akan langsung merespons dengan gerakan, tetapi proyek ini cenderung kurang menggunakan perulangan untuk gerakan dibandingkan dengan menggunakan perulangan untuk memeriksa sensor.
T: Bagaimana Anda akan membuat perilaku berulang ini menjadi sebuah perulangan?
J: Terlepas dari perilaku yang diulang, menyeret blok ke dalam perulangan adalah langkah yang diperlukan. Siswa perlu merasa nyaman menyusun blok di dalam blok lingkaran.
Q: Tanyakan kepada siswa blok mana di VEXcode IQ yang dapat membantu mereka memprogram robot mereka agar berperilaku setelah satu tombol kontroler ditekan. Selain itu, tanyakan juga termasuk dalam kelompok blok mana blok tersebut.
A: Blok tersebut disebut blok tombol pengontrol When dan terletak di bawah blok Events di VEXcode IQ.
 Perluas Pembelajaran Anda
-
Meninjau Contoh Proyek
Untuk memperluas aktivitas ini, mintalah siswa Anda untuk mengeksplorasi perbedaan antara kontrol arcade dan kontrol tank. Siswa dapat mengikuti contoh proyek yang terdapat di VEXcode IQ. Terdapat empat contoh proyek: Left Arcade, Right Arcade, Split Arcade, dan Tank Drive.

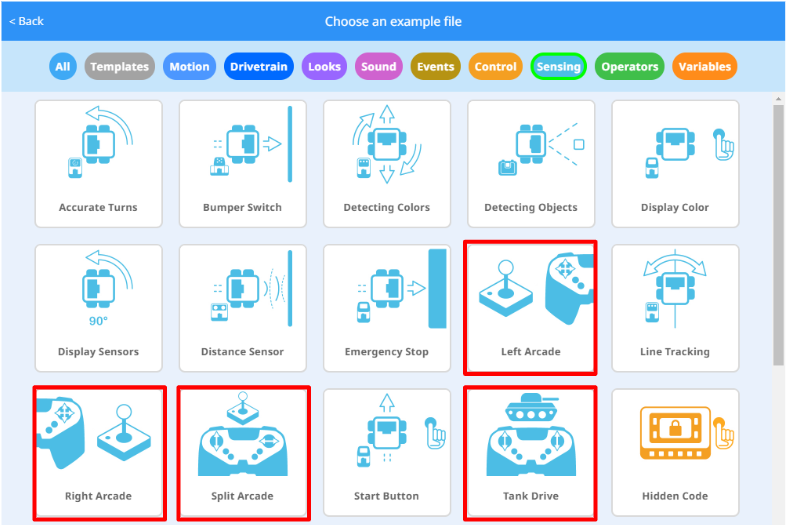
Diskusikan bagaimana loop dalam program bekerja, serta pro dan kontra dari setiap jenis kontrol.
Untuk menghubungkan aktivitas ini dengan matematika, gunakan proyek arcade kiri/kanan (satu joystick) dan arcade terpisah/penggerak tank (kedua joystick) di atas untuk membahas peran sumbu X dan Y dalam proyek tersebut. Pembacaan posisi sumbu X menangkap pergerakan horizontal joystick ke kiri dan ke kanan, sedangkan pembacaan posisi sumbu Y menangkap pergerakan vertikal joystick ke atas dan ke bawah.