
गति की सीमा

गति की सीमा
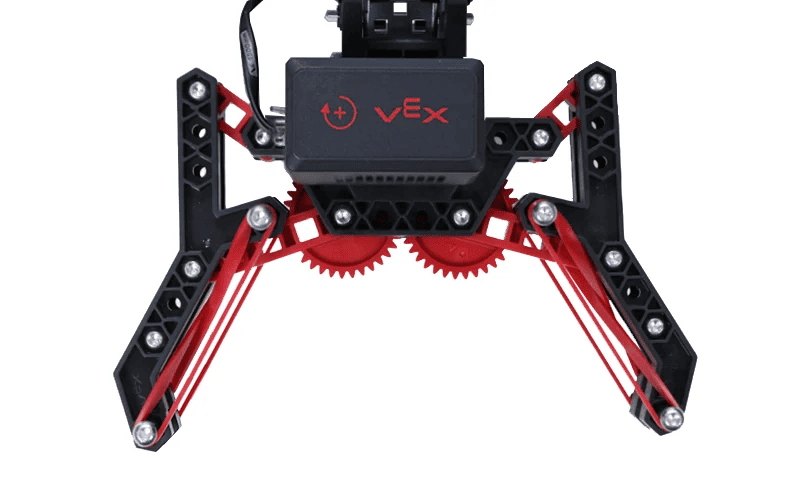
रोबोट अक्सर कई यांत्रिक उपप्रणालियों से मिलकर बने होते हैं, जैसे कि भुजाएँ, पंजे और ड्राइवट्रेन। ये यांत्रिक उपप्रणालियाँ विभिन्न प्रकार की गति उत्पन्न करती हैं, जो रोबोट को विभिन्न कार्यों को पूरा करने में सक्षम बनाती हैं। प्रत्येक उपप्रणालीअपनी गति सीमा होती है, जिसे यह बताने के लिए प्रयोग किया जाता हैवह किसी सीमा तक पहुँचने से पहले कितनी दूर तक घूम या फिसल सकती है। ड्राइवट्रेन जैसी
में आमतौर पर गति की पूरी सीमा होती है, क्योंकि मोटर, गियर और पहिए बिना किसी सीमा
पहुँचे लगातार स्वतंत्र रूप से घूम सकते हैं। यह महत्वपूर्ण है, क्योंकि किसी कार्य को पूरा करने के लिए रोबोट को काफी दूरी तय करनी पड़ सकती है। पंजे या भुजाओं जैसे
प्रणालियों की गति की सीमा आमतौर पर सीमित होती है, जो उन्हें लगातार घूमने से रोकती है। एक यांत्रिक सीमा तक पहुँचने से पहले पंजे केवल एक निश्चित सीमा तक ही खुल या बंद हो सकते हैं। इसी प्रकार, किसी भुजा की गति की सीमा अक्सर जमीन या रोबोट के शरीर द्वारा ही सीमित होती है। सीमित गति सीमा वाले उप-प्रणालियों के साथ काम करते समय, उस सीमा के भीतर रहना बहुत महत्वपूर्ण है, चाहे आप रोबोट को रिमोट कंट्रोल कर रहे हों या उसे स्वायत्त रूप से चलने के लिए प्रोग्राम कर रहे हों। किसी सबसिस्टम के अपनी सीमा तक पहुँचने के बाद भी मोटरों को बिजली की आपूर्ति जारी रखने से मोटर और उससे जुड़े किसी भी घटक पर अनावश्यक दबाव पड़ेगा।
 शिक्षक टूलबॉक्स
जब छात्र पहली बार हाथ और पंजे प्रोग्राम करते हैं, तो वे अक्सर अपने उपकरण की यांत्रिक सीमा तक पहुंच जाते हैं और यह नहीं समझ पाते कि परियोजना उस बिंदु पर क्यों रुक जाती है और आगे नहीं बढ़ती। ऐसा इसलिए होता है क्योंकि प्रोजेक्ट मोटर को निर्धारित संख्या तक घुमाने में असमर्थ है। यदि किसी मोटर की घूर्णन संख्या उसकी भौतिक रूप से उपलब्ध सीमा से अधिक हो जाती है, तो परियोजना उस संख्या तक मोटर के पहुंचने का इंतजार करती रहेगी।