
Προγραμματισμός Βασισμένος σε Συμβάντα: Επικοινωνία Μεταξύ Οδηγιών - Python
 Εργαλειοθήκη Εκπαιδευτικού
-
Ο Σκοπός αυτής της Ενότητας
Ο στόχος της ενότητας «Επανεξέταση» είναι οι μαθητές να χρησιμοποιούν κουμπιά στον Ελεγκτή χρησιμοποιώντας προγραμματισμό βασισμένο σε συμβάντα.
Αυτή η ενότητα περιλαμβάνει:
-
Επισκόπηση Προγραμματισμού βάσει Συμβάντων
-
Οδηγίες λήψης παραδείγματος έργου & Επισκόπηση
-
Δραστηριότητες Remix:
-
Πιάσε ένα αντικείμενο!
-
Χρωματιστά πετράδια
-
Σκυταλοδρομία!
-
-
Ερωτήσεις για το Remix
 Συμβουλές για τους Δασκάλους
- Το χειριστήριο μπορεί να συνδεθεί με το Robot Brain πριν από το μάθημα για εξοικονόμηση χρόνου. Αποφασίστε αν θέλετε να ολοκληρώσετε αυτό το βήμα ή αν θέλετε να το κάνουν οι μαθητές. Ακολουθήστε τα βήματα εδώ. Μπορείτε να εκτυπώσετε αυτό το άρθρο για να το χρησιμοποιήσουν οι μαθητές, αν θέλετε να συνδέσουν τον Ελεγκτή με τον Εγκέφαλο.
- Ο προγραμματισμός που βασίζεται σε συμβάντα δίνει στο Clawbot τη δυνατότητα να ενεργοποιεί συμβάντα ή να αντιδρά σε εναύσματα. Αυτός ο τύπος προγραμματισμού επιτρέπει σε μια εντολή να επικοινωνεί με άλλες εντολές.
-
Με άλλα λόγια, το Clawbot ανταποκρίνεται στις κινήσεις των Joystick του Χειριστηρίου. Η κίνηση του Joystick είναι η σκανδάλη και το Clawbot ανταποκρίνεται ανάλογα.
# Εισαγωγές βιβλιοθήκης
από vex import *

# Έναρξη κωδικού έργου
# Δημιουργία συναρτήσεων επανάκλησης για κάθε συμβάν κουμπιού ελεγκτή
def controller_L1_Pressed():
    arm_motor.spin(FORWARD)
    while controller_1.buttonL1.pressing():
        wait(5, MSEC)
    arm_motor.stop()

# Δημιουργία συμβάντων επανάκλησης ελεγκτή - καθυστέρηση 15 msec για να διασφαλιστεί ότι τα συμβάντα θα καταχωρηθούν
controller_1.buttonL1.pressed(controller_L1_Pressed)
wait(15, MSEC)
Στο παραπάνω παράδειγμα, το πάτημα του κουμπιού L1 είναι η σκανδάλη που περιστρέφει τον arm_motor προς τα πάνω.
Για να μάθετε περισσότερα σχετικά με τις οδηγίες, ανοίξτε τις πληροφορίες βοήθειας Python.
Προγραμματισμός βασισμένος σε συμβάντα
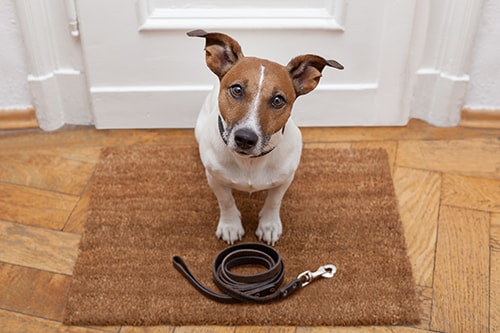
Αν ο σκύλος σας σας φέρει το λουρί του ή κάθεται δίπλα στην πόρτα, σας ενημερώνει ότι πρέπει να βγει έξω. Στο σχολείο, όταν ο δάσκαλός σου κάνει μια ερώτηση και σε βλέπει να σηκώνεις το χέρι σου, πιστεύει ότι ξέρεις την απάντηση και θα ήθελε να απαντήσει στην ερώτηση. Αυτές οι συμπεριφορές είναι επίσης γνωστές ως «εναύσματα».
Ο σκύλος σας ξέρει ότι το να σας φέρει το λουρί του ή να κάθεται δίπλα στην πόρτα είναι το έναυσμα που σας δείχνει ότι πρέπει να βγει έξω. Έτσι, όταν τον βλέπεις να κάθεται δίπλα στην πόρτα με το λουρί του, αντιδράς στην ενεργοποίηση βγάζοντάς τον έξω. Το να σηκώσετε το χέρι σας είναι το έναυσμα που δίνει στον δάσκαλο την εντύπωση ότι θέλετε να απαντήσετε στην ερώτηση. Στη συνέχεια, ο δάσκαλος αντιδρά στο ερέθισμα καλώντας σας.
Ο προγραμματισμός που βασίζεται σε συμβάντα στη ρομποτική είναι όταν ορισμένες συμπεριφορές ρομπότ ενεργοποιούν το ρομπότ να κάνει συγκεκριμένα πράγματα ή να αντιδράσει σε συγκεκριμένα ερεθίσματα.
Εργαλειοθήκη Δασκάλου
-
Ανασκόπηση των Οδηγιών
- Ανοίξτε το παράδειγμα έργου Clawbot Controller with Events στο VEXcode V5.
- Ως δραστηριότητα με ολόκληρη την τάξη, επανεξετάστε τις οδηγίες προγραμματισμού με τους μαθητές. Πείτε στους μαθητές ότι μπορούν να ενεργοποιηθούν ταυτόχρονα πολλά συμβάντα εντός του έργου Clawbot Controller with Events, επιτρέποντάς τους να ελέγχουν την κίνηση οδήγησης του Clawbot καθώς και την κίνηση του βραχίονα και του νυχιού του Clawbot.
Ελεγκτής: Έλεγχος Clawbot
Τώρα, είστε έτοιμοι να εξερευνήσετε το παράδειγμα του έργου Clawbot Controller with Events και να χρησιμοποιήσετε τον Controller για να χειριστείτε το Clawbot, τον βραχίονά του και το Claw του, όλα ταυτόχρονα!
Βεβαιωθείτε ότι έχετε τον απαιτούμενο εξοπλισμό και το σημειωματάριο μηχανικής σας. Ανοίξτε τον κώδικα VEX V5.
| Ποσότητα | Απαιτούμενα υλικά |
|---|---|
| 1 |
Clawbot |
| 1 |
Φορτισμένη μπαταρία ρομπότ |
| 1 |
Ραδιόφωνο VEX V5 |
| 1 |
Ελεγκτής |
| 1 |
Καλώδιο Tether |
| 1 |
Κώδικας VEX V5 |
| 1 |
Καλώδιο USB (αν χρησιμοποιείτε υπολογιστή) |
| 1 |
Σημειωματάριο Μηχανικής |
Πριν ξεκινήσετε τη δραστηριότητα...
Έχετε έτοιμο καθένα από αυτά τα αντικείμενα; Ο κατασκευαστής θα πρέπει να ελέγξει καθένα από τα ακόλουθα:
-
Είναι όλοι οι κινητήρες και οι αισθητήρες συνδεδεμένοι στη σωστή θύρα;
-
Είναι τα έξυπνα καλώδιαπλήρως τοποθετημένασε όλους τους κινητήρες;