
Σχεδιασμός, Ανάπτυξη και Επανάληψη στο Έργο σας - Βασισμένο σε Μπλοκ
Απαντήστε στις ακόλουθες ερωτήσεις στο σημειωματάριο μηχανικής σας καθώς σχεδιάζετε το έργο σας.
-
Τι θέλετε να κάνει το ρομπότ στο πλαίσιο του έργου; Εξηγήστε με λεπτομέρειες.
-
Ποια βήματα θα ακολουθήσετε για να δοκιμάσετε το έργο; Εξηγήστε με λεπτομέρειες.
-
Πώς μπορεί το ρομπότ σας να προγραμματιστεί ώστε να ολοκληρώνει την εργασία με τη μεγαλύτερη ακρίβεια; Εξηγήστε με λεπτομέρειες.
 Εργαλειοθήκη Δασκάλου
-
Απαντήσεις
-
Οι απαντήσεις πιθανότατα θα περιλαμβάνουν γρήγορη οδήγηση και αρκετά μακριά για να φτάσετε και να σπρώξετε την μπάλα προς τα εμπρός με βέλτιστη δύναμη διατηρώντας παράλληλα την ακρίβεια. Ζητήστε από τους μαθητές να εξηγήσουν πώς οι συγκρούσεις του ρομπότ με την μπάλα και της μπάλας με τις κορίνες έπαιξαν ρόλο στα σχέδιά τους. Συνδέστε αυτό πίσω με τον Δεύτερο Νόμο του Νεύτωνα και οι μαθητές πιθανότατα θα θελήσουν να ρυθμίσουν το ρομπότ να κινείται με ταχύτητα 100%. Αλλά επισημάνετε ότι, παρόλο που η υψηλότερη ταχύτητα για το ρομπότ θα οδηγούσε στη μεγαλύτερη επιτάχυνση της μπάλας και στη συνέχεια των κορίνων μετά τη σύγκρουση, η υψηλότερη ταχύτητα για το ρομπότ θα μπορούσε να θέσει σε κίνδυνο την ακρίβεια σε αυτήν την πρόκληση. Θα πρέπει να βρουν μια συμβιβαστική λύση μεταξύ των δύο και μπορούν να χρησιμοποιήσουν τον νέο πίνακα παρακάτω ή τους προηγούμενους πίνακες τους για να συλλέξουν δεδομένα και να αποφασίσουν την καλύτερη ταχύτητα για αυτήν την πρόκληση.
-
Οι απαντήσεις θα πρέπει να περιλαμβάνουν τη σύνταξη ψευδοκώδικα, τη μέτρηση της απόστασης που πρέπει να διανύσει το ρομπότ, τη μετατροπή αυτής της μέτρησης σε χιλιοστά και την εκτέλεση του έργου. Βεβαιωθείτε ότι οι μαθητές κατανοούν πώς να μετατρέπουν εκατοστά ή μέτρα σε χιλιοστά για προγραμματισμό.
-
Η μετατροπή εκατοστών σε χιλιοστά απαιτεί την προσθήκη μηδενικού στο τέλος του ακέραιου αριθμού. Για παράδειγμα, 10 cm είναι ίσο με 100 mm.
-
Η μετατροπή μέτρων σε χιλιοστά απαιτεί την προσθήκη τριών μηδενικών στο τέλος του ακέραιου αριθμού. Για παράδειγμα, 1 m ισούται με 1000 mm.
-
-
Οι απαντήσεις θα μπορούσαν να περιλαμβάνουν τη μέτρηση της ακριβούς απόστασης από την αρχική θέση του ρομπότ έως την αρχική θέση της μπάλας και τη χρήση αυτής της μέτρησης για τον προγραμματισμό της ακριβούς απόστασης που πρέπει να διανύσει το ρομπότ. Επίσης, είναι σημαντικό να βρείτε τη βέλτιστη ταχύτητα για οδήγηση διατηρώντας παράλληλα την ακρίβεια.
Ακολουθήστε τα παρακάτω βήματα καθώς δημιουργείτε το έργο σας:
- Σχεδιάστε τη διαδρομή που θέλετε να προγραμματίσετε να ακολουθήσει το ρομπότ σας χρησιμοποιώντας σχέδια και ψευδοκώδικα (Google ).
- Χρησιμοποιήστε τον ψευδοκώδικα που δημιουργήσατε για να αναπτύξετε το έργο σας.
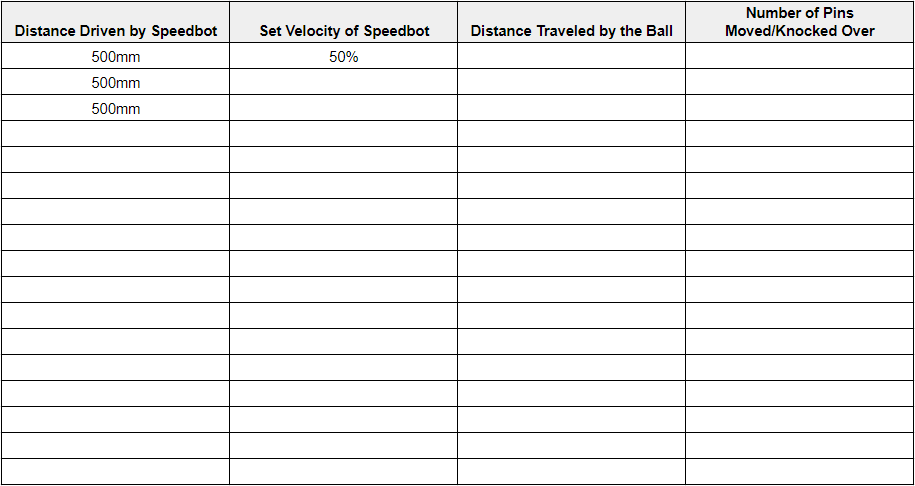
- Δοκιμάστε το έργο σαςσυχνά και επαναλάβετε ό,τι μάθατε από τις δοκιμές σας. Μετά από κάθε δοκιμή, καταγράψτε πόσο μακριά οδήγησε το ρομπότ, σε ποια ταχύτητα είχε ρυθμιστεί, περίπου πόσο μακριά ταξίδεψε η μπάλα και πόσες κορίνες μετακινήθηκαν. Ακολουθεί ένας ενημερωμένος πίνακας για τη συλλογή και ανάλυση δεδομένων.
- Χρησιμοποιήστε τον ψευδοκώδικα που δημιουργήσατε για να αναπτύξετε το έργο σας στο VEXcode V5.
- Δοκιμάστε το έργο σας συχνά και επαναλάβετε τις εργασίες σας χρησιμοποιώντας ό,τι μάθατε από τις δοκιμές σας. Μετά από κάθε δοκιμή, καταγράψτε πόσο μακριά οδήγησε το ρομπότ, σε ποια ταχύτητα είχε ρυθμιστεί, περίπου πόσο μακριά ταξίδεψε η μπάλα και πόσες κορίνες μετακινήθηκαν. Ακολουθεί ένας ενημερωμένος πίνακας για τη συλλογή και ανάλυση δεδομένων.
 Συμβουλές για τους Δασκάλους
- Ο πίνακας για την Πρόκληση Απεργίας μπορεί να ληφθεί και να εκτυπωθεί από εδώ (Google ) ή οι μαθητές μπορούν να αναδημιουργήσουν τον πίνακα στα σημειωματάρια μηχανικής τους.
-
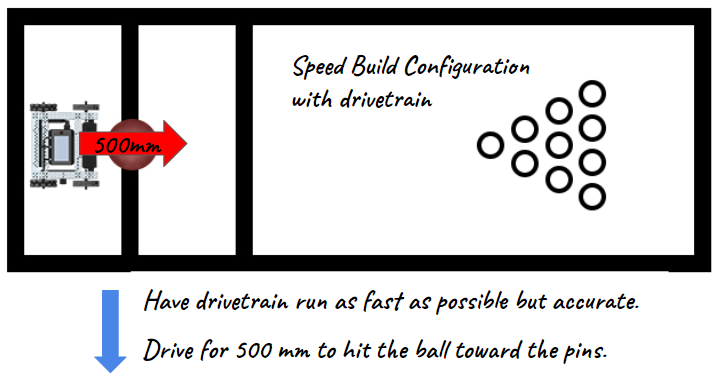
Ζητήστε από τους μαθητές να χρησιμοποιήσουν έναν χάρακα για να μετρήσουν την προτεινόμενη διαδρομή τους. Στη συνέχεια, ζητήστε από τους μαθητές να αξιολογήσουν τον ψευδοκώδικά τους πριν προχωρήσουν στο δεύτερο βήμα.
-
Δώστε οδηγίες στους μαθητές να χρησιμοποιούν ψευδοκώδικα ως σχόλια στο έργο τους για να βοηθήσουν στην οργάνωση, τη ροή και την αντιμετώπιση προβλημάτων. Ζητήστε από τους μαθητές να αξιολογήσουν τον ψευδοκώδικά τους πριν προσθέσουν οδηγίες στα έργα τους. Μπορείτε να κατεβάσετε μια ρουμπρίκα ψευδοκώδικα εδώ (Google ).

- Καθώς η φάση των δοκιμών συνεχίζεται, εξετάστε τους πίνακες δεδομένων των μαθητών και ζητήστε από τις ομάδες να εξηγήσουν πώς επέλεξαν την καλύτερη ταχύτητα για την πρόκληση. Οι δύο κύριες μεταβλητές στις οποίες θα πρέπει να επικεντρωθούν είναι η ταχύτητα του ρομπότ και ο αριθμός των καρφιών που κινούνται, αλλά θα μπορούσε επίσης να ληφθεί υπόψη η κατά προσέγγιση διανυθείσα απόσταση της μπάλας. Και πάλι, ενθαρρύνετε τις δοκιμές που χειρίζονται μόνο μία μεταβλητή κάθε φορά: την ταχύτητα του ρομπότ.
Αν αντιμετωπίζετε προβλήματα με την έναρξη και εργάζεστε με Blocks, ανατρέξτε σε ένα από τα ακόλουθα Tutorials στο VEXcode V5:
-
Κινήσεις συστήματος μετάδοσης κίνησης
-
Ξεκινώντας
-
Λήψη και εκτέλεση ενός έργου
-
Μετακίνηση και αφαίρεση μπλοκ
-
Ονομασία και Αποθήκευση Έργων
-
Χρήση παραδειγμάτων και προτύπων