
Rancang, Kembangkan, dan Ulangi Proyek Anda - Berbasis Blok
Jawablah pertanyaan-pertanyaan berikut di buku catatan teknik Anda saat Anda mendesain proyek Anda.
-
Apa yang Anda inginkan agar robot lakukan dalam proyek ini? Jelaskan secara rinci.
-
Langkah-langkah apa yang akan Anda ikuti untuk menguji proyek ini? Jelaskan secara rinci.
-
Bagaimana robot Anda dapat diprogram untuk menyelesaikan tugas dengan akurasi setinggi mungkin? Jelaskan secara rinci.
 Jawaban untuk Kotak Peralatan Guru
-
-
Jawaban kemungkinan besar akan mencakup mengemudi dengan cepat dan cukup jauh untuk mencapai dan mendorong bola ke depan dengan kekuatan optimal sambil mempertahankan akurasi. Mintalah siswa untuk menjelaskan bagaimana tabrakan robot dengan bola dan tabrakan bola dengan pin memengaruhi rencana mereka. Hubungkan ini kembali dengan Hukum Kedua Newton dan siswa mungkin ingin mengatur robot untuk bergerak dengan kecepatan 100%. Namun perlu ditekankan bahwa meskipun kecepatan tertinggi robot akan menghasilkan percepatan bola dan pin terbesar setelah tumbukan, kecepatan tertinggi robot dapat membahayakan akurasi dalam tantangan ini. Mereka perlu menemukan kompromi antara keduanya dan mereka dapat menggunakan tabel baru di bawah ini atau tabel sebelumnya untuk mengumpulkan data dan menentukan kecepatan terbaik untuk tantangan ini.
-
Jawaban harus mencakup penulisan pseudocode, pengukuran jarak yang perlu ditempuh robot, konversi pengukuran tersebut ke milimeter, dan menjalankan proyek. Pastikan siswa memahami cara mengkonversi sentimeter atau meter ke milimeter untuk pemrograman.
-
Mengubah sentimeter ke milimeter memerlukan penambahan angka nol di akhir bilangan bulat. Sebagai contoh, 10 cm sama dengan 100 mm.
-
Mengonversi meter ke milimeter memerlukan penambahan tiga angka nol di akhir bilangan bulat. Sebagai contoh, 1 meter sama dengan 1000 mm.
-
-
Jawabannya bisa mencakup mengukur jarak pasti dari lokasi awal robot ke posisi awal bola dan menggunakan pengukuran tersebut untuk memprogram jarak tepat yang perlu ditempuh robot. Selain itu, penting untuk menemukan kecepatan optimal untuk mengemudi sambil tetap menjaga akurasi.
Ikuti langkah-langkah di bawah ini saat Anda membuat proyek Anda:
- Rencanakan jalur yang ingin Anda programkan agar diikuti oleh robot Anda menggunakan gambar dan pseudocode (Google / .docx / .pdf).
- Gunakan pseudocode yang telah Anda buat untuk mengembangkan proyek Anda.
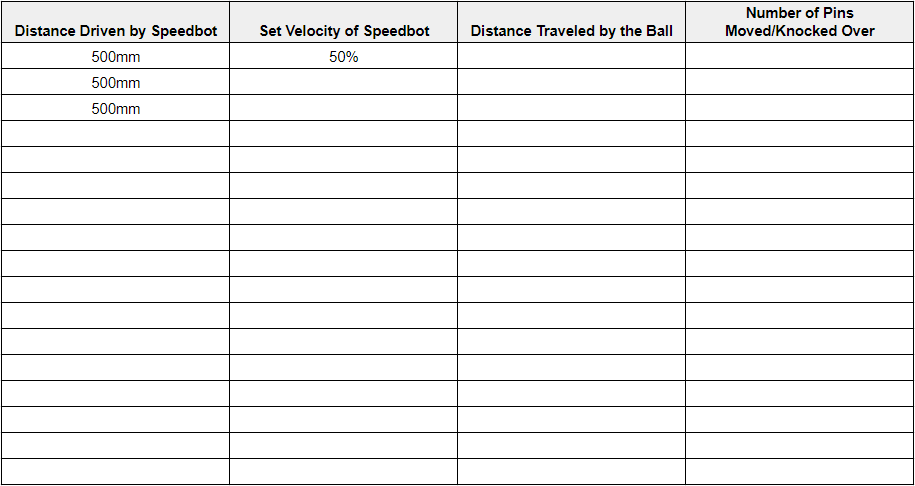
- Uji proyek Andasecara berkala dan lakukan iterasi menggunakan apa yang telah Anda pelajari dari pengujian. Setelah setiap percobaan, catat seberapa jauh robot bergerak, berapa kecepatan yang diatur, seberapa jauh bola bergerak, dan berapa banyak pin yang tergeser. Berikut tabel yang telah diperbarui untuk pengumpulan dan analisis data.
- Gunakan pseudocode yang telah Anda buat untuk mengembangkan proyek Anda di VEXcode V5.
- Uji proyek Anda secara berkala dan lakukan iterasi menggunakan apa yang telah Anda pelajari dari pengujian tersebut. Setelah setiap percobaan, catat seberapa jauh robot bergerak, berapa kecepatan yang diatur, seberapa jauh bola bergerak, dan berapa banyak pin yang tergeser. Berikut tabel yang telah diperbarui untuk pengumpulan dan analisis data.
 Tips untuk Guru
- Tabel untuk Tantangan Strike dapat diunduh dan dicetak dari sini (Google / .pdf), atau siswa dapat membuat ulang tabel tersebut di buku catatan teknik mereka.
-
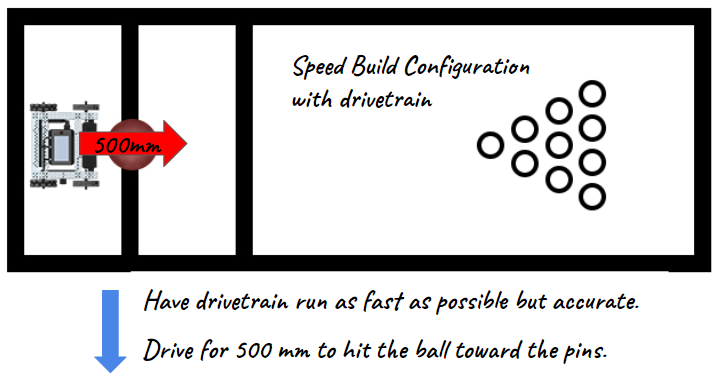
Mintalah siswa untuk menggunakan penggaris untuk mengukur jalur yang mereka usulkan. Kemudian, mintalah siswa untuk mengevaluasi pseudocode mereka sebelum melanjutkan ke langkah kedua.
-
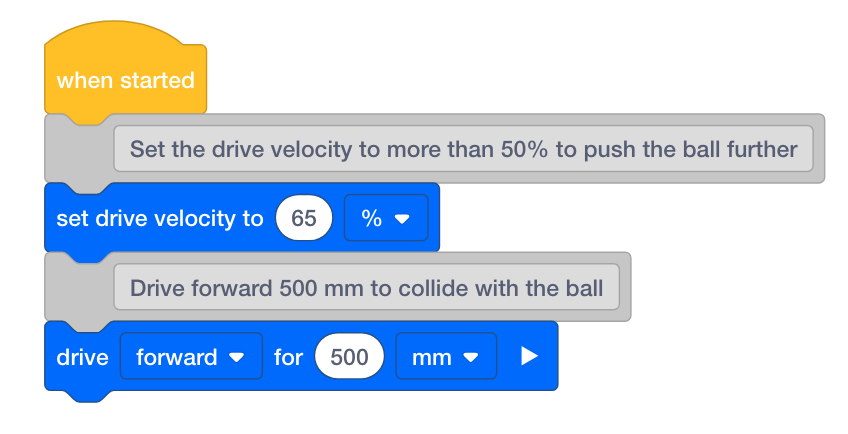
Instruksikan siswa untuk menggunakan pseudocode sebagai komentar dalam proyek mereka untuk membantu pengorganisasian, alur, dan pemecahan masalah. Mintalah siswa untuk mengevaluasi pseudocode mereka sebelum menambahkan instruksi ke proyek mereka. Anda dapat mengunduh rubrik pseudocode di sini (Google / .docx / .pdf).
- Saat fase pengujian berlanjut, tinjau tabel data siswa dan minta kelompok untuk menjelaskan bagaimana mereka memilih kecepatan terbaik untuk tantangan tersebut. Dua variabel utama yang harus mereka fokuskan adalah kecepatan robot dan jumlah pin yang dipindahkan, tetapi perkiraan jarak tempuh bola juga dapat dipertimbangkan. Sekali lagi, dorong pengujian yang hanya memanipulasi satu variabel pada satu waktu: kecepatan robot.
Jika Anda mengalami kesulitan memulai dan Anda bekerja dengan Blok, tinjau salah satu Tutorial berikut di VEXcode V5:
-
Pergerakan Sistem Penggerak
-
Memulai
-
Unduh dan Jalankan Proyek
-
Memindahkan dan Menghilangkan Balok
-
Memberi Nama dan Menyimpan Proyek
-
Menggunakan Contoh dan Templat