STEM LabsVEX GO
5 연구실
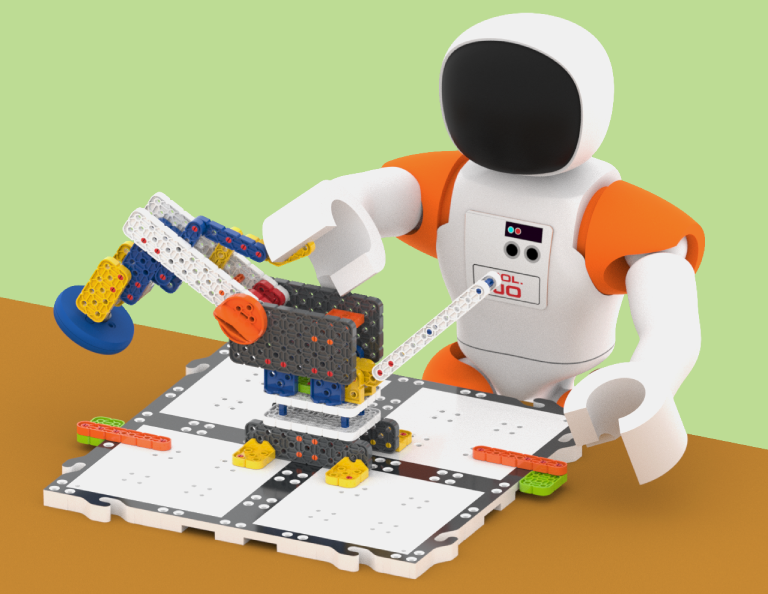
로봇 팔과 그에 적응된 장치를 사용하여 로봇 팔이 무엇을 할 수 있는지, 어떻게 작동하는지 알아보세요!
개방형 유닛 개요 >
인쇄 장치 개요 >
프린트 장치 개요 + 모든 연구실 >
성공적인 수업을 위한 최적의 환경을 조성하세요! VEX GO를 시작하는 데 도움이 되는 모범 사례들을 소개합니다. >
학생 수료증 인쇄 >
< 단위 목록으로 돌아가기
랩 1
로봇 팔
총 소요 시간: 40 분
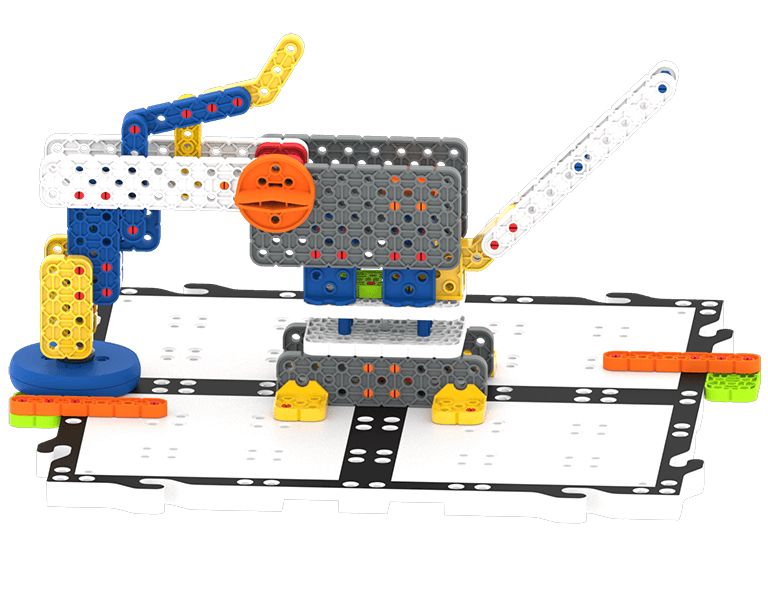
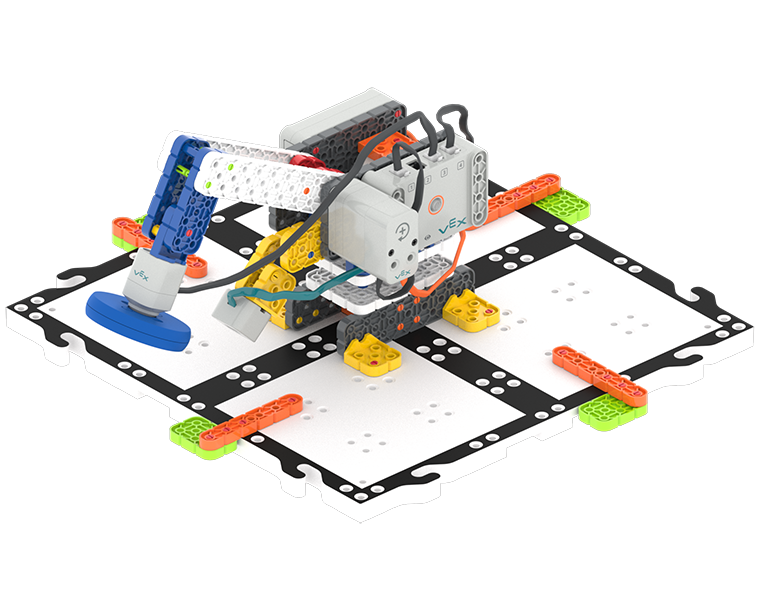
수동으로 작동하는 로봇 팔을 만들어 로봇 팔이 무엇이고 어떻게 작동하는지 알아보세요.
로봇 팔은 인간의 팔과 어떤 관련이 있나요?
짓다: 로봇 팔
랩 2
모터화된 로봇 팔
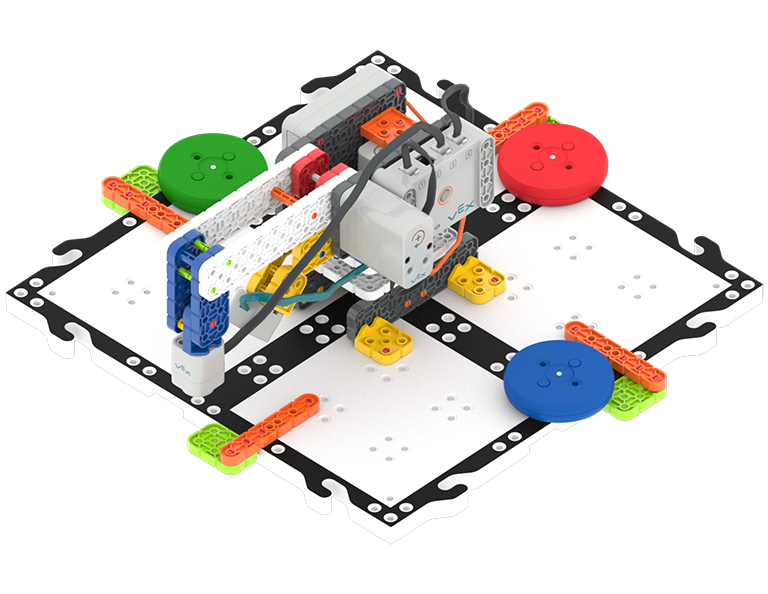
로봇 팔에 있는 모터를 이용해 색깔 있는 디스크를 집어 올려 놓습니다.
모터를 사용하면 로봇 팔을 어떻게 더 유용하게 만들 수 있을까?
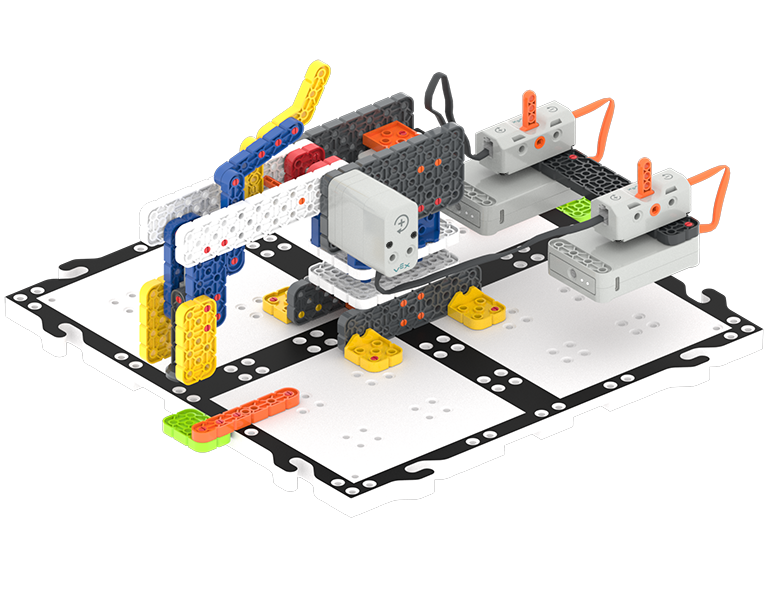
짓다: 전동 로봇 팔
VEX GO 키트 2개 필요
랩 3
전자석 사용
전자석을 이용해 디스크를 움직이도록 로봇 팔을 코딩합니다.
코드를 사용하여 로봇 팔을 어떻게 제어할 수 있나요?
짓다: 로봇 팔 (1축)
랩 4
눈 센서 사용
눈 센서가 디스크를 감지하면 로봇 팔에 디스크를 집어 올리도록 코드를 작성하세요!
눈 센서는 로봇 팔에 어떻게 도움이 되나요?
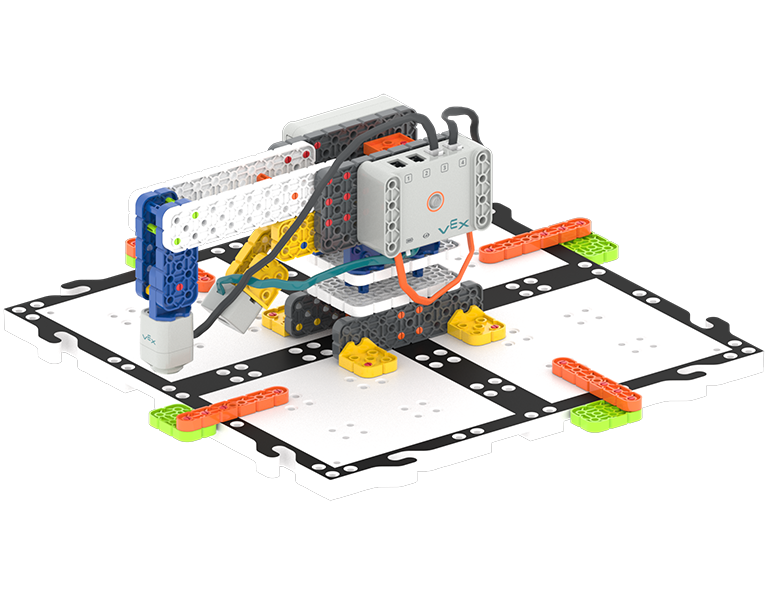
짓다: 로봇 팔 (2축)
랩 5
의사결정
로봇 팔에 코드를 입력하여 다양한 색깔의 디스크를 감지하고 분류해보세요!
로봇팔은 어떻게 결정을 내릴 수 있을까?
Google Docs로 이동합니다. 연결된 문서는 영어로 되어 있습니다. 문서를 다른 언어로 번역하는 방법에 대한 지침은 Google Docs 번역 가이드 을 참조하세요.
참고: 번역 기능을 사용하려면 먼저 문서를 복사하세요.