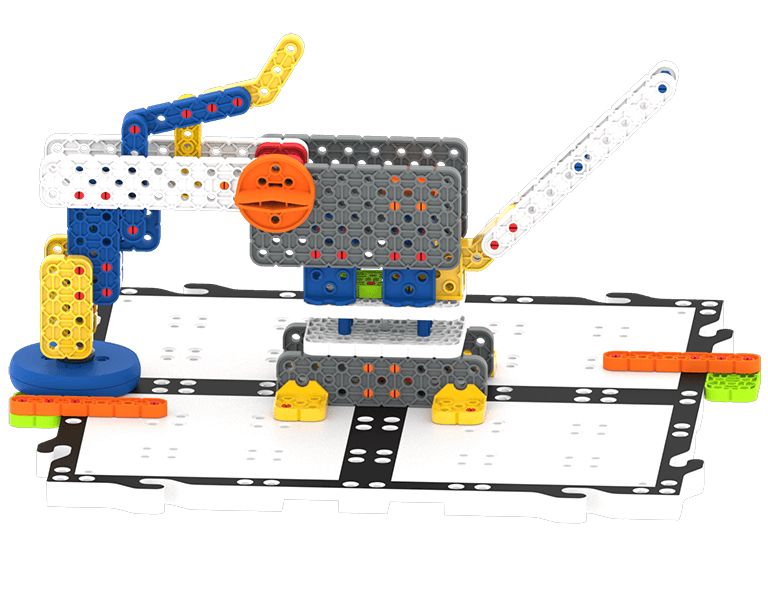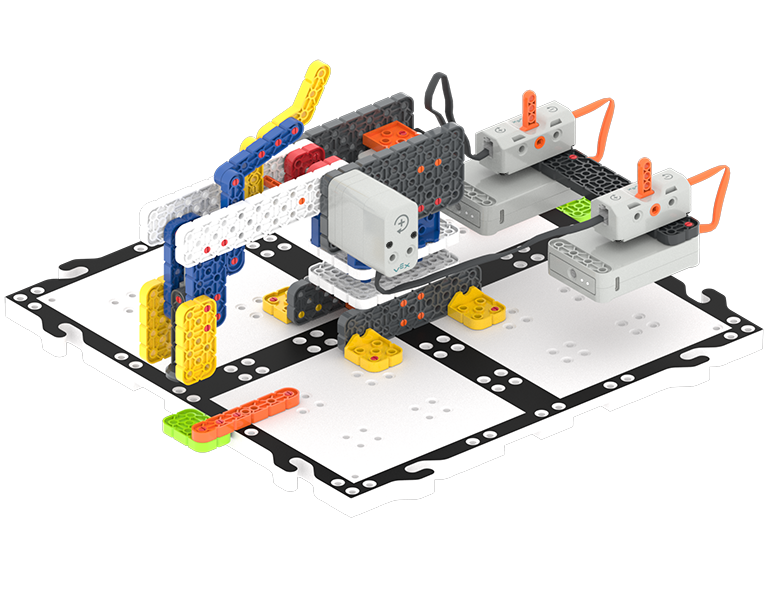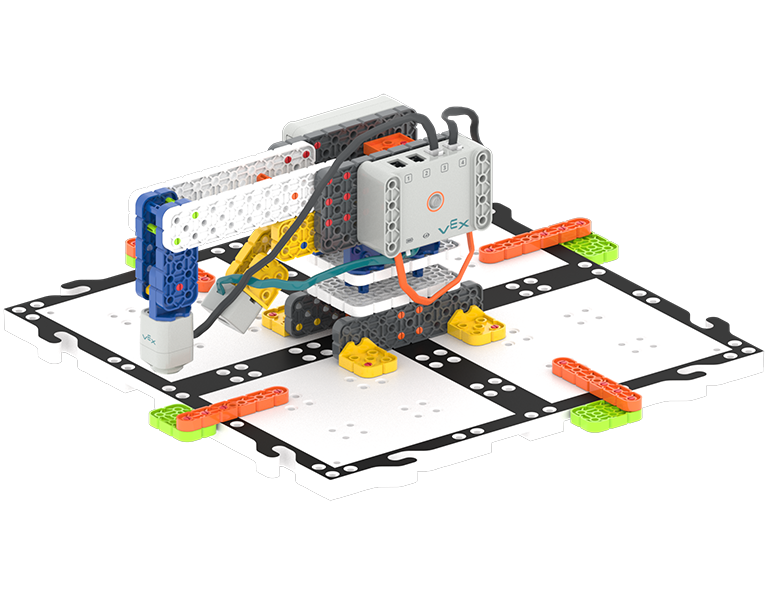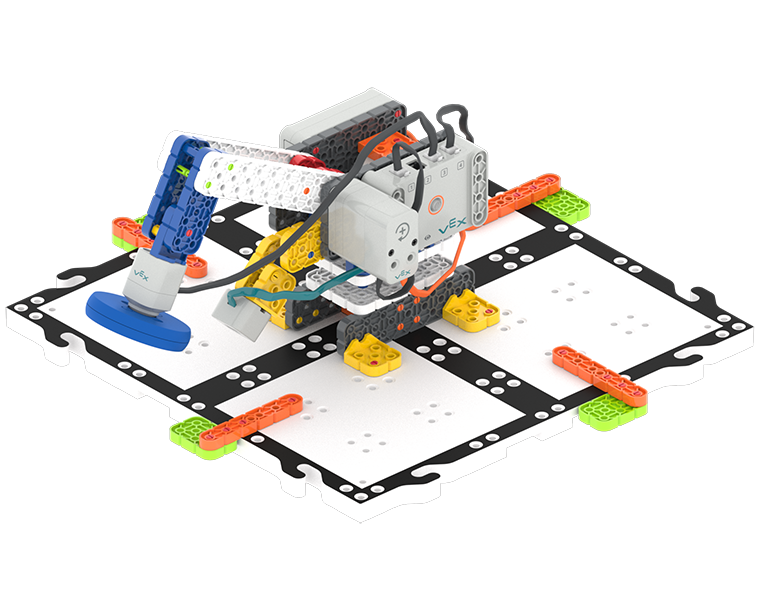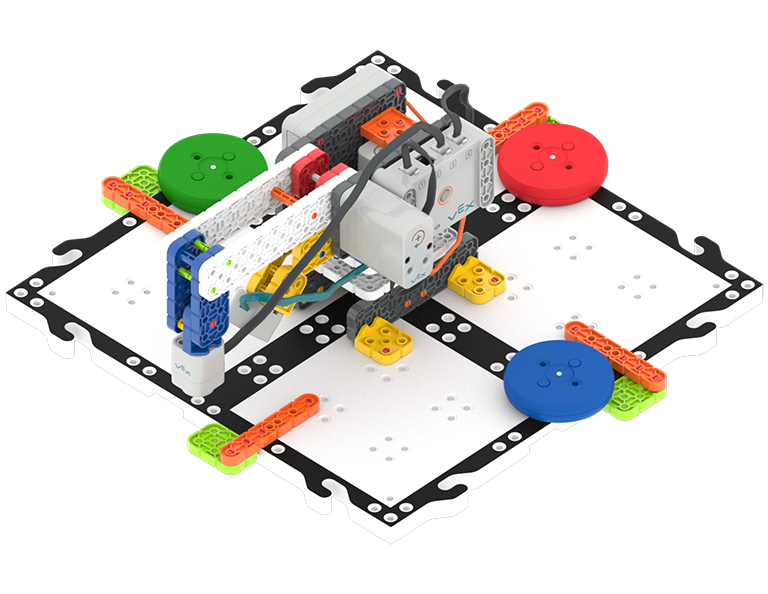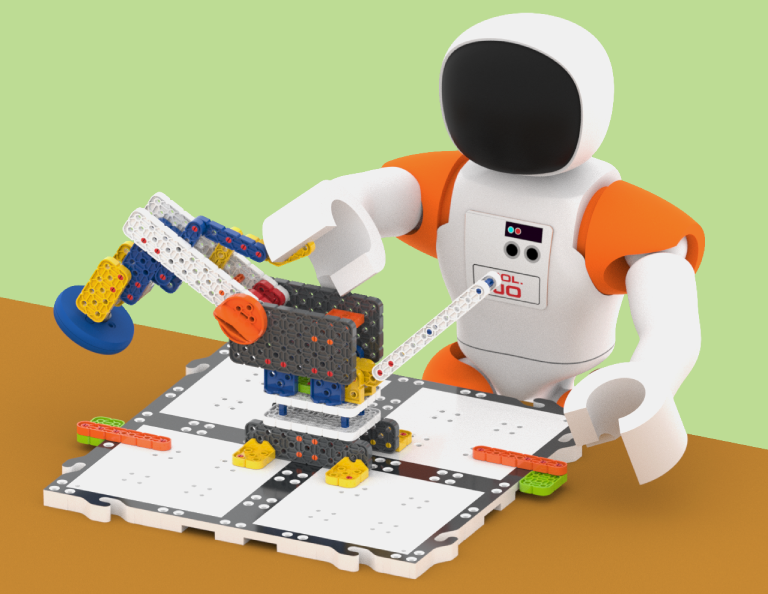
التقط قرصًا ملونًا وضعه باستخدام محركات على الذراع الروبوتية.
كيف يمكن لمحرك أن يجعل ذراع الروبوت أكثر فائدة ؟
يبني: ذراع روبوتية آلية
يتطلب مجموعتين من VEX GO
مختبر 3
استخدام الكهرومغناطيس
إجمالي الوقت: 40 دقائق
قم بتشفير ذراع الروبوت لتحريك الأقراص باستخدام المغناطيس الكهربائي.
كيف يمكنني التحكم في ذراع روبوت باستخدام الكود ؟
يبني: ذراع روبوتية (محور واحد)
مختبر 4
استخدام مستشعر العين
إجمالي الوقت: 40 دقائق
قم بتشفير ذراع الروبوت لالتقاط الأقراص عند اكتشافها بواسطة مستشعر العين!
كيف يساعد مستشعر العين ذراع الروبوت ؟
يبني: ذراع روبوتية (محورين)
مختبر 5
اتخاذ القرار
إجمالي الوقت: 40 دقائق
قم بتشفير ذراع الروبوت للكشف عن الأقراص الملونة المختلفة وفرزها!
كيف يمكن للذراع الروبوتية اتخاذ قرار ؟
يبني: ذراع روبوتية (محورين)
ترجمة محتوى STEM Labs المستند إلى Google
أنت على وشك الانتقال إلى Google Docs. المستند المرتبط باللغة الإنجليزية. للاطلاع على إرشادات ترجمة المستند إلى لغة أخرى، يُرجى الرجوع إلى
دليل الترجمة في Google Docs
.
ملاحظة: لاستخدام ميزة الترجمة، أنشئ نسخة من المستند أولاً.
سيمنع هذا الخيار ظهور هذا الحوار مرة أخرى في المستقبل.