
Μάθημα 3: Χρήση Αναφερόμενης Ανάδρασης Αισθητήρα για την Ανάκτηση Δίσκου
Αυτό το μάθημα θα χρησιμοποιήσει την αναφερόμενη ανατροφοδότηση αισθητήρων για να λύσει την ίδια πρόκληση με το Μάθημα 2. Το ρομπότ εικονικής πραγματικότητας θα σηκώσει και θα μετακινήσει τον πρώτο μπλε δίσκο μέσα στον μπλε στόχο.
-
Ξεκινήστε ένα νέο έργο στο VEXcode VR και ονομάστε το έργο Unit8Lesson3.

-
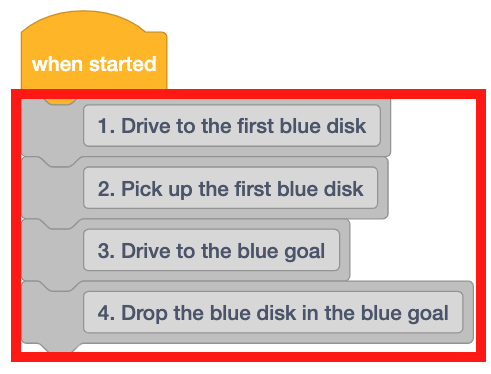
Σύρετε τέσσερα μπλοκ σχολίων στον χώρο εργασίας. Προσθέστε σχόλια για κάθε ένα από τα βήματα που είναι απαραίτητα για να οδηγήσει το ρομπότ εικονικής πραγματικότητας (VR) στον πρώτο δίσκο, να τον σηκώσει και να τον επιστρέψει στον μπλε στόχο.
-
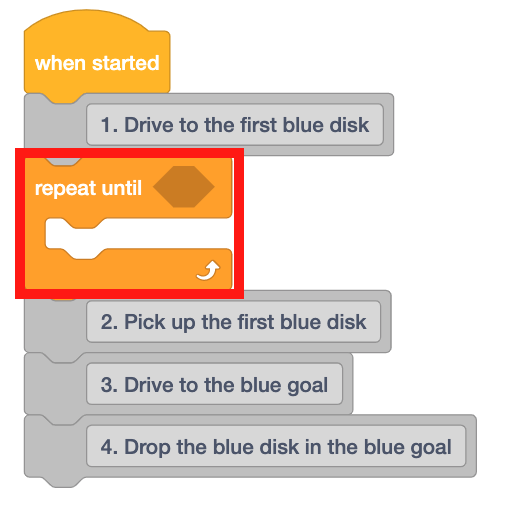
Σύρετε ένα μπλοκ [Επανάληψη μέχρι] στον χώρο εργασίας κάτω από το πρώτο σχόλιο.
Για την ενημέρωσή σας
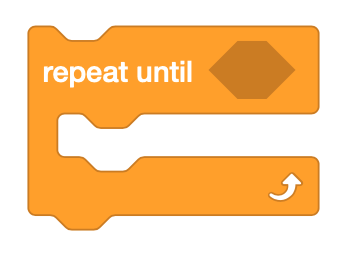
Το μπλοκ [Επανάληψη μέχρι] είναι ένα μπλοκ C που δέχεται μπλοκ αναφοράς Boolean. Το μπλοκ [Επανάληψη μέχρι] θα ελέγξει τη συνθήκη Boolean μόνο στην αρχή κάθε βρόχου. Εάν η συνθήκη Boolean αναφέρεται ως FALSE, τα μπλοκ μέσα θα εκτελεστούν. Εάν η συνθήκη Boolean αναφέρεται ως TRUE, τα μπλοκ στο εσωτερικό θα παραλειφθούν.
-
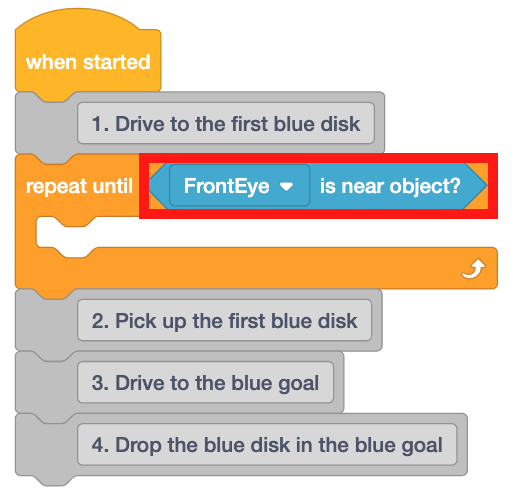
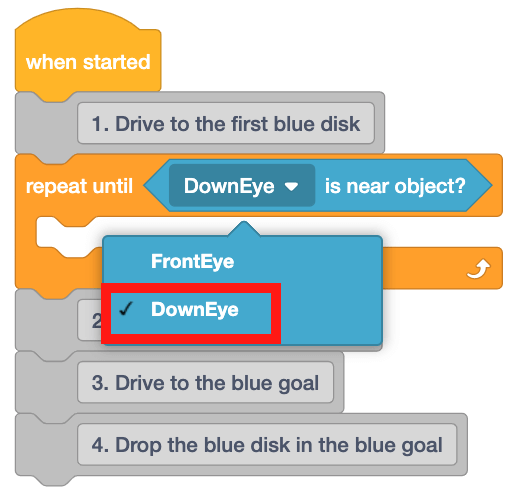
Το μπλοκ <Eye Sensor near object> αναφέρει την τιμή TRUE όταν το ρομπότ εικονικής πραγματικότητας ανιχνεύσει έναν έγχρωμο δίσκο στην παιδική χαρά Disk Mover. Σύρετε αυτό το μπλοκ στο έργο.
-
Οι δίσκοι στην παιδική χαρά με μηχανισμό μετακίνησης δίσκων βρίσκονται στο δάπεδο της παιδικής χαράς και δεν μπορούν να ανιχνευθούν από τον αισθητήρα μπροστινού ματιού. Για αυτόν τον λόγο, ορίστε το μπλοκ <Eye Sensor near object> σε 'DownEye'.
-
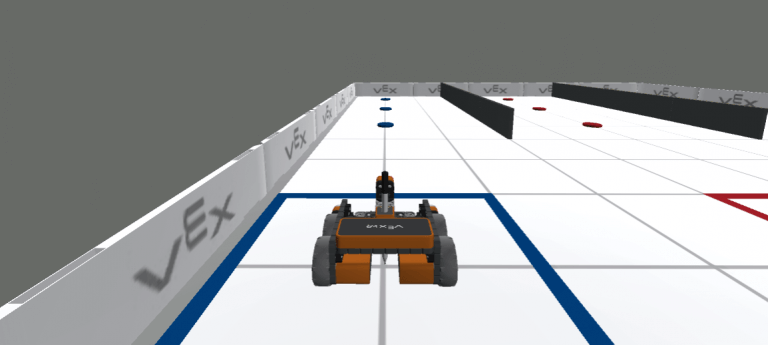
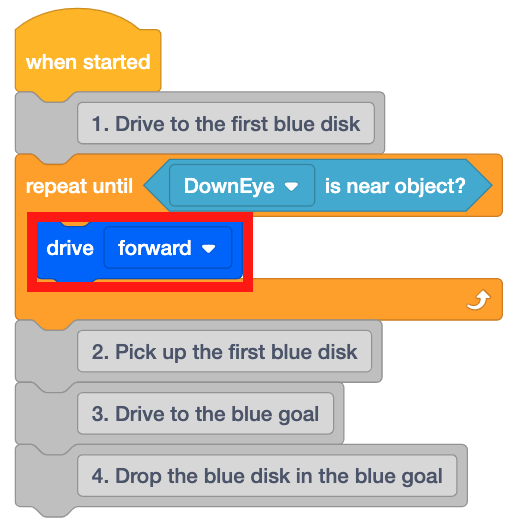
Τα μπλοκ στο εσωτερικό του μπλοκ [Επανάληψη μέχρι] θα εκτελούνται όταν το Ρομπότ Εικονικής Πραγματικότητας ΔΕΝ ανιχνεύσει κάποιο αντικείμενο. Για να φτάσει σε έναν από τους δίσκους, το ρομπότ εικονικής πραγματικότητας θα πρέπει να προχωρήσει προς τα εμπρός μέχρι να ανιχνευθεί ο δίσκος.
-
Σύρετε ένα μπλοκ [Drive] στο μπλοκ [Repeat until].
-
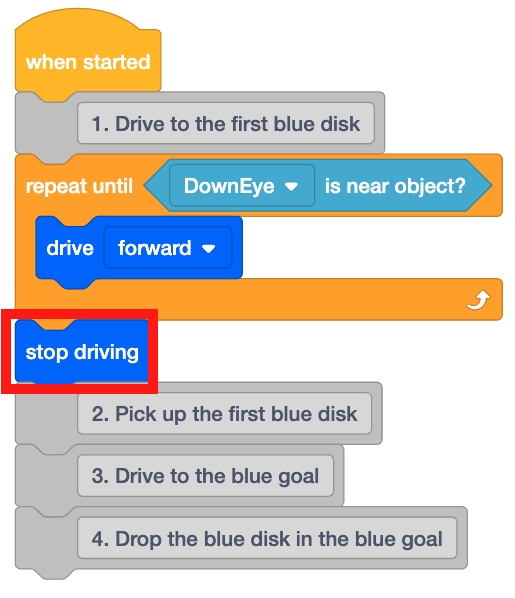
Όταν εντοπιστεί ένας δίσκος, το ρομπότ εικονικής πραγματικότητας θα πρέπει να σταματήσει να οδηγεί για να τον πιάσει. Σύρετε ένα μπλοκ [Διακοπή οδήγησης] και τοποθετήστε το κάτω από το μπλοκ [Επανάληψη μέχρι].
-
Τώρα, δώστε εντολή στο ρομπότ εικονικής πραγματικότητας να σηκώσει τον δίσκο με τον ηλεκτρομαγνήτη τοποθετώντας ένα μπλοκ [Ενεργοποίηση ηλεκτρομαγνήτη] κάτω από το δεύτερο σχόλιο.
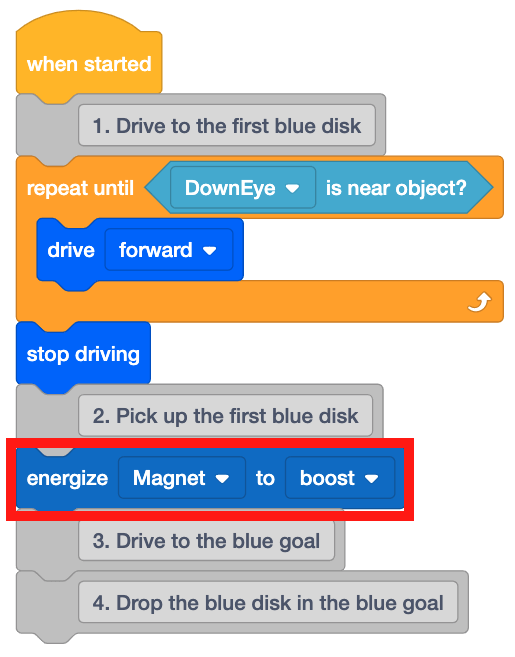
- Ανοίξτε το Disk Mover Playground εάν δεν είναι ήδη ανοιχτό και εκτελέστε το έργο.
-
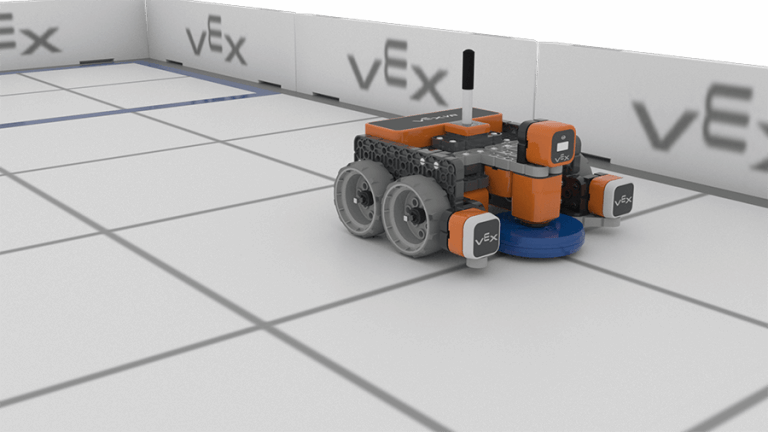
Το ρομπότ εικονικής πραγματικότητας (VR) κινείται προς τα εμπρός μέχρι να ανιχνευθεί ο πρώτος μπλε δίσκος από τον αισθητήρα Down Eye, να σταματήσει να κινείται και να ενεργοποιήσει τον ηλεκτρομαγνήτη για να τον σηκώσει.
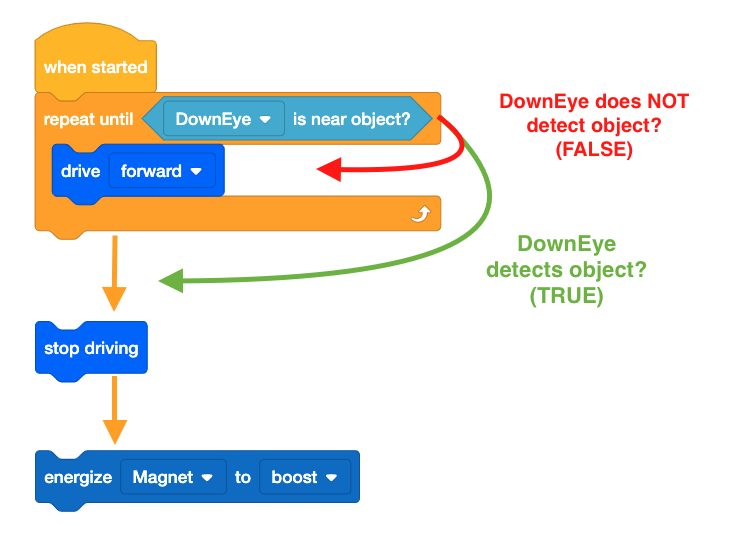
- Παρατηρήστε πώς λειτουργεί το μπλοκ [Επανάληψη μέχρι] σε αυτό το έργο.
- Μόλις ο αισθητήρας Down Eye στο ρομπότ VR ανιχνεύσει ένα αντικείμενο, το έργο μετακινείται στο επόμενο μπλοκ στη στοίβα κάτω από το μπλοκ [Επανάληψη μέχρι].
- Σε αυτό το έργο, αυτό σήμαινε ότι το ρομπότ εικονικής πραγματικότητας σταμάτησε να οδηγεί και ενεργοποίησε τον ηλεκτρομαγνήτη.
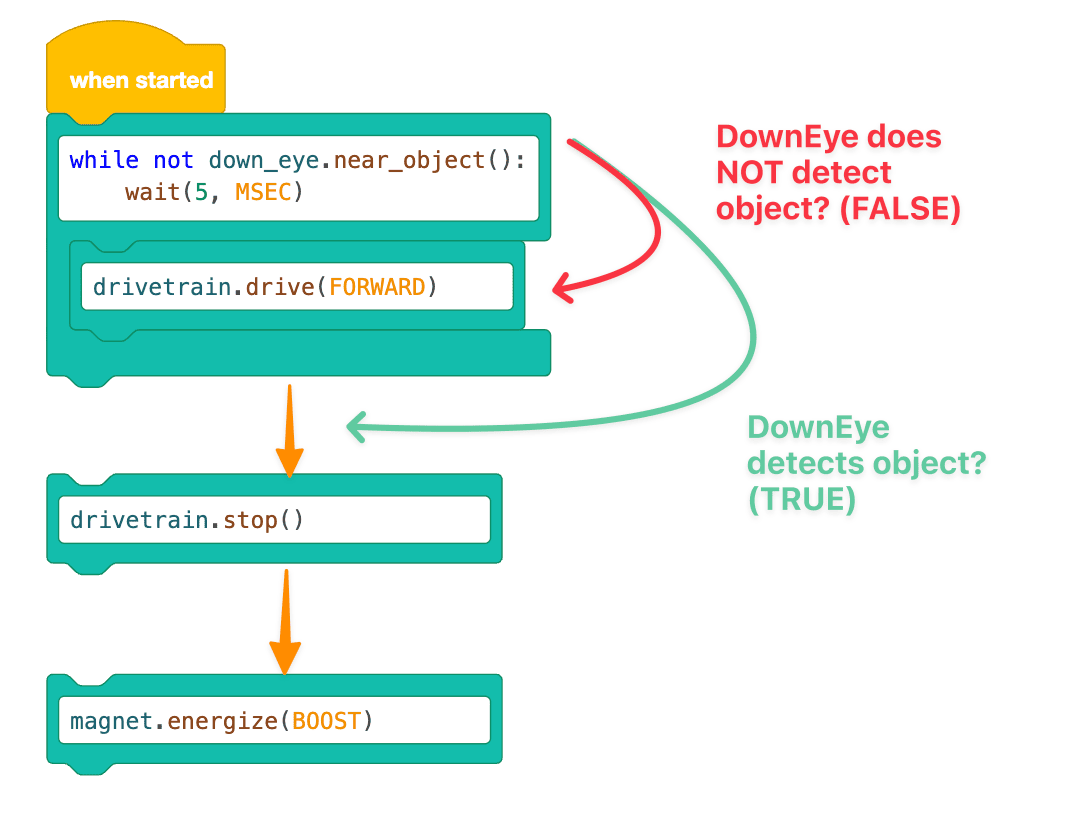
Χρήση μπλοκ διακοπτών
Η παρακάτω εικόνα εμφανίζει το γραφικό ροής εργασίας αυτού του μαθήματος χρησιμοποιώντας μπλοκ Switch. Η σύγκριση αυτού του γραφικού με το παραπάνω γράφημα μπορεί να σας βοηθήσει να κατανοήσετε καλύτερα τη ροή εργασίας των νέων εντολών Switch Python που μαθαίνετε.
Επιλέξτε το κουμπί Επόμενο για να συνεχίσετε με το υπόλοιπο μάθημα.