
Μάθημα 3: Χρήση Αναφορών Αισθητήρων που Αναφέρονται για την Τοποθέτηση Δίσκων στον Στόχο
Στο Μάθημα 2, το Ρομπότ Εικονικής Πραγματικότητας οδήγησε με την όπισθεν πίσω στο σημείο εκκίνησης για να αφήσει τον δίσκο. Αυτό απαιτούσε από τον χρήστη να υπολογίσει την ακριβή απόσταση που έπρεπε να διανύσει το ρομπότ εικονικής πραγματικότητας. Αυτό μπορεί να μην είναι πάντα εφικτό. Αντίθετα, το ρομπότ VR μπορεί να χρησιμοποιήσει τις αναφερόμενες τιμές αισθητήρων για να σηκώνει και να ρίχνει δίσκους με σταθερή ακρίβεια.
Το Μάθημα 3 χρησιμοποιεί την αναφερόμενη ανατροφοδότηση αισθητήρων για να προσδιορίσει πού πρέπει να σταματήσει να κινείται το ρομπότ εικονικής πραγματικότητας (VR) όταν επιστρέφει στον στόχο. Χρησιμοποιώντας το μπλοκ <Eye Sensor near object> νωρίτερα σε αυτό το μάθημα, δεν χρειάζεται να γνωρίζετε την απόσταση από τον στόχο έως κάθε δίσκο.
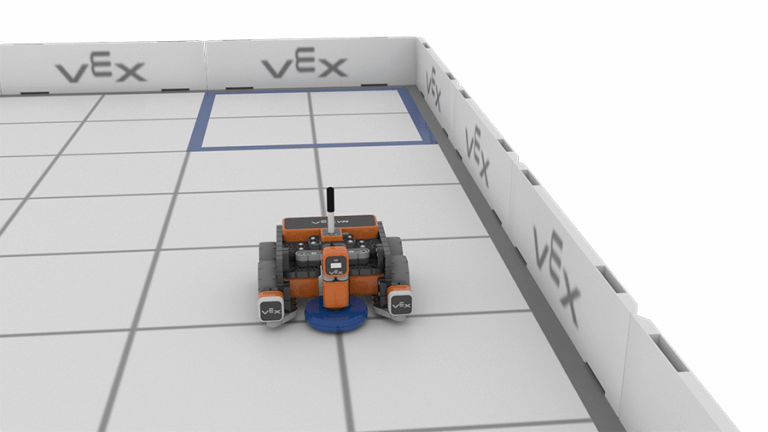
Το ρομπότ εικονικής πραγματικότητας θα επιστρέψει προς τον μπλε στόχο χρησιμοποιώντας δεδομένα από τον αισθητήρα απόστασης για να καθορίσει πού θα σταματήσει να οδηγεί. Μόλις το ρομπότ εικονικής πραγματικότητας σταματήσει μέσα στον μπλε στόχο, θα ρίξει τον μπλε δίσκο.
- Συνεχίστε να εργάζεστε στο έργο Unit8Lesson3.
- Ο αισθητήρας απόστασης μετρά την απόσταση από το μπροστινό μέρος του ρομπότ εικονικής πραγματικότητας έως το πλησιέστερο αντικείμενο. Για αυτόν τον λόγο, το ρομπότ εικονικής πραγματικότητας (VR) θα πρέπει να περιστραφεί 180 μοίρες πριν επιστρέψει προς τον μπλε στόχο.
- Το ρομπότ εικονικής πραγματικότητας θα χρησιμοποιήσει τον αισθητήρα απόστασης με τον πίσω τοίχο της παιδικής χαράς για να προσδιορίσει πού θα ρίξει τον δίσκο. Για αυτόν τον λόγο, το ρομπότ εικονικής πραγματικότητας (VR) θα πρέπει να περιστραφεί 180 μοίρες πριν επιστρέψει προς τον μπλε στόχο.
-
Το μπλοκ [Στροφή προς την κατεύθυνση] μπορεί να χρησιμοποιηθεί για να διασφαλιστεί ότι το ρομπότ εικονικής πραγματικότητας θα στραφεί προς τη σωστή κατεύθυνση.
Χρήση μπλοκ διακοπτών
Αυτό είναι το μπλοκ Switch [στροφή στην κατεύθυνση]. Μπορείτε να τροποποιήσετε τον βαθμό της στροφής αλλάζοντας την αριθμητική τιμή στις παρενθέσεις. Να θυμάστε ότι ο αριθμός πρέπει να γράφεται πριν από τη μονάδα μέτρησης (ΜΟΙΡΕΣ), διαχωρισμένος με κόμμα.
Για την ενημέρωσή σας
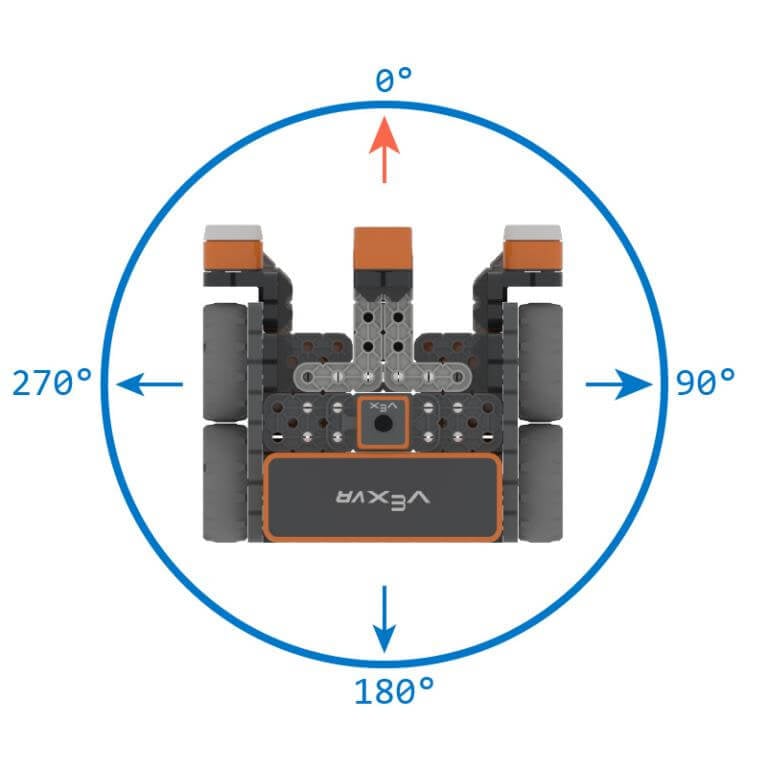
Το μπλοκ [Στροφή σε κατεύθυνση] μετατρέπει το ρομπότ εικονικής πραγματικότητας σε μια συγκεκριμένη κατεύθυνση χρησιμοποιώντας τον γυροσκοπικό αισθητήρα. Η κατεύθυνση που θα στρίψει το ρομπότ εικονικής πραγματικότητας (αριστερά ή δεξιά) καθορίζεται με βάση την τρέχουσα κατεύθυνση του γυροσκοπικού αισθητήρα. Το μπλοκ [Στροφή στην κατεύθυνση] χρησιμοποιείται για να κατευθύνει το ρομπότ εικονικής πραγματικότητας (VR) σε μια συγκεκριμένη κατεύθυνση ανεξάρτητα από τη θέση του ρομπότ εικονικής πραγματικότητας. Καθώς σηκώνετε ή ρίχνετε έναν δίσκο, το ρομπότ εικονικής πραγματικότητας (VR) μπορεί να βγει εκτός πορείας. Η χρήση του μπλοκ [Στροφή στην κατεύθυνση] διασφαλίζει ότι το ρομπότ εικονικής πραγματικότητας θα στραφεί στην απόλυτη θέση και όχι σε μια θέση σε σχέση με την προηγούμενη κατεύθυνση.
-
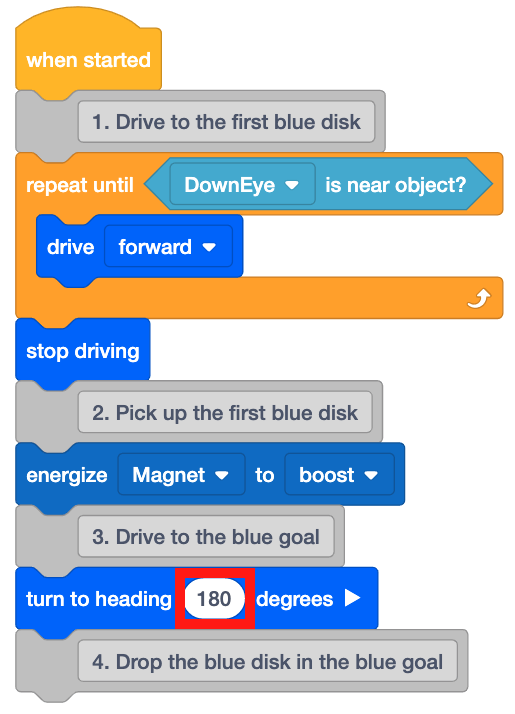
Προσθέστε ένα μπλοκ [Στροφή στην επικεφαλίδα] κάτω από το τρίτο σχόλιο.

-
Ρυθμίστε το μπλοκ [Στροφή προς την κατεύθυνση] στις 180 μοίρες.
-
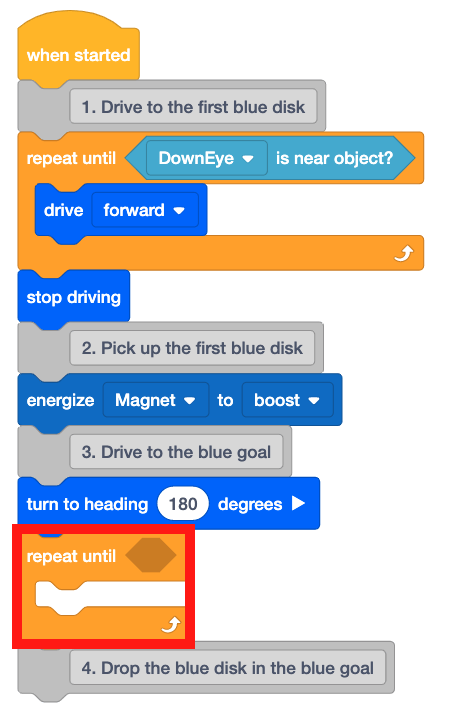
Τώρα που το ρομπότ εικονικής πραγματικότητας (VR) είναι προσανατολισμένο προς την αρχική θέση, θα πρέπει να οδηγήσει πίσω στον μπλε στόχο. Προσθέστε ένα μπλοκ [Επανάληψη μέχρι] κάτω από το μπλοκ [Γυρίστε στην επικεφαλίδα].
-
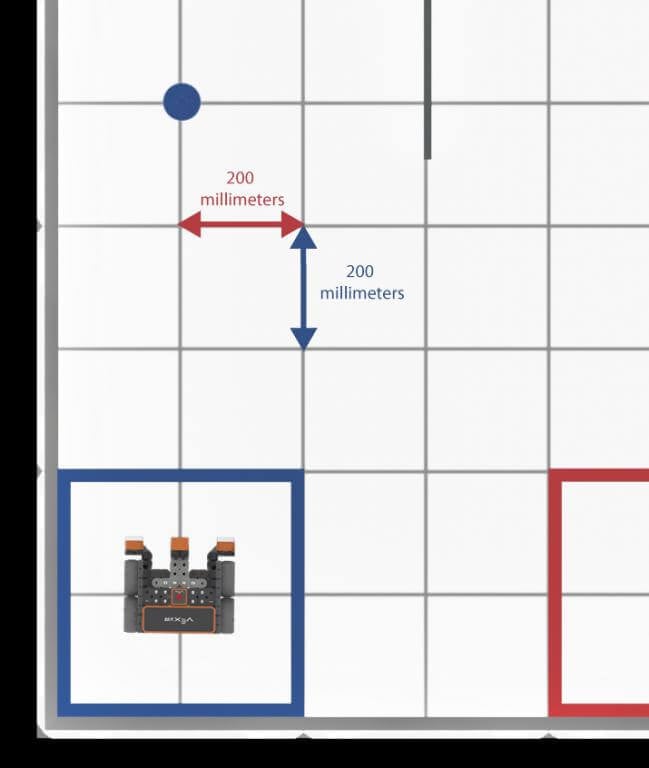
Για να επιστρέψει στον μπλε στόχο, το ρομπότ εικονικής πραγματικότητας θα χρησιμοποιήσει δεδομένα από τον αισθητήρα απόστασης για να προσδιορίσει πότε το ρομπότ εικονικής πραγματικότητας βρίσκεται μέσα στον μπλε στόχο. Όπως συζητήθηκε στο προηγούμενο μάθημα, κάθε τετράγωνο πλέγματος στην παιδική χαρά με κίνηση δίσκου έχει διαστάσεις 200 χιλιοστά (mm) επί 200 χιλιοστά (mm).
-
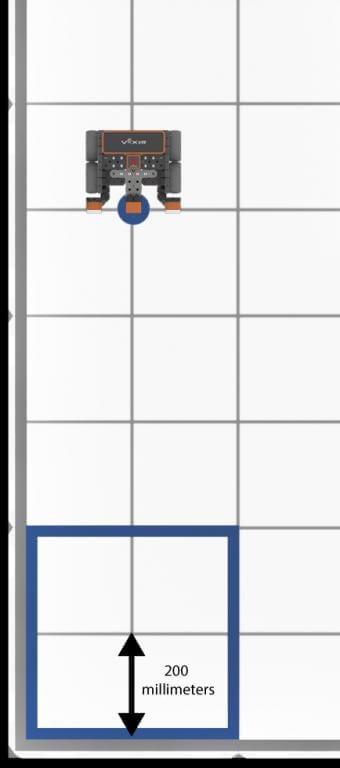
Χρησιμοποιώντας αυτές τις μετρήσεις, το κέντρο του μπλε τέρματος μπορεί να προσδιοριστεί σε απόσταση περίπου 200 χιλιοστών (mm) από τον τοίχο της Παιδικής Χαράς.
-
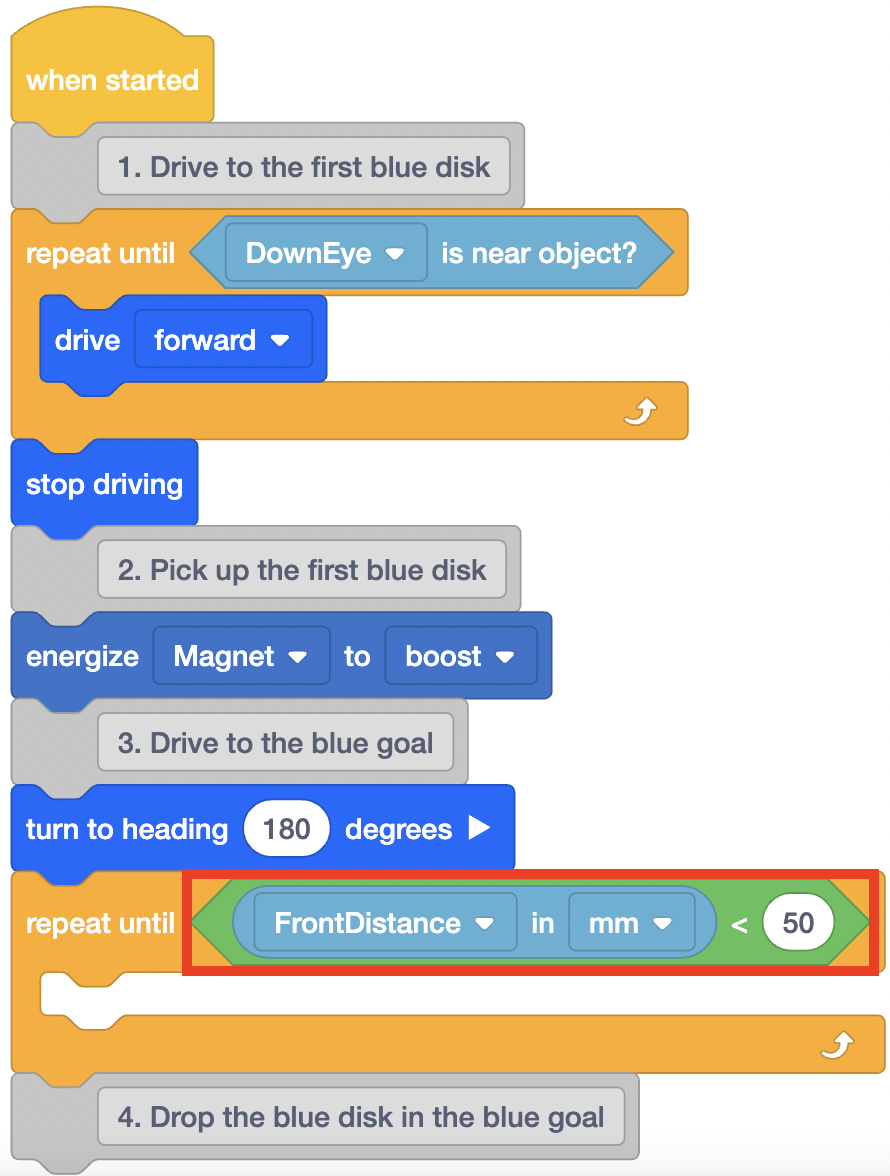
Το ρομπότ εικονικής πραγματικότητας (VR) θα πρέπει να σταματήσει να κινείται όταν ο αισθητήρας απόστασης αναφέρει ότι το ρομπότ εικονικής πραγματικότητας βρίσκεται σε απόσταση μικρότερη από 200 χιλιοστά (mm) από τον τοίχο της παιδικής χαράς. Προσθέστε τα ακόλουθα μπλοκ στο μπλοκ [Επανάληψη μέχρι].
-
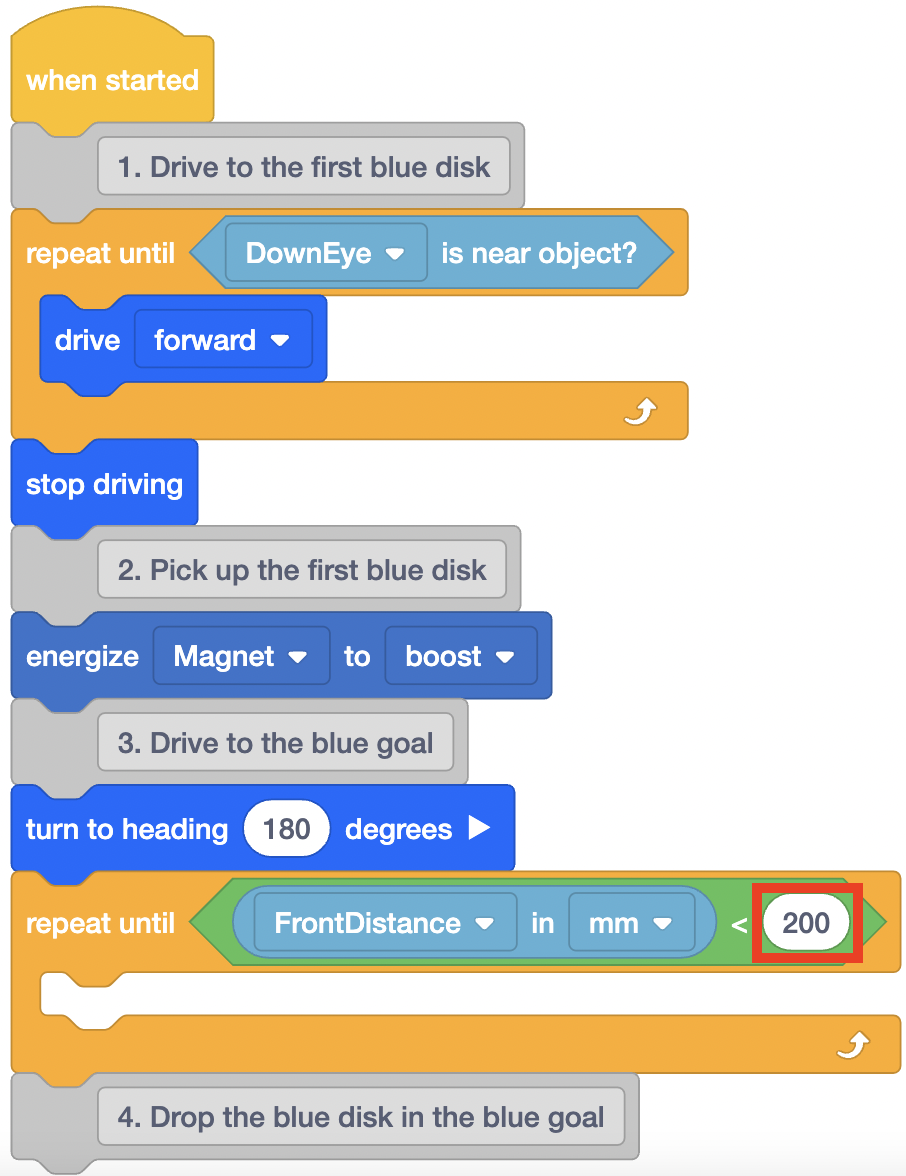
Αλλάξτε την παράμετρο στο μπλοκ <Less than> σε 200.
-
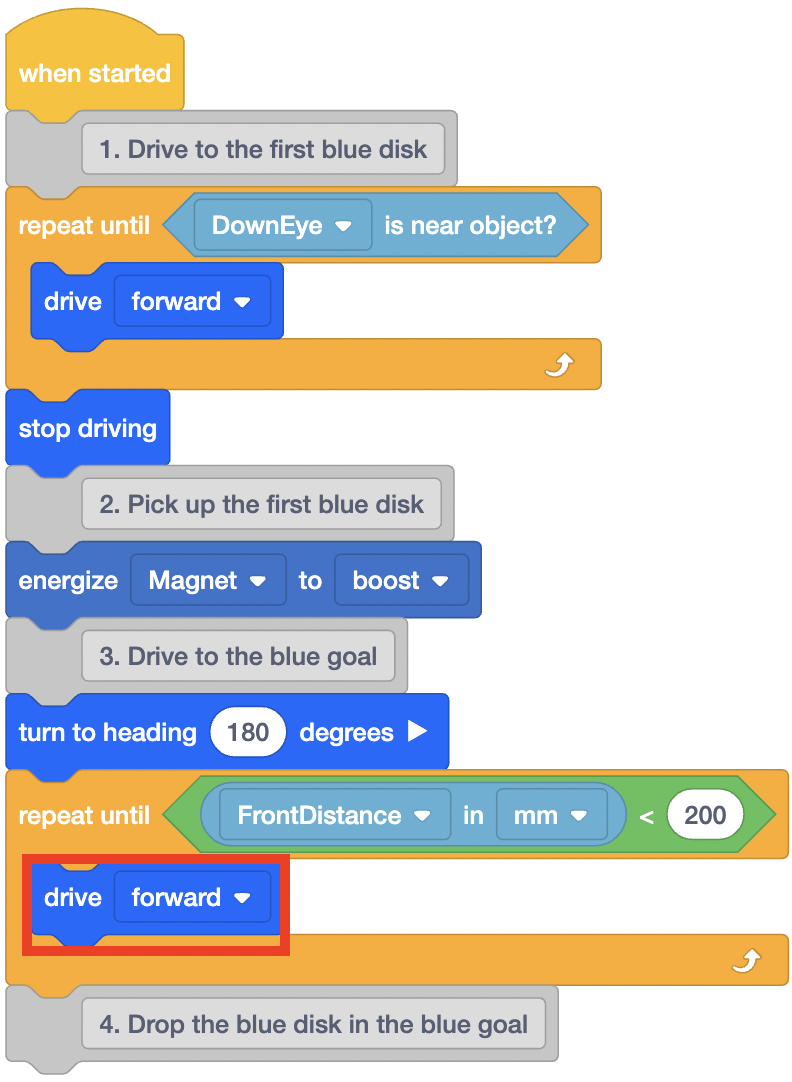
Προσθέστε ένα μπλοκ [Drive] σε αυτό το μπλοκ [Repeat until]. Αυτό θα δώσει εντολή στο ρομπότ εικονικής πραγματικότητας να κινηθεί προς τα εμπρός μέχρι ο αισθητήρας απόστασης να αναφέρει απόσταση μικρότερη από 200 χιλιοστά (mm).
-
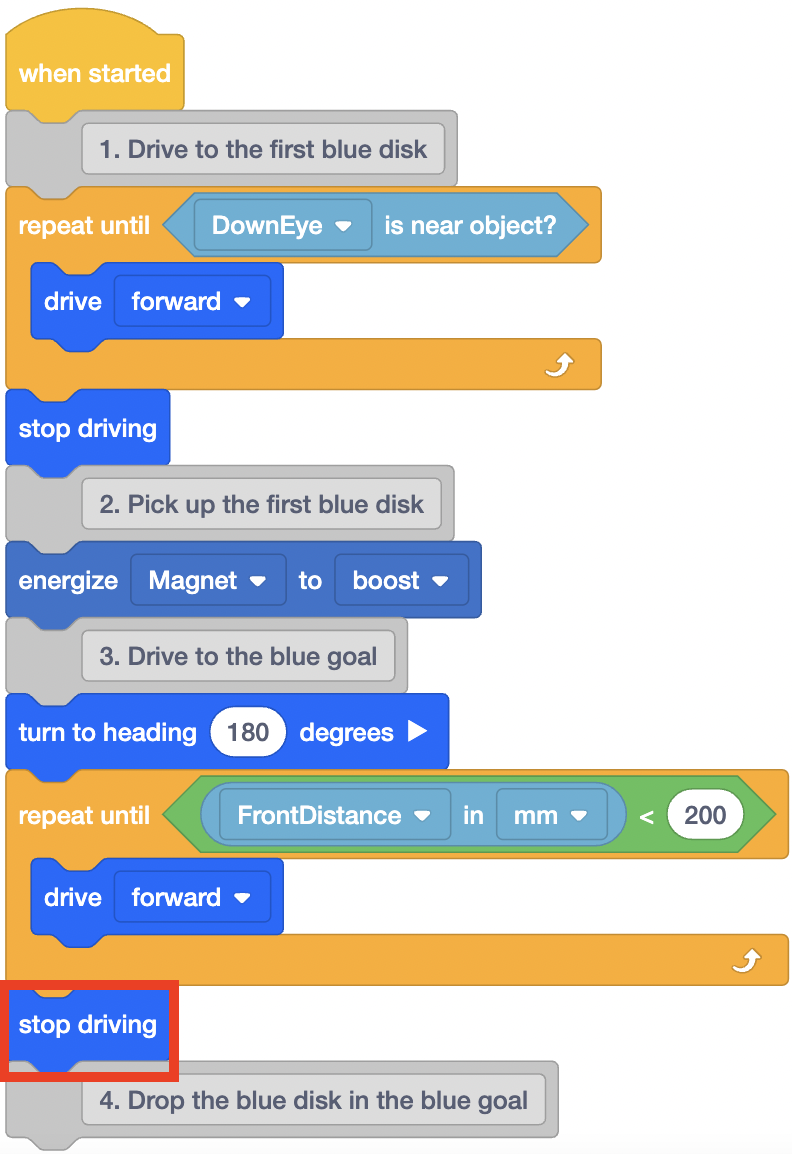
Μόλις το ρομπότ εικονικής πραγματικότητας φτάσει στον μπλε στόχο (200 mm από τον τοίχο), θα πρέπει να σταματήσει να οδηγεί. Προσθέστε ένα μπλοκ [Διακοπή οδήγησης] κάτω από το μπλοκ [Επανάληψη μέχρι].
-
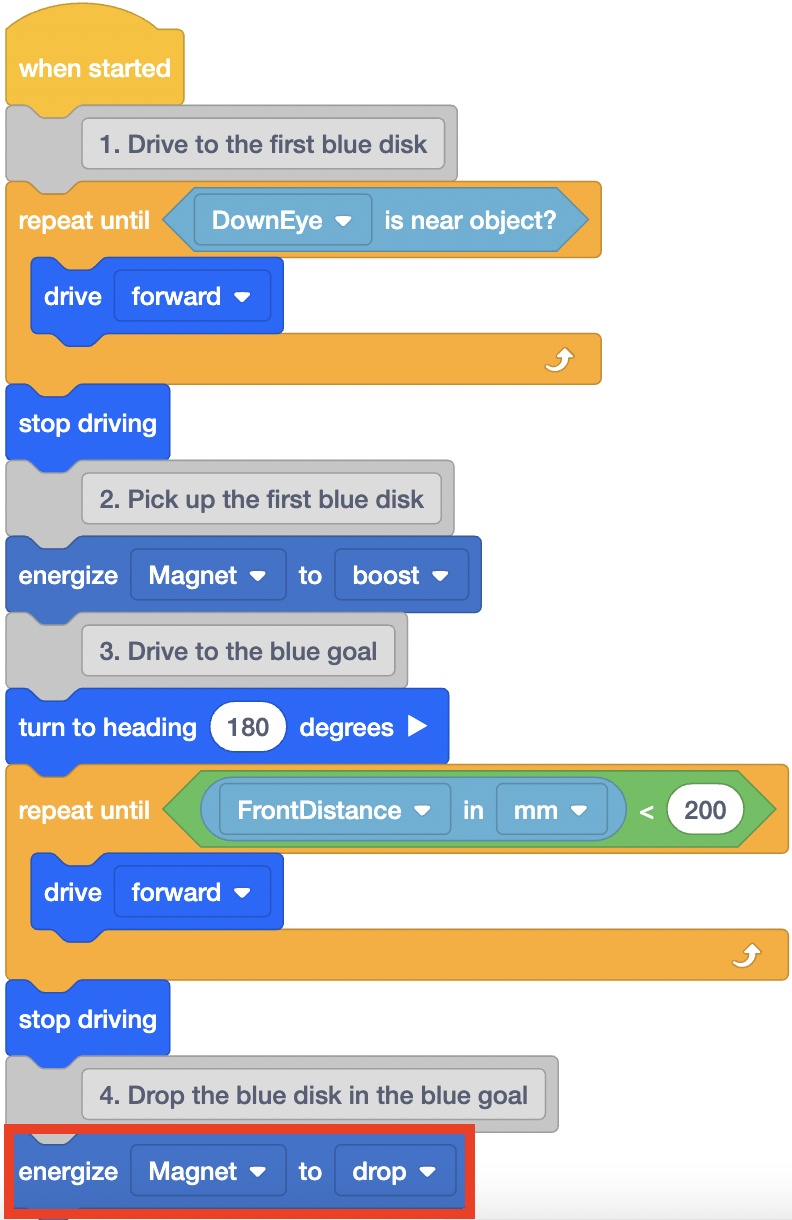
Τώρα που το ρομπότ εικονικής πραγματικότητας έχει σταματήσει στον μπλε στόχο, μπορεί να ρίξει τον δίσκο. Προσθέστε ένα μπλοκ [Ενεργοποίηση Ηλεκτρομαγνήτη] κάτω από το τέταρτο σχόλιο και ορίστε το μπλοκ σε «απόθεση».
-
Το ρομπότ εικονικής πραγματικότητας (VR) θα πρέπει να κινείται με την όπισθεν για μικρή απόσταση για να αποφύγει την ανατροπή ή τη σύγκρουση με δίσκους. Η σύγκρουση με έναν δίσκο θα μπορούσε ενδεχομένως να βγάλει το ρομπότ εικονικής πραγματικότητας εκτός πορείας. Προσθέστε τα ακόλουθα μπλοκ για να δώσετε εντολή στο ρομπότ εικονικής πραγματικότητας να κινηθεί προς τα πίσω για 100 χιλιοστά (mm) και να επιστρέψει σε κατεύθυνση 0 μοιρών.

- Ανοίξτε το Disk Mover Playground εάν δεν είναι ήδη ανοιχτό και εκτελέστε το έργο.
-
Το ρομπότ εικονικής πραγματικότητας (VR) κινείται προς τα εμπρός, σηκώνει τον πρώτο δίσκο και στη συνέχεια γυρίζει σε κατεύθυνση 180 μοιρών για να αντιμετωπίσει τον μπλε στόχο. Το ρομπότ εικονικής πραγματικότητας (VR) χρησιμοποιεί στη συνέχεια τις τιμές από τον αισθητήρα απόστασης για να καθορίσει πότε πρέπει να σταματήσει την οδήγηση και να ρίξει τον μπλε δίσκο.

- Παρατηρήστε πώς λειτουργεί το δεύτερο μπλοκ [Επανάληψη μέχρι] σε αυτό το μέρος του έργου.
- Όταν ο αισθητήρας απόστασης στο ρομπότ εικονικής πραγματικότητας ανιχνεύσει ότι ο τοίχος της παιδικής χαράς απέχει λιγότερο από 200 χιλιοστά (mm), το έργο θα μετακινηθεί στο επόμενο μπλοκ στη στοίβα κάτω από το μπλοκ [Επανάληψη μέχρι].
- Σε αυτό το έργο, αυτό σήμαινε ότι το ρομπότ εικονικής πραγματικότητας σταματά να οδηγεί και ρίχνει τον ηλεκτρομαγνήτη στο μπλε τέρμα.
Επιλέξτε το κουμπί Επόμενο για να συνεχίσετε με το υπόλοιπο μάθημα.