
Μάθημα 3: Σήκωμα και Μετακίνηση Δίσκων
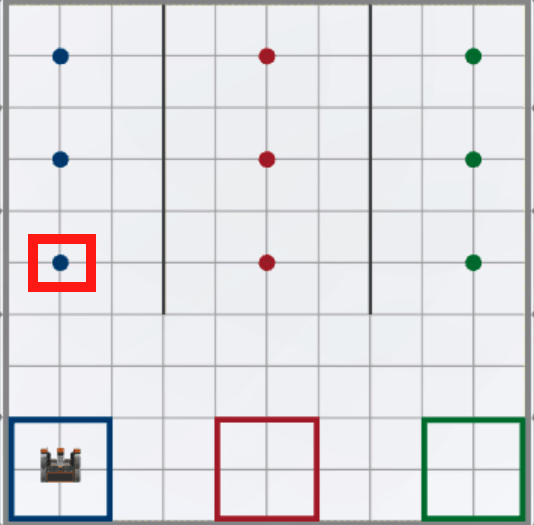
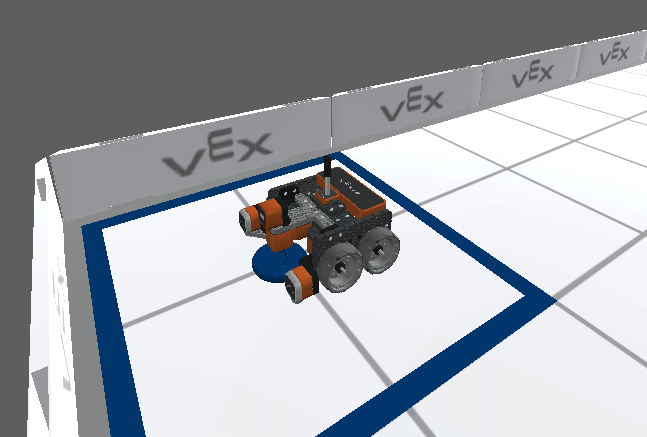
Στο προηγούμενο μάθημα, χρησιμοποιήσατε το μπλοκ [Ενεργοποίηση Ηλεκτρομαγνήτη] και τα μπλοκ Συστήματος Μετάδοσης Κίνησης για να σηκώσετε και να μετακινήσετε δίσκους στην Παιδική Χαρά Μετακίνησης Δίσκων με το Ρομπότ Εικονικής Πραγματικότητας. Αυτό το μάθημα θα λύσει την ίδια πρόκληση χρησιμοποιώντας αναφερόμενη ανατροφοδότηση αισθητήρων και μπλοκ [Επανάληψη μέχρι].
Μαθησιακά Αποτελέσματα
- Προσδιορίστε τον τρόπο χρήσης του μπλοκ [Επανάληψη μέχρι] σε ένα έργο.
- Προσδιορίστε ότι το μπλοκ <Eye Sensor near object> αναφέρει εάν ο αισθητήρας ματιού βρίσκεται αρκετά κοντά σε ένα αντικείμενο για να ανιχνεύσει ένα χρώμα.
- Προσδιορίστε ότι η εντολή [Στροφή σε κατεύθυνση] στρέφει ένα σύστημα μετάδοσης κίνησης σε μια συγκεκριμένη κατεύθυνση, χρησιμοποιώντας τον γυροσκοπικό αισθητήρα.
- Προσδιορίστε ότι η εντολή [Στροφή σε κατεύθυνση] θα καθορίσει την κατεύθυνση προς την οποία θα στρίψετε με βάση την τρέχουσα κατεύθυνση του γυροσκοπικού αισθητήρα.
- Εξηγήστε γιατί θα χρησιμοποιούνταν η εντολή [Στροφή προς την κατεύθυνση] αντί για την εντολή [Στροφή] ή [Στροφή για].
Γιατί να χρησιμοποιούμε αισθητήρες;
Στο Μάθημα 2, το Ρομπότ Εικονικής Πραγματικότητας οδήγησε μια συγκεκριμένη απόσταση χρησιμοποιώντας το μπλοκ [Drive for] για να σηκώσει και να μετακινήσει έναν μπλε δίσκο πίσω στον στόχο. Η απόσταση μεταξύ του ρομπότ εικονικής πραγματικότητας (VR) και του πρώτου μπλε δίσκου υπολογίστηκε και ελέγχθηκε χρησιμοποιώντας τις διαστάσεις των τετραγώνων πλέγματος στην παιδική χαρά με κίνηση δίσκου . Ενώ αυτό έλυσε την πρόκληση, υπάρχει μεγάλο περιθώριο λάθους στην επανάληψη της διαδικασίας για τη συλλογή πολλαπλών δίσκων σε διάφορες αποστάσεις, κάτι που είναι απαραίτητο για την επίλυση της Πρόκλησης Μετακίνησης Δίσκου στο τέλος αυτής της Ενότητας. Η χρήση ανατροφοδότησης από τους αναφερόμενους αισθητήρες είναι ένας πιο αποτελεσματικός τρόπος για την επίλυση αυτής της πρόκλησης, ενώ παράλληλα βελτιστοποιείται το έργο χρησιμοποιώντας λιγότερα μπλοκ.
Τι θα γίνει αν το ρομπότ εικονικής πραγματικότητας συγκρουστεί με έναν δίσκο και βγει εκτός πορείας; Τι γίνεται αν οι δίσκοι βρίσκονται σε ελαφρώς διαφορετικές θέσεις από τον στόχο; Η ανατροφοδότηση από τους αισθητήρες μπορεί να χρησιμοποιηθεί για την ακριβή παραλαβή και μετακίνηση δίσκων χωρίς να είναι γνωστή η ακριβής τους θέση στο Disk Mover Playground.
Τα βήματα για την επίλυση της πρόκλησης μπορούν να χρησιμοποιηθούν για να προσδιοριστεί ποιοι αισθητήρες θα χρησιμοποιηθούν στο έργο.
-
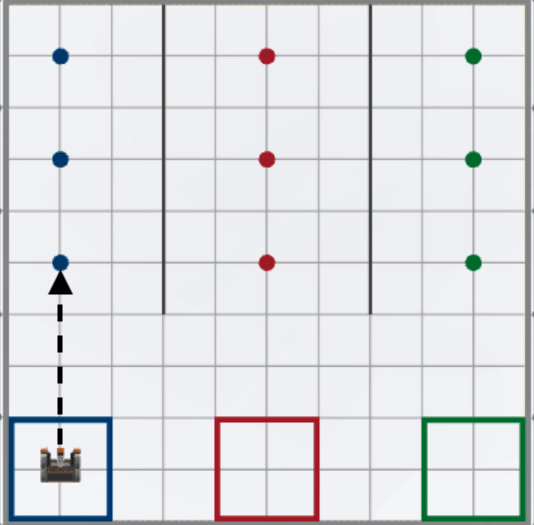
Πρώτον: Το ρομπότ εικονικής πραγματικότητας θα οδηγήσει στον πρώτο μπλε δίσκο.
-
Οι δίσκοι βρίσκονται στο έδαφος της Παιδικής Χαράς. Για να προσδιοριστεί η θέση ενός δίσκου, ο αισθητήρας Down Eye μπορεί να χρησιμοποιηθεί με το μπλοκ <Eye Sensor near object>.

-
-
Δεύτερον: Το ρομπότ εικονικής πραγματικότητας θα σηκώσει τον πρώτο μπλε δίσκο.

-
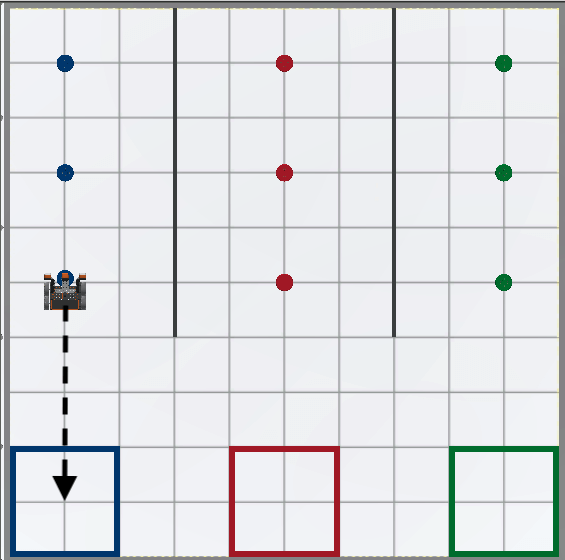
Τρίτον: Το ρομπότ εικονικής πραγματικότητας θα επιστρέψει στον μπλε στόχο.
-
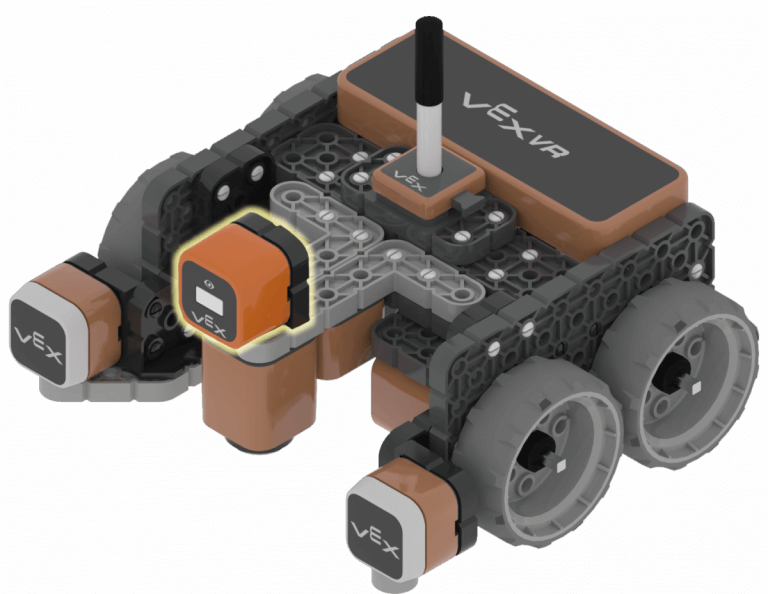
Κατά την επιστροφή στον μπλε στόχο, το ρομπότ εικονικής πραγματικότητας θα χρησιμοποιήσει τον αισθητήρα απόστασης για να καθορίσει πότε θα σταματήσει να οδηγεί. Ο αισθητήρας απόστασης μπορεί να χρησιμοποιηθεί για να προσδιορίσει πόσο μακριά βρίσκεται το μπροστινό μέρος του ρομπότ εικονικής πραγματικότητας από τον τοίχο της παιδικής χαράς.
-
-
Τέλος: Το ρομπότ εικονικής πραγματικότητας θα ρίξει τον μπλε δίσκο στον μπλε στόχο.
Επιλέξτε το κουμπί Επόμενο για να συνεχίσετε με το υπόλοιπο μάθημα.