
Rentang Gerak
 Panduan Aktivitas Kotak Peralatan Guru
-
-
Eksplorasi ini akan memperkenalkan siswa pada konsep rentang gerak mekanis dan bagaimana hal itu dapat dieksplorasi menggunakan lengan dan cakar.
-
Para siswa juga akan mengeksplorasi berbagai blok yang dapat digunakan untuk memprogram lengan dan cakar secara aman.
Mari kita jelajahi rentang gerak!
Eksplorasi ini akan memungkinkan Anda untuk melihat derajat minimum dan maksimum yang dapat dicapai oleh lengan dan cakar.
- Pastikan Anda memiliki perangkat keras yang dibutuhkan dan buku catatan teknik Anda.
| Kuantitas | Bahan-bahan yang Dibutuhkan |
|---|---|
| 1 |
VEX IQ Super Kit |
| 1 |
VEXcode IQ |
| 1 |
Buku Catatan Teknik |
 Tips untuk Guru
Peragakan setiap langkah pemecahan masalah kepada para siswa.
Langkah 1: Persiapan untuk Eksplorasi
Sebelum memulai aktivitas, apakah Anda sudah menyiapkan semua barang-barang ini? Kontraktor harus memeriksa setiap hal berikut:
-
Apakah semua motor dan sensor sudah terhubung ke port yang benar?
-
Apakah kabel pintar sudah terpasang sepenuhnya ke semua motor dan sensor?
-
Apakah Otak diaktifkan?
-
Apakah baterai terisi?
-
Apakah Radio dimasukkan ke dalam Otak Robot?
Tips untuk Guru
-
Karena ini adalah aktivitas awal dalam menggunakan VEX IQ Brain, guru harus mencontohkan langkah-langkahnya, lalu meminta siswa untuk melakukan tindakan yang sama. Guru kemudian harus memantau siswa untuk memastikan bahwa mereka mengikuti langkah-langkah dengan benar.
-
Pastikan siswa telah membuka cakar sepenuhnya dengan lembut dan hati-hati menggunakan jari mereka sebelum memilih Info Perangkat dari menu Pengaturan. Hal ini memastikan bahwa cakar tersebut berada pada posisi 0 derajat sebagai titik di mana ia paling terbuka.
Langkah 2: Menu Perangkat
Mulailah dengan menyalakan Otak Robot dan memilih Tombol X untuk menuju ke menu Pengaturan.
Buka cakar Clawbot sepenuhnya dengan
menggunakan jari Anda. Setelah menu Pengaturan terbuka, gunakan tombol Atas dan Bawah pada Otak untuk memilih Info Perangkat guna membuka Menu Perangkat.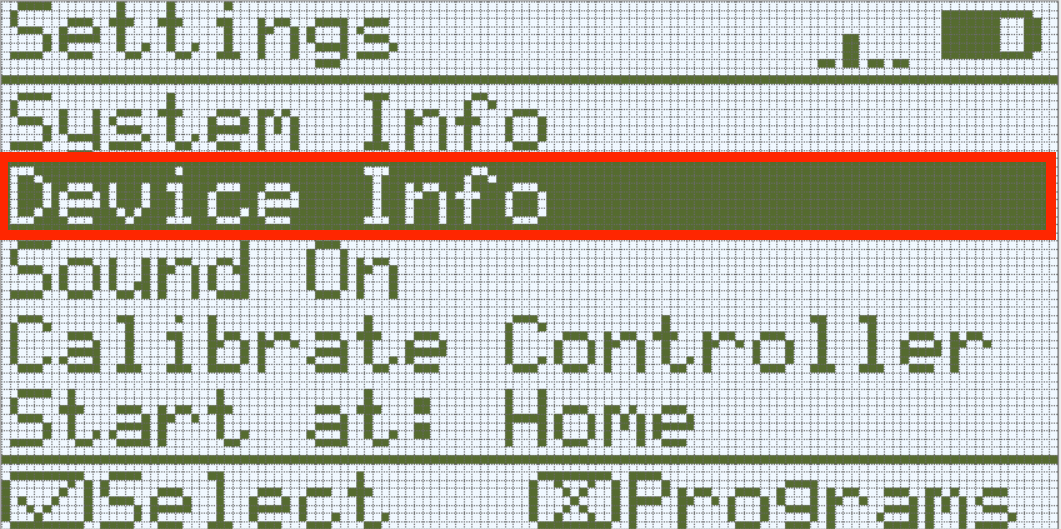
Layar Menu Perangkat menampilkan informasi tentang perangkat yang terhubung ke port tersebut. Terdapat 12 port pada IQ Brain.
Gunakan panah untuk menuju ke Port 11 Motor, yaitu Claw Motor.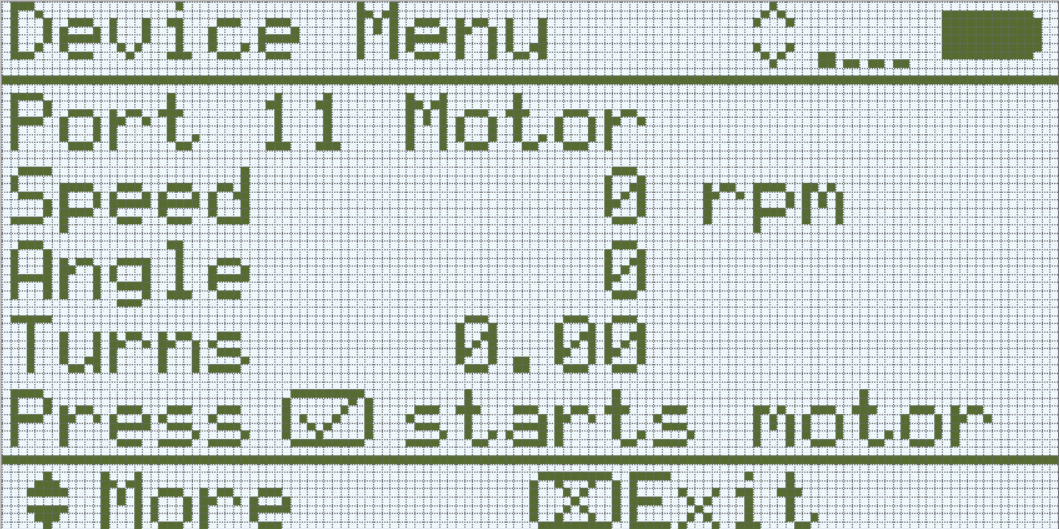
- Motor Port 11: Motor Cakar.
- Kecepatan: Menampilkan seberapa cepat (dalam putaran per menit) motor berputar.
- Sudut: Menampilkan posisi motor saat ini dalam derajat.
- Putaran: Menampilkan berapa banyak putaran yang telah dilakukan motor.
- Tekan Tombol Periksa untuk menghidupkan dan mematikan motor. Cakar tersebut juga dapat dibuka dan ditutup secara manual.
Panduan Guru
-
Tinjau Langkah-langkahnya
Ini adalah saat yang tepat untuk berhenti sejenak dan meminta siswa meninjau kembali langkah-langkah yang baru saja diselesaikan untuk menuju ke layar Menu Perangkat.
Langkah 3: Menjelajahi Gerakan Cakar dan Lengan
-
Jika Anda membuka cakar sepenuhnya sebelum membuka Menu Perangkat, maka Motor Cakar menganggap posisi terbuka penuhnya sebagai 0 derajat - seperti yang ditampilkan di Menu Perangkat.
Di buku catatan teknik Anda, prediksikan nilai-nilai Motor Port 11 (Motor Cakar) ketika Anda menutup cakar dengan mendorong sisi-sisinya secara perlahan. Berapakah nilai sudut dalam derajat ketika cakar tertutup?
-
Petunjuk: Nilai yang dilaporkan tidak akan sama dengan nilai yang ditunjukkan pada gambar di bawah ini.
-
-
Uji prediksi Anda dengan perlahan mendorong cakar hingga tertutup. Berapa sudut yang sekarang ditampilkan di Menu Perangkat untuk Motor Cakar?
Kotak Peralatan Guru
-
Nilai Harapan
Jika siswa membuka cakar Clawbot sepenuhnya sebelum membuka Menu Perangkat, maka posisi terbuka penuh adalah 0 derajat. Setelah cakar ditekan hingga tertutup, Motor Cakar seharusnya memiliki sudut sekitar 70 derajat.
- Terus gunakan tangan Anda untuk membuka dan menutup cakar secara perlahan agar Anda dapat melihat perubahan sudutnya.
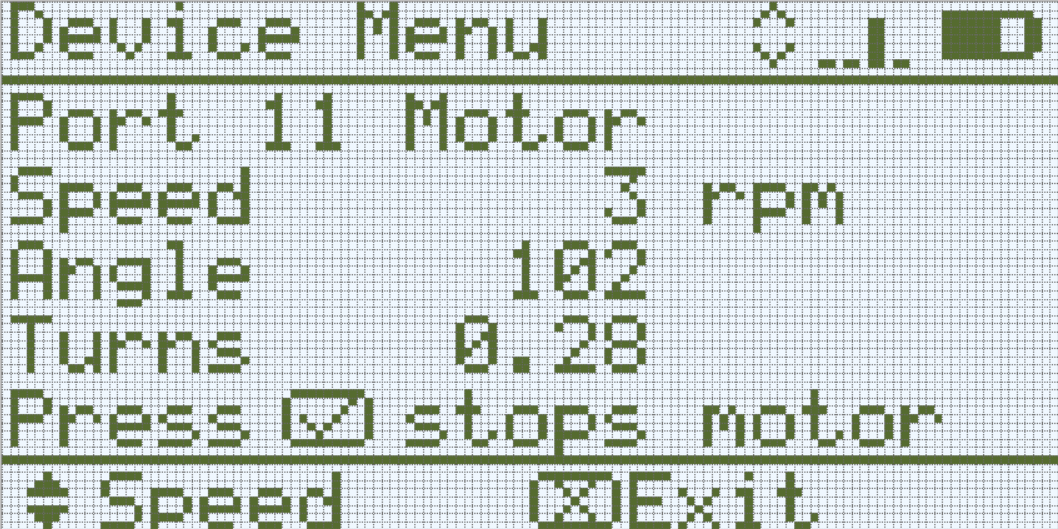
- Apa yang Anda perhatikan tentang rentang sudut dalam derajat untuk Motor Cakar? Apakah nilai Sudut terus meningkat, atau ada batasnya?
- Tuliskan rentang nilai Sudut untuk Motor Cakar: nilai Sudut saat terbuka penuh hingga nilai Sudut saat tertutup penuh.
- Apakah nilai sudut saat cakar terbuka selalu sama? Apakah nilai sudut saat cakar tertutup selalu sama? Menurutmu mengapa demikian?
Kotak Peralatan Guru
-
Jawaban yang Diharapkan
-
Motor lengan memiliki jangkauan gerak yang lebih besar dan oleh karena itu, jangkauan derajat nilai sudut motor yang lebih besar.
-
Karena lengan kemungkinan berada dalam posisi paling bawah saat Menu Perangkat dipilih, Sudut awal diatur pada 0 derajat. Karena lengan dapat berputar hingga ke bagian belakang Clawbot, jangkauannya dimulai dari 0 dan melewati 360 derajat lebih dari sekali. Nilai Sudut yang ditampilkan tidak terus meningkat melebihi 360 derajat, melainkan dimulai kembali dari 0. Oleh karena itu, nilai Turns juga penting untuk mengetahui jumlah derajat putaran Motor Lengan. Sebagai contoh, nilai Sudut yang ditampilkan mungkin 45 derajat tetapi nilai Putaran adalah 3,12. Itu berarti Motor Lengan telah berputar sepenuhnya 3 kali atau 1080 derajat ditambah 45 derajat, sehingga totalnya adalah 1125 derajat. Itu adalah jangkauan yang jauh lebih besar daripada yang dimiliki oleh Claw Motor.
Kotak Peralatan Guru
-
Berhenti dan Berdiskusi
Fasilitasi diskusi tentang apa yang telah diamati siswa dari motor lengan dan cakar. Ajukan pertanyaan seperti:
-
Apa saja rentang gerak cakar dan lengan tersebut? Apakah mereka selalu sama?
-
Mengapa hal ini bermanfaat dalam pemrograman?
Rentang nilai yang dilaporkan untuk Sudut Motor Cakar tidak selalu sama. Kisaran suhunya adalah dari 0 hingga sekitar 70 derajat, tetapi seringkali berbeda beberapa derajat. Rentang nilai yang dilaporkan untuk Sudut Motor Lengan juga tidak sama. Saat lengan diangkat dan diturunkan dengan tangan, sudutnya berkisar dari 0 hingga sekitar 1125 derajat, tetapi juga bertambah atau berkurang beberapa derajat setiap kali.
Hal ini bermanfaat dalam pemrograman karena programmer perlu mengetahui seberapa jauh motor dapat berputar dengan aman hingga mencapai batasnya. Melebihi batas tersebut, ia dapat memberikan gaya yang berlebihan pada bagian yang digerakkannya. Hal ini penting untuk diketahui oleh programmer karena ada cara untuk mengatur sudut motor atau membatasi putaran motor untuk mencegah kerusakan. Pelajaran ini akan mengulas beberapa cara tersebut selanjutnya.
Langkah 4: Pemrograman dengan Rentang Gerak
 Cakar IQ
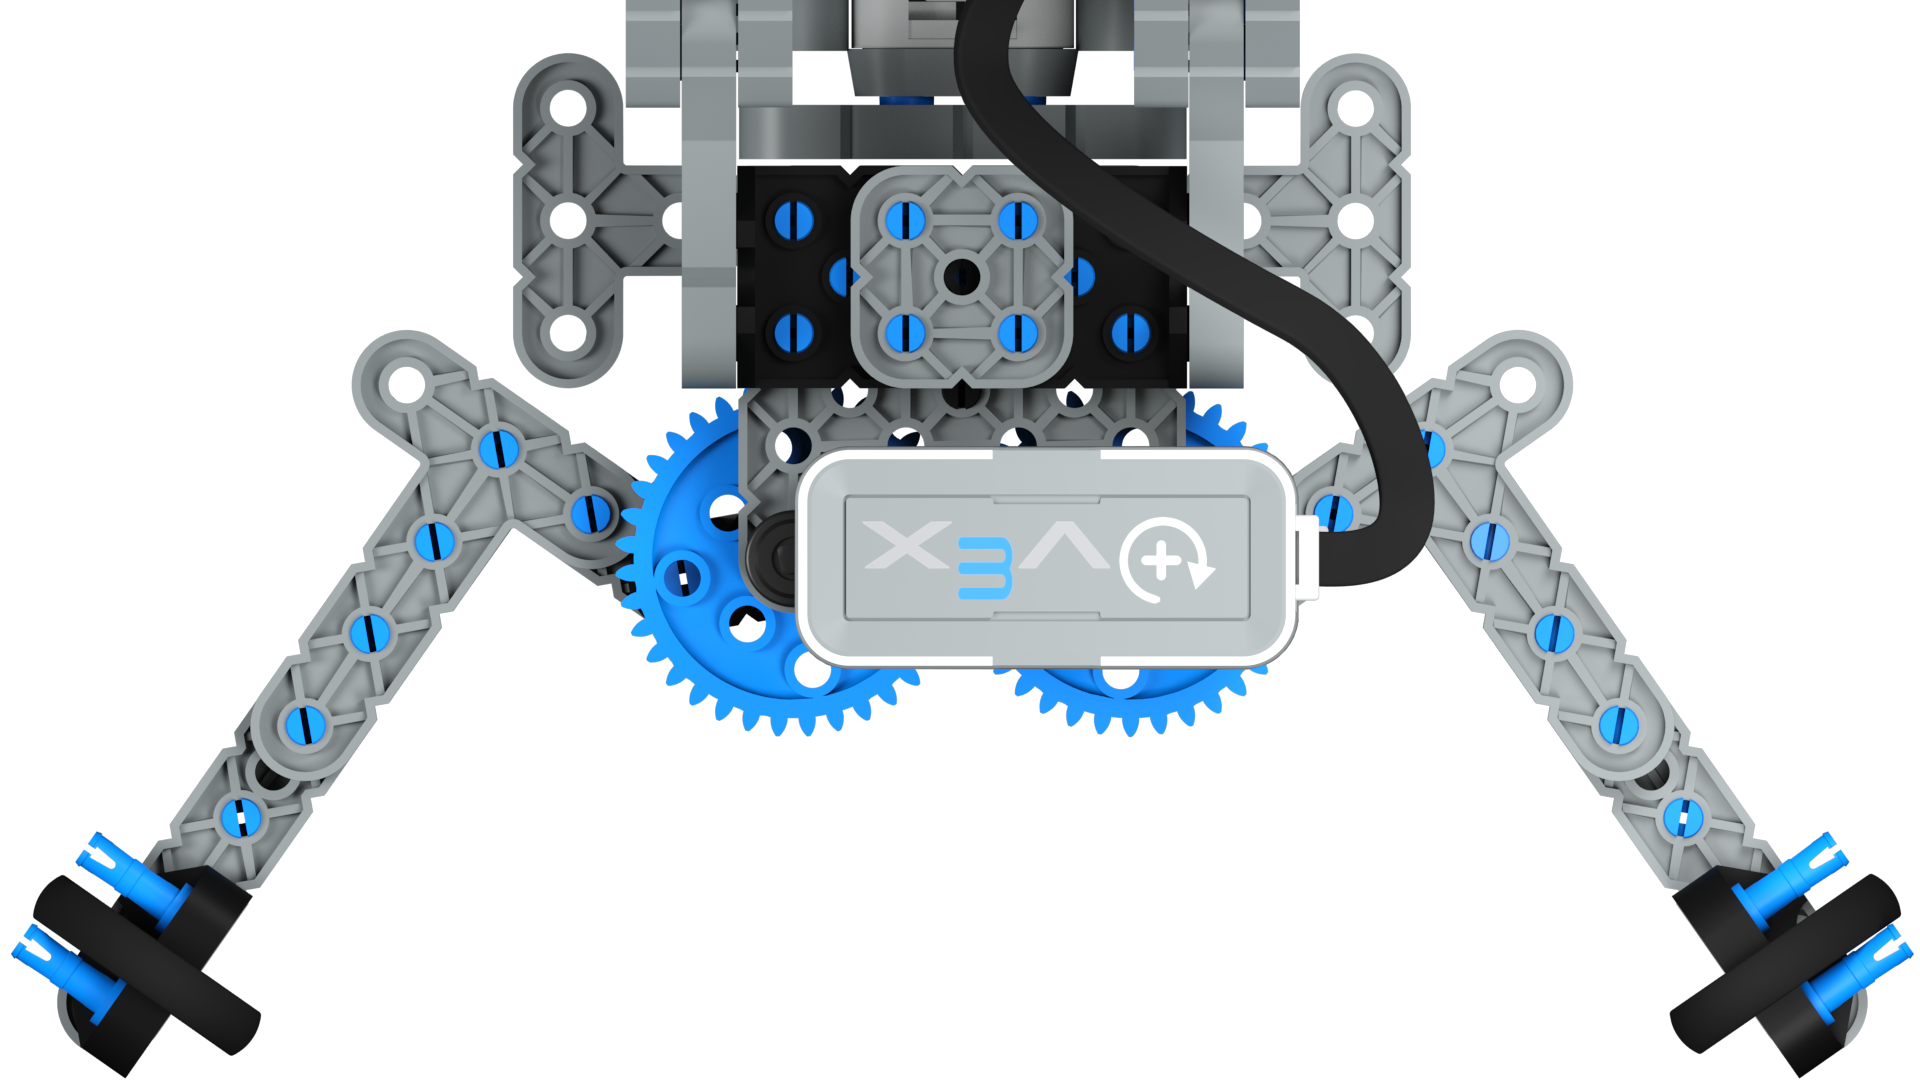
Subsistem seperti cakar atau lengan biasanya memiliki jangkauan gerak yang terbatas, yang mencegahnya berputar terus menerus. Cakar hanya dapat membuka atau menutup sampai batas tertentu sebelum mencapai batas mekanis. Demikian pula, jangkauan gerak lengan seringkali dibatasi oleh permukaan tanah atau badan robot itu sendiri. Saat bekerja dengan subsistem yang memiliki jangkauan gerak terbatas, sangat penting untuk tetap berada dalam jangkauan tersebut, terlepas dari apakah Anda mengendalikan robot dari jarak jauh atau memprogramnya untuk bergerak secara otonom. Terus memberikan daya ke motor setelah suatu subsistem mencapai batasnya akan menyebabkan tekanan yang tidak perlu pada motor dan komponen terkait lainnya.
Tips untuk Guru
Sampaikan kepada siswa bahwa Langkah 3 meminta mereka untuk menguji dan mengalami keterbatasan rentang gerak cakar dan lengan. Rentang gerak cakar dibatasi saat membuka oleh bagian-bagian lain dari Clawbot dan dibatasi saat menutup oleh titik di mana kedua sisi cakar saling menekan. Rentang gerak lengan dibatasi oleh permukaan tanah saat diturunkan dan oleh bagian atas sisi belakang robot saat diangkat sepenuhnya.
Sebelum mempelajari cara menyesuaikan rentang gerak cakar dan lengan yang terbatas, mari kita lihat blok yang digunakan untuk memprogram cakar dan lengan.
Ada dua blok di VEXcode IQ yang dapat digunakan untuk menaikkan dan menurunkan lengan serta membuka dan menutup cakar ke posisi tertentu.
Blok [Putar untuk] dan blok [Putar ke posisi] .
- Blok [Putar untuk] memutar motor ke arah yang dipilih sejauh jarak yang dipilih dari lokasi saat ini.
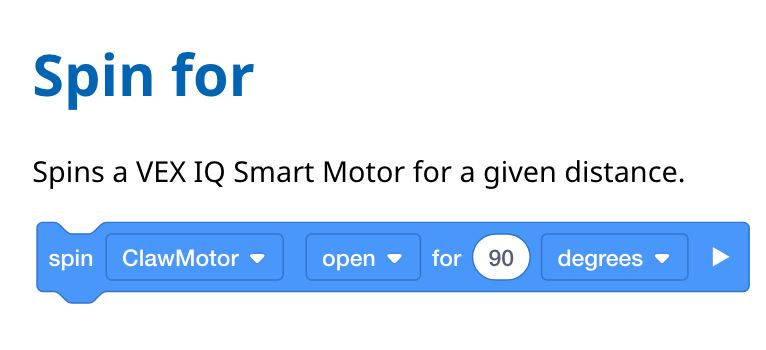
- Blok [Putar ke posisi] memutar motor ke posisi yang dipilih berdasarkan posisi motor saat ini. Blok [Putar ke posisi] menentukan arah putaran terbaik untuk mencapai posisi tersebut.
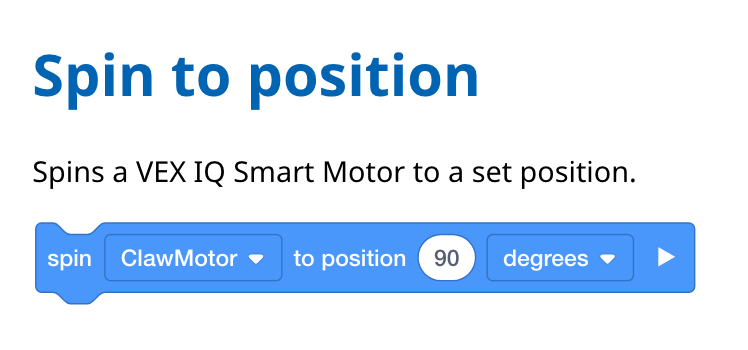
Kapan blok-blok ini akan digunakan? Bayangkan Anda memprogram lengan Anda untuk naik dan turun, tetapi ketika turun, lengan tersebut tidak sepenuhnya kembali ke posisi awalnya yaitu nol derajat. Sebaliknya, sudutnya turun kembali ke 15 derajat. Jika Anda kemudian menggunakan blok [Putar untuk] untuk menaikkannya 90 derajat - lengan akan naik 90 derajat dari posisi saat ini dan benar-benar terangkat hingga 105 derajat.
Namun, dalam situasi yang sama, jika lengan berada pada 15 derajat dan blok [Putar ke posisi] digunakan untuk menaikkannya ke 90 derajat, lengan akan naik 75 derajat untuk mencapai posisi yang diinginkan yaitu 90 derajat.
Ini penting untuk dipahami, karena jika blok [Putar untuk] digunakan dan lengan tidak sepenuhnya diturunkan atau cakar tidak sepenuhnya tertutup, lengan atau cakar dapat mendekati batas pergerakannya.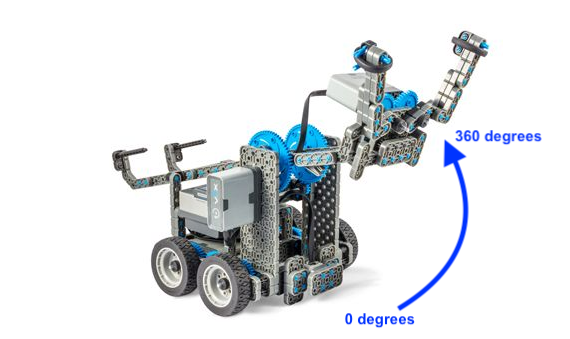
Mari kita lihat blok yang dapat digunakan dengan blok [Putar untuk] dan [Putar ke posisi] yang membantu mereka memprogram robot Anda dengan lebih tepat.
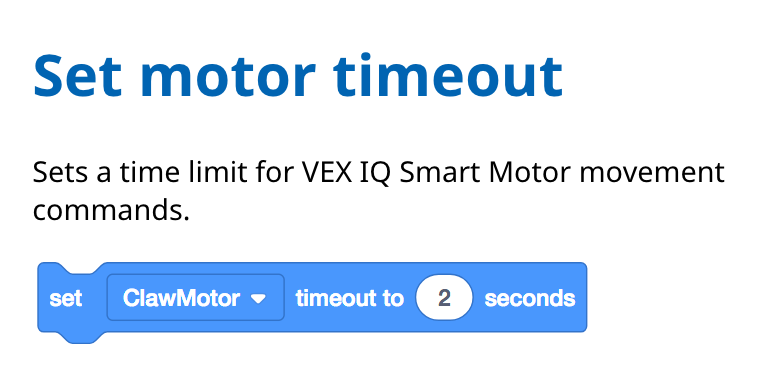
- Blok [Set motor timeout] digunakan untuk mencegah blok gerak yang tidak mencapai posisinya agar tidak menghambat blok lain dalam tumpukan untuk berjalan. Contoh motor yang tidak mencapai posisinya adalah lengan atau cakar yang mencapai batas mekanisnya dan tidak dapat menyelesaikan pergerakannya.
- Apa yang terjadi jika blok [Putar untuk] digunakan dan cakar atau lengan mencapai batas jangkauan geraknya? Apakah proyek akan berhenti karena lengan atau cakar tidak dapat bergerak lebih jauh?
Proyek tidak akan berhenti sampai blok tersebut menyelesaikan tugasnya. Jika cakar mencoba membuka hingga 100 derajat tetapi dimulai dari 50 derajat dan mencoba berputar melebihi jangkauan geraknya, cakar akan terus mencoba membuka meskipun tidak mampu melakukannya. Ini bukan situasi yang baik karena dapat memberi tekanan pada komponen dan menguras baterai.
Dalam hal ini, blok [Set motor timeout] dapat digunakan. Blok ini berfungsi sebagai pengaman sehingga jika motor mencapai batas mekanisnya, motor dapat melanjutkan sisa proyek setelah jangka waktu tertentu.
Dalam contoh berikut, robot akan bergerak maju setelah cakar terbuka penuh 200 derajat atau mencapai batas waktu tiga detik.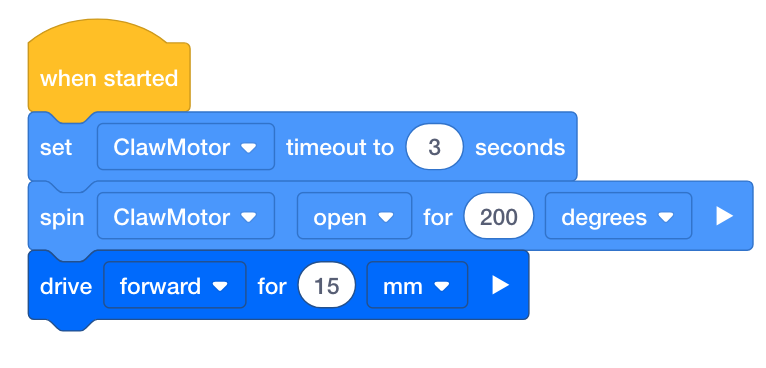
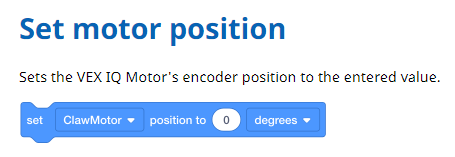
- Blok [Set motor position] digunakan untuk mengatur nilai Sudut motor (posisinya) ke nilai yang dipilih. Ini juga dapat diatur ke 0 derajat untuk mengatur ulang posisi motor.
- Blok [Putar ke posisi] lebih mudah diprogram jika Anda mengetahui sudut motor saat ini. Namun terkadang, lengan mungkin terlihat sepenuhnya turun padahal sebenarnya terangkat beberapa derajat.
Blok [Atur posisi motor] memungkinkan Anda mengatur derajat sudut motor yang Anda inginkan. Ini sangat berguna untuk mengatur ulang posisi motor ke 0 derajat.
Dalam contoh berikut, Motor Lengan robot diatur ulang ke 0 derajat di mana pun posisinya saat ini sebelum berputar ke posisi 360 derajat dan bergerak maju.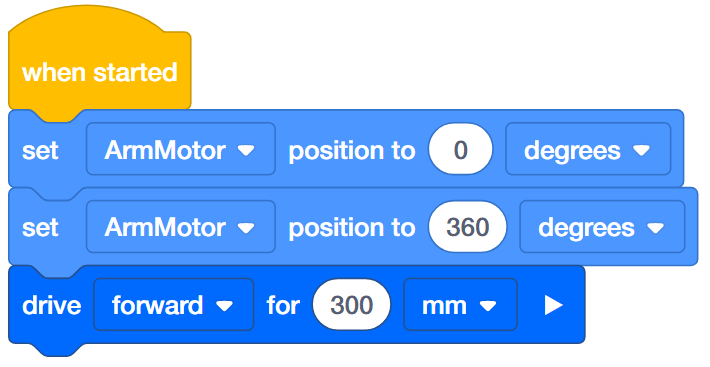
Kotak Peralatan Guru
-
Blok [Atur waktu habis motor] dan [Atur posisi motor]
Blok [Set motor timeout] dan [Set motor position] tidak selalu diperlukan saat memprogram motor lengan dan cakar dengan blok [Spin for] dan [Spin to position] . Namun, semakin banyak blok gerakan dalam sebuah proyek, semakin besar kemungkinan terjadinya pergeseran nilai Sudut (posisi) motor. Lengan dan cakar mungkin tidak kembali ke nol derajat dan [Putar untuk] atau [Putar ke posisi] blok berisiko mentok pada batas mekanis lengan atau cakar. Menyetel blok [Set motor timeout] di awal proyek atau menggunakan blok [Set motor position] sebelum blok [Spin to position] dapat menjadi praktik pengaman yang berguna untuk mencegah proyek terus menjalankan motor jika batas mekanis tercapai.
 Perluas Pembelajaran Anda
Menu Perangkat menampilkan nilai untuk semua perangkat yang terhubung ke IQ Clawbot. Jika waktu memungkinkan, izinkan siswa untuk mengeksplorasi nilai-nilai yang dilaporkan untuk motor dan perangkat lain. Sebagai contoh, LED Sentuh di Port 2 melaporkan apakah ditekan atau dilepas, apakah LED menyala atau mati, dan warna LED saat ini. Ini semua adalah pembacaan sensor yang dapat digunakan saat memprogram proyek.
Mintalah siswa untuk mengeksplorasi dan memanipulasi nilai-nilai ini dengan mengubah status setiap perangkat. Sebagai contoh, tekan LED Sentuh berulang kali untuk melihat laporan kapan tombol ditekan, kapan LED menyala, dan warna apa yang sedang ditampilkan oleh LED tersebut.