
Εύρος κίνησης
 Εργαλειοθήκη Εκπαιδευτικού
-
Περίγραμμα Δραστηριότητας
-
Αυτή η εξερεύνηση θα εισαγάγει τους μαθητές στην έννοια του μηχανικού εύρους κίνησης και πώς μπορεί να εξερευνηθεί χρησιμοποιώντας το χέρι και το νύχι.
-
Οι μαθητές θα εξερευνήσουν επίσης διαφορετικά μπλοκ που μπορούν να χρησιμοποιηθούν για τον ασφαλή προγραμματισμό του βραχίονα και του νυχιού.
Ας εξερευνήσουμε το εύρος κίνησης!
Αυτή η εξερεύνηση θα σας επιτρέψει να δείτε τους ελάχιστους και μέγιστους βαθμούς που μπορούν να εκταθούν το χέρι και το νύχι.
- Βεβαιωθείτε ότι έχετε τον απαιτούμενο εξοπλισμό και το σημειωματάριο μηχανικής σας.
| Ποσότητα | Απαιτούμενα υλικά |
|---|---|
| 1 |
VEX IQ Super Kit |
| 1 |
VEXcode IQ |
| 1 |
Σημειωματάριο Μηχανικής |
 Συμβουλές για τους Δασκάλους
Δώστε στους μαθητές ένα μοντέλο για κάθε βήμα αντιμετώπισης προβλημάτων.
Βήμα 1: Προετοιμασία για την εξερεύνηση
Πριν ξεκινήσετε τη δραστηριότητα, έχετε έτοιμα όλα αυτά τα αντικείμενα; Ο κατασκευαστής θα πρέπει να ελέγξει καθένα από τα ακόλουθα:
-
Είναι όλοι οι κινητήρες και οι αισθητήρες συνδεδεμένοι στις σωστές θύρες;
-
Είναι τα έξυπνα καλώδια πλήρως τοποθετημένα σε όλους τους κινητήρες και τους αισθητήρες;
-
Είναι ο Εγκέφαλος ενεργοποιημένος;
-
Είναι η μπαταρία φορτισμένη;
-
Έχει τοποθετηθεί ο ασύρματος στον εγκέφαλο ρομπότ;
Συμβουλές για τους Δασκάλους
-
Δεδομένου ότι αυτή είναι μια αρχική δραστηριότητα με την πλοήγηση στο VEX IQ Brain, ο/η εκπαιδευτικός θα πρέπει να μοντελοποιήσει τα βήματα και στη συνέχεια να ζητήσει από τους μαθητές να ολοκληρώσουν τις ίδιες ενέργειες. Στη συνέχεια, ο/η εκπαιδευτικός θα πρέπει να παρακολουθεί τους μαθητές για να βεβαιωθεί ότι ακολουθούν σωστά τα βήματα.
-
Βεβαιωθείτε ότι οι μαθητές έχουν ανοίξει απαλά και προσεκτικά το δάχτυλο πλήρως πριν επιλέξουν τις Πληροφορίες Συσκευής από το μενού Ρυθμίσεις. Αυτό διασφαλίζει ότι το νύχι ορίζει τις 0 μοίρες ως το σημείο που είναι πιο ανοιχτό.
Βήμα 2: Το μενού της συσκευής
τον εγκέφαλοκαι επιλέγοντας το κουμπί X για μεταβείτε στο μενού Ρυθμίσεις.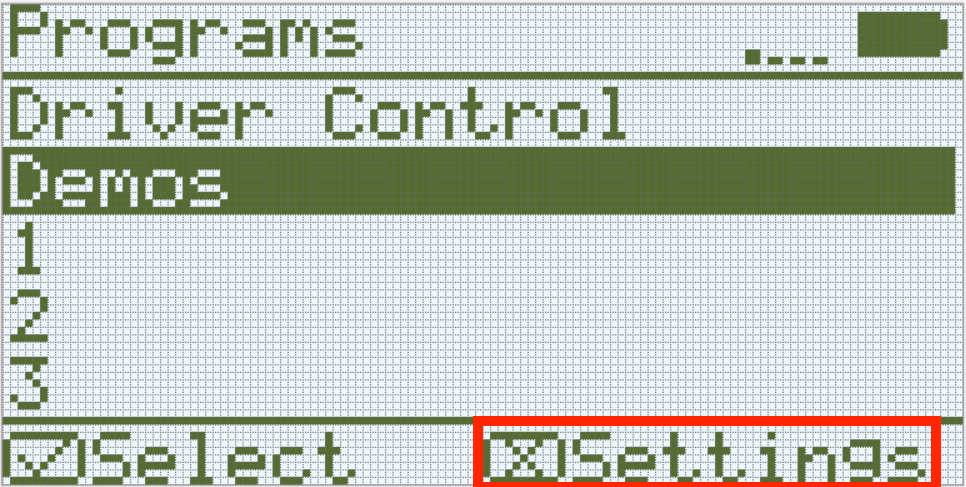
Ανοίξτε απαλά πλήρως το Νύχι του Clawbot χρησιμοποιώντας τα δάχτυλά σας.
Μόλις ανοίξει το μενού Ρυθμίσεις, χρησιμοποιήστε τα κουμπιά Πάνω και Κάτω στον Εγκέφαλο για να επιλέξετε Πληροφορίες Συσκευής για να ανοίξετε το Μενού Συσκευής.
Η οθόνη Μενού Συσκευής εμφανίζει πληροφορίες σχετικά με τη συσκευή που είναι συνδεδεμένη σε αυτήν τη θύρα. Υπάρχουν 12 θύρες στο IQ Brain.
Χρησιμοποιήστε τα βέλη για να μεταβείτε στον κινητήρα Port 11, ο οποίος είναι ο κινητήρας Claw.
- Κινητήρας Θύρας 11: Ο κινητήρας με δαγκάνα.
- Ταχύτητα: Εμφανίζει την ταχύτητα περιστροφής του κινητήρα (σε στροφές ανά λεπτό).
- Γωνία: Εμφανίζει την τρέχουσα θέση του κινητήρα σε μοίρες.
- Στροφές: Εμφανίζει πόσες στροφές έχει περιστραφεί ο κινητήρας.
- Πατήστε το κουμπί ελέγχου για να ξεκινήσετε και να σταματήσετε τον κινητήρα. Το Claw μπορεί επίσης να ανοίξει και να κλείσει χειροκίνητα.
Εργαλειοθήκη Δασκάλου
-
Επανεξέταση των Βημάτων
Αυτό είναι ένα καλό σημείο για να σταματήσετε και να ζητήσετε από τους μαθητές να επανεξετάσουν τα βήματα που μόλις ολοκληρώθηκαν για να πλοηγηθούν στην οθόνη Μενού Συσκευής.
Βήμα 3: Εξερευνώντας την κίνηση του νυχιού και του βραχίονα
-
Εάν ανοίξατε πλήρως το δάχτυλό σας πριν ανοίξετε το Μενού Συσκευής, τότε το Μοτέρ Δαχτυλιδιού θεώρησε ότι η πλήρως ανοιχτή του θέση είναι 0 μοίρες - όπως εμφανιζόταν στο Μενού Συσκευής.
Στο σημειωματάριο μηχανικής σας, προβλέψτε ποιες θα είναι οι τιμές του κινητήρα θύρας 11 (κινητήρας με δαγκάνα) όταν κλείσετε τον δαγκάνα πιέζοντας απαλά τις πλευρές μεταξύ τους. Ποια θα είναι η τιμή της γωνίας σε μοίρες όταν το νύχι είναι κλειστό;
-
Υπόδειξη: Η τιμή που αναφέρεται δεν θα είναι η ίδια με αυτήν που φαίνεται στην παρακάτω εικόνα.
-
-
Ελέγξτε την πρόβλεψή σας πιέζοντας απαλά το νύχι για να κλείσει. Ποια γωνία εμφανίζεται τώρα στο μενού συσκευής για τον κινητήρα με δαγκάνα;
Εργαλειοθήκη Εκπαιδευτικού
-
Αναμενόμενες Τιμές
Εάν οι μαθητές άνοιξαν πλήρως το νύχι του Clawbot πριν ανοίξουν το Μενού Συσκευής, τότε η πλήρως ανοιχτή θέση είναι 0 μοίρες. Αφού πιέσετε το δάχτυλο για να κλείσει, ο κινητήρας του δακτυλίου θα πρέπει να έχει γωνία περίπου 70 μοιρών.
- Συνεχίστε να χρησιμοποιείτε τα χέρια σας για να ανοίγετε και να κλείνετε απαλά το νύχι, ώστε να μπορείτε να δείτε την αλλαγή της γωνίας.

- Τι παρατηρείτε σχετικά με το εύρος της γωνίας σε μοίρες για τον κινητήρα με δαγκάνα; Οι τιμές της γωνίας συνεχίζουν να αυξάνονται ή έχουν όρια;
- Καταγράψτε το εύρος της τιμής γωνίας για τον κινητήρα με δαγκάνα: από την τιμή γωνίας όταν είναι πλήρως ανοιχτός έως την τιμή γωνίας όταν είναι πλήρως κλειστός.
- Είναι οι τιμές γωνίας για όταν το νύχι είναι ανοιχτό πάντα οι ίδιες; Είναι οι τιμές γωνίας για όταν το νύχι είναι κλειστό πάντα οι ίδιες; Γιατί νομίζεις ότι συμβαίνει αυτό;
Εργαλειοθήκη Δασκάλου
-
Αναμενόμενες Απαντήσεις
-
Ο κινητήρας του βραχίονα έχει μεγαλύτερο εύρος κίνησης και επομένως, μεγαλύτερο εύρος βαθμών της τιμής γωνίας του κινητήρα.
-
Επειδή ο βραχίονας πιθανότατα βρισκόταν στην εντελώς κάτω θέση όταν επιλέχθηκε το Μενού Συσκευής, η αρχική γωνία ορίστηκε στις 0 μοίρες. Επειδή ο βραχίονας μπορεί να περιστραφεί μέχρι το πίσω μέρος του Clawbot, η εμβέλεια ξεκινά από το 0 και ξεπερνά τις 360 μοίρες περισσότερες από μία φορές. Η εμφανιζόμενη τιμή γωνίας δεν συνεχίζει να αυξάνεται πέραν των 360 μοιρών και αντίθετα επανεκκινείται από το 0. Συνεπώς, η τιμή των στροφών είναι επίσης σημαντική για τον υπολογισμό του αριθμού των μοιρών που έχει περιστραφεί ο κινητήρας του βραχίονα. Για παράδειγμα, η εμφανιζόμενη τιμή γωνίας μπορεί να είναι 45 μοίρες, αλλά η τιμή στροφών είναι 3,12. Αυτό σημαίνει ότι ο κινητήρας του βραχίονα έχει περιστραφεί πλήρως 3 φορές ή 1080 μοίρες συν 45 μοίρες, για συνολικά 1125 μοίρες. Αυτή είναι μια πολύ μεγαλύτερη εμβέλεια από ό,τι έχει το Claw Motor.
Εργαλειοθήκη Δασκάλου
-
Σταματήστε και Συζητήστε
Διευκολύνετε μια συζήτηση σχετικά με το τι έχουν παρατηρήσει οι μαθητές από τον κινητήρα βραχίονα και νύχι. Κάντε ερωτήσεις όπως:
-
Ποιο ήταν το εύρος κίνησης των νυχιών και των βραχιόνων; Ήταν πάντα οι ίδιοι;
-
Γιατί θα ήταν αυτό χρήσιμο κατά τον προγραμματισμό;
Το εύρος των τιμών που αναφέρθηκαν για τη γωνία του κινητήρα με δαγκάνα δεν ήταν πάντα το ίδιο. Το εύρος κυμαινόταν από 0 έως περίπου 70 μοίρες, αλλά συχνά διέφερε κατά μερικούς βαθμούς. Το εύρος των τιμών που αναφέρθηκαν για τη γωνία του βραχίονα του κινητήρα επίσης δεν ήταν το ίδιο. Όταν το χέρι ανέβαινε και κατέβαινε με το χέρι, η γωνία κυμαινόταν από 0 έως περίπου 1125 μοίρες, αλλά αυξανόταν ή μειωνόταν επίσης κατά μερικές μοίρες κάθε φορά.
Αυτό είναι χρήσιμο κατά τον προγραμματισμό επειδή ο προγραμματιστής πρέπει να γνωρίζει πόσο μπορεί να περιστραφεί με ασφάλεια ένας κινητήρας μέχρι να φτάσει στο όριό του. Πέρα από αυτό το όριο, θα μπορούσε να ασκήσει υπερβολική δύναμη στο εξάρτημα που τροφοδοτεί με ρεύμα. Αυτό είναι σημαντικό να το γνωρίζει ο προγραμματιστής, επειδή υπάρχουν τρόποι για να ρυθμίσει τη γωνία του κινητήρα ή να περιορίσει τις περιστροφές του για να αποτρέψει ζημιές. Το μάθημα θα εξετάσει στη συνέχεια μερικούς από αυτούς τους τρόπους.
Βήμα 4: Προγραμματισμός με εύρος κίνησης
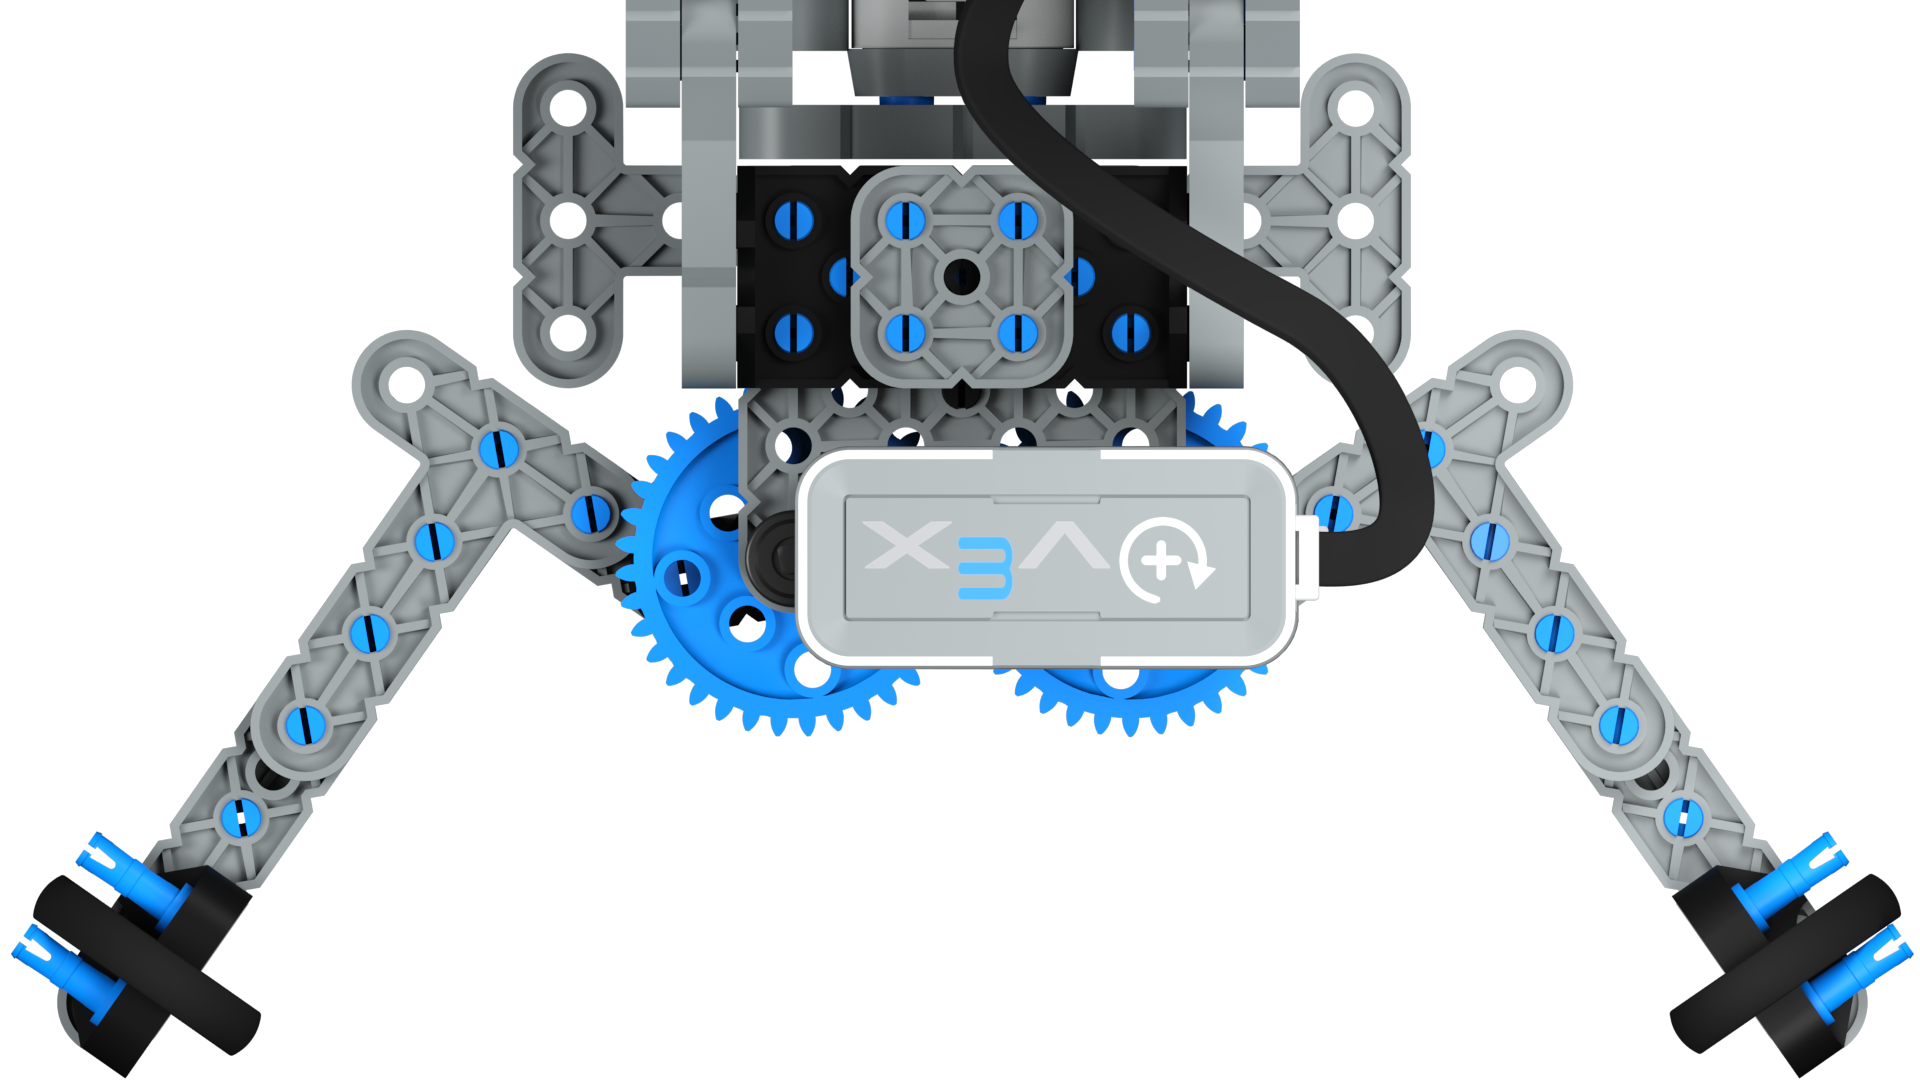
Υποσυστήματα όπως τα νύχια ή οι βραχίονες έχουν συνήθως περιορισμένο εύρος κίνησης, γεγονός που τα εμποδίζει να περιστρέφονται συνεχώς. Τα νύχια μπορούν να ανοίξουν ή να κλείσουν μόνο σε ένα συγκεκριμένο βαθμό πριν φτάσουν σε ένα μηχανικό όριο. Ομοίως, το εύρος κίνησης ενός βραχίονα συχνά περιορίζεται από το έδαφος ή το ίδιο το σώμα του ρομπότ. Όταν εργάζεστε με υποσυστήματα με περιορισμένο εύρος κίνησης, είναι πολύ σημαντικό να παραμένετε εντός αυτού του εύρους, ανεξάρτητα από το αν ελέγχετε το ρομπότ από απόσταση ή το προγραμματίζετε να κινείται αυτόνομα. Η συνέχιση της παροχής ισχύος στους κινητήρες όταν ένα υποσύστημα φτάσει σε ένα όριο θα προκαλέσει περιττή καταπόνηση στον κινητήρα και σε τυχόν συνδεδεμένα εξαρτήματα.
Συμβουλές για τους Δασκάλους
Επισημάνετε στους μαθητές ότι στο Βήμα 3 έπρεπε να δοκιμάσουν και να βιώσουν το περιορισμένο εύρος κίνησης του νυχιού και του βραχίονα. Το εύρος κίνησης του νυχιού περιορίζεται στο άνοιγμά του από τα άλλα κομμάτια του Clawbot και στο κλείσιμό του από το σημείο στο οποίο οι δύο πλευρές του νυχιού πιέζονται η μία πάνω στην άλλη. Το εύρος κίνησης του βραχίονα περιορίζεται από το έδαφος όταν είναι χαμηλωμένο και από το πάνω μέρος του πίσω μέρους του ρομπότ όταν είναι πλήρως ανυψωμένο.
Πριν μάθετε πώς να προσαρμόζετε το περιορισμένο εύρος κίνησης του νυχιού και του βραχίονα, ας δούμε τα μπλοκ που χρησιμοποιούνται για τον προγραμματισμό του νυχιού και του βραχίονα.
Υπάρχουν δύο μπλοκ στο VEXcode IQ που μπορούν να χρησιμοποιηθούν για την ανύψωση και το κατέβασμα του βραχίονα και το άνοιγμα και κλείσιμο του νυχιού σε μια συγκεκριμένη θέση.
Το μπλοκ [Περιστροφή για] και το μπλοκ [Περιστροφή στη θέση] .
- Το μπλοκ [Περιστροφή για] περιστρέφει έναν κινητήρα σε μια επιλεγμένη κατεύθυνση για μια επιλεγμένη απόσταση από το σημείο που βρίσκεται αυτήν τη στιγμή.
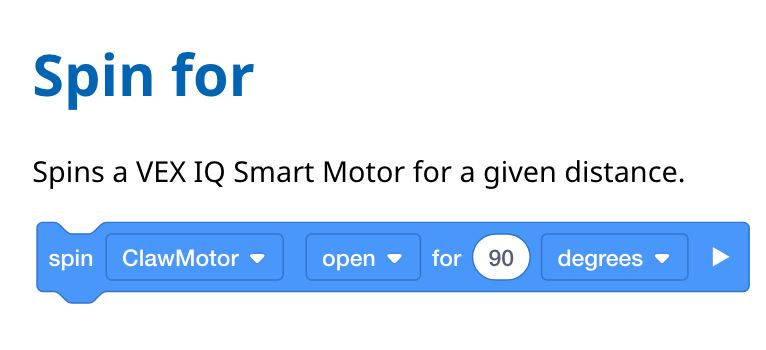
- Το μπλοκ [Περιστροφή στη θέση] περιστρέφει έναν κινητήρα σε μια επιλεγμένη θέση με βάση την τρέχουσα θέση του κινητήρα. Το μπλοκ [Περιστροφή στη θέση] καθορίζει την καλύτερη κατεύθυνση περιστροφής για να φτάσετε στη θέση.

Πότε θα χρησιμοποιηθούν αυτά τα μπλοκ; Φανταστείτε ότι προγραμματίζετε το χέρι σας να ανεβαίνει και να κατεβαίνει, αλλά όταν κατεβαίνει, δεν κατεβαίνει πλήρως στην αρχική του θέση, στις μηδέν μοίρες. Αντίθετα, η θερμοκρασία μειώνεται στους 15 βαθμούς. Αν στη συνέχεια χρησιμοποιήσετε το μπλοκ [Περιστροφή για] για να το ανυψώσετε κατά 90 μοίρες - ο βραχίονας θα ανυψωθεί κατά 90 μοίρες από το σημείο που βρίσκεται αυτήν τη στιγμή και στην πραγματικότητα θα ανυψωθεί έως και 105 μοίρες.
Ωστόσο, στην ίδια περίπτωση, αν ο βραχίονας βρίσκεται στις 15 μοίρες και το μπλοκ [Περιστροφή στη θέση] χρησιμοποιηθεί για να το ανυψώσει στις 90 μοίρες, ο βραχίονας θα ανυψωθεί κατά 75 μοίρες για να φτάσει στην επιθυμητή θέση των 90 μοιρών.
Αυτό είναι σημαντικό να κατανοηθεί, επειδή αν χρησιμοποιηθεί το μπλοκ [Περιστροφή για] και ο βραχίονας δεν είναι πλήρως χαμηλωμένος ή το νύχι δεν είναι πλήρως κλειστό, ο βραχίονας ή το νύχι θα μπορούσε να πλησιάσει το όριο για το πόσο μακριά μπορεί να κινηθεί.
Ας δούμε τα μπλοκ που μπορούμε να χρησιμοποιήσουμε με τα μπλοκ [Περιστροφή για] και [Περιστροφή στη θέση] , τα οποία θα μας βοηθήσουν να προγραμματίσουμε το ρομπότ μας με μεγαλύτερη ακρίβεια.
- Το μπλοκ [Set motor timeout] χρησιμοποιείται για να αποτρέψει την εκτέλεση άλλων μπλοκ στη στοίβα από μπλοκ κίνησης που δεν φτάνουν στη θέση τους. Ένα παράδειγμα κινητήρα που δεν φτάνει στη θέση του είναι ένας βραχίονας ή ένα νύχι που φτάνει στο μηχανικό του όριο και δεν μπορεί να ολοκληρώσει την κίνησή του.
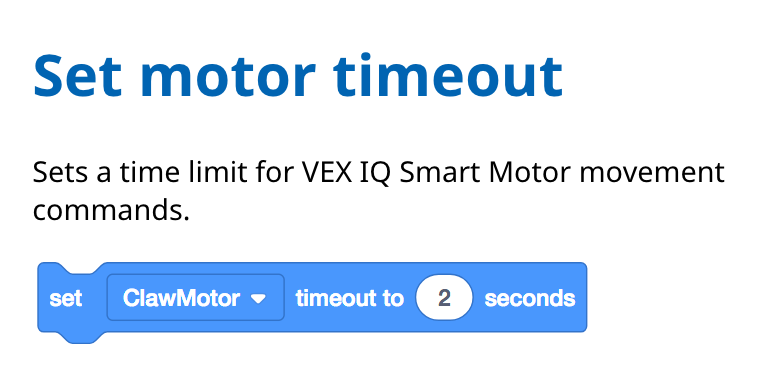
- Τι συμβαίνει εάν χρησιμοποιηθεί ένα μπλοκ [Spin for] και το νύχι ή ο βραχίονας φτάσει στο όριο του εύρους κίνησής του; Θα σταματήσει το έργο επειδή ο βραχίονας ή το νύχι δεν μπορούν να κινηθούν περαιτέρω;
Το έργο δεν θα σταματήσει μέχρι το μπλοκ να ολοκληρώσει την εργασία του. Εάν το νύχι προσπαθεί να ανοίξει κατά 100 μοίρες αλλά ξεκινά από 50 μοίρες και προσπαθεί να περιστραφεί πέρα από το εύρος κίνησής του, το νύχι θα συνεχίσει να προσπαθεί να ανοίξει παρόλο που δεν μπορεί. Αυτή δεν είναι μια καλή κατάσταση, επειδή μπορεί να καταπονήσει τα εξαρτήματα και να αποφορτίσει την μπαταρία.
Σε αυτήν την περίπτωση, μπορεί να χρησιμοποιηθεί το [Set motor timeout] μπλοκ . Αυτό το μπλοκ λειτουργεί ως ασφαλές σύστημα, έτσι ώστε εάν ένας κινητήρας φτάσει στο μηχανικό του όριο, να μπορεί να συνεχίσει με το υπόλοιπο έργο μετά από ένα ορισμένο χρονικό διάστημα.
Στο ακόλουθο παράδειγμα, το ρομπότ θα κινηθεί προς τα εμπρός αφού το νύχι έχει ανοίξει πλήρως τις 200 μοίρες ή έχει φτάσει στο χρονικό όριο των τριών δευτερολέπτων.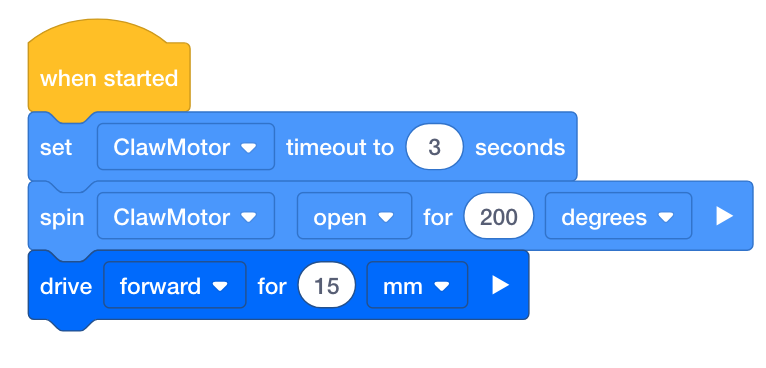
- Το μπλοκ [Ορισμός θέσης κινητήρα] χρησιμοποιείται για να ορίσει την τιμή γωνίας του κινητήρα (τη θέση του) σε μια επιλεγμένη τιμή. Μπορεί επίσης να ρυθμιστεί σε 0 μοίρες για να επαναφέρετε τη θέση του κινητήρα.
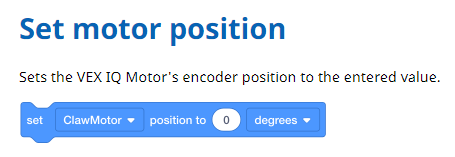
- Ένα μπλοκ [Spin to position] είναι πιο εύκολο να προγραμματιστεί όταν γνωρίζετε ποια είναι η γωνία του κινητήρα αυτήν τη στιγμή. Αλλά μερικές φορές, ο βραχίονας μπορεί να φαίνεται σαν να είναι εντελώς κάτω όταν στην πραγματικότητα είναι ανυψωμένος μερικές μοίρες.
Το [Ορισμός θέσης κινητήρα] μπλοκ σάς επιτρέπει να ορίσετε τις μοίρες στις οποίες θέλετε να βρίσκεται η γωνία του κινητήρα. Αυτό είναι πολύ χρήσιμο για την επαναφορά της θέσης του κινητήρα στις 0 μοίρες.
Στο ακόλουθο παράδειγμα, ο κινητήρας του βραχίονα του ρομπότ επαναφέρεται στις 0 μοίρες ανεξάρτητα από το πού βρίσκεται τη δεδομένη στιγμή, πριν περιστραφεί στη θέση 360 μοιρών και κινηθεί προς τα εμπρός.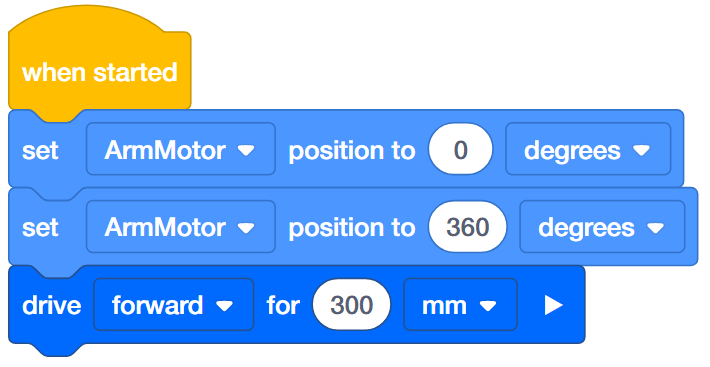
Εργαλειοθήκη Εκπαιδευτικού
-
Τα μπλοκ [Ορισμός χρονικού ορίου κινητήρα] και [Ορισμός θέσης κινητήρα]
Τα μπλοκ [Set motor timeout] και [Set motor position] δεν είναι πάντα απαραίτητα κατά τον προγραμματισμό του κινητήρα βραχίονα και δαγκάνας με τα μπλοκ [Spin for] και [Spin to position] . Ωστόσο, περισσότερα μπλοκ κίνησης σε ένα έργο καθιστούν πιο πιθανό να υπάρχει κάποια απόκλιση στην τιμή γωνίας (θέση) του κινητήρα. Ο βραχίονας και το νύχι ενδέχεται να μην επιστρέψουν στις μηδέν μοίρες και ένα μπλοκ [Περιστροφή για] ή [Περιστροφή στη θέση] κινδυνεύει να προσκρούσει σε ένα μηχανικό όριο του βραχίονα ή του νυχιού. Η ρύθμιση του μπλοκ [Set motor timeout] στην αρχή ενός έργου ή η χρήση ενός μπλοκ [Set motor position] πριν από ένα μπλοκ [Spin to position] μπορεί να είναι χρήσιμες πρακτικές ασφαλείας που μπορούν να αποτρέψουν τη συνέχιση της λειτουργίας του κινητήρα στο έργο εάν επιτευχθεί ένα μηχανικό όριο.
 Επεκτείνετε τη Μάθησή σας
Το Μενού Συσκευής αναφέρει τιμές για όλες τις συσκευές που είναι συνδεδεμένες στο IQ Clawbot. Εάν ο χρόνος το επιτρέπει, επιτρέψτε στους μαθητές να εξερευνήσουν τις τιμές που αναφέρονται για άλλους κινητήρες και συσκευές. Για παράδειγμα, η λυχνία LED αφής στη θύρα 2 αναφέρει εάν είναι πατημένη ή απελευθερωμένη, εάν η λυχνία LED είναι αναμμένη ή απενεργοποιημένη και ποιο είναι το χρώμα της λυχνίας LED τη δεδομένη στιγμή. Αυτές είναι όλες οι μετρήσεις αισθητήρων που μπορούν να χρησιμοποιηθούν κατά τον προγραμματισμό έργων.
Ζητήστε από τους μαθητές να εξερευνήσουν και να χειριστούν αυτές τις τιμές αλλάζοντας την κατάσταση κάθε συσκευής. Για παράδειγμα, πατήστε επανειλημμένα το LED αφής για να το δείτε να αναφέρει πότε είναι πατημένο, πότε είναι αναμμένο το LED και με ποιο χρώμα είναι αναμμένο το LED τη δεδομένη στιγμή.