
Πρόκληση Απεργίας - Python
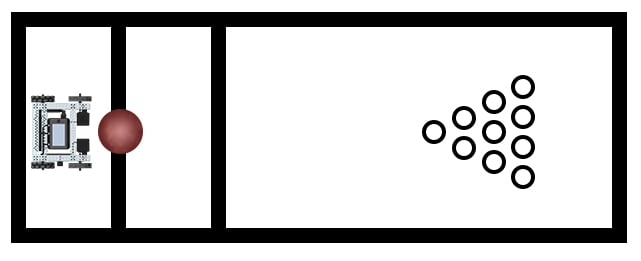
Πρόκληση απεργίας
Σε αυτήν την πρόκληση, θα προγραμματίσετε το ρομπότ σας να μεταφέρει ενέργεια σε μια μπάλα καθώς αγωνίζεστε στο μπόουλινγκ!
Κανόνες πρόκλησης:
- Το ρομπότ πρέπει να ξεκινήσει στη Ζώνη Έναρξης Ρομπότ.
- Η μπάλα πρέπει να ξεκινά οπουδήποτε στη Γραμμή Τοποθέτησης Μπάλας.
- Το ρομπότ μπορεί να αγγίζει την μπάλα μόνο όταν η μπάλα:
- Στη γραμμή τοποθέτησης της μπάλας
- Στη ζώνη σύγκρουσης
- Κάθε παιχνίδι αποτελείται από 10 καρέ και ακολουθεί τους τυπικούς κανόνες μπόουλινγκ (Google / .docx / .pdf).
- Το άτομο ή η ομάδα με τους περισσότερους πόντους στο τέλος των 10 καρέ κερδίζει!
- Καλή διασκέδαση!
 Συμβουλές για τους Δασκάλους
Να είστε δημιουργικοί και να αυξήσετε την αλληλεπίδραση δημιουργώντας μια ιστορία ή έναν σκοπό για αυτήν τη δραστηριότητα! Το μπόουλινγκ εξετάζεται επί του παρόντος για προσθήκη ως ολυμπιακό άθλημα. Προετοιμάζονται οι μαθητές να συμμετάσχουν σε μια Ολυμπιακή ομάδα, να προπονηθούν για έναν εθνικό αγώνα μπόουλινγκ ή μήπως ελπίζουν να υποβάλουν αίτηση για μια πανεπιστημιακή υποτροφία μπόουλινγκ;
Κάντε κλικ εδώ (Google ) για ένα προαιρετικό Φύλλο Βαθμολογίας Πρόκλησης Strike.
 Εργαλειοθήκη Δασκάλου
-
Λύση
Οι λύσεις θα ποικίλλουν ανάλογα με το σύνολο ταχύτητας. Οι μαθητές θα πρέπει να βρουν την ισορροπία επιλέγοντας μια υψηλότερη ταχύτητα για να σπρώξουν την μπάλα πιο δυνατά αλλά και να μην χάσουν τον έλεγχο.
Δείτε ένα δείγμα λύσης παρακάτω:
# Εισαγωγές βιβλιοθήκης
από vex import *

# Έναρξη κωδικού έργου

# Ορισμός ταχύτητας κίνησης σε 50 τοις εκατό
drivetrain.set_drive_velocity(50, PERCENT)

# Οδηγήστε προς τα εμπρός 500mm για να συγκρουστεί με την μπάλα
drivetrain.drive_for(FORWARD, 500, MM)