Προγραμματισμός κίνησης προς τα εμπρός και προς τα πίσω - Βασισμένο σε μπλοκ
 Εργαλειοθήκη Εκπαιδευτικού
-
Περίγραμμα Δραστηριότητας
-
Αυτή η εξερεύνηση θα εισαγάγει τους μαθητές σε βασικές συμπεριφορές προγραμματισμού κίνησης προς τα εμπρός, αντίστροφα και αναμονής. Αυτές οι βασικές δεξιότητες θα τους βοηθήσουν να πετύχουν στην επόμενη δραστηριότητα και στο Strike Challenge στο τέλος αυτού του STEM Lab, όταν θα αγωνιστούν στο μπόουλινγκ χρησιμοποιώντας το Speedbot.
-
Χρησιμοποιώντας το πρότυπο έργου V5 Speedbot (Σύστημα μετάδοσης κίνησης 2 κινητήρων, Χωρίς γυροσκόπιο), οι μαθητές μπορούν να προγραμματίσουν το Speedbot να κινείται προς τα εμπρός επιλέγοντας απλώς το μπλοκ [Οδήγηση για].
Το Speedbot είναι έτοιμο για κίνηση!
Αυτή η εξερεύνηση θα σας δώσει τα εργαλεία για να ξεκινήσετε να δημιουργείτε μερικά ενδιαφέροντα έργα που θα ακολουθήσει το Speedbot σας.
- Ο κωδικός VEX V5 που θα χρησιμοποιηθεί σε αυτήν την εξερεύνηση:
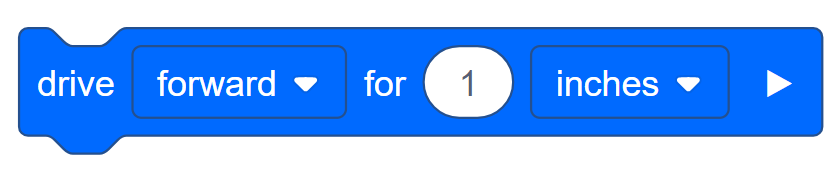
- Για να μάθετε περισσότερες πληροφορίες σχετικά με το μπλοκ, ανοίξτε τη Βοήθειακαι, στη συνέχεια, επιλέξτε το μπλοκ [Δίσκος για].

- Βεβαιωθείτε ότι έχετε κατεβάσει και είναι έτοιμο το απαραίτητο υλικό, το σημειωματάριο μηχανικής σας και το VEXcode V5.
 Συμβουλές για τους Δασκάλους
Εάν αυτή είναι η πρώτη φορά που ο μαθητής χρησιμοποιεί το VEXcode V5, μπορεί να ανατρέξει στα Tutorials οποιαδήποτε στιγμή κατά τη διάρκεια αυτής της εξερεύνησης. Τα Tutorials βρίσκονται στη γραμμή εργαλείων.

| Ποσότητα | Απαιτούμενα υλικά |
|---|---|
| 1 |
Ρομπότ Speedbot |
| 1 |
Φορτισμένη μπαταρία ρομπότ |
| 1 |
Κώδικας VEX V5 |
| 1 |
Καλώδιο USB (αν χρησιμοποιείτε υπολογιστή) |
| 1 |
Σημειωματάριο Μηχανικής |
Συμβουλές για τους Δασκάλους
-
Δώστε στους μαθητές ένα μοντέλο για κάθε βήμα αντιμετώπισης προβλημάτων.
Βήμα 1: Προετοιμασία για την εξερεύνηση
Πριν ξεκινήσετε τη δραστηριότητα, έχετε έτοιμα όλα αυτά τα αντικείμενα; Ελέγξτε καθένα από τα παρακάτω:
-
Είναι οι κινητήρες συνδεδεμένοι στις σωστές θύρες;
-
Είναι τα έξυπνα καλώδιαπλήρως τοποθετημένασε όλους τους κινητήρες;
-
Είναι ο Εγκέφαλοςενεργοποιημένος;
-
Είναι η μπαταρίαφορτισμένη;
Βήμα 2: Ξεκινήστε ένα νέο έργο
Πριν ξεκινήσετε το έργο σας, επιλέξτε το πρότυπο έργου Speedbot (Σύστημα μετάδοσης κίνησης 2 κινητήρων, χωρίς γυροσκόπιο). Το έργο προτύπου περιέχει τη διαμόρφωση του κινητήρα του Speedbot. Εάν το πρότυπο δεν χρησιμοποιηθεί, το ρομπότ σας δεν θα εκτελέσει σωστά το έργο.

Ολοκληρώστε τα ακόλουθα βήματα:
- Ανοίξτε το μενού Αρχείο.
- ΕπιλέξτεΆνοιγμαΠαραδείγματα.
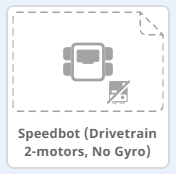
- Επιλέξτε και ανοίξτε το πρότυπο έργου Speedbot (Σύστημα μετάδοσης κίνησης 2 κινητήρων, Χωρίς γυροσκόπιο).
- Εφόσον θα χρησιμοποιήσουμε το μπλοκ [Drive for], μετονομάστε το έργο σας σε Drive.
- Αποθήκευσητου έργου σας.
- Ελέγξτε για να βεβαιωθείτε ότι το όνομα του έργου Drive (Μονάδα δίσκου) βρίσκεται τώρα στο παράθυρο στο κέντρο της γραμμής εργαλείων.

Συμβουλές για τους Δασκάλους
-
Δεδομένου ότι πρόκειται για μια αρχική δραστηριότητα με τον προγραμματισμό, ο/η εκπαιδευτικός θα πρέπει να παρουσιάσει τα βήματα και στη συνέχεια να ζητήσει από τους μαθητές να ολοκληρώσουν τις ίδιες ενέργειες. Στη συνέχεια, ο/η εκπαιδευτικός θα πρέπει να παρακολουθεί τους μαθητές για να βεβαιωθεί ότι ακολουθούν σωστά τα βήματα.
-
Βεβαιωθείτε ότι οι μαθητές έχουν επιλέξει Άνοιγμα Παραδειγμάτων από το μενού Αρχείο.
-
Βεβαιωθείτε ότι οι μαθητές έχουν επιλέξει το πρότυπο έργου Speedbot (Σύστημα μετάδοσης κίνησης 2 κινητήρων, Χωρίς γυροσκόπιο).
Μπορείτε να επισημάνετε στους μαθητές ότι υπάρχουν αρκετές επιλογές από τις οποίες μπορούν να διαλέξουν στη σελίδα OpenExamples. Καθώς κατασκευάζουν και χρησιμοποιούν άλλα ρομπότ, θα έχουν την ευκαιρία να χρησιμοποιούν διαφορετικά πρότυπα.
-
Μπορείτε να ζητήσετε από τους μαθητές να προσθέσουν τα αρχικά τους ή το όνομα της ομάδας τους στο όνομα του έργου. Αυτό θα βοηθήσει στη διαφοροποίηση των έργων αν ζητήσετε από τους μαθητές να τα υποβάλουν.
Εργαλειοθήκη Δασκάλου
Επισημάνετε ότι όταν άνοιξαν για πρώτη φορά το VEXcode V5, το παράθυρο είχε την ετικέταVEXcode Projectκαι δεν αποθηκεύτηκε (υποδεικνύεται στη γραμμή εργαλείων). Το προεπιλεγμένο όνομα έργου VEXcode είναι το Έργο όταν ανοίγει για πρώτη φορά το VEXcode V5. Μόλις το έργο μετονομάστηκε σεΜονάδα δίσκουκαι αποθηκεύτηκε, η οθόνη ενημερώθηκε σε Αποθηκευμένο. Χρησιμοποιώντας αυτό το παράθυρο στη γραμμή εργαλείων, είναι εύκολο να ελέγξετε ότι οι μαθητές χρησιμοποιούν το σωστό έργο και ότι αυτό έχει αποθηκευτεί.
Μόλις αποθηκευτεί αρχικά ένα έργο, το VEXcode V5 αποθηκεύει αυτόματα τυχόν επόμενες αλλαγές, όπως υποδεικνύεται από το μήνυμα δίπλα στο όνομα του έργου.
Πείτε στους μαθητές ότι είναι πλέον έτοιμοι να ξεκινήσουν το πρώτο τους έργο. Εξηγήστε στους μαθητές ότι ακολουθώντας μερικά απλά βήματα, θα είναι σε θέση να δημιουργήσουν και να εκτελέσουν ένα έργο που θα προωθήσει το Speedbot.
Εργαλειοθήκη Δασκάλου
-
Σταματήστε και Συζητήστε
Αυτό είναι ένα καλό σημείο για να σταματήσετε και να ζητήσετε από τους μαθητές να επανεξετάσουν τα βήματα που μόλις ολοκληρώθηκαν για την έναρξη ενός νέου έργου στο VEXcode V5 ατομικά ή σε ομάδες. Ζητήστε από τους μαθητές να αναλογιστούν ατομικά πριν το μοιραστούν στην ομάδα τους ή σε ολόκληρη την τάξη.
Βήμα 3: Προχωρήστε μπροστά

- Προσθέστε το μπλοκ [Μονάδα δίσκου για] στο μπλοκ{Κατά την εκκίνηση} στην περιοχή προγραμματισμού.

- Επιλέξτε το αναπτυσσόμενο μενού και αλλάξτε τις μονάδες από ίντσες σε χιλιοστά.

- Αλλάξτε την απόσταση από 1 mm σε 100 mm.

- Κάντε κλικ στο εικονίδιοΘέση. Μπορείτε να κατεβάσετε το έργο σας σε μία από τις τέσσερις διαθέσιμες θέσεις στο Robot Brain. Κάντε κλικ στον αριθμό1.
- Συνδέστε το ρομπότ στον υπολογιστή ή το tablet σας. Το εικονίδιο του εγκεφάλου στη γραμμή εργαλείων γίνεται πράσινο μόλις πραγματοποιηθεί μια επιτυχής σύνδεση.
- Κάντε κλικ στο κουμπίΛήψηστη γραμμή εργαλείων για να κατεβάσετε το έργο Drive στον εγκέφαλο ρομπότ.
Εργαλειοθήκη Δασκάλου
-
Βοήθεια με Μπλοκ
-
Επισημάνετε ότι στην περιοχή προγραμματισμού, υπάρχει ήδη ένα μπλοκ κατά την εκκίνηση που βρίσκεται εκεί από προεπιλογή. Κάθε έργο θα ξεκινά με αυτό το μπλοκ. Όταν ξεκινήσει το έργο, τα συνδεδεμένα μπλοκ θα ακολουθήσουν τη σειρά με την οποία τοποθετήθηκαν.
Δείξτε πώς να κάνετε κλικ στη μονάδα δίσκου για το μπλοκ και να τη σύρετε στην περιοχή προγραμματισμού, συνδέοντάς την με το μπλοκ {When started}. Θα ακούσετε ένα κλικ όταν συνδεθεί.
-
Εάν χρησιμοποιείτε υπολογιστή, ο μαθητής θα πρέπει να έχει συνδέσει το VEX V5 Robot Brain στον υπολογιστή χρησιμοποιώνταςκαλώδιο USB Εάν χρησιμοποιείτε tablet, το VEX V5 Robot Brain θα πρέπει να είναι συνδεδεμένο στο tablet χρησιμοποιώντας το Smart Radio.
-
Αν οι μαθητές χρησιμοποιούν υπολογιστή, ζητήστε τους να αποσυνδέσουν το καλώδιο USB από τον εγκέφαλο του ρομπότ. Η σύνδεση του ρομπότ σε έναν υπολογιστή κατά την εκτέλεση ενός έργου θα μπορούσε να προκαλέσει το τράβηγμα του καλωδίου σύνδεσης.
Εργαλειοθήκη Δασκάλου
-
Σταματήστε και Συζητήστε
Ζητήστε από τους μαθητές να προβλέψουν τι πιστεύουν ότι θα συμβεί όταν αυτό το έργο ληφθεί και εκτελεστεί στο Speedbot. Πείτε στους μαθητές να καταγράψουν τις προβλέψεις τους στα τετράδια μηχανικής τους. Αν ο χρόνος το επιτρέπει, ζητήστε από κάθε ομάδα να μοιραστεί την πρόβλεψή της.

- Ελέγξτε για να βεβαιωθείτε ότι το έργο σας έχεικατεβάσειστον εγκέφαλο του Speedbot κοιτάζοντας την οθόνη του εγκεφάλου ρομπότ. Το όνομα του έργου θα πρέπει να αναγράφεται στην υποδοχή 1.
Εργαλειοθήκη Δασκάλου
-
Πρώτα το Μοντέλο
Δώστε μοντελοποίηση στην τάξη για να εκτελέσετε το έργο, προτού όλοι οι μαθητές προσπαθήσουν ταυτόχρονα. Συγκεντρώστε τους μαθητές σε ένα σημείο και αφήστε αρκετό χώρο για να κινηθεί το Speedbot αν τοποθετηθεί στο πάτωμα.
Πείτε στους μαθητές ότι είναι τώρα η σειρά τους να εκτελέσουν το έργο τους. Βεβαιωθείτε ότι έχουν ελεύθερη διαδρομή και ότι κανένα Speedbot δεν θα συναντήσει το ένα το άλλο.
- Εκτελέστετο έργο στο ρομπότ Speedbot βεβαιώνοντας ότι το έργο είναι επιλεγμένο και, στη συνέχεια, πατήστε το κουμπί Εκτέλεση στον εγκέφαλο ρομπότ. Συγχαρητήρια για τη δημιουργία του πρώτου σας έργου!

Εργαλειοθήκη Δασκάλου
-
Ολοκλήρωση Βήματος 4
-
Για να αλλάξετε το μπλοκ [Οδήγηση για] απόπρος τα εμπρόςσεπρος τα πίσω, απλώς κάντε κλικ στο αναπτυσσόμενο μενού και επιλέξτεπρος τα πίσω.
-
Ο αριθμός των mm μπορεί να αλλάξει, αλλά για αυτό το παράδειγμα θα τα αφήσουμε στα 100 mm όπως ορίστηκε στο προηγούμενο βήμα.
-
Εάν οι μαθητές χρησιμοποιούν υπολογιστή, ζητήστε τους να τους υπενθυμίσετε να αποσυνδέσουν το καλώδιο USB από το Robot Brain πριν εκτελέσουν το έργο.
-
Επειδή δεν επιλέγουμε νέα θέση, το νέο έργο θα μεταφορτωθεί στην θέση 1 και θα αντικαταστήσει το προηγούμενο έργο.
-
Δεδομένου ότι το VEXcode V5 έχει αυτόματη αποθήκευση, δεν χρειάζεται να αποθηκεύσετε ξανά το έργο.
Βήμα 5: Περιμένετε και μετά οδηγήστε με την όπισθεν

- Προσθέστε ένα μπλοκ [Αναμονή]πριν από το μπλοκ [Οδήγηση για]. Αυτό θα πει στο ρομπότ να περιμένει πριν οδηγήσει με την όπισθεν.
- Εισαγάγετε τρία δευτερόλεπτα στο μπλοκ [Αναμονή]. Αυτό λέει στο ρομπότ να περιμένει τρεις πριν οδηγήσει με την όπισθεν.
- Λήψητου έργου.
- Εκτελέστετο έργο στο ρομπότ Speedbot βεβαιώνοντας ότι το έργο είναι επιλεγμένο και, στη συνέχεια, πατήστε το κουμπί Εκτέλεση.
Εργαλειοθήκη Δασκάλου
-
Ολοκλήρωση Βήματος 5
-
Ένα μπλοκ [Wait] μπορεί να τοποθετηθεί οπουδήποτε στο έργο. Για περισσότερες πληροφορίες σχετικά με το μπλοκ [Αναμονή], ανοίξτε τη Βοήθεια.
-
Η χρήση ενός μπλοκ [Wait] δεν θα τερματίσει το έργο.
-
Εάν οι μαθητές χρησιμοποιούν υπολογιστή, ζητήστε τους να τους υπενθυμίσετε να αποσυνδέσουν το καλώδιο USB από το Robot Brain πριν εκτελέσουν το έργο.
-
Επειδή δεν επιλέγουμε νέα θέση, το νέο έργο θα μεταφορτωθεί στην θέση 1 και θα αντικαταστήσει το προηγούμενο έργο.
-
Δεδομένου ότι το VEXcode V5 έχει αυτόματη αποθήκευση, δεν χρειάζεται να αποθηκεύσετε ξανά το έργο.
Βήμα 6: Ολοκληρώστε την Πρόκληση Ασκήσεων Μπάσκετ!
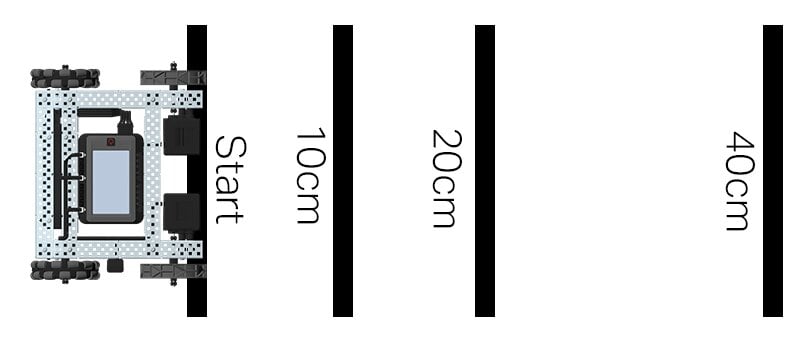
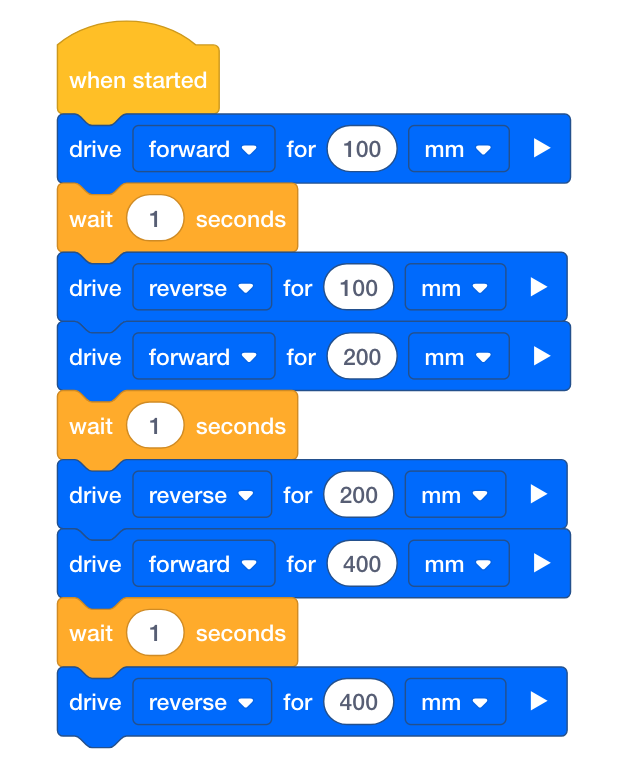
Στην Πρόκληση Ασκήσεων Μπάσκετ, το ρομπότ πρέπει να είναι σε θέση να πλοηγηθεί σε μια σειρά από γραμμές σε διαφορετικές αποστάσεις. Το ρομπότ θα κινηθεί προς τα εμπρός μέχρι την πρώτη γραμμή, η οποία απέχει 10 εκατοστά από την αρχική θέση, θα περιμένει 1 δευτερόλεπτο και στη συνέχεια θα κινηθεί προς τα πίσω επιστρέφοντας στην ίδια γραμμή. Το ρομπότ θα επαναλάβει στη συνέχεια την ενέργεια οδηγώντας προς τα εμπρός 20 cm μέχρι τη δεύτερη γραμμή, θα περιμένει 1 δευτερόλεπτο και στη συνέχεια θα οδηγήσει προς τα πίσω στην αρχική γραμμή εκκίνησης. Το ρομπότ θα προχωρήσει προς την τρίτη γραμμή με απόσταση 40 cm, θα περιμένει 1 δευτερόλεπτο και στη συνέχεια θα επιστρέψει στη γραμμή εκκίνησης για να ολοκληρώσει την πρόκληση.
Πριν προγραμματίσετε το ρομπότ, σχεδιάστε την πορεία και τις συμπεριφορές του ρομπότ στο σημειωματάριο μηχανικής σας.
Αφού ολοκληρώσετε την Πρόκληση Μπάσκετ, θα μπορείτε να συνδυάσετε κινήσεις προς τα εμπρός και προς τα πίσω με πρόσθετες συμπεριφορές ρομπότ για να ολοκληρώσετε ακόμη πιο προηγμένες προκλήσεις.
Λάβετε υπόψη κατά τον προγραμματισμό ότι 1 cm = 10 mm
Εργαλειοθήκη Δασκάλου
-
Σταματήστε και Συζητήστε
Ζητήστε από τους μαθητές να μοιραστούν τις λύσεις τους ανά ζεύγη πριν τις συζητήσουν ως ομάδα. Διευκολύνετε τη συζήτηση ρωτώντας:
-
Αντιμετωπίσατε δυσκολίες κατά τον προγραμματισμό αυτής της πρόκλησης;
-
Συμπεριφέρθηκε το ρομπότ σας όπως περιμένατε με βάση το έργο σας; Γιατί ή γιατί όχι;
-
Αν μπορούσατε να επαναλάβετε την πρόκληση, υπάρχει κάτι που θα είχατε κάνει διαφορετικά;
Συμβουλές για τους Δασκάλους
Επιβεβαιώστε ότι το ρομπότ ολοκλήρωσε με επιτυχία την πρόκληση χρησιμοποιώντας ένα μετρητικό ραβδί ή χάρακα και ταινία για να σημειώσετε μια θέση εκκίνησης για το ρομπότ. Στη συνέχεια, σημειώστε 10 mm, 20 mm και 40 mm από αυτήν την αρχική θέση ως αναφορά στο πού πρέπει να κινηθεί το ρομπότ για να ολοκληρώσει την πρόκληση.
Εργαλειοθήκη Δασκάλου
-
Λύση
Μια ρουμπρίκα προγραμματισμού για την αξιολόγηση των μαθητών μπορεί να βρεθεί εδώ (Google ). Μια ρουμπρίκα για την αξιολόγηση των σημειωματάριων ομαδικής μηχανικής μπορεί να βρεθεί εδώ (Google ) και μια ρουμπρίκα για την αξιολόγηση μεμονωμένων σημειωματάριων μπορεί να βρεθεί εδώ (Google ). Κάθε φορά που σκοπεύετε να αξιολογήσετε την εργασία των μαθητών με μια ρουμπρίκα (ή ρουμπρίκες), φροντίστε να μοιραστείτε τη ρουμπρίκα μαζί τους προτού ξεκινήσουν να εργάζονται στο έργο.