
Praktik
Di bagian Pelajari, Anda telah mempelajari cara Membangun Byte, cara memasangkan IQ Controller dengan Brain Byte, dan cara mengunduh Proyek VEXcode IQ ke Brain. Anda juga mempelajari cara menjalankan proyek yang diunduh, dan cara menggunakan Controller untuk menggerakkan Byte, menggerakkan lengan Byte, dan memutar saluran masuk untuk mengumpulkan dan melepaskan Balok.
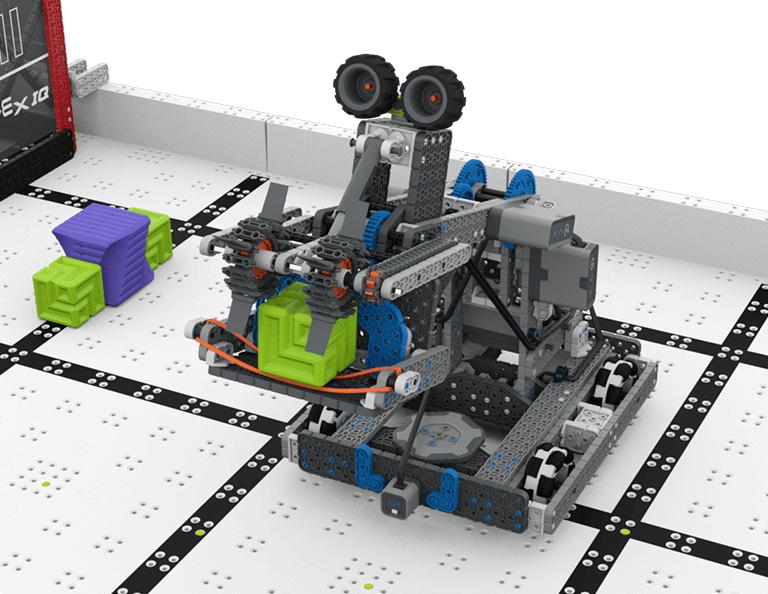
Dalam aktivitas ini, Anda akan mengemudikan Byte ke sebuah Balok, mengambil Balok tersebut dengan alat pengambil, mengemudikannya ke lokasi lain, dan melepaskannya. Tonton video di bawah ini untuk melihat bagaimana Anda dapat menerapkan apa yang telah Anda pelajari pada aktivitas praktik ini.
Video ini menunjukkan salah satu cara Anda dapat mengendalikan robot Anda untuk menyelesaikan aktivitas latihan ini, dan memberikan ide-ide tentang hal-hal yang perlu dipertimbangkan saat Anda berlatih, sehingga Anda dapat mempelajari sebanyak mungkin tentang mengendalikan Byte untuk mengumpulkan dan memindahkan Balok.
Jangan lupa untuk mendokumentasikan apa yang Anda pelajari selama Praktik di buku catatan teknik Anda! Jika Anda memiliki pertanyaan tentang apa yang perlu ditambahkan ke buku catatan Anda, tanyakan kepada Pelatih atau Guru Anda.
Apa selanjutnya?
Dalam pelajaran ini, Anda telah membangun Byte dan belajar mengendalikannya menggunakan kode kontrol pengemudi.
Pada pelajaran selanjutnya, Anda akan
- Pelajari tentang Volume Penuh
- Ikuti Lomba Keterampilan Mengemudi!
Pilih < Kembali ke Pelajaran untuk kembali ke Ikhtisar Pelajaran.
Pilih Pelajaran Berikutnya > untuk melanjutkan ke Pelajaran 2, dan pelajari cara menyelesaikan Pertandingan Keterampilan Mengemudi untuk Volume Penuh.