Langsung ke konten utama
Portal Guru

Solusi Tantangan Pengontrol Lalu Lintas Penerbangan - Python

Karena perulangan belum diperkenalkan, berikut ini adalah solusi yang sepenuhnya dapat diterima:
Contoh solusi VEXcode V5 Python membaca titik motor lengan, atur posisi 0 derajat; motor lengan berputar maju 90 derajat; motor lengan berputar mundur 90 derajat lalu tunggu 3 detik. Selanjutnya ada 4 blok putar untuk memutar motor lengan ke depan 45 derajat, mundur 45 derajat, maju 45 derajat, mundur 45 derajat, dan perintah tunggu 5 detik. Enam putaran terakhir untuk perintah tersebut secara bergantian memutar motor lengan ke depan dan ke belakang sebesar 90 derajat.

Siswa yang lebih mahir mungkin menggunakan perulangan untuk menyederhanakan solusi.
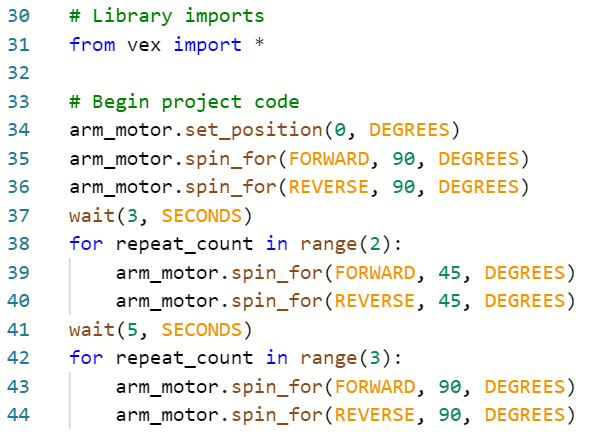
Contoh solusi VEXcode V5 Python membaca perintah "arm motor set position 0 degrees; then arm motor spin for forward 90 degrees; arm motor spin for reverse 90 degrees, followed by a wait 3 seconds command." Berikutnya adalah perulangan for yang diatur ke 2 dengan dua putaran motor lengan untuk perintah - maju 45 derajat dan mundur 45 derajat. Kemudian tunggu selama 5 detik, diikuti dengan perulangan for yang diatur ke 3 dengan 2 perintah spin untuk memutar motor lengan ke depan 90 derajat dan ke belakang 90 derajat.