
Memprogram Lengan Robot - Python
 Panduan Aktivitas Kotak Peralatan Guru
-
- Eksplorasi ini akan memperkenalkan siswa pada pemrograman dasar Motor Lengan V5 Clawbot.
- Mempelajari cara memprogram Arm Motor memungkinkan siswa untuk mengontrol gerakan lengan V5 Clawbot dengan benar. Untuk informasi lebih lanjut mengenai petunjuk yang digunakan dalam proyek Python, kunjungi informasi bantuan untuk VEXcode V5 Python.
 Tips untuk Guru
-
Menggunakan Fitur Pelengkapan Otomatis
Autocomplete adalah fitur di VEXcode V5 yang memprediksi sisa perintah yang Anda ketik. Saat siswa mengerjakan tugas di VEXcode V5, dorong mereka untuk menggunakan fitur Autocomplete untuk membantu memahami sintaks Python. Anda mungkin akan melihat fungsi pelengkapan otomatis saat mulai mengetik instruksi. Gunakan tombol “Atas” dan “Bawah” untuk memilih nama yang Anda inginkan, lalu tekan “Tab” atau (Enter/Return) pada keyboard Anda untuk menyimpan pilihan. Untuk informasi lebih lanjut mengenai fitur ini, lihat artikel Python . 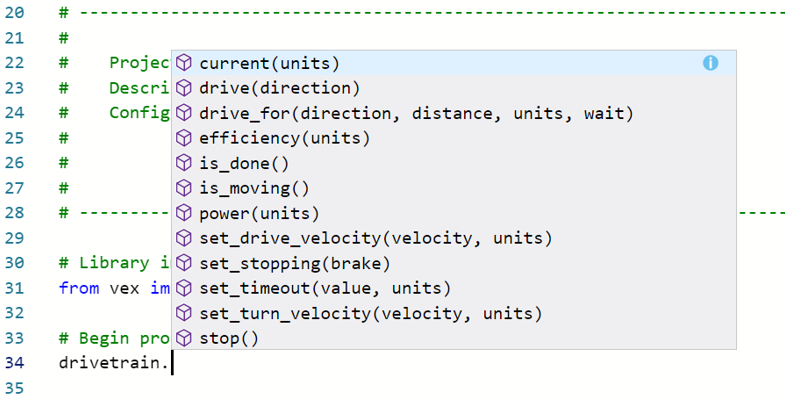
Clawbot V5 siap meraih target!
Eksplorasi ini akan memberi Anda alat untuk dapat mulai membuat beberapa proyek keren yang menggunakan lengan V5 Clawbot.
- Instruksi Python VEXcode V5 yang akan digunakan dalam eksplorasi ini:
- lengan_motor.putar_maju(90, derajat)
- lengan_motor.atur_posisi(0, DERAJAT)
- tunggu(2, DETIK)
-
Untuk mengetahui informasi lebih tentang instruksi, pilih ikon tanda tanya di sebelah perintah untuk melihat informasi selengkapnya.

- Pastikan Anda memiliki perangkat keras yang dibutuhkan, buku catatan teknik Anda, dan VEXcode V5 yang sudah diunduh dan siap digunakan.
| Kuantitas | Bahan-bahan yang Dibutuhkan |
|---|---|
| 1 |
VEX V5 Classroom Starter Kit (dengan firmware terbaru) |
| 1 |
VEXcode V5 |
| 1 |
Buku Catatan Teknik |
| 1 |
Contoh proyek Clawbot dan Advanced TrainingBot (Penggerak 2 motor, Tanpa Gyro) |
Langkah 1: Persiapan untuk Eksplorasi
Sebelum memulai aktivitas, apakah Anda sudah menyiapkan semua barang-barang ini? Periksa setiap hal berikut:
-
Apakah motor-motor tersebut terhubung ke port yang benar?
-
Apakah kabel pintarsudah terpasang sepenuhnyake semua motor?
-
Apakah Otakdiaktifkan?
Tips untuk Guru
Peragakan setiap langkah pemecahan masalah kepada para siswa.
Langkah 2: Memulai Proyek Baru
Sebelum memulai proyek Anda, pilih templat proyek yang tepat. Proyek contoh Clawbot dan Advanced TrainingBot (Drivetrain 2-motor, Tanpa Gyro) berisi konfigurasi motor Clawbot. Jika templat tidak digunakan, robot Anda tidak akan menjalankan proyek dengan benar.

Selesaikan langkah-langkah berikut:
- Buka menu File.
- PilihBukaContoh.
- Pilih dan buka proyek contoh Clawbot dan Advanced TrainingBot (Drivetrain 2-motor, Tanpa Gyro).
- Karena kita akan memprogram untuk mengontrol lengan, ganti nama proyek Anda menjadiArmControl.
- Anda.
- Periksa untuk memastikan nama proyek ArmControl sekarang berada di jendela di tengah bilah alat.

Tips untuk Guru
- Karena ini adalah kegiatan pengantar pemrograman, guru harus mencontohkan langkah-langkahnya, lalu meminta siswa untuk melakukan tindakan yang sama. Guru kemudian harus memantau siswa untuk memastikan bahwa mereka mengikuti langkah-langkah dengan benar.
- Pastikan siswa telah memilih Buka Contoh dari menu File.
- Pastikan siswa telah memilih proyek contoh Clawbot dan Advanced TrainingBot (Drivetrain 2-motor, Tanpa Gyro).
Anda dapat menunjukkan kepada siswa bahwa ada beberapa pilihan yang dapat mereka pilih di halaman Contoh. Saat mereka membangun dan menggunakan robot lain, mereka akan memiliki kesempatan untuk menggunakan berbagai templat.
- Anda dapat meminta siswa untuk menambahkan inisial mereka atau nama kelompok mereka ke nama proyek. Ini akan membantu membedakan proyek-proyek tersebut jika Anda meminta siswa untuk mengirimkannya.
Kotak Peralatan Guru
-
Proyek Penyimpanan
- Tekankan bahwa ketika mereka pertama kali membuka VEXcode V5, jendela tersebut diberi label VEXcode Project. VEXcode Project adalah nama proyek default saat VEXcode V5 pertama kali dibuka. Setelah proyek diganti namanya dan disimpan, tampilan diperbarui untuk menampilkan nama proyek yang baru. Dengan menggunakan jendela ini di bilah alat, mudah untuk memeriksa apakah siswa menggunakan proyek yang benar.
- Beritahu para siswa bahwa mereka sekarang siap untuk memulai proyek pertama mereka. Jelaskan kepada siswa bahwa hanya dengan mengikuti beberapa langkah sederhana, mereka akan dapat membuat dan menjalankan proyek yang akan menaikkan dan menurunkan lengan Clawbot.
- Ingatkan siswa untuk menyimpan proyek mereka saat mengerjakannya. Artikel-artikel di bagian Python dari VEX Library menjelaskan praktik penyimpanan di VEXcode V5.
Kotak Peralatan Guru
-
Berhenti dan Berdiskusi
Ini adalah saat yang tepat untuk berhenti sejenak dan meminta kelompok siswa meninjau kembali langkah-langkah yang baru saja diselesaikan dalam memulai proyek baru di VEXcode V5.
Langkah 3: Angkat Lengan ke Atas
Sekarang kita akan mulai dengan memprogram lengan agar terangkat!
# Impor pustaka
dari vex import *

# Mulai kode proyek
arm_motor.set_position(0, DEGREES)- Tuliskan perintah arm_motor.set_position()seperti yang ditunjukkan di atas pada area pemrograman untuk mengatur posisi awal lengan.
arm_motor.set_position(0, DEGREES)
arm_motor.spin_for(FORWARD, 90, DEGREES)- Tambahkan perintah arm_motor.spin_for()di bawah perintah arm_motor.set_position() seperti yang ditunjukkan di atas untuk menggerakkan lengan ke atas.

- Pilih ikon Slot. Anda dapat mengunduh proyek Anda ke salah satu slot yang tersedia di Robot Brain. Pilih Slot 1.
- Hubungkan robot ke komputer atau tablet Anda. Ikon Otak di bilah alatberubah menjadi hijausetelah koneksi berhasil dibuat.

- Klik tombolDownloadpada toolbar untuk mengunduh proyek ArmControl ke Robot Brain.
Kotak Peralatan Guru
Jika siswa menggunakan komputer, mintalah mereka untuk mencabut kabel USB dari Robot Brain sekarang juga. Menghubungkan robot ke komputer saat menjalankan proyek dapat menyebabkan robot menarik kabel penghubung.

- Periksa apakah proyek ArmControl telah diunduh ke modul kontrol di slot yang Anda pilih.
Kotak Peralatan Guru Model
-
Pertama
Berikan contoh bagaimana menjalankan proyek di depan kelas sebelum meminta semua siswa mencobanya sekaligus. Kumpulkan para siswa di satu area dan sisakan ruang yang cukup agar Clawbot dapat menggerakkan lengannya. Demonstrasikan cara mengakhiri proyek dan membuat lengan Clawbot kembali ke posisi istirahatnya.
Beritahu para siswa bahwa sekarang giliran mereka untuk menjalankan proyek mereka. Pastikan mereka memiliki ruang yang cukup agar lengan Clawbot dapat terangkat dengan aman.
- Jalankan proyek pada Clawbot dengan memastikan proyek terpilih lalu tekan tombol Jalankan. Selamat atas keberhasilan Anda membuat proyek Claw Arm pertama Anda!
Langkah 4: Coba Ini: Programkan Lengan ke Bawah
Setelah Anda memprogram lengan untuk bergerak ke atas, sekarang Anda akan memprogram lengan untuk turun atau bergerak ke bawah.
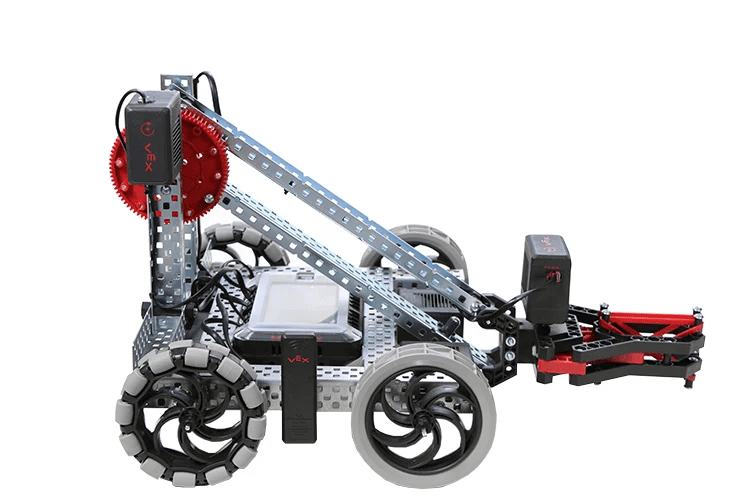

- Tambahkan perintah arm_motor.spin_for()kedua ke proyek ArmControl Anda sehingga lengan terangkat hingga 90 derajat, menunggu 2 detik, lalu kembali turun.
- Petunjuk:Anda perlu mengubah arah di dalam perintah tersebut.
- Perhatikan bahwa lengan tetap pada posisinya saat perintahwaitsedang berjalan. Motor tersebut mengambil daya dari baterai untuk menahan lengan agar tidak terpengaruh gaya gravitasi. Itu karena pengaturan default untuk menghentikan motor adalah pengaturantahan. Ada dua pengaturan lain untuk berhenti -remdanmeluncur. Anda akan mempelajari hal-hal tersebut di laboratorium lain.
Solusi Kotak Peralatan Guru
-
Solusi untuk tantangan tersebut ada di bawah ini. Untuk menurunkan lengan, siswa perlu mengubah parameter “FORWARD” menjadi “REVERSE” pada perintah arm_motor.spin_for()yang telah ditambahkan.
# Mulai kode proyek
arm_motor.set_position(0, DEGREES)
arm_motor.spin_for(FORWARD, 90, DEGREES)
wait(2, SECONDS)
arm_motor.spin_for(REVERSE, 90, DEGREES)
Langkah 5: Selesaikan Tantangan Pengendali Lalu Lintas Penerbangan
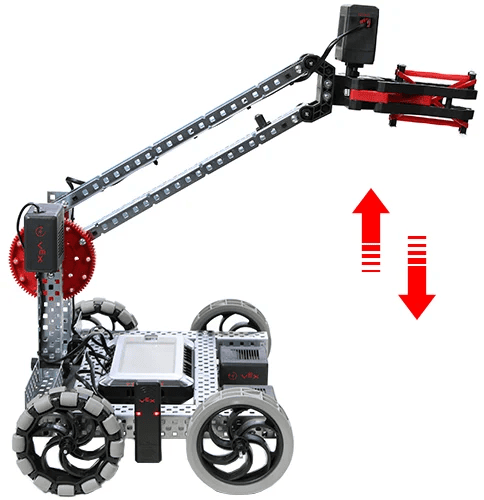
 Dalam Tantangan Pengontrol Lalu Lintas Penerbangan, Clawbot harus menggerakkan lengannya ke atas dan ke bawah sekali sebesar 90 derajat, menunggu 3 detik, menggerakkan lengan ke atas dan ke bawah dua kali sebesar 45 derajat, menunggu 5 detik, dan kemudian menggerakkan lengan ke atas dan ke bawah tiga kali sebesar 90 derajat.
Berikut adalah daftar perilaku Clawbot:
- Gerakkan lengan ke atas lalu ke bawah hingga membentuk sudut 90 derajat.
- Tunggu 3 detik.
- Gerakkan lengan ke atas lalu ke bawah hingga membentuk sudut 45 derajat.
- Gerakkan lengan ke atas lalu ke bawah hingga membentuk sudut 45 derajat.
- Tunggu 5 detik.
- Gerakkan lengan ke atas lalu ke bawah hingga membentuk sudut 90 derajat.
- Gerakkan lengan ke atas lalu ke bawah hingga membentuk sudut 90 derajat.
- Gerakkan lengan ke atas lalu ke bawah hingga membentuk sudut 90 derajat.
Solusi Kotak Peralatan Guru
-
Sebagian besar perintah dalam tantangan ini adalah arm_motor.spin_for(). Setelah menambahkan perintah untuk menggerakkan lengan ke atas, dan satu lagi untuk menggerakkan lengan ke bawah, Anda dapat menyorot kedua perintah tersebut, klik kanan, lalu pilih untuk menyalin dan menempelkannya sebanyak yang diperlukan. Kemudian parameter dapat diubah untuk memenuhi tantangan dan perintah tunggudapat ditambahkan di antaranya.
- Berikut adalah contoh solusi Tantangan Pengontrol Lalu Lintas Penerbangan:
# Mulai kode proyek
arm_motor.set_position(0, DEGREES)
arm_motor.spin_for(FORWARD, 90, DEGREES)
arm_motor.spin_for(REVERSE, 90, DEGREES)
wait(3, SECONDS)
arm_motor.spin_for(FORWARD, 45, DEGREES)
arm_motor.spin_for(REVERSE, 45, DEGREES)
arm_motor.spin_for(FORWARD, 45, DEGREES)
arm_motor.spin_for(REVERSE, 45, DEGREES)
wait(5, SECONDS)
arm_motor.spin_for(FORWARD, 90, DEGREES)
arm_motor.spin_for(REVERSE, 90, DEGREES)
arm_motor.spin_for(MAJU, 90, DERAJAT)
arm_motor.spin_for(MUNDUR, 90, DERAJAT)
arm_motor.spin_for(MAJU, 90, DERAJAT)
arm_motor.spin_for(MUNDUR, 90, DERAJAT)
Siswa yang lebih mahir mungkin menggunakan perulangan untuk menyederhanakan solusi.
# Mulai kode proyek
arm_motor.set_position(0, DEGREES)
arm_motor.spin_for(FORWARD, 90, DEGREES)
arm_motor.spin_for(REVERSE, 90, DEGREES)
wait(3, SECONDS)
for repeat_count in range(2):
    arm_motor.spin_for(FORWARD, 45, DEGREES)
    arm_motor.spin_for(REVERSE, 45, DEGREES)
wait(5, SECONDS)
for repeat_count in range(3):
    arm_motor.spin_for(FORWARD, 90, DEGREES)
arm_motor.spin_for(REVERSE, 90, DEGREES)- Rubrik Pemrograman(Google Doc / .docx / .pdf)