
Προγραμματισμός Ακολουθίας - VEXcode IQ
 Εργαλειοθήκη Εκπαιδευτικού
-
Ο Σκοπός αυτής της Δραστηριότητας
Ο προγραμματισμός χρησιμοποιώντας το βραχίονα και το νύχι επιτρέπει στο ρομπότ να ολοκληρώνει άλλες εργασίες αντί να κινείται απλώς προς τα εμπρός, προς τα πίσω, αριστερά ή δεξιά. Σε αυτή τη δραστηριότητα, οι μαθητές θα μάθουν τη σωστή ακολουθία κινήσεων που απαιτούνται για να προσεγγίσουν, να πιάσουν, να σηκώσουν και να μετακινήσουν ένα αντικείμενο. Το αντικείμενο μπορεί να είναι ένα άδειο αλουμινένιο κουτί ή ένα άδειο μπουκάλι νερού. Αυτή η δραστηριότητα θα προετοιμάσει τους μαθητές για την Πρόκληση Package Dash, όπου οι μαθητές θα πρέπει να αρπάξουν και να μετακινήσουν ένα αντικείμενο γύρω από μια καθορισμένη διαδρομή. Οι μαθητές θα σχεδιάσουν τη διαδρομή χρησιμοποιώντας ψευδοκώδικα.
Για περισσότερες πληροφορίες σχετικά με τα μπλοκ [Περιστροφή για] και [Περιστροφή στη θέση] ή άλλα που χρησιμοποιούνται σε αυτήν τη δραστηριότητα, επισκεφθείτε τις πληροφορίες βοήθειας στο VEXcode IQ. Για περισσότερες πληροφορίες σχετικά με αυτό το ενσωματωμένο εργαλείο βοήθειας, κάντε κλικ εδώ.
Ακολουθεί μια περίληψη των όσων θα κάνουν οι μαθητές σας σε αυτή τη δραστηριότητα:
-
Παρακολουθήστε τα εκπαιδευτικά βίντεο Μετακίνηση του βραχίονα και Άνοιγμα του νυχιού .
-
Περιγράψτε τα βήματα που απαιτούνται για την προσέγγιση, την αρπαγή, την ανύψωση και τη μετακίνηση ενός αντικειμένου χρησιμοποιώντας ψευδοκώδικα (Google Doc/.docx/.pdf).
-
Προγραμματίστε την ακολουθία που ετοίμασαν σε ψευδοκώδικα χρησιμοποιώντας το VEXcode IQ.
-
Κατεβάστε, εκτελέστε και δοκιμάστε το έργο για να δείτε εάν λειτουργεί όπως προβλέπεται.
Ας προγραμματίσουμε μια ακολουθία!
Σε αυτήν τη δραστηριότητα, θα σκιαγραφήσετε ένα σχέδιο για την ακολουθία κινήσεων που θα πρέπει να κάνει το ρομπότ σας για να αρπάξει, να σηκώσει και να μετακινήσει ένα αντικείμενο.
Αρχικά, θα δείτε δύο εκπαιδευτικά βίντεο σχετικά με τον προγραμματισμό του νυχιού και του βραχίονα. Στη συνέχεια, θα προσδιορίσετε τη σωστή ακολουθία βημάτων για την προσέγγιση, την αρπαγή και την ανύψωση ενός αντικειμένου και θα σχεδιάσετε αυτό το έργο χρησιμοποιώντας ψευδοκώδικα.
Στη συνέχεια, θα δημιουργήσετε, θα κατεβάσετε και θα εκτελέσετε το έργο χρησιμοποιώντας τον ψευδοκώδικα που σας βοήθησε να σχεδιάσετε!
-
Βεβαιωθείτε ότι έχετε κατεβάσει και είναι έτοιμα τα απαραίτητα υλικά, το σημειωματάριο μηχανικής σας και το VEXcode IQ.
 Συμβουλές για τους Δασκάλους
Εάν αυτή είναι η πρώτη φορά που ο μαθητής χρησιμοποιεί το VEXcode IQ, μπορεί να ανατρέξει στα Tutorials οποιαδήποτε στιγμή κατά τη διάρκεια αυτής της εξερεύνησης. Τα Tutorials βρίσκονται στη γραμμή εργαλείων.
| Ποσότητα | Απαιτούμενα υλικά |
|---|---|
| 1 |
VEX IQ Super Kit |
| 1 |
VEXcode IQ |
| 1 |
Σημειωματάριο Μηχανικής |
| 1 |
Μετρητής ή χάρακας |
| 1 |
Παράδειγμα έργου προτύπου Clawbot (σύστημα μετάδοσης κίνησης 2 κινητήρων) |
| 1 |
Αλουμινένιο δοχείο ή άδειο μπουκάλι νερού |
Συμβουλές για τους Δασκάλους
Δώστε στους μαθητές ένα μοντέλο για κάθε βήμα αντιμετώπισης προβλημάτων.
Βήμα 1: Προετοιμασία για την εξερεύνηση
Πριν ξεκινήσετε τη δραστηριότητα, έχετε έτοιμα όλα αυτά τα αντικείμενα; Ο κατασκευαστής θα πρέπει να ελέγξει καθένα από τα ακόλουθα:
- Είναι όλοι οι κινητήρες και οι αισθητήρες συνδεδεμένοι στις σωστές θύρες;
- Είναι τα έξυπνα καλώδια πλήρως τοποθετημένα σε όλους τους κινητήρες και τους αισθητήρες;
- Είναι ο Εγκέφαλος ενεργοποιημένος;
- Είναι η μπαταρία φορτισμένη;
- Έχει τοποθετηθεί ο ασύρματος στον εγκέφαλο ρομπότ;
Βήμα 2: Ξεκινήστε τον σχεδιασμό μιας διαδρομής
Πριν ξεκινήσετε να σχεδιάζετε τη διαδρομή που θα ακολουθήσει το ρομπότ σας, ανατρέξτε πρώτα στα εκπαιδευτικά βίντεο με τίτλο «Μετακίνηση του βραχίονα» και «Άνοιγμα του νυχιού» στο VEXcode IQ.
- Βίντεο με οδηγίες για την κίνηση του βραχίονα
- Ανοίξτε το βίντεο εκμάθησης Claw
Τώρα, στο σημειωματάριο μηχανικής σας, χρησιμοποιήστε τον ψευδοκώδικα (Google Doc / .docx / .pdf ) για να γράψετε τη σωστή ακολουθία βημάτων για να προσεγγίσετε, να πιάσετε και να σηκώσετε ένα αντικείμενο, όπως ένα άδειο μπουκάλι νερού ή ένα αλουμινένιο κουτί.
- Μέρη αυτού του προβλήματος που πρέπει να έχετε κατά νου:
- Αρχικά, θα πρέπει να μετρήσετε σε χιλιοστά την απόσταση του αντικειμένου από το ρομπότ. Θα το χρειαστείτε αυτό για να προσδιορίσετε πόσο μπροστά και πόσο πίσω πρέπει να κινηθεί το ρομπότ.
- Προσδιορίστε πόσες μοίρες θα πρέπει να ανοίγει και να κλείνει το νύχι ανάλογα με το εύρος κίνησής του και το μέγεθος του αντικειμένου. Για περισσότερη βοήθεια, ανατρέξτε στην προηγούμενη σελίδα στην ενότητα Αναπαραγωγή.
- Υπόδειξη: Ανοίξτε το Μενού Συσκευής και δείτε πόσες μοίρες θα κλείσει το νύχι με το αντικείμενο μέσα.
- Προσδιορίστε πόσο ψηλά σε μοίρες θα σηκώσει το χέρι για να μεταφέρει το αντικείμενο.
- Όταν πλησιάζετε σε ένα αντικείμενο, το νύχι θα πρέπει να είναι ήδη ανοιχτό. Αν πλησιάσετε ένα αντικείμενο με κλειστό το νύχι, το κλειστό νύχι μπορεί να το ανατρέψει.
- Το ρομπότ θα πρέπει επίσης να πιάσει το αντικείμενο με το νύχι του, να το σηκώσει, να κινηθεί αντίστροφα για να το μετακινήσει και, στη συνέχεια, να το τοποθετήσει ξανά κάτω και να το αφήσει.
Συμβουλές Δασκάλου
-
Εξάσκηση Ψευδοκώδικα
Σε περίπτωση που οι μαθητές δεν είναι εξοικειωμένοι με τον ψευδοκώδικα (Google Doc) και τον τρόπο χρήσης του στον σχεδιασμό έργων, ο παρεχόμενος σύνδεσμος εξηγεί. Μπορεί να χρησιμοποιηθεί μια ρουμπρίκα (Google Doc) για την αναθεώρηση ψευδοκώδικα, η οποία θα παρέχεται ξανά στην ενότητα Επανεξέταση όταν οι μαθητές κληθούν να γράψουν ψευδοκώδικα. Αυτή η ευκαιρία για τη σύνταξη ψευδοκώδικα μπορεί να θεωρηθεί ως εξάσκηση για μελλοντικό σχεδιασμό και η κοινή χρήση της ρουμπρίκας ψευδοκώδικα τώρα μπορεί να βοηθήσει σε αυτήν την εξάσκηση.
Εργαλειοθήκη Δασκάλου
-
Λύση
Η απόσταση μεταξύ του αντικειμένου και του ρομπότ μπορεί να διαφέρει ανάλογα με τον μαθητή ή την ομάδα. Βεβαιωθείτε ότι οι μαθητές μετρούν την απόσταση πριν γράψουν τον ψευδοκώδικά τους.
Σημειώστε ότι την πρώτη φορά που ανοίγει το νύχι και στη συνέχεια όταν κλείνει για να πιαστεί ένα αντικείμενο, δεν έχουν το ίδιο μέτρο βαθμού. Δεδομένου ότι το νύχι κλείνει πάνω σε ένα αντικείμενο και δεν πρέπει να το συνθλίβει, οι μοίρες θα πρέπει να σταματούν μόλις το νύχι τυλιχτεί γύρω από το αντικείμενο.
Ο βραχίονας πρέπει να ανυψώνεται αρκετά ψηλά από το έδαφος για να μεταφέρει αποτελεσματικά το αντικείμενο.
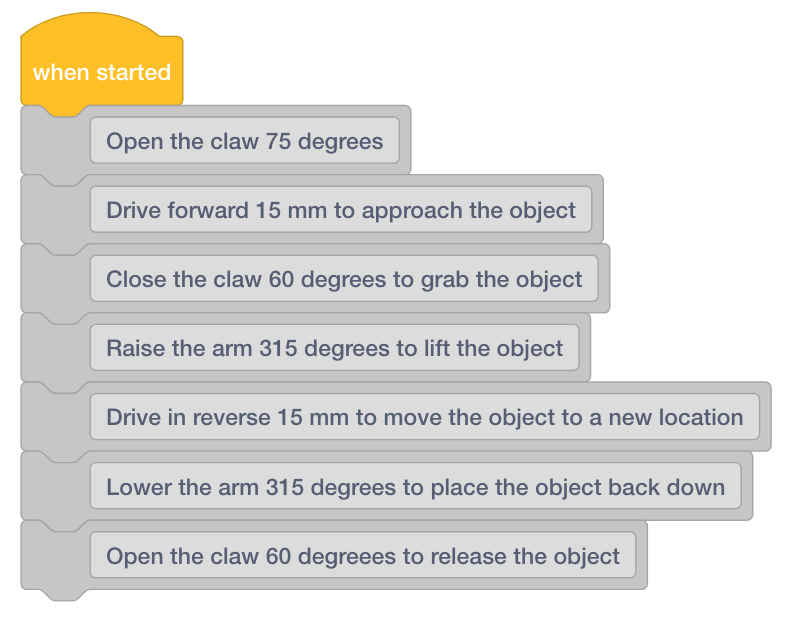
Η σωστή σειρά βημάτων που θα χρειαστούν οι μαθητές είναι η ακόλουθη. Η απόσταση που μετρήθηκε σε αυτό το παράδειγμα ήταν 15 mm. Αυτό θα μπορούσε να αλλάξει ανά μαθητή ή ομάδα:
-
Ανοίξτε το νύχι κατά 75 μοίρες.
-
Οδηγήστε προς τα εμπρός 15 mm για να πλησιάσετε το αντικείμενο.
-
Κλείστε το νύχι κατά 60 μοίρες για να πιάσετε το αντικείμενο.
-
Σηκώστε το βραχίονα κατά 315 μοίρες για να σηκώσετε το αντικείμενο.
-
Οδηγήστε προς τα πίσω κατά 15 mm για να μετακινήσετε το αντικείμενο σε μια νέα θέση.
-
Χαμηλώστε το βραχίονα κατά 315 μοίρες για να τοποθετήσετε ξανά το αντικείμενο κάτω.
-
Ανοίξτε το νύχι κατά 60 μοίρες για να απελευθερώσετε το αντικείμενο.
Συμβουλές για τους Δασκάλους
- Δεδομένου ότι πρόκειται για μια αρχική δραστηριότητα με τον προγραμματισμό, ο/η εκπαιδευτικός θα πρέπει να παρουσιάσει τα βήματα και στη συνέχεια να ζητήσει από τους μαθητές να ολοκληρώσουν τις ίδιες ενέργειες. Ο/Η εκπαιδευτικός θα πρέπει στη συνέχεια να παρακολουθεί τους μαθητές για να βεβαιωθεί ότι ακολουθούν σωστά τα βήματα.
- Βεβαιωθείτε ότι οι μαθητές έχουν επιλέξει το πρότυπο Clawbot (Drivetrain2-motor).
- Μπορείτε να επισημάνετε στους μαθητές ότι υπάρχουν αρκετές επιλογές από τις οποίες μπορούν να διαλέξουν στη σελίδα Παραδειγμάτων στο VEXcode IQ. Καθώς κατασκευάζουν και χρησιμοποιούν τα ρομπότ τους, θα έχουν την ευκαιρία να χρησιμοποιήσουν διαφορετικά πρότυπα.
- Μπορείτε να ζητήσετε από τους μαθητές να προσθέσουν τα αρχικά τους στο όνομα του έργου. Αυτό θα βοηθήσει στη διαφοροποίηση των έργων αν ζητήσετε από τους μαθητές να τα υποβάλουν.
- Βεβαιωθείτε ότι οι μαθητές μετρούν την απόσταση μεταξύ του αντικειμένου και του ρομπότ τους σε χιλιοστά (mm).
Βήμα 3: Προγραμματισμός μιας ακολουθίας
- Ανοίξτε το παράδειγμα έργου προτύπου Clawbot (Σύστημα μετάδοσης κίνησης 2 κινητήρων).
- Για βοήθεια σχετικά με το άνοιγμα ενός παραδείγματος έργου, δείτε το εκπαιδευτικό βίντεο Χρήση παραδειγμάτων έργων και προτύπων στο VEXcode IQ Blocks.
- Μετονομάστε και αποθηκεύστε το έργο ως «Ακολουθία».
- Για βοήθεια σχετικά με τη μετονομασία και την αποθήκευση ενός έργου, ανατρέξτε στο σεμινάριο Ονομασία και αποθήκευση του έργου σας στο VEXcode IQ.
- Τώρα, δημιουργήστε το έργο σας χρησιμοποιώντας τον ψευδοκώδικά σας. Αρχικά, περιγράψτε το έργο σας χρησιμοποιώντας σχόλια για να εισαγάγετε τον ψευδοκώδικά σας. Το παράδειγμα που παρουσιάζεται παρακάτω αποτελεί αναφορά. Οι μετρήσεις μοιρών και απόστασης ενδέχεται να διαφέρουν ανάλογα με την απόσταση και το μέγεθός του αντικειμένου σας.
- Χρησιμοποιήστε τα μπλοκ [Drive], [Spin for] και [Spin to position] για να δημιουργήσετε το έργο με βάση τον ψευδοκώδικα.
Μην ξεχάσετε να επαναφέρετε τη θέση του μοτέρ βραχίονα στο 0 και να συμπεριλάβετε ένα χρονικό όριο 3 δευτερολέπτων για τον μοτέρ Claw.
Χρησιμοποιήστε την παρακάτω εικόνα ως παράδειγμα για το πώς να οργανώσετε το έργο. Το παρακάτω έργο δεν είναι ολοκληρωμένο, αλλά θα πρέπει να προγραμματίσετε πλήρως το δικό σας.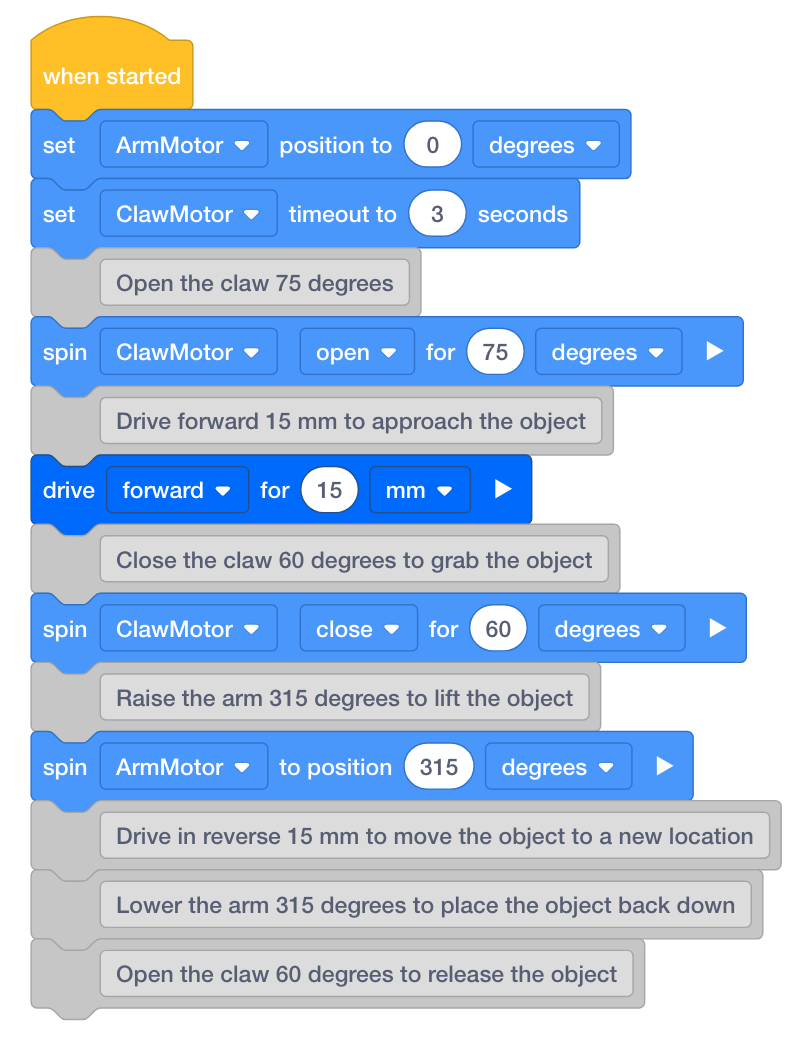
- Αφού ολοκληρωθεί το έργο σας, προβλέψτε τι θα κάνει. Γράψτε τις προβλέψεις σας στο τετράδιο μηχανικής σας.
Βήμα 4: Δοκιμάστε το έργο!
Τώρα που δημιουργήσατε ένα έργο για προσέγγιση, άρση, ανύψωση και τοποθέτηση αντικειμένου - ας το δοκιμάσουμε!
- Λήψη και εκτέλεση του έργου Ακολουθίας σας. Για βοήθεια, δείτε το εκπαιδευτικό βίντεο "Λήψη και εκτέλεση ενός έργου" στο VEXcode IQ. Θα έχει το ακόλουθο εικονίδιο:

Το έργο σας λειτούργησε όπως είχε προβλεφθεί; Γράψτε τις παρατηρήσεις σας στο σημειωματάριο μηχανικής σας συγκρίνοντας τον ψευδοκώδικά σας με το τελικό σας έργο και απαντήστε στις ακόλουθες ερωτήσεις:
- Το έργο σας είχε ως στόχο το ρομπότ σας να αρπάζει, να σηκώνει και να μετακινεί ένα αντικείμενο;
- Γιατί είναι σημαντική αυτή η ακολουθία κινήσεων;
Εργαλειοθήκη Δασκάλου
-
Λύση
Τα έργα των μαθητών θα ποικίλλουν ανάλογα με το αντικείμενο και την απόσταση που βρίσκεται από το ρομπότ. Οι μαθητές θα πρέπει να είναι σε θέση να αναλογιστούν τον ψευδοκώδικά τους και το έργο που προγραμματίστηκε με βάση τον ψευδοκώδικα. Μήπως κάποιο σφάλμα οφειλόταν στον ψευδοκώδικα ή στον προγραμματισμό; Οι μαθητές θα πρέπει να εξετάσουν τον ψευδοκώδικα για να δουν ποιο βήμα μέσα στο έργο μπορεί να ήταν λανθασμένο.
Αυτή η δραστηριότητα θα πρέπει να τονίσει στους μαθητές ότι η ακολουθία των κινήσεων είναι σημαντική. Αν οι κινήσεις αναδιαταχθούν με διαφορετική σειρά, το ρομπότ μπορεί να μην σηκώσει και να μετακινήσει το αντικείμενο. Για παράδειγμα, αν δεν ανοιχτεί πρώτα το νύχι, το ρομπότ μπορεί να ανατρέψει το αντικείμενο όταν το πλησιάσει.
Το ακόλουθο είναι ένα παράδειγμα λύσης: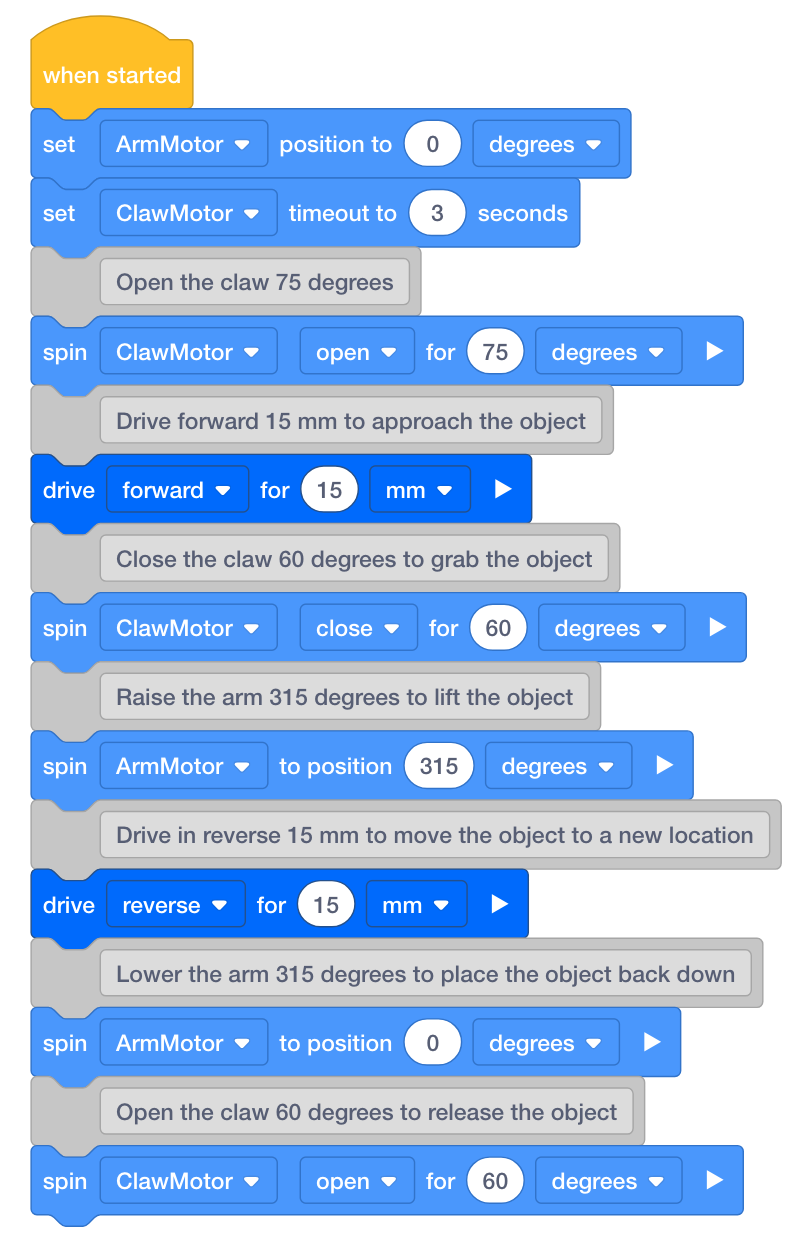
 Επεκτείνετε τη Μάθησή σας
-
[Ορισμός διακοπής κινητήρα] Μπλοκάρισμα
Αν οι μαθητές προγραμματίσουν το ρομπότ τους να σηκώνει και να μεταφέρει βαρύτερα αντικείμενα, αυτά τα αντικείμενα θα μπορούσαν να τραβήξουν το χέρι προς τα κάτω λόγω του βάρους τους.
Σε αυτήν την περίπτωση, το μπλοκ [Set motor stop] μπορεί να χρησιμοποιηθεί έτσι ώστε ο βραχίονας να μην πέσει λόγω της βαρύτητας και του βάρους του ανυψωμένου αντικειμένου. Αυτό το μπλοκ μπορεί να χρησιμοποιηθεί στην αρχή του έργου και θα εφαρμοστεί σε όλα τα μελλοντικά μπλοκ κινητήρα για το υπόλοιπο του έργου.
Το μπλοκ [Ρύθμιση διακοπής κινητήρα] έχει τρεις ρυθμίσεις:
- Το φρένο προκαλεί την άμεση διακοπή της λειτουργίας του κινητήρα.
- Η λειτουργία Coast επιτρέπει στον κινητήρα να περιστρέφεται σταδιακά μέχρι να σταματήσει.
- Κρατώντας πατημένο , ο κινητήρας σταματάει αμέσως και τον επαναφέρει στην ακινητοποιημένη θέση του εάν μετακινηθεί.