
पाठ 4: दीवार भूलभुलैया चुनौती
इस इकाई के पिछले पाठों में, आपने बम्पर सेंसर का उपयोग करके वॉल मेज़ प्लेग्राउंड में कुछ क्षेत्रों में नेविगेट करना सीखा है। अब, आप इन सभी अवधारणाओं को मिलाकर एक ऐसा प्रोजेक्ट बनाएंगे जिससे आप वॉल मेज़ चुनौती को शुरू से अंत तक हल कर सकें!
शिक्षण के परिणाम
- ड्राइवट्रेन, सेंसिंग और कंट्रोल श्रेणियों से कमांड को सही क्रम में लागू करें ताकि एक वीआर रोबोट बम्पर सेंसर का उपयोग करके वॉल मेज़ प्लेग्राउंड सफलतापूर्वक नेविगेट कर सके।
इन सबको मिलाकर
whileलूप जिसमेंnot शर्त है, एक ऐसा लूप है जो प्रोजेक्ट प्रवाह को तब तक रोक देता है जब तक दी गई शर्त True नहीं लौटाती। किसी प्रोजेक्ट में स्थितियों और सेंसर मूल्यों का उपयोग करके, एक वीआर रोबोट को रिपोर्ट किए गए सशर्त मूल्यों के आधार पर अलग-अलग व्यवहार करने के लिए निर्देशित किया जाता है।
def main():
	while not left_bumper.pressed():
		drivetrain.drive(FORWARD)
		wait(5, MSEC)

	drivetrain.stop()
परिस्थितियों और सेंसर मूल्यों का उपयोग करके वीआर रोबोट अपने वातावरण के अनुसार प्रतिक्रिया कर सकता है, जैसे कि दीवार से टकराने पर रुक जाना या मुड़ जाना।
दीवार भूलभुलैया चुनौती
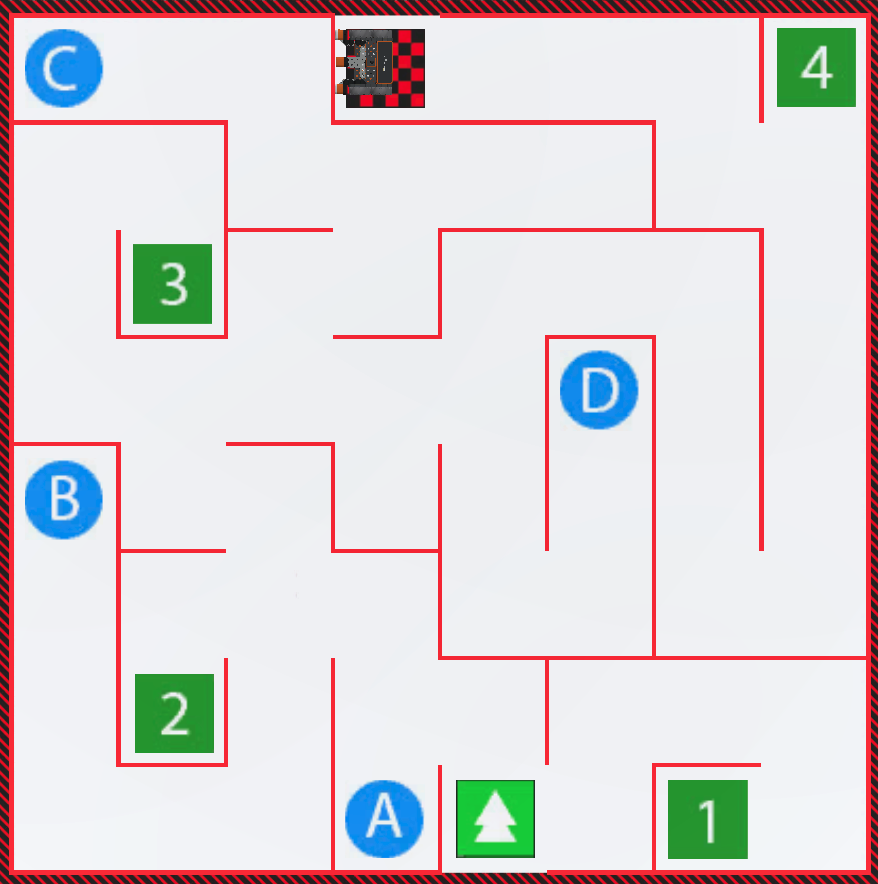
इस चुनौती में, एक ऐसा प्रोजेक्ट बनाएं जिसमें वीआर रोबोट बम्पर सेंसर का उपयोग करके वॉल मेज़ प्लेग्राउंड को शुरू से अंत तक नेविगेट करे।
इस चुनौती को पूरा करने के लिए इन चरणों का पालन करें:
-
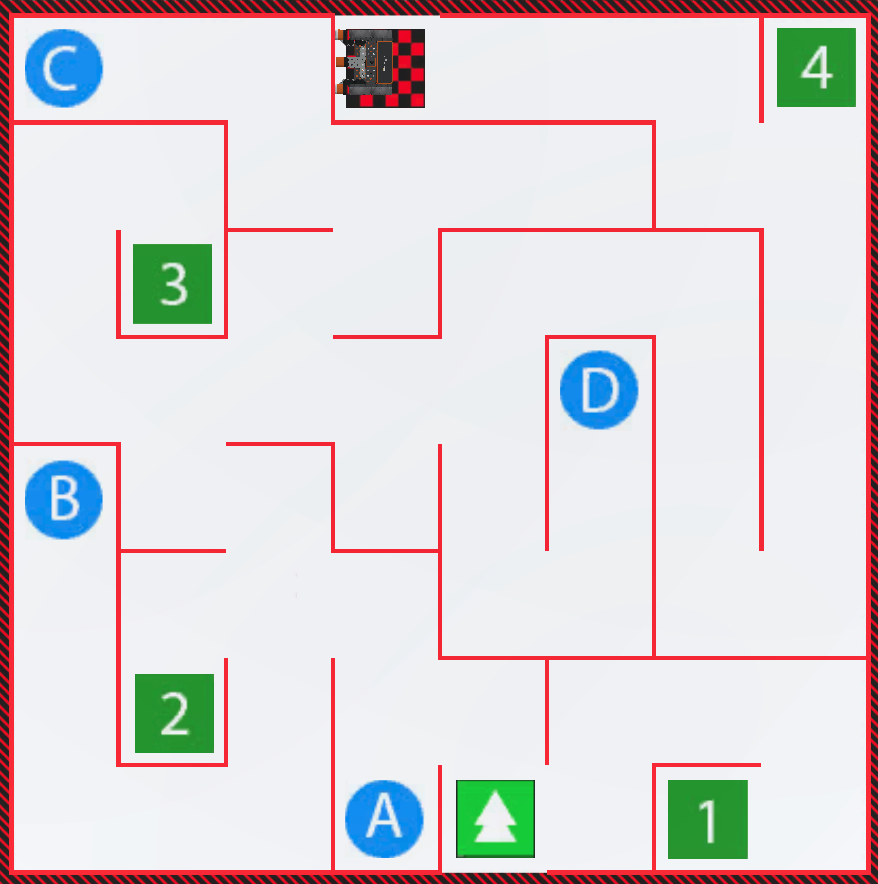
नीचे दिए गए सॉल्यूशन वीडियो को देखें और जानें कि वीआर रोबोट को चुनौती को पूरा करने के लिए किस तरह से ड्राइव करना चाहिए। इस वीडियो क्लिप में, वीआर रोबोट एक ही तरह के व्यवहार पैटर्न का पालन करते हुए पूरी भूलभुलैया में आगे बढ़ता है, जिसमें वह तब तक गाड़ी चलाता है जब तक कि बम्पर सेंसर किसी दीवार से दब नहीं जाता, और फिर मुड़ जाता है। यह उसी तरह से गाड़ी चलाना शुरू करती है जैसे पहले नंबर 3 तक पहुंचने के लिए करती थी। जब रोबोट के सामने वह दीवार आती है जिसके पीछे नंबर 3 लिखा होता है, तो रोबोट भूलभुलैया के दाहिनी ओर जाने के लिए दाईं ओर मुड़ जाता है। यह रोबोट अक्षर D के चारों ओर बनी दीवारों की ओर बढ़ता है। रोबोट बाईं ओर मुड़ता है, फिर आगे बढ़ता है और साफ रास्ते पर बने रहने के लिए दाईं ओर मुड़ जाता है। अगली दीवार पर, रोबोट बाईं ओर मुड़ता है और सबसे बाईं दीवार के साथ-साथ रास्ते का अनुसरण करने के लिए दो बार आगे बढ़ता है। रोबोट नंबर चार के ऊपर दाहिनी ओर की दीवार से टकराता है, फिर पीछे की ओर मुड़ता है। अंत में, यह बाईं ओर मुड़ता है और फिनिश लाइन तक पहुंचने के लिए दो बार आगे बढ़ता है।
- इस यूनिट में एक नया प्रोजेक्ट बनाएं या पिछले पाठों से कोई प्रोजेक्ट लोड करें। यदि आप कोई नया प्रोजेक्ट बना रहे हैं, तो पूछे जाने परवॉल मेज़ प्लेग्राउंडका चयन करें।
- प्रोजेक्ट का नाम बदलकर Unit4Challenge कर दें
- यदि प्लेग्राउंड विंडो पहले से खुली नहीं है, तो उसे खोलें। सुनिश्चित करें कि वॉल मेज़ प्लेग्राउंड खुलता है।
- वॉल मेज़ के आरंभ से अंत तक वीआर रोबोट को नेविगेट करने के लिए आवश्यक कमांड जोड़ें।
- यह देखने के लिए प्रोजेक्ट शुरू करें कि यह काम करता है या नहीं।
- यदि प्रोजेक्ट सफल नहीं होता है, तो उसे संपादित करें और दोबारा प्रयास करें। वीआर रोबोट के शुरू से अंत तक सफलतापूर्वक चलने तक परियोजना को संशोधित करते रहें और चलाते रहें।
- वीआर रोबोट के सफलतापूर्वक फिनिश लाइन तक पहुंचने के बाद प्रोजेक्ट को सेव कर लें।
बधाई हो! आपने वॉल मेज़ चैलेंज सफलतापूर्वक पूरा कर लिया है!