
Pelajaran 4: Tantangan Labirin Dinding
Pada Pelajaran sebelumnya dalam Unit ini, Anda telah mempelajari cara menggunakan Sensor Bumper untuk menavigasi ke area tertentu di Labirin Dinding Taman Bermain. Sekarang, Anda akan menggabungkan semua konsep ini untuk membuat proyek guna menyelesaikan tantangan Labirin Dinding dari awal hingga akhir!
Hasil Pembelajaran
- Terapkan perintah dari kategori Drivetrain, Sensing, dan Control dalam urutan yang benar agar Robot VR berhasil menavigasi Labirin Dinding Taman Bermain menggunakan Sensor Bumper.
Menyatukan semuanya
Loop dengannot adalah loop yang menghentikanproyek sampai kondisi yang diberikan True. Dengan menggunakan kondisi dan nilai sensor dalam sebuah proyek, robot VR akan diinstruksikan untuk melakukan perilaku yang berbeda tergantung pada nilai kondisi yang dilaporkan.
def main():
	while not left_bumper.pressed():
		drivetrain.drive(FORWARD)
		wait(5, MSEC)

	drivetrain.stop()
Dengan menggunakan kondisi dan nilai sensor, Robot VR dapat merespons lingkungan sekitarnya dengan tepat, seperti berhenti atau berbelok ketika Robot VR menempel pada dinding.
Tantangan Labirin Dinding
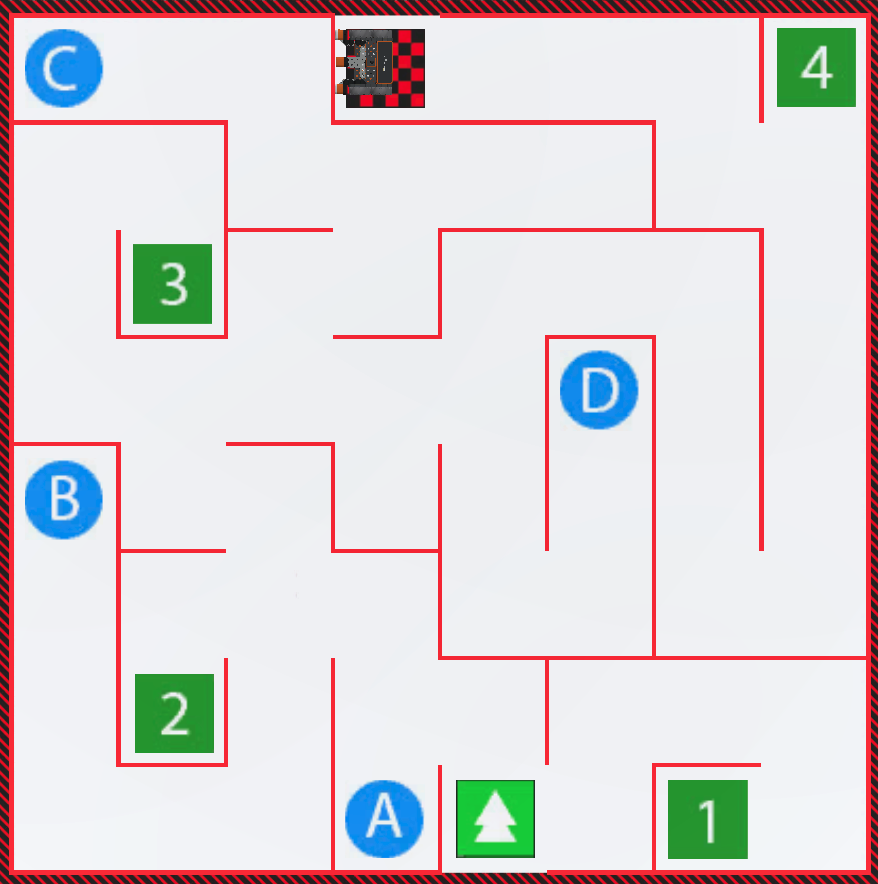
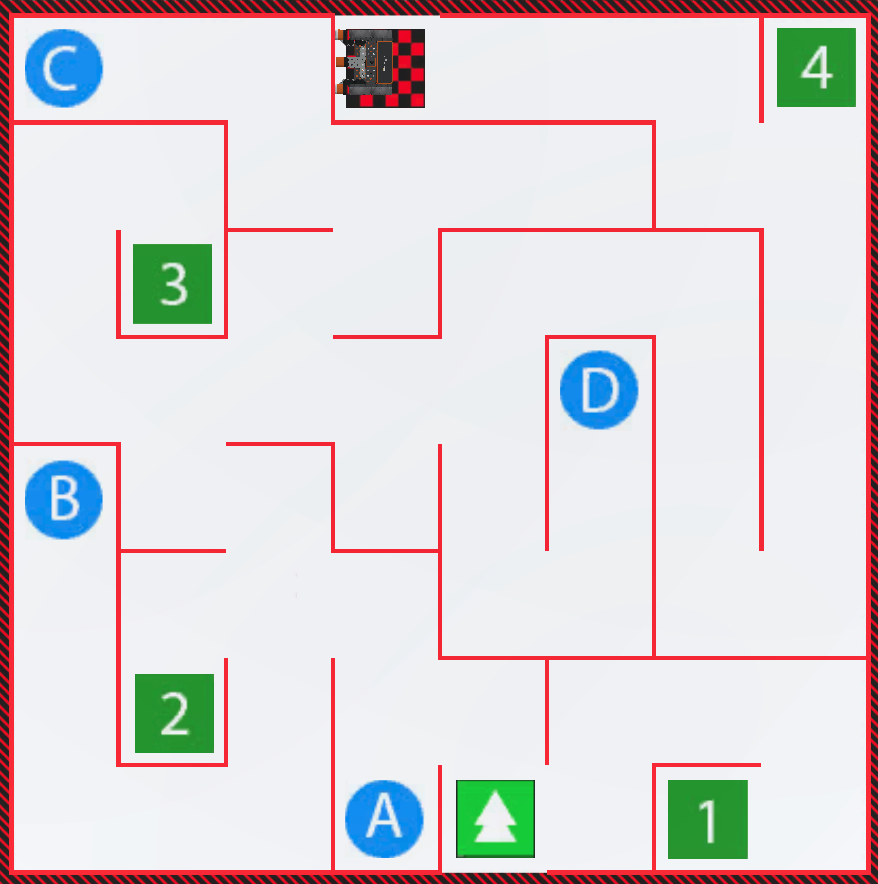
Dalam tantangan ini, buatlah sebuah proyek di mana Robot VR menavigasi Labirin Dinding Taman Bermain dari awal hingga akhir menggunakan Sensor Bumper.
Ikuti langkah-langkah ini untuk menyelesaikan tantangan:
-
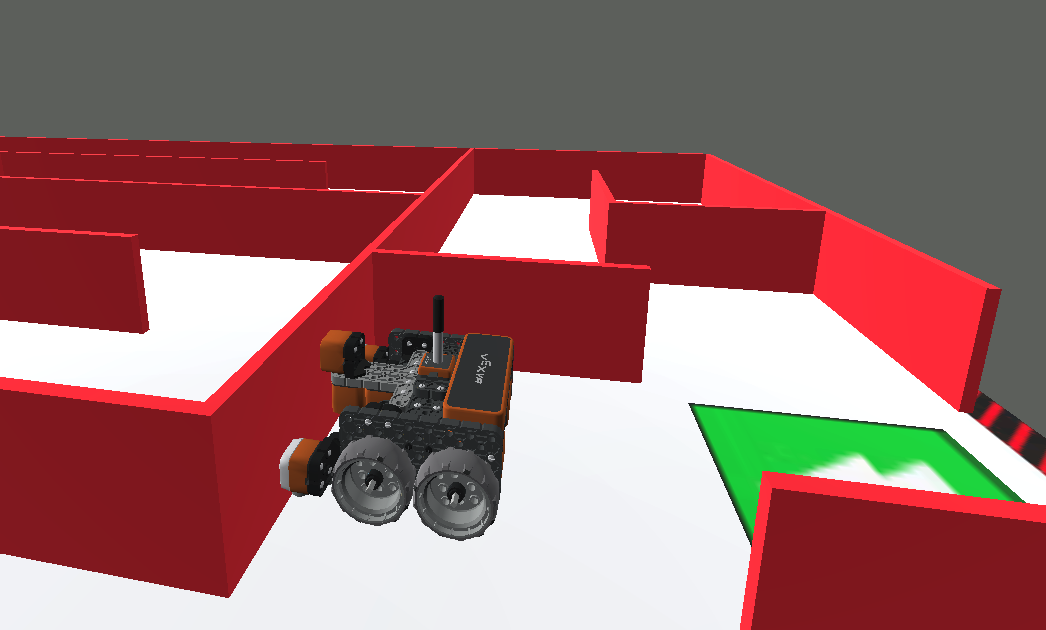
Saksikan video solusi di bawah ini untuk melihat bagaimana Robot VR harus mengemudi agar dapat menyelesaikan tantangan. Dalam klip video ini, Robot VR menavigasi seluruh labirin dengan pola perilaku yang sama, yaitu mengemudi hingga Sensor Bumper ditekan oleh dinding, lalu berbelok. Mobil itu mulai melaju seperti saat mencapai angka 3 sebelumnya. Ketika robot menghadap dinding dengan angka 3 di belakangnya, robot berbelok ke kanan untuk menuju ke sisi kanan labirin. Robot itu bergerak maju menuju dinding yang mengelilingi huruf D. Robot tersebut berbelok ke kiri, kemudian bergerak maju dan berbelok ke kanan untuk tetap berada di jalur yang jelas. Di dinding berikutnya, robot berbelok ke kiri dan bergerak maju dua kali untuk mengikuti jalur di sepanjang dinding paling kiri. Robot itu melaju ke dinding pojok kanan atas tepat di atas angka empat, lalu mundur. Terakhir, ia berbelok ke kiri dan melaju ke depan dua kali untuk mencapai garis finis.
- Buat proyek baru atau muat proyek dari Pelajaran sebelumnya di Unit ini. Jika membuat proyek baru, pilihWall Maze Playgroundsaat diminta.
- Ganti nama proyek Unit4Challengee
- Buka jendela Playground jika belum terbuka. Pastikan Wall Maze Playground terbuka.
- Tambahkan perintah yang diperlukan untuk mengarahkan Robot VR dari awal hingga akhir Labirin Dinding.
- Jalankan proyek untuk menguji apakah proyek tersebut berfungsi.
- Jika proyek tidak berhasil, edit dan coba lagi. Lanjutkan merevisi dan menjalankan proyek hingga Robot VR berhasil bergerak dari awal hingga akhir.
- Simpan proyek setelah Robot VR berhasil mencapai garis finish.
Selamat! Anda telah berhasil menyelesaikan Tantangan Labirin Dinding!
Pertanyaan
Silakan pilih tautan di bawah ini untuk mengakses kuis pelajaran.
Google Doc / .docx / .pdf