
Pelajaran 1: Sensor Mata
Dalam pelajaran ini, Anda akan mempelajari tentang Sensor Mata Depan dan Bawah pada Robot VR. Anda akan mempelajari cara menggunakan Sensor Mata dan mengidentifikasi mengapa Sensor Mata digunakan dalam sebuah proyek.
Hasil belajar
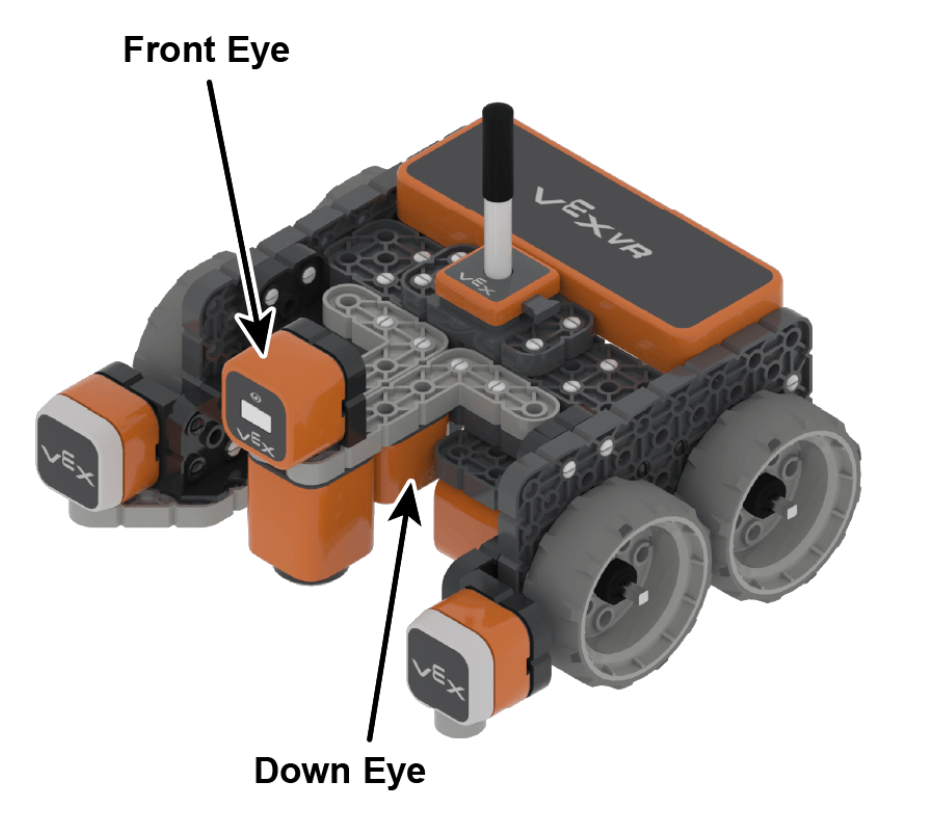
- Identifikasi bahwa Robot VR memiliki dua Sensor Mata, satu menghadap ke depan dan yang lainnya menghadap ke bawah.
- Identifikasi bahwa Sensor Mata dapat mendeteksi keberadaan suatu objek dan warna objek tersebut (merah, hijau, biru, atau tidak ada).
- Identifikasi bahwa perintah front_eye.near_objectdan down_eye.near_objectmengembalikan nilai Boolean yang melaporkan True ketika Sensor Mata Depan atau Bawah dekat dengan suatu objek, dan False ketika tidak.
- Identifikasi bahwa perintah front_eye.detectdan down_eye.detectmengembalikan nilai Boolean yang melaporkan True ketika Sensor Mata Depan atau Bawah mendeteksi warna yang dipilih, dan False ketika mendeteksi warna yang berbeda dari yang dipilih.
- Jelaskan mengapa suatu proyek akan menggunakan Sensor Mata Depan atau Sensor Mata Bawah.
Sensor Mata
Sensor mata dapat mendeteksi keberadaan suatu objek, dan jika ada, mendeteksi warna objek tersebut (merah, hijau, biru, atau tidak berwarna). Ini dapat digunakan untuk mendeteksi objek, seperti cakram berwarna, di Area Bermain.
Robot VR memiliki dua sensor mata – sensor mata depan dan sensor mata bawah. Sensor Mata Depan dipasang di bagian depan Robot VR dan menghadap ke depan. Hal ini dapat berguna saat mendeteksi objek yang menonjol di Taman Bermain, sehingga Robot VR dapat menghancurkan kastil atau bernavigasi melalui cakram berwarna di Taman Bermain. Sensor Down Eye dipasang di bawah Robot VR dan menghadap ke bawah. Hal ini dapat berguna saat mendeteksi cakram untuk diambil dari lantai taman bermain, atau untuk mendeteksi garis atau tanda di taman bermain.
Untuk mempelajari lebih lanjut tentang Sensor Mata, dan penggunaan umum Sensor Mata dalam proyek Python VR VEXcode, artikel.
Pada Unit ini, Anda akan menggunakan Sensor Mata Depan untuk mendeteksi objek di depan Robot VR, dan warnanya. Seperti sensor-sensor lain yang telah Anda pelajari di Unit-Unit sebelumnya, data dari Sensor Mata dapat digunakan dalam sebuah proyek untuk membuat Robot VR mengambil keputusan.
Perintah Sensor Mata untuk Objek Dekat
Sensor mata dapat digunakan untuk mendeteksi apakah ada objek (seperti cakram) di depannya. Data ini kemudian dapat digunakan dalam sebuah proyek sehingga Robot VR dapat mengambil keputusan ketika Sensor Mata berada di dekat suatu objek.
Perintah near_objectmelaporkan apakah Sensor Mata cukup dekat dengan suatu objek untuk mendeteksi warna (merah, hijau, biru, tidak ada). Setiap Sensor Mata pada Robot VR memiliki perintahnear_objectsendiri yang akanmengembalikan nilai Boolean True atau False, tergantung pada apakah suatu objek terdeteksi oleh sensor.
mata_depan.objek_dekat()
mata_bawah.objek_dekat()- Perintah front_eye.near_object dandown_eye.near_objectmelaporkanTrueketika Mata Depan atau Sensor Mata Bawah cukup dekat dengan suatu objek untuk mendeteksi warnanya.
- Perintahfront_eye.near_object dandown_eye.near_objectmelaporkan False jika Sensor Depan atau Sensor Mata Bawah tidak cukup dekat dengan suatu objek untuk mendeteksi warnanya.
Perintahnear_objectbiasanya digunakan dengan struktur Kontrol, seperti pernyataanif, sehingga Robot VR dapat menggunakan data dari Sensor Mata untuk membuat keputusan. Anda akan mempelajari lebih lanjut tentang pernyataanjikadi Unit ini.
Perintah Deteksi Sensor Mata
Sensor mata juga dapat melaporkan warna objek yang terdeteksi, dan menggunakan nilai tersebut untuk mengambil keputusan. Setiap Sensor Mata pada Robot VR memiliki perintah deteksi masing-masing yang melaporkan apakah sensor mendeteksi warna tertentu. Sensor mata dapat mendeteksi warna merah, biru, atau hijau.
Tetapkan parameter sebagai warna yang akan dideteksi. Perintah detect dapat menerima 'merah', 'biru', 'hijau' atau 'tidak ada' sebagai warna yang dapat dideteksi. Parameter 'none' digunakan untuk melaporkan warna apa pun yang bukan merah, biru, atau hijau.
front_eye.detect(RED)
front_eye.detect(BLUE)
front_eye.detect(GREEN)
front_eye.detect(NONE)

down_eye.detect(RED)
down_eye.detect(BLUE)
down_eye.detect(GREEN)
down_eye.detect(NONE)- Perintah front_eye.detect dan down_eye.detectmelaporkanTrue ketika Sensor Mata Depan atau Bawah mendeteksi warna spesifik dalam parameter.
- Perintah front_eye.detect dan down_eye.detect melaporkanFalse ;ketika Sensor Mata Depan atau Bawah ;tidak mendeteksi warna spesifik dalam parameter.
Perintah detect dapat digunakan dengan perintah lain, seperti pernyataan if, dalam sebuah proyek untuk menginstruksikan Robot VR untuk membuat keputusan berdasarkan warna spesifik yang terdeteksi, seperti berbelok ke kanan ketika warna hijau terdeteksi, atau berhenti ketika warna merah terdeteksi.
Pilih tombol Berikutnya untuk melanjutkan ke bagian selanjutnya dari Pelajaran ini.