
पाठ 1: नेत्र संवेदक
इस पाठ में, आप वीआर रोबोट पर मौजूद फ्रंट और डाउन आई सेंसर के बारे में जानेंगे। आप आई सेंसर का उपयोग करना सीखेंगे और यह पहचानेंगे कि किसी प्रोजेक्ट में आई सेंसर का उपयोग क्यों किया जाता है।
सीखने के परिणाम
- यह पहचानें कि एक वीआर रोबोट में दो नेत्र सेंसर होते हैं, एक आगे की ओर और दूसरा नीचे की ओर।
- यह पहचानें कि नेत्र संवेदक किसी वस्तु की उपस्थिति और उस वस्तु के रंग (लाल, हरा, नीला, कोई नहीं) का पता लगा सकते हैं।
- पहचानें कि front_eye.near_objectऔर down_eye.near_objectकमांड एक बूलियन मान लौटाते हैं जो True रिपोर्ट करता है जब फ्रंट या डाउन आई सेंसर किसी वस्तु के करीब होता है, और False जब वह नहीं होता है।
- पहचानें कि front_eye.detectऔर down_eye.detectकमांड एक बूलियन मान लौटाते हैं जो True रिपोर्ट करता है जब फ्रंट या डाउन आई सेंसर एक चयनित रंग का पता लगाता है, और False जब यह चयनित रंग से अलग रंग का पता लगाता है।
- बताइए कि किसी प्रोजेक्ट में फ्रंट या डाउन आई सेंसर का उपयोग क्यों किया जाएगा।
नेत्र सेंसर
आंखों में लगे सेंसर यह पता लगा सकते हैं कि कोई वस्तु मौजूद है या नहीं, और यदि है, तो वस्तु के रंग का पता लगा सकते हैं (लाल, हरा, नीला, कोई रंग नहीं)। इसका उपयोग प्लेग्राउंड पर किसी वस्तु, जैसे रंगीन डिस्क, का पता लगाने के लिए किया जा सकता है।
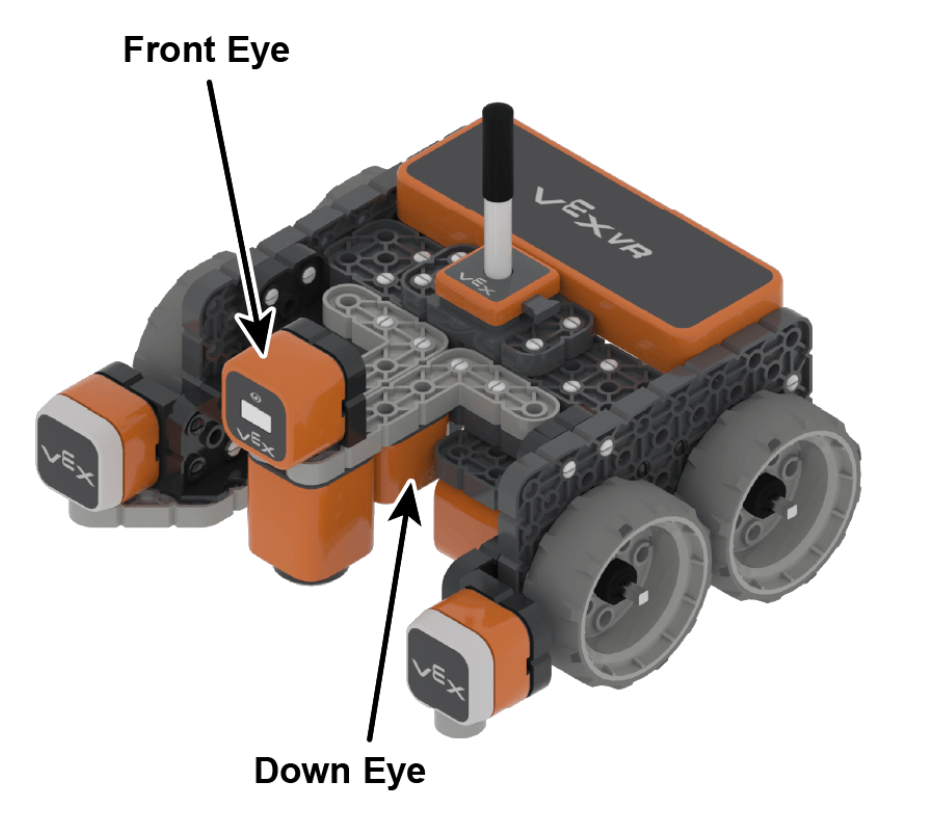
एक वीआर रोबोट में दो नेत्र सेंसर होते हैं - एक फ्रंट आई सेंसर और एक डाउन आई सेंसर। फ्रंट आई सेंसर वीआर रोबोट के सामने लगा होता है और आगे की ओर मुख किए रहता है। यह प्लेग्राउंड पर उभरी हुई वस्तुओं का पता लगाने में उपयोगी हो सकता है, ताकि वीआर रोबोट महल को ध्वस्त कर सके या प्लेग्राउंड पर रंगीन डिस्क के माध्यम से नेविगेट कर सके। डाउन आई सेंसर वीआर रोबोट के नीचे लगा होता है और नीचे की ओर मुख किए रहता है। यह तब उपयोगी हो सकता है जब खेल के मैदान के फर्श से उठाने के लिए डिस्क का पता लगाना हो, या खेल के मैदान पर रेखाओं या चिह्नों का पता लगाना हो।
आई सेंसर के बारे में और VEXcode VR पायथन प्रोजेक्ट्स में आई सेंसर के सामान्य उपयोगों के बारे में अधिक जानने के लिए, इस लेख देखें
इस यूनिट में, आप वीआर रोबोट के सामने की वस्तुओं और उनके रंगों का पता लगाने के लिए फ्रंट आई सेंसर का उपयोग करेंगे। पिछली इकाइयों में आपने जिन अन्य सेंसरों के बारे में सीखा है, उनकी तरह ही, आई सेंसर से प्राप्त डेटा का उपयोग किसी प्रोजेक्ट में वीआर रोबोट को निर्णय लेने के लिए किया जा सकता है।
आई सेंसर नियर ऑब्जेक्ट कमांड
आई सेंसर का उपयोग यह पता लगाने के लिए किया जा सकता है कि इसके सामने कोई वस्तु (जैसे डिस्क) है या नहीं। इस डेटा का उपयोग फिर किसी प्रोजेक्ट में किया जा सकता है ताकि वीआर रोबोट यह निर्णय ले सके कि आई सेंसर किसी वस्तु के पास कब है।
near_objectकमांड यह रिपोर्ट करता है कि क्या आई सेंसर किसी वस्तु के इतने करीब है कि वह रंग (लाल, हरा, नीला, कोई नहीं) का पता लगा सके। वीआर रोबोट पर लगे प्रत्येक नेत्र सेंसर का अपनाnear_objectकमांड होता है जोबूलियन मान True या False लौटाता है, यह इस बात पर निर्भर करता है कि सेंसर द्वारा किसी वस्तु का पता लगाया गया है या नहीं।
सामने की आंख.निकट_वस्तु()
नीचे की आंख.निकट_वस्तु()- फ्रंट_आई.नियर_ऑब्जेक्ट औरडाउन_आई.नियर_ऑब्जेक्टकमांडट्रूरिपोर्ट करते हैं जब फ्रंट आई सेंसर या डाउन आई सेंसर किसी वस्तु के इतने करीब होता है कि उसका रंग पहचान सके।
- फ्रंट_आई.नियर_ऑब्जेक्ट औरडाउन_आई.नियर_ऑब्जेक्टकमांड रिपोर्ट करते हैं गलत यदि फ्रंट आई सेंसर या डाउन आई सेंसर किसी वस्तु के रंग का पता लगाने के लिए उसके पर्याप्त करीब नहीं है।
near_objectकमांड का उपयोग आमतौर पर एक नियंत्रण संरचना के साथ किया जाता है, जैसे किifस्टेटमेंट, ताकि वीआर रोबोट आई सेंसर से डेटा का उपयोग करके निर्णय ले सके। इस इकाई में आपयदिकथनों के बारे में और अधिक जानेंगे।
आई सेंसर डिटेक्ट कमांड
आंखों में लगे सेंसर किसी वस्तु के रंग की जानकारी भी दे सकते हैं और उस मान का उपयोग निर्णय लेने के लिए कर सकते हैं। वीआर रोबोट पर प्रत्येक आई सेंसर का अपनाडिटेक्ट कमांड होता है जो यह रिपोर्ट करता है कि सेंसर किसी विशिष्ट रंग का पता लगाता है या नहीं। आंखों में लगे सेंसर लाल, नीले या हरे रंग का पता लगा सकते हैं।
पैरामीटर को उस रंग के रूप में सेट करें जिसका पता लगाया जाना है। डिटेक्ट कमांड 'लाल', 'नीला', 'हरा' या 'कोई नहीं' को पता लगाने योग्य रंगों के रूप में स्वीकार कर सकता है। 'none' पैरामीटर का उपयोग लाल, नीले या हरे रंग के अलावा किसी भी अन्य रंग की रिपोर्ट करने के लिए किया जाता है।
front_eye.detect(RED)
front_eye.detect(BLUE)
front_eye.detect(GREEN)
front_eye.detect(NONE)

down_eye.detect(RED)
down_eye.detect(BLUE)
down_eye.detect(GREEN)
down_eye.detect(NONE)- फ्रंट_आई.डिटेक्ट और डाउन_आई.डिटेक्टकमांडट्रू रिपोर्ट करते हैं जब फ्रंट या डाउन आई सेंसर पैरामीटर में विशिष्ट रंग का पता लगाता है।
- front_eye.detect और down_eye.detect कमांडFalse रिपोर्ट करते हैं; जब फ्रंट या डाउन आई सेंसर पैरामीटर में विशिष्ट रंग का पता नहीं लगाता है।
डिटेक्ट कमांड का उपयोग अन्य कमांडों के साथ किया जा सकता है, जैसे इफस्टेटमेंट, किसी प्रोजेक्ट में वीआर रोबोट को निर्देश देने के लिए कि वह पता लगाए गए विशिष्ट रंग के आधार पर निर्णय ले, जैसे हरा रंग पता चलने पर दाएं मुड़ना, या लाल रंग पता चलने पर रुकना।
इस पाठ के शेष भाग को जारी रखने के लिए अगला बटन चुनें।