
Pelajaran 2: Menuju Disk Berikutnya
Menuju Disk Biru
Proyek sebelumnya menampilkan Robot VR berbelok ke kanan ketika Sensor Mata Depan mendeteksi cakram hijau, yang membawa Robot VR melewati langkah pertama di dalam labirin. Sekarang, kita akan melanjutkan pengembangan proyek ini sehingga Robot VR dapat menuju ke empat disk pertama di Disk Maze Playground.
Dengan melihat ke arah mana Robot VR menghadap setelah berbelok ke kanan di cakram hijau, kita dapat melihat bahwa untuk menuju ke tiga cakram biru berikutnya, Robot VR harus bergerak maju dan berbelok ke kiri di setiap cakram biru. Kita dapat menggunakan logika yang sama dari perulanganwhiledengan kondisinotagar Robot VR terus melaju melalui labirin, dan berbelok ke kiri ketika mendeteksi cakram biru.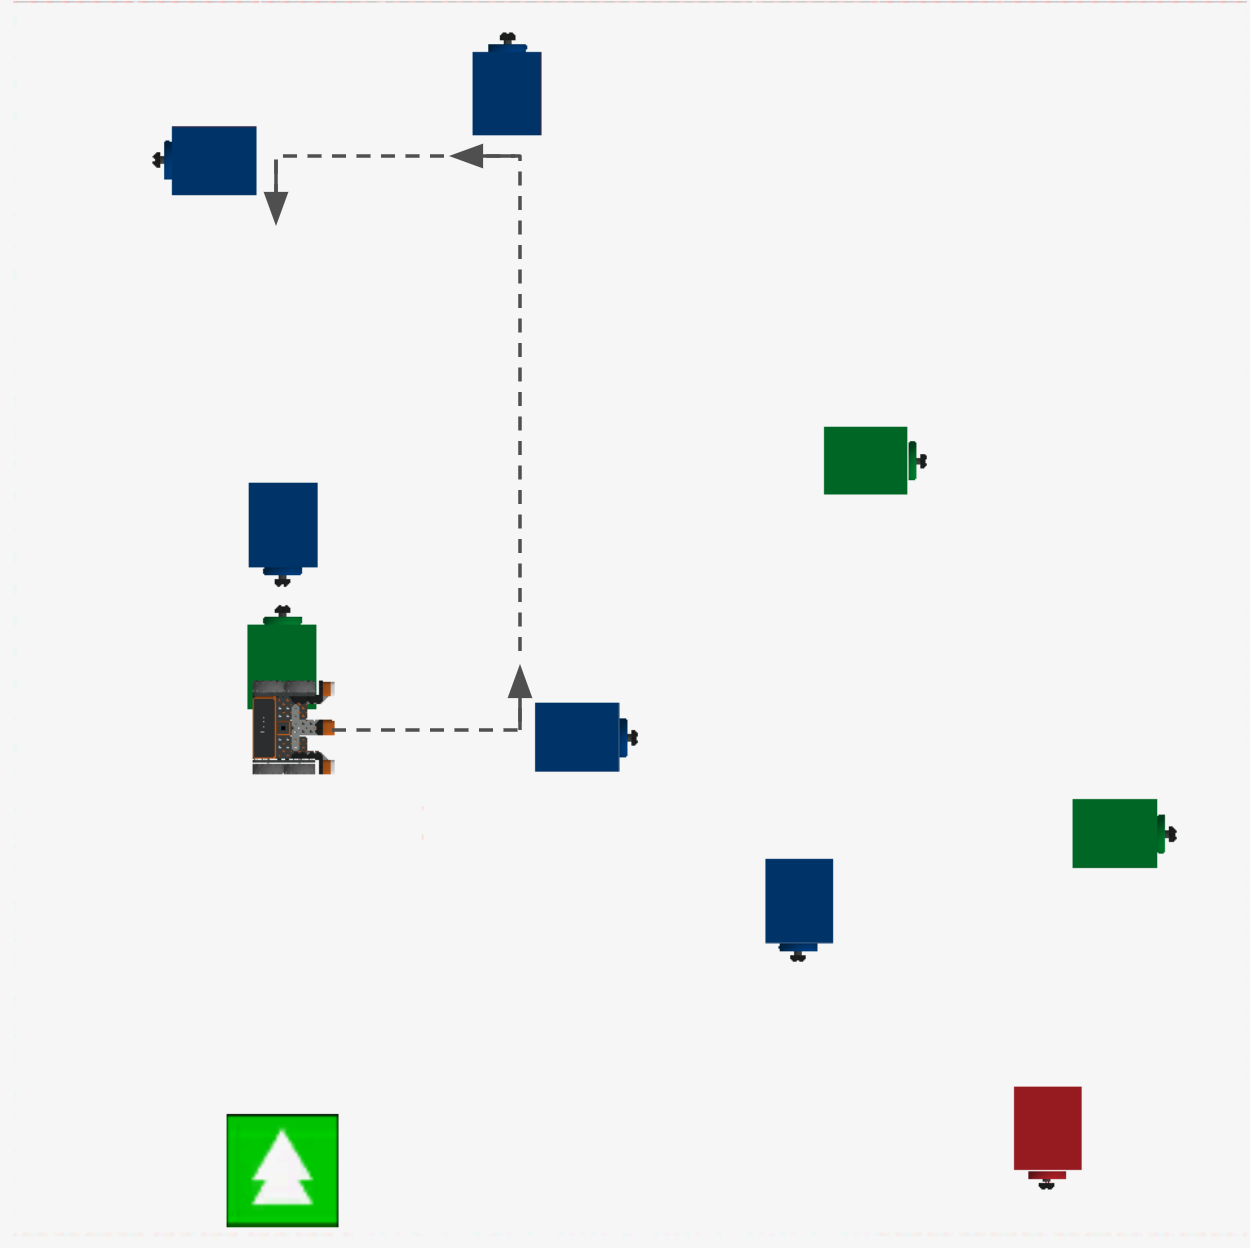
- Tambahkan komentar lain di bawah turn_for dalam proyek yang sudah ada untuk menjelaskan perilaku selanjutnya dari Robot VR. Proyek Anda seharusnya terlihat seperti ini:
def main():
    # Berkendara ke disk pertama (hijau), belok kanan
    while not front_eye.detect(GREEN):
        drivetrain.drive(FORWARD)
        wait(5, MSEC)

    drivetrain.turn_for(RIGHT, 90, DEGREES)

# Berkendara ke disk kedua (biru), belok kiri- Di bawah komentar baru, tambahkan lagi while loop dengan not condition. Tetapkan kondisi ke perintah deteksi dan atur parameternya ke "BIRU", karena cakram berikutnya yang akan ditemui Robot VR berwarna biru.
    # Berkendara ke disk ke-2 (biru), belok kiri
    saat tidak terdeteksi mata depan (BIRU):
tunggu (5, MSEC)- Di dalam loop while , seret atau ketik perintah drive yang tidak menunggu.
    # Berkendara ke disk ke-2 (biru), belok kiri
    saat tidak terdeteksi oleh front_eye.detect(BLUE):
        drivetrain.drive(FORWARD)
wait(5, MSEC)- Seret atau ketik perintah turn_for , dan atur parameternya untuk berbelok ke kiri 90 derajat.
    # Berkendara ke disk ke-2 (biru), belok kiri
    while not front_eye.detect(BLUE):
        drivetrain.drive(FORWARD)
        wait(5, MSEC)

drivetrain.turn_for(LEFT, 90, DEGREES)- Jalankan proyek untuk melihat bagaimana Robot VR bergerak melalui Taman Bermain Labirin Disk .
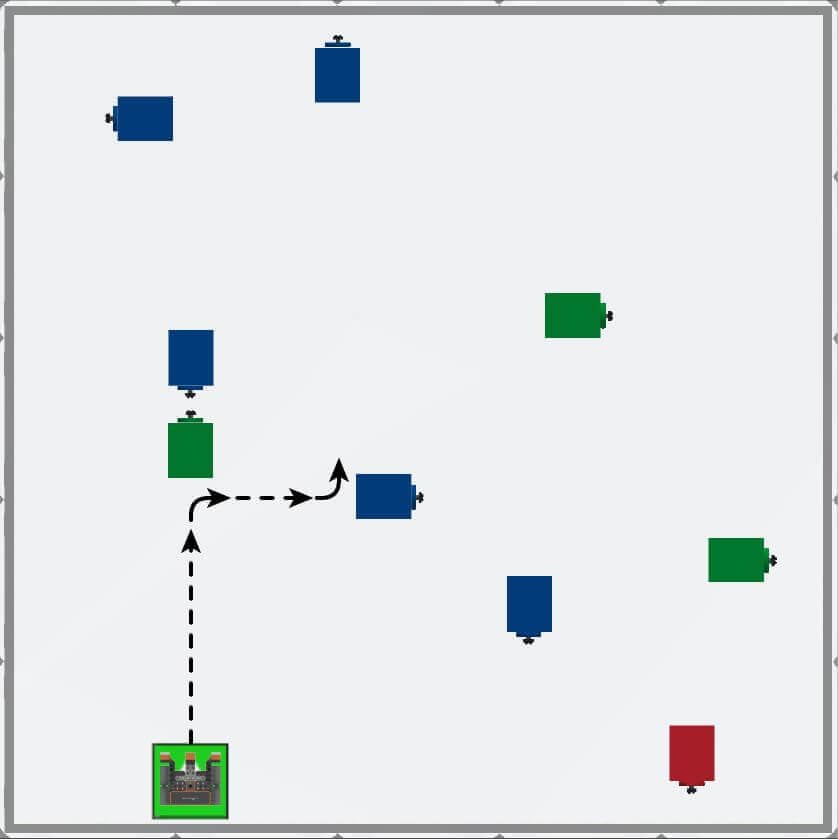
- Perhatikan bahwa Robot VR berbelok ke kanan ketika Sensor Mata Depan mendeteksi cakram hijau, dan berbelok ke kiri ketika Sensor Mata Depan mendeteksi cakram biru.
- Lanjutkan membangun proyek ini untuk menggerakkan Robot VR ke dua cakram biru lagi di Disk Maze Playground menggunakan Sensor Mata Depan. Tambahkan perintah ke proyek untuk mengarahkan Robot VR ke dua disk berikutnya lalu berhenti. Proyek lengkap Anda sekarang akan terlihat seperti ini:
def main():
    # Berkendara ke disk pertama (hijau), belok kanan
    while not front_eye.detect(GREEN):
        drivetrain.drive(FORWARD)
        wait(5, MSEC)

    drivetrain.turn_for(RIGHT, 90, DEGREES)

    # Berkendara ke disk kedua (biru), belok kiri
    while not front_eye.detect(BLUE):
        drivetrain.drive(FORWARD)
        wait(5, MSEC)

    drivetrain.turn_for(LEFT, 90, DEGREES)

    # Berkendara ke disk ketiga (biru), belok kiri
    while not front_eye.detect(BLUE):
        drivetrain.drive(FORWARD)
        wait(5, MSEC)

    drivetrain.turn_for(LEFT, 90, DEGREES)

    # Berkendara ke disk keempat (biru), belok kiri
    while not front_eye.detect(BLUE):
        drivetrain.drive(FORWARD)
        wait(5, MSEC)

    drivetrain.turn_for(LEFT, 90, DEGREES)
Mengidentifikasi Pola dalam Pergerakan Robot VR
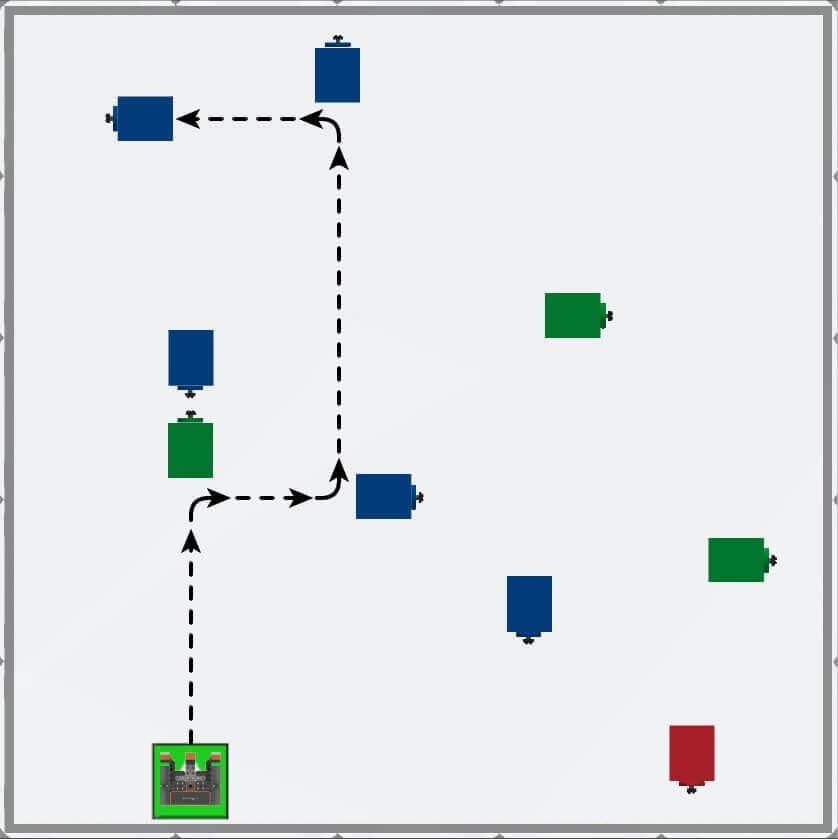
Tujuan dari keberhasilan menavigasi Labirin Cakram dengan Sensor Mata Depan adalah untuk menciptakan pola yang konsisten di mana Robot VR berbelok ke kanan ketika Sensor Mata Depan mendeteksi cakram hijau, dan ke kiri ketika Sensor Mata Depan mendeteksi cakram biru. Mengidentifikasi pola seperti ini dapat membantu Anda menyederhanakan proyek Anda seiring bertambahnya kompleksitasnya.
Untuk Informasi Anda
Perhatikan bahwa ada pola dalam urutan perintah di proyek ini juga. Ada serangkaian perintah (untuk cakram biru) yang diulang tiga kali dalam proyek ini. Bagian kode ini dapat dipersingkat dengan menggunakan perulangan untuk . Proyek yang ditampilkan di sini menggabungkan ketiga loop while yang terkait dengan cakram biru menjadi satu loop for.
def main():
    # Berkendara ke disk pertama (hijau), belok kanan
    while not front_eye.detect(GREEN):
        drivetrain.drive(FORWARD)
        wait(5, MSEC)

    drivetrain.turn_for(RIGHT, 90, DEGREES)

    # Berkendara ke 3 disk berikutnya (biru), belok kiri
    for value in range(3):
        while not front_eye.detect(BLUE):
            drivetrain.drive(FORWARD)
            wait(5, MSEC)

        drivetrain.turn_for(LEFT, 90, DEGREES)
Menggunakan perulanganuntukdapat membuat proyek Anda lebih sederhana dan mudah dibaca, tetapi dengan memuat perintah berulang di dalam satu perulangan.
- Buka Disk Maze Playground jika belum terbuka, lalu jalankan proyeknya.
-
Saksikan Robot VR menavigasi ke empat cakram di Disk Maze Playground.
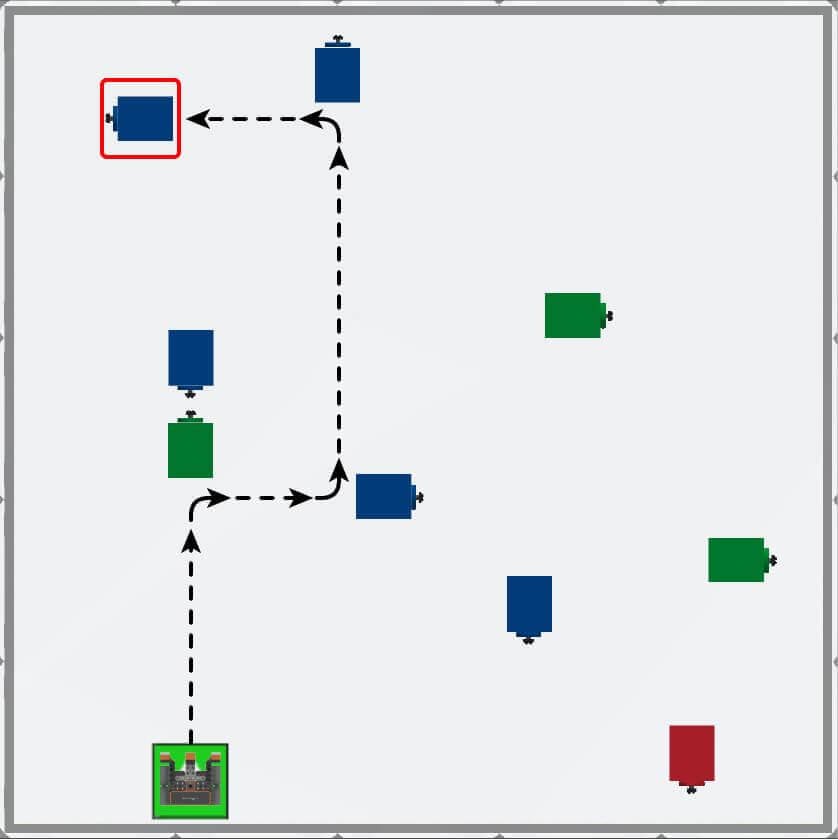
- Dalam proyek ini, Robot VR bergerak maju hingga Sensor Mata Depan mendeteksi warna hijau.
- Robot VR berbelok 90 derajat ke kanan dan bergerak maju lagi hingga warna biru terdeteksi.
- Robot VR kemudian berbelok ke kiri dan bergerak maju hingga Sensor Mata Depan mendeteksi warna biru. Setelah warna biru terdeteksi, Robot VR berbelok ke kiri lagi.
- Terakhir, Robot VR bergerak maju hingga Sensor Mata Depan mendeteksi warna biru, lalu berhenti.
- Perhatikan polanya, ketika Sensor Mata Depan mendeteksi warna hijau, Robot VR akan berbelok ke kanan. Dalam proyek ini, ketika Sensor Mata Depan mendeteksi warna biru, Robot VR akan berbelok ke kiri.
Pilih tombol Berikutnya untuk melanjutkan ke bagian selanjutnya dari Pelajaran ini.