
Pelajaran 1: Apa itu Algoritma?
Dalam pelajaran ini, Anda akan mempelajari apa itu algoritma dan bagaimana penggunaan algoritma di VEXcode VR Python memungkinkan Anda untuk membuat proyek dengan perilaku yang lebih beragam. Proyek-proyek algoritmik menginstruksikan Robot VR untuk merespons lingkungannya, yang akan diperlukan untuk menyelesaikan Tantangan Penghancur Kastil Dinamis.
Hasil belajar
- Identifikasi bahwa algoritma terdiri dari urutan, seleksi, dan iterasi (perulangan).
- Identifikasi bahwa algoritma adalah rangkaian instruksi yang tepat, diimplementasikan menggunakan bahasa pemrograman, untuk proses yang akan dilakukan oleh Robot VR.
Algoritma
Algoritma adalah rangkaian instruksi yang tepat, diimplementasikan menggunakan bahasa pemrograman, seperti VEXcode VR Python, untuk proses yang akan dilakukan oleh Robot VR.
Unsur-unsur dasar suatu algoritma adalah urutan, seleksi, dan iterasi.
- Urutan - urutan di mana perilaku dan perintah digabungkan dalam sebuah proyek untuk menghasilkan hasil yang diinginkan.
- Pilihan - penggunaan pernyataan bersyarat dalam sebuah proyek. Pernyataan bersyarat, seperti jikaatau jika tidakmemengaruhi alur proyek.
- Iterasi - algoritma sering menggunakan pengulangan untuk mengeksekusi langkah-langkah sejumlah kali tertentu, atau hingga kondisi tertentu terpenuhi. Ini juga dikenal sebagai "perulangan." Iterasi dapat mengubah alur proyek dengan mengulangi suatu perilaku sejumlah kali yang ditentukan atau hingga suatu kondisi terpenuhi.
Contoh proyek dari tantangan Unit 8 ini adalah contoh dari sebuah algoritma. Ini mencakup kombinasi perulangan, data sensor, dan perintah yang disusun secara berurutan untuk menyelesaikan Tantangan Pemindah Disk.
def main():
	for value in range(3):

		for value in range(3):
			# 1. Drive to disk using Down Eye Sensor
			while not down_eye.near_object():
				drivetrain.drive(FORWARD)
				wait(5, MSEC)
			drivetrain.stop()

			# 2. Ambil magnet disk
			energi (BOOST)

			# 3. Berkendara ke tujuan menggunakan Sensor Jarak
			drivetrain.turn_to_heading(180, DEGREES)
			while front_distance.get_distance(MM) > 200:
				drivetrain.drive(FORWARD)
				wait(5, MSEC)
			drivetrain.stop()

			# 4. Jatuhkan disk di tujuan
			magnet.energize(DROP)
			drivetrain.drive_for(REVERSE, 100, MM)

			# 5. Putar untuk menghadap disk berikutnya
			drivetrain.turn_to_heading(0, DEGREES)
			wait(5, MSEC)

		# 6. Berbelok dan berkendara ke tujuan berikutnya
		drivetrain.turn_to_heading(90, DEGREES)
		drivetrain.drive_for(FORWARD, 800, MM)

		# 7. Putar ke disk
		drivetrain.turn_to_heading(0, DEGREES)

	wait(5, MSEC)
Urutan
Cara perintah diurutkan dan digabungkan menentukan perilaku Robot VR. Dalam contoh ini, setiap rangkaian perilaku yang dibutuhkan untuk memindahkan cakram dieksekusi tiga kali, kemudian Robot VR berpindah ke rangkaian cakram berikutnya dan mengulangi perilaku tersebut, hingga semua cakram dikembalikan ke tujuan. 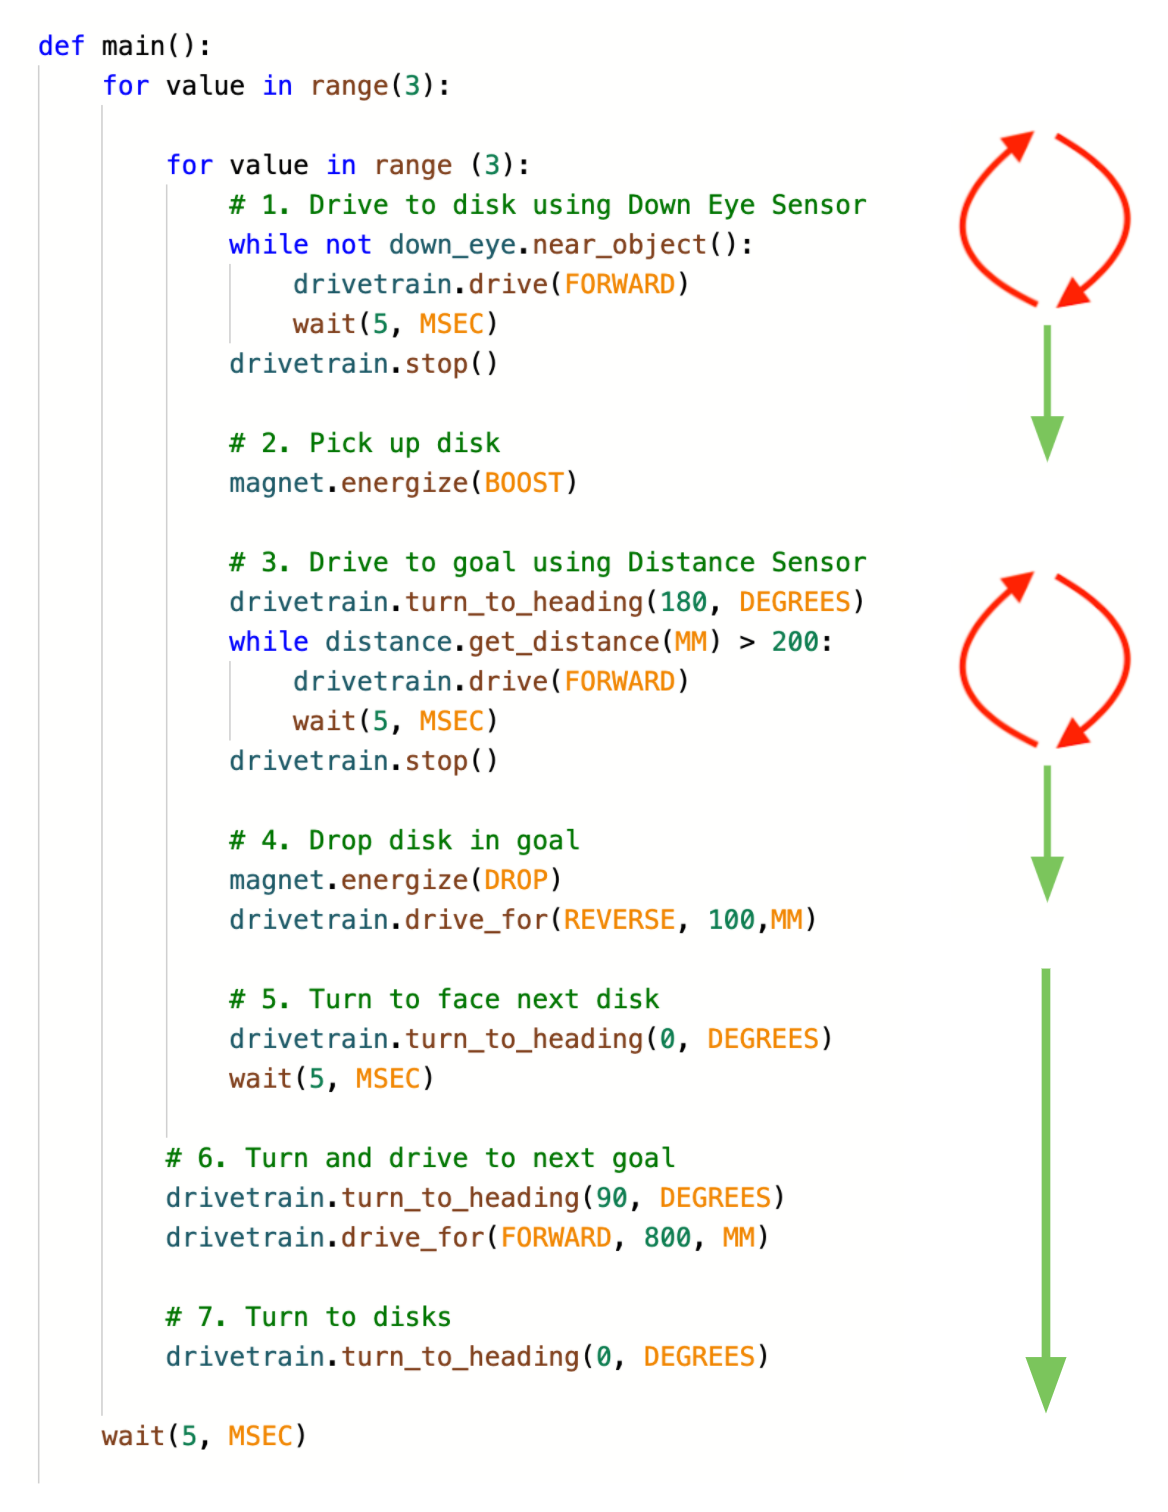
Pilihan
Proyek ini juga mencakup seleksi yang menentukan bagian-bagian proyek yang akan dijalankan berdasarkan kondisi sensor. Pertama, Down Eye Sensor digunakan untuk menentukan kapan Robot VR berada di dekat sebuah cakram, sehingga cakram tersebut dapat diambil. Kemudian, Sensor Jarak digunakan untuk menentukan kapan Robot VR berada di atas sasaran, sehingga cakram dapat dijatuhkan. 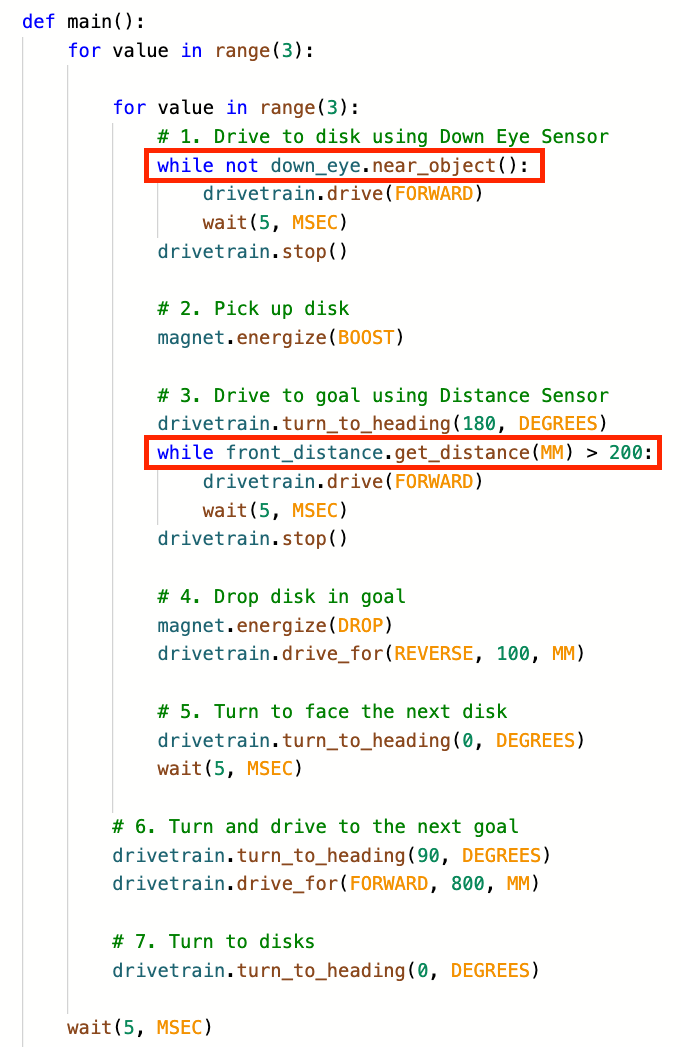
Pada loopwhilepertama, pemilihan perintah mana yang akan dijalankan didasarkan pada nilai sensor yang dilaporkan oleh Down Eye Sensor.
- Selama tidak ada objek yang terdeteksi, Robot VR akan bergerak maju.
- Saat sebuah objek terdeteksi, maka Robot VR akan berhenti.
Pada loop keduawhile , pemilihan perintah mana yang akan dijalankan didasarkan pada nilai sensor yang dilaporkan oleh Sensor Jarak.
- Meskipun jarak yang dilaporkan lebih besar dari 200 milimeter (mm), Robot VR akan bergerak maju.
- Jika jarak yang dilaporkan kurang dari 50 milimeter (mm), Robot VR akan berhenti bergerak dan melanjutkan ke bagian proyek berikutnya untuk mengaktifkan Elektromagnet.
Perulangan
Proyek ini menggunakan iterasi, atau "perulangan", untuk mengulang tindakan dan berulang kali memeriksa nilai sensor yang dilaporkan. Proyek ini berisi perulangan bersarang – satu perulangan agar Robot VR dapat mengumpulkan ketiga cakram dengan warna yang sama; dan perulangan kedua untuk mengulangi proses tersebut guna mengumpulkan semua cakram di Taman Bermain. 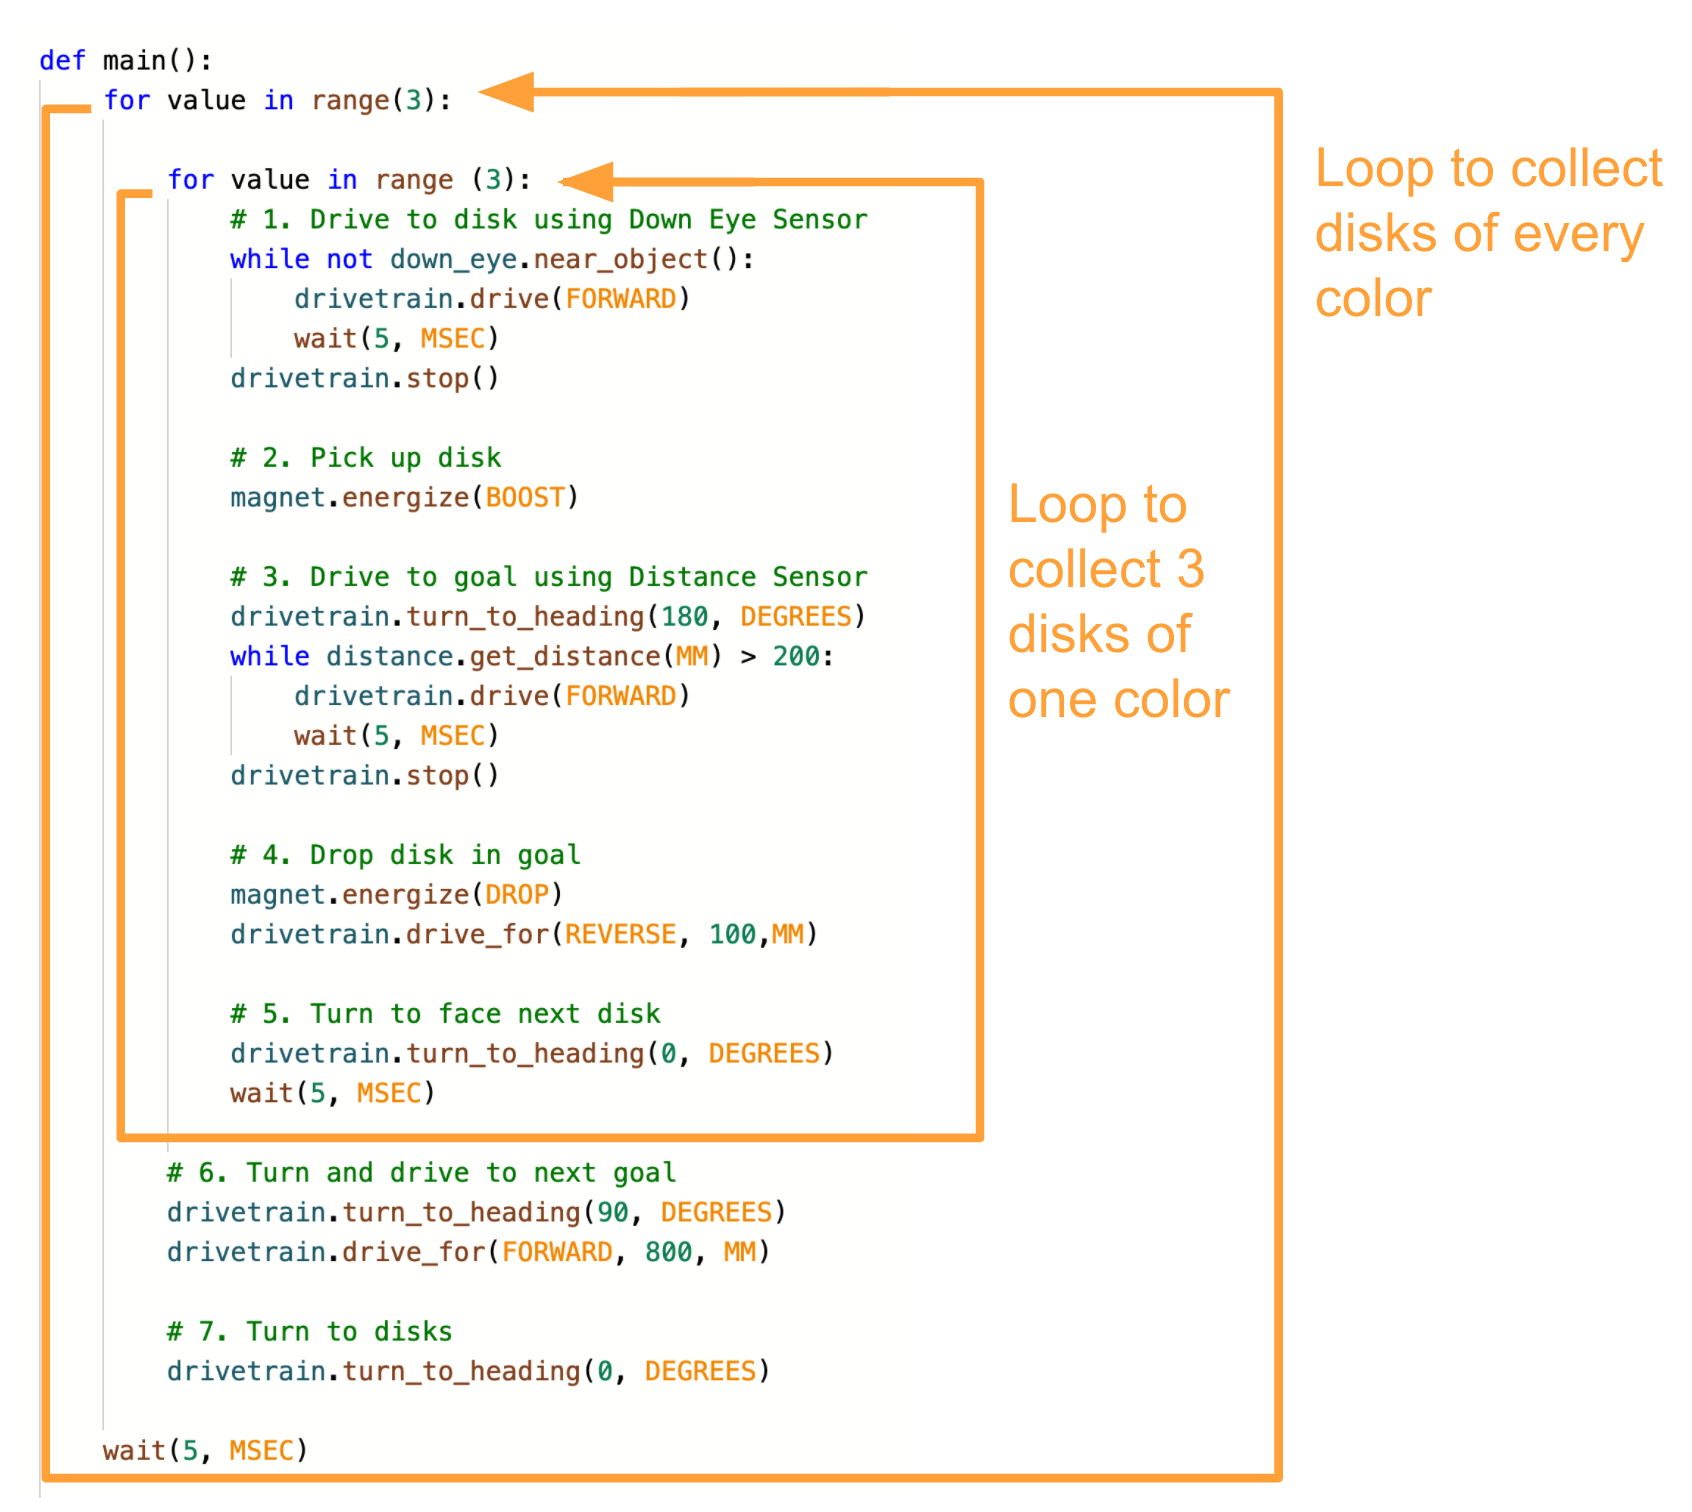
Algoritma ini dirancang untuk mengumpulkan dan mengembalikan tiga cakram, sebanyak tiga kali, untuk menyelesaikan Tantangan Pemindah Cakram (Disk Mover Challenge). Logika yang sama yang diterapkan untuk mengumpulkan dan memindahkan cakram berulang kali menggunakan urutan, seleksi, dan iterasi juga dapat diterapkan pada tantangan lain, seperti Tantangan Penghancur Kastil Dinamis.
Pertanyaan
Silakan pilih tautan di bawah ini untuk mengakses kuis pelajaran.
Google Doc / .docx / .pdf