
Μάθημα 1: Τι είναι ένας αισθητήρας απόστασης;
Σε αυτό το μάθημα, θα μάθετε τι είναι ο αισθητήρας απόστασης και γιατί θα τον χρησιμοποιούσατε με ένα ρομπότ εικονικής πραγματικότητας. Θα μάθετε επίσης πώς λειτουργεί ο Αισθητήρας Απόστασης και πώς να τον χρησιμοποιείτε σε ένα έργο Python VEXcode VR.
Μαθησιακά Αποτελέσματα
- Προσδιορίστε ότι ο αισθητήρας απόστασης αναφέρει την απόσταση μεταξύ του ίδιου του αισθητήρα και του πλησιέστερου αντικειμένου.
- Προσδιορίστε ότι ο αισθητήρας απόστασης προσδιορίζει την απόσταση χρησιμοποιώντας τον χρόνο που χρειάζεται ένας παλμός φωτός λέιζερ για να ανακλαστεί από ένα αντικείμενο και να επιστρέψει στον αισθητήρα.
- Προσδιορίστε ότι η εντολή found_objectαναφέρει μια λογική τιμή εάν ο Αισθητήρας Απόστασης έχει βρει ένα αντικείμενο ή όχι.
- Προσδιορίστε ότι η εντολή get_distanceαναφέρει την απόσταση του πλησιέστερου αντικειμένου από τον αισθητήρα σε χιλιοστά (mm) ή ίντσες.
- Περιγράψτε γιατί θα χρησιμοποιηθεί ο αισθητήρας απόστασης σε ένα έργο.
Αισθητήρας απόστασης
Ο αισθητήρας απόστασης μπορεί να ανιχνεύσει εάν υπάρχει κάποιο αντικείμενο μπροστά από ένα ρομπότ εικονικής πραγματικότητας και, εάν ναι, πόσο μακριά βρίσκεται αυτό το αντικείμενο από τον αισθητήρα απόστασης. Αυτό μπορεί να είναι χρήσιμο στην πλοήγηση σε έναν λαβύρινθο χωρίς να χτυπάτε συνεχώς στους τοίχους, για να αποφύγετε ένα αντικείμενο ή για να οδηγήσετε σε ένα αντικείμενο ή τοίχο στις Παιδικές Χαρές.
Σε αυτήν τη Μονάδα, θα χρησιμοποιήσετε τον Αισθητήρα Απόστασης, έναν αισθητήρα που χρησιμοποιεί έναν παλμό φωτός λέιζερ για την ανίχνευση αντικειμένων. Ο αισθητήρας απόστασης αναφέρει την απόσταση μεταξύ του μπροστινού μέρους του αισθητήρα απόστασης στο ρομπότ εικονικής πραγματικότητας και του πλησιέστερου αντικειμένου. Ο αισθητήρας απόστασης βρίσκεται στο μπροστινό μάτι του ρομπότ εικονικής πραγματικότητας. Όπως ακριβώς και ο αισθητήρας προφυλακτήρα, το ρομπότ εικονικής πραγματικότητας μπορεί να χρησιμοποιήσει τα δεδομένα από τον αισθητήρα απόστασης για να λάβει αποφάσεις.
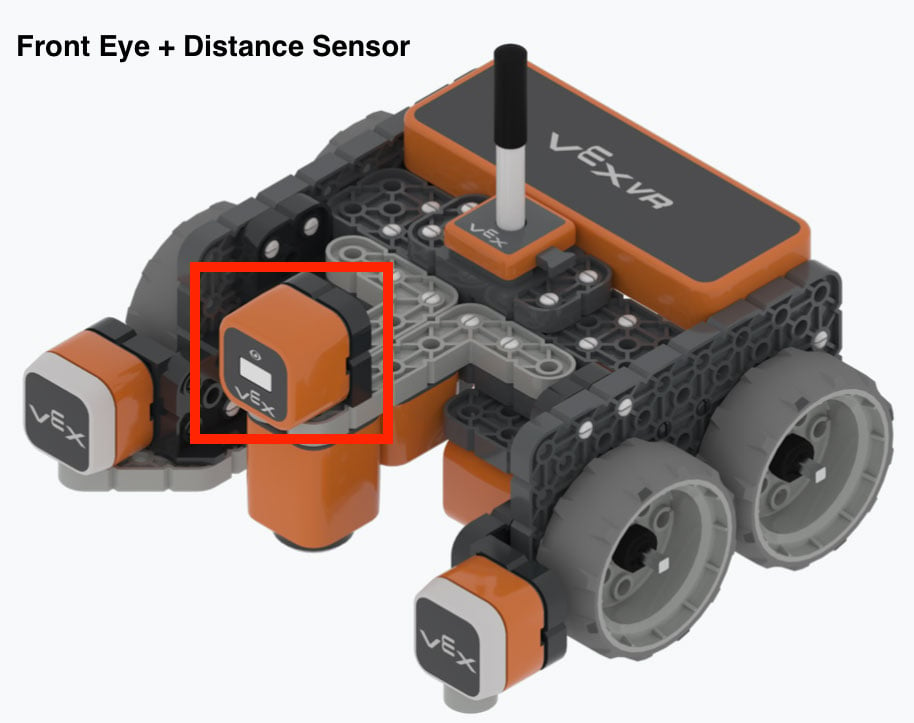
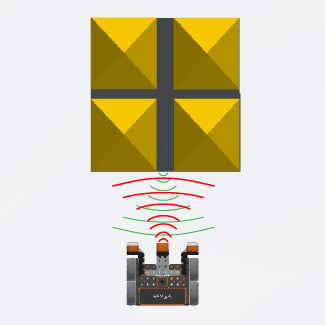
Ο αισθητήρας απόστασης υπολογίζει την απόσταση χρησιμοποιώντας τον χρόνο που χρειάζεται ένας παλμός φωτός λέιζερ για να ανακλαστεί από ένα αντικείμενο και να επιστρέψει στον αισθητήρα. Ο αισθητήρας απόστασης μπορεί να χρησιμοποιηθεί για να ανιχνεύσει πόσο μακριά το ρομπότ εικονικής πραγματικότητας (VR) από τους τοίχους στην παιδική χαράWall Maze.
Εντολή Αντικειμένου Απόστασης Βρέθηκε
Ο αισθητήρας απόστασης μπορεί να χρησιμοποιηθεί για να ανιχνεύσει εάν υπάρχει κάποιο αντικείμενο (όπως ένας τοίχος) μπροστά του. Αυτά τα δεδομένα μπορούν στη συνέχεια να χρησιμοποιηθούν σε ένα έργο, ώστε το ρομπότ εικονικής πραγματικότητας να μπορεί να λάβει μια απόφαση όταν ο αισθητήρας απόστασης ανιχνεύσει ένα αντικείμενο.
Χρησιμοποιήστε την εντολή found_object σε ένα έργο Python για να ελέγξετε την κατάσταση του Αισθητήρα Απόστασης. Η εντολή found_object επιστρέφει λογικές τιμές True ή False, ανάλογα με το αν ένα αντικείμενο ανιχνεύεται από τον αισθητήρα.
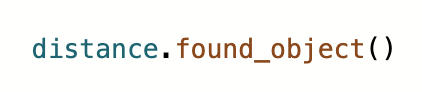
- found_objectεπιστρέφει Trueόταν ο αισθητήρας απόστασης ανιχνεύει ένα αντικείμενο ή μια επιφάνεια εντός του οπτικού του πεδίου και εντός 3000 mm από τον αισθητήρα.
- found_objectεπιστρέφει Falseόταν ο αισθητήρας απόστασης δεν ανιχνεύει αντικείμενο ή επιφάνεια εντός 3000 mm.
Η εντολή found_objectχρησιμοποιείται συνήθως με μια δομή ελέγχου, όπως έναν βρόχο while , έτσι ώστε το ρομπότ εικονικής πραγματικότητας να μπορεί να χρησιμοποιήσει τα δεδομένα από τον αισθητήρα απόστασης για να λάβει μια απόφαση.
Όταν χρησιμοποιείται η εντολή found_object σε ένα έργο, θα πρέπει να καθοριστεί ο Αισθητήρας Απόστασης που χρησιμοποιείται. Στην παιδική χαράτου Wall Maze, μόνο ο αισθητήρας απόστασης από το μπροστινό μέρος είναι διαθέσιμος στο ρομπότ εικονικής πραγματικότητας. Όταν η εντολή found_objectσύρεται από την Εργαλειοθήκη σε ένα έργο, η εντολήfound_objectθα καθορίσει αυτόματα τον Αισθητήρα Απόστασης που χρησιμοποιείται, όπως φαίνεται εδώ. Στο παρακάτω βίντεο, η εντολή found_object επιλέγεται στην Εργαλειοθήκη και σύρεται στον Χώρο Εργασίας. Όταν εμφανίζεται στο έργο, η εντολή εμφανίζεται αυτόματα με τη Συσκευή γραμμένη ως "front_distance".
Λήψη εντολής απόστασης
Ο αισθητήρας απόστασης μπορεί επίσης να αναφέρει την απόσταση ενός αντικειμένου και να χρησιμοποιήσει αυτήν την τιμή για να λάβει μια απόφαση. Η εντολή get_distanceεπιστρέφει την αριθμητική απόσταση του πλησιέστερου αντικειμένου από το μπροστινό μέρος ενός ρομπότ εικονικής πραγματικότητας.
Επιλέξτε αν η απόσταση αναφέρεται σε χιλιοστά (mm) ή ίντσες ορίζοντας την παράμετρο σε "MM" ή "INCHES".
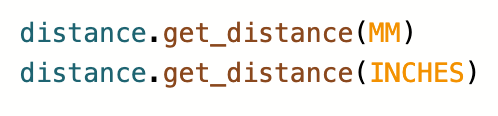
Η εντολή get_distance μπορεί να χρησιμοποιηθεί με άλλες εντολές, όπως έναν βρόχοwhile, σε ένα έργο για να δώσει εντολή σε ένα ρομπότ εικονικής πραγματικότητας να οδηγήσει σε μια συγκεκριμένη απόσταση μακριά (ή προς) ένα αντικείμενο ή να ολοκληρώσει μια ενέργεια όταν αναφέρεται μια συγκεκριμένη απόσταση.
Όταν χρησιμοποιείται η εντολή get_distanceσε ένα έργο, θα πρέπει να καθοριστεί ο Αισθητήρας Απόστασης που χρησιμοποιείται. Στην παιδική χαράτου Wall Maze, μόνο ο αισθητήρας απόστασης από το μπροστινό μέρος είναι διαθέσιμος στο ρομπότ εικονικής πραγματικότητας. Όταν η εντολή get_distanceσύρεται από την Εργαλειοθήκη σε ένα έργο, η εντολήget_distanceθα καθορίσει αυτόματα τον Αισθητήρα Απόστασης που χρησιμοποιείται, όπως φαίνεται εδώ. Στο παρακάτω βίντεο, η εντολή get_distance επιλέγεται στην Εργαλειοθήκη και σύρεται στον Χώρο Εργασίας. Όταν εμφανίζεται στο έργο, η εντολή εμφανίζεται αυτόματα με τη Συσκευή γραμμένη ως "front_distance".
Ο αισθητήρας απόστασης και το πρόβλημα του λαβυρίνθου του τοίχου
Σκεπτόμενοι το πρόβλημα του λαβυρίνθου στον τοίχο, ο στόχος είναι το ρομπότ εικονικής πραγματικότητας να οδηγεί ενώ βρίσκεται μακριά από έναν τοίχο. Όταν το ρομπότ εικονικής πραγματικότητας πλησιάσει σε έναν τοίχο, πρέπει να σταματήσει ή να γυρίσει χωρίς να τον αγγίξει, για να συνεχίσει μέσα στον λαβύρινθο. Η χρήση του αισθητήρα απόστασης θα επιτρέψει σε ένα ρομπότ εικονικής πραγματικότητας να πλησιάσει ένα αντικείμενο χωρίς να το αγγίξει.
Στο ακόλουθο παράδειγμα βίντεο κλιπ, το ρομπότ εικονικής πραγματικότητας θα κινηθεί προς τα εμπρός ενώ ο αισθητήρας απόστασης αναφέρει ότι βρίσκεται σε απόσταση μεγαλύτερη από 50 χιλιοστά από ένα αντικείμενο. Μόλις βρεθεί σε απόσταση μικρότερη των 50 χιλιοστών, το ρομπότ εικονικής πραγματικότητας θα σταματήσει να οδηγεί. Παρατηρήστε ότι το ρομπότ εικονικής πραγματικότητας δεν αγγίζει τον τοίχο.
Θα παρατηρήσετε ότι ο Πίνακας Ελέγχου εμφανίζει την τιμή που αναφέρει ο Αισθητήρας Απόστασης σε πραγματικό χρόνο καθώς εκτελείται το έργο. Όταν η τιμή είναι μεγαλύτερη από χιλιοστά, το ρομπότ εικονικής πραγματικότητας θα συνεχίσει να κινείται προς τα εμπρός.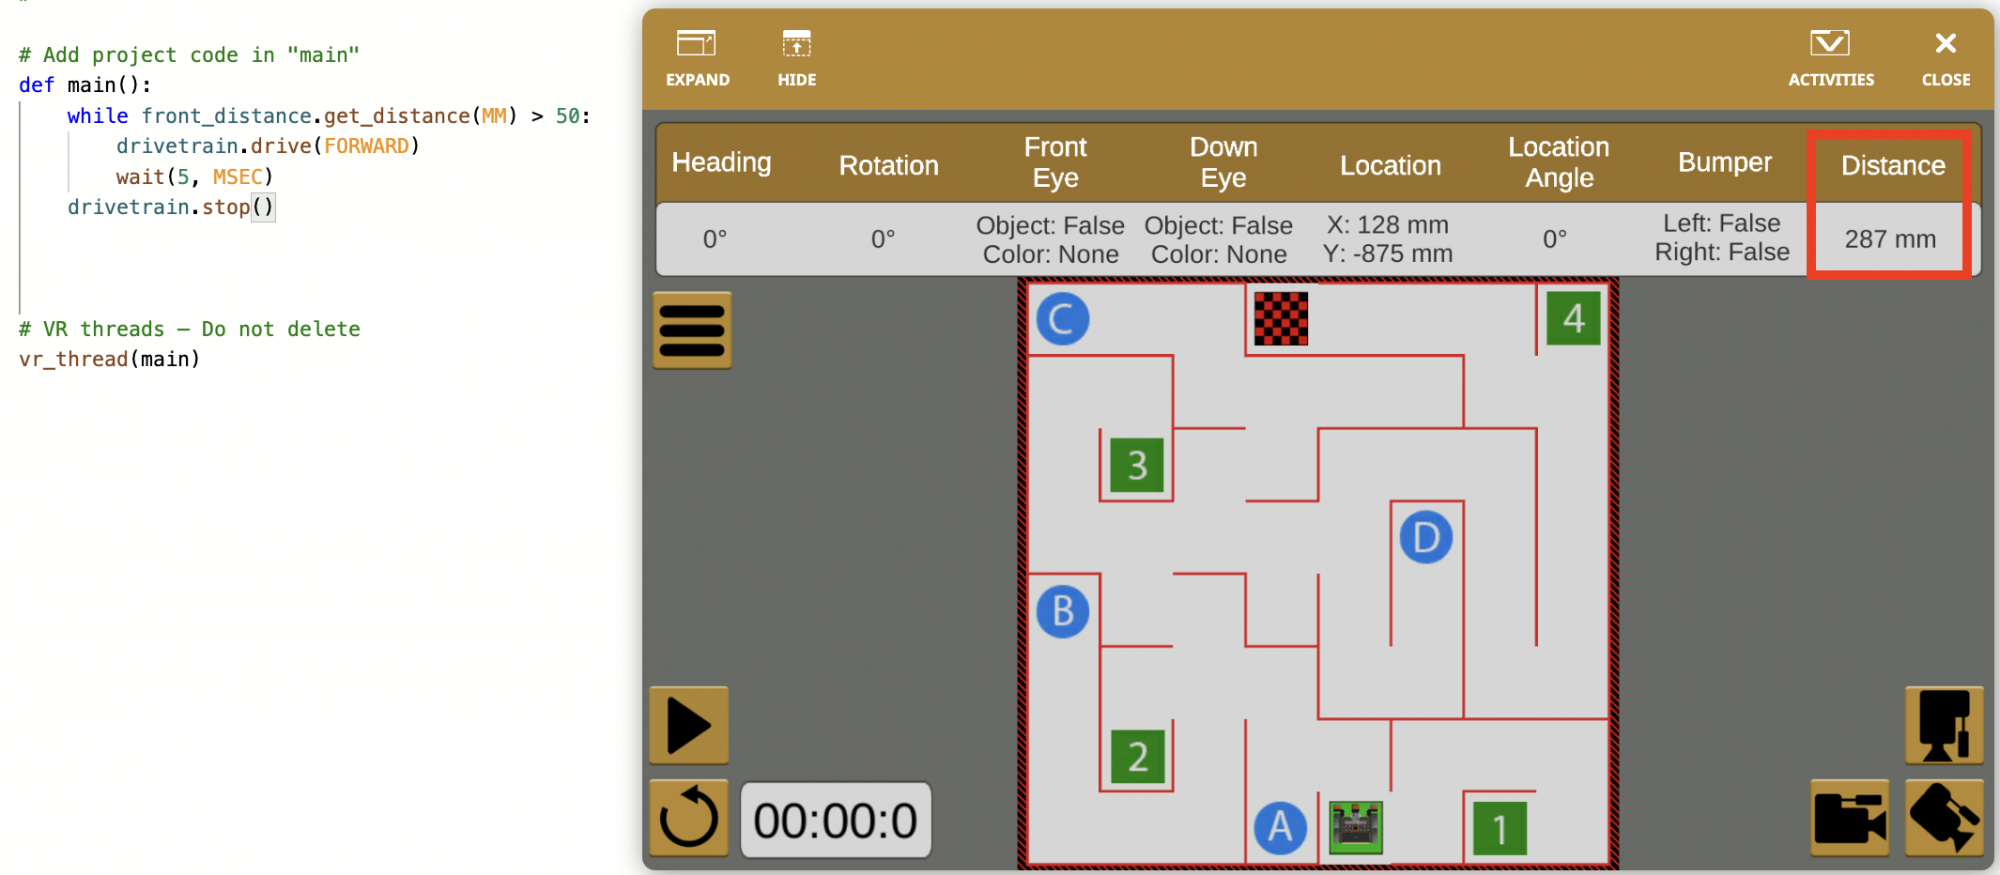
Όταν ο αισθητήρας απόστασης αναφέρει τιμή μικρότερη απόχιλιοστά, το ρομπότ εικονικής πραγματικότητας βρίσκεται κοντά στον τοίχο χωρίς να τον αγγίζει και σταματά να οδηγεί. 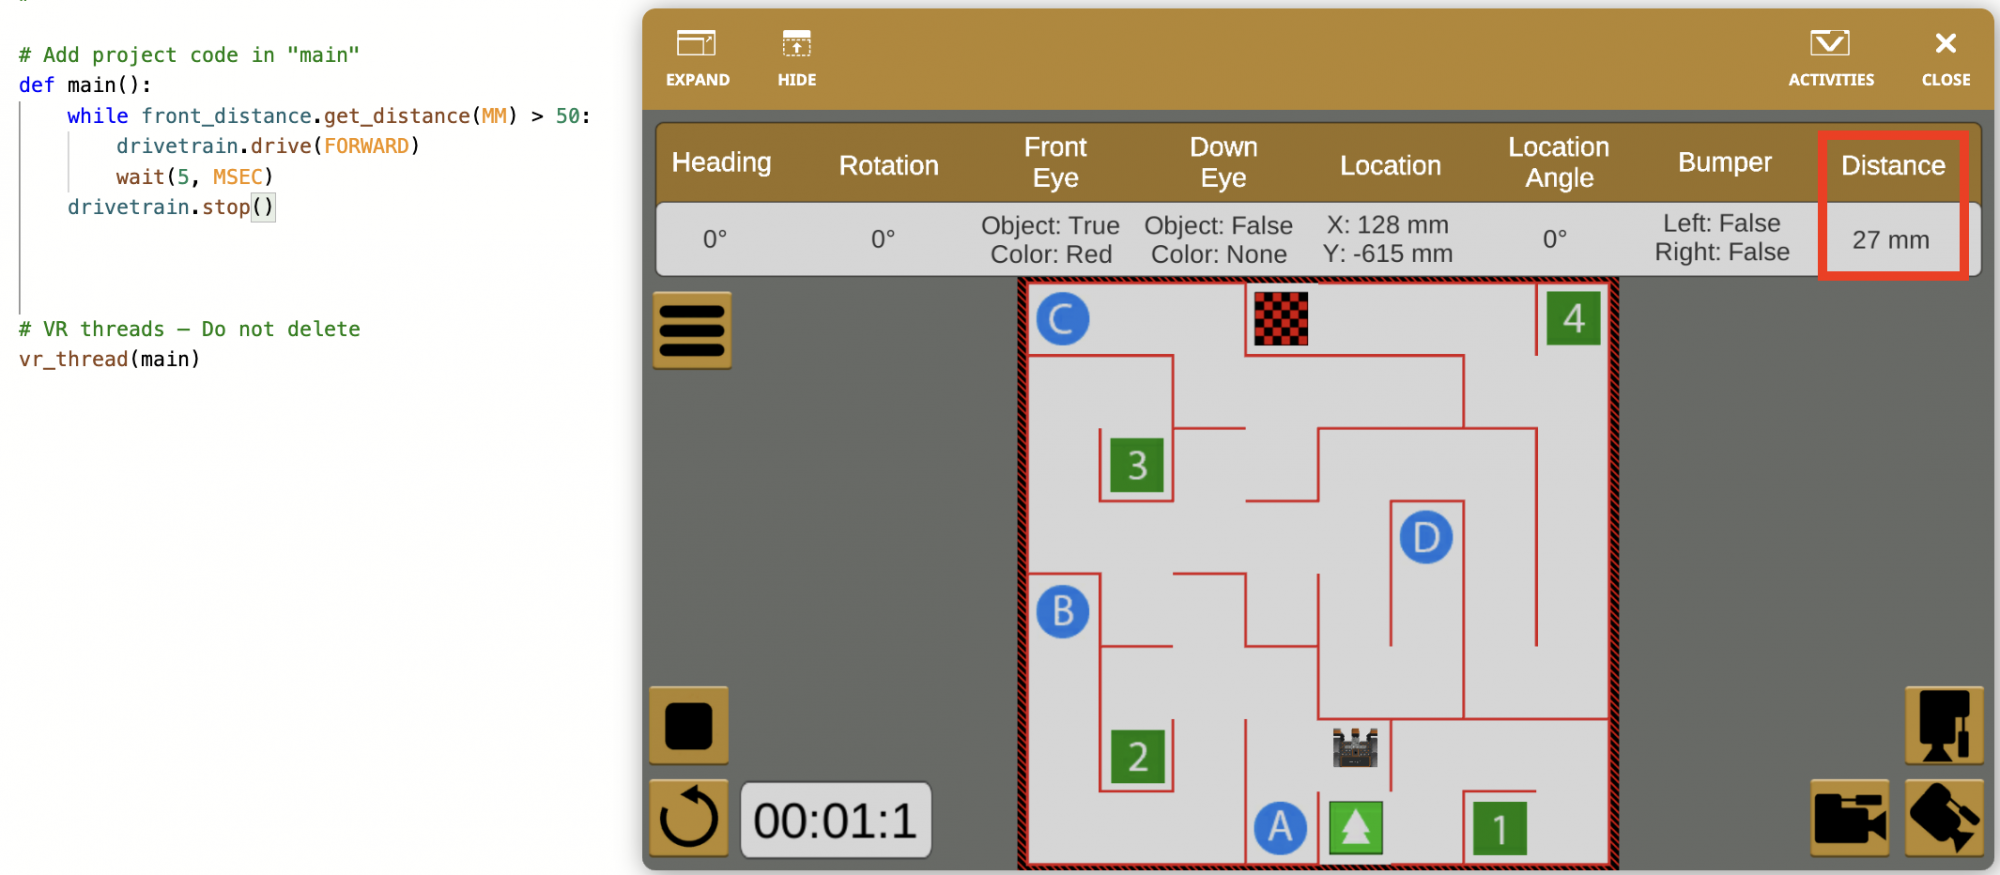
Σε αυτό το παράδειγμα, η εντολή get_distanceχρησιμοποιείται με έναν τελεστή σύγκρισης για την επιστροφή μιας λογικής τιμής σε έναν βρόχο. Θα μάθετε περισσότερα για τους τελεστές μεγαλύτερο από (>) και μικρότερο από (>) σε αυτήν την Ενότητα.
Ερωτήσεις
Επιλέξτε έναν σύνδεσμο παρακάτω για να αποκτήσετε πρόσβαση στο κουίζ του μαθήματος.
Έγγραφο Google / .docx / .pdf