
Pelajaran 1: Apa itu Sensor Jarak?
Dalam pelajaran ini, Anda akan mempelajari apa itu Sensor Jarak, dan mengapa Anda perlu menggunakan Sensor Jarak dengan Robot VR. Anda juga akan mempelajari cara kerja Sensor Jarak dan cara menggunakan Sensor Jarak dalam proyek Python VEXcode VR.
Hasil belajar
- Pastikan bahwa Sensor Jarak melaporkan jarak antara sensor itu sendiri dan objek terdekat.
- Identifikasi bahwa Sensor Jarak menentukan jarak dengan menggunakan waktu yang dibutuhkan pulsa cahaya laser untuk memantul dari suatu objek dan kembali ke sensor.
- Identifikasi bahwa perintah found_objectmelaporkan nilai Boolean yang menunjukkan apakah Sensor Jarak telah menemukan objek atau tidak.
- Identifikasi bahwa perintah get_distancemelaporkan jarak objek terdekat dari sensor dalam milimeter (mm) atau inci.
- Jelaskan mengapa Sensor Jarak akan digunakan dalam sebuah proyek.
Sensor Jarak
Sensor Jarak dapat mendeteksi apakah ada objek di depan Robot VR, dan jika ada, seberapa jauh objek tersebut dari Sensor Jarak. Ini dapat membantu dalam menavigasi labirin tanpa terus-menerus menabrak dinding, untuk menghindari suatu objek, atau untuk menuju ke suatu objek atau dinding di Taman Bermain.
Pada Unit ini, Anda akan menggunakan Sensor Jarak, yaitu sensor yang menggunakan pulsa cahaya laser untuk mendeteksi objek. Sensor Jarak melaporkan jarak antara bagian depan Sensor Jarak pada Robot VR dan objek terdekat. Sensor Jarak terletak di Mata Depan pada Robot VR. Sama seperti Bumper Sensor, VR Robot dapat menggunakan data dari Distance Sensor untuk mengambil keputusan.
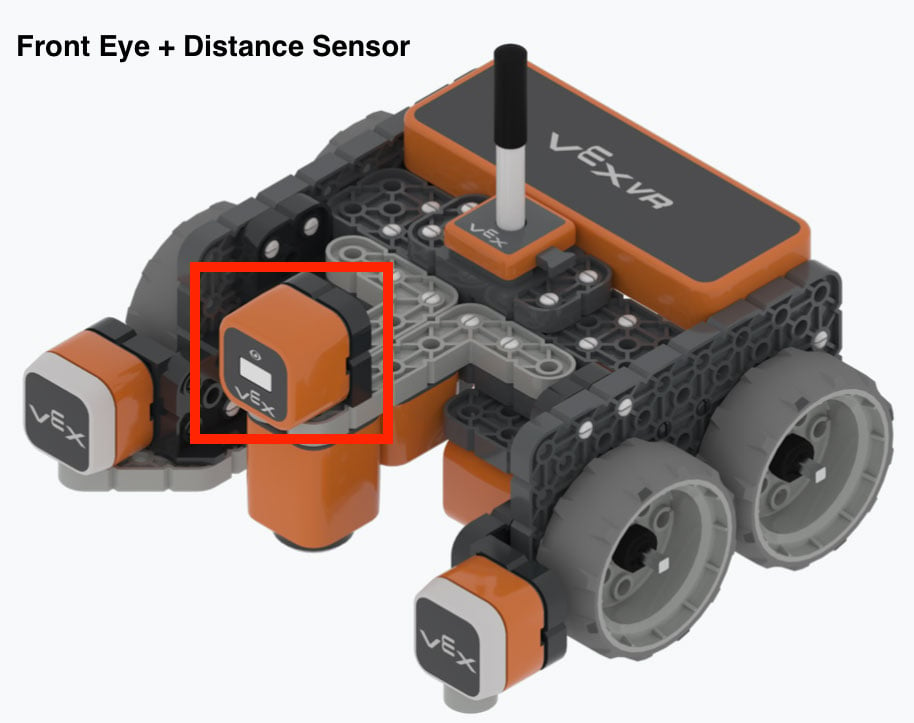
Sensor Jarak menghitung jarak dengan menggunakan waktu yang dibutuhkan pulsa cahaya laser untuk memantul dari suatu objek dan kembali ke sensor. Sensor Jarak dapat digunakan untuk mendeteksi seberapa jauh Robot VR dari dinding di Arena Bermain LabirinDinding.
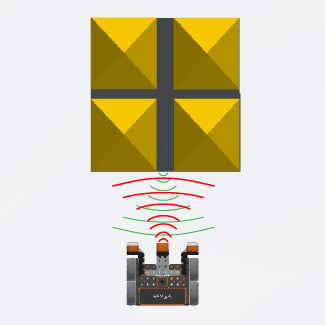
Perintah Objek yang Ditemukan Jarak
Sensor Jarak dapat digunakan untuk mendeteksi apakah ada objek (seperti dinding) di depannya. Data ini kemudian dapat digunakan dalam sebuah proyek sehingga Robot VR dapat mengambil keputusan ketika Sensor Jarak mendeteksi suatu objek.
Gunakan perintah found_object dalam proyek Python untuk memeriksa kondisi Sensor Jarak. Perintah found_object mengembalikan nilai Boolean True atau False, tergantung pada apakah suatu objek terdeteksi oleh sensor.
- found_objectmengembalikan Trueketika Sensor Jarak mendeteksi objek atau permukaan dalam bidang pandangnya, dan dalam jarak 3000 mm dari sensor.
- found_objectreturns Falseketika Sensor Jarak tidak mendeteksi objek atau permukaan dalam jarak 3000 mm.
Perintah found_objectbiasanya digunakan dengan struktur Kontrol, seperti loop while , sehingga Robot VR dapat menggunakan data dari Sensor Jarak untuk mengambil keputusan.
Saat perintah found_object digunakan dalam sebuah proyek, Sensor Jarak yang digunakan harus ditentukan. DiWall Maze Playground, hanya Sensor Jarak Depan yang tersedia pada Robot VR. Ketika perintah found_objectdiseret dari Toolbox ke dalam sebuah proyek, perintahfound_objectakan secara otomatis menentukan Sensor Jarak yang digunakan, seperti yang ditunjukkan di sini. Dalam klip video di bawah ini, perintah found_object dipilih di Toolbox dan diseret ke Workspace. Saat muncul dalam proyek, perintah tersebut akan muncul dengan Device yang ditulis sebagai “front_distance” secara otomatis.
Perintah Dapatkan Jarak
Sensor Jarak juga dapat melaporkan jarak suatu objek, dan menggunakan nilai tersebut untuk mengambil keputusan. Perintah get_distancemengembalikan jarak numerik objek terdekat dari bagian depan Robot VR.
Pilih apakah jarak dilaporkan dalam milimeter (mm) atau inci dengan mengatur parameter ke "MM" atau "INCHES."
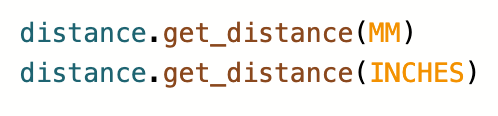
Perintah get_distance dapat digunakan dengan perintah lain, sepertiwhileloop, dalam sebuah proyek untuk menginstruksikan Robot VR untuk bergerak menjauh (atau mendekati) suatu objek dengan jarak tertentu, atau untuk menyelesaikan suatu tindakan ketika jarak tertentu dilaporkan.
Saat perintah get_distancedigunakan dalam sebuah proyek, Sensor Jarak yang digunakan harus ditentukan. DiWall Maze Playground, hanya Sensor Jarak Depan yang tersedia pada Robot VR. Ketika perintah get_distancediseret dari Toolbox ke dalam sebuah proyek, perintahget_distanceakan secara otomatis menentukan Sensor Jarak yang digunakan, seperti yang ditunjukkan di sini. Dalam klip video di bawah ini, perintah get_distance dipilih di Toolbox dan diseret ke Workspace. Saat muncul dalam proyek, perintah tersebut akan muncul dengan Device yang ditulis sebagai “front_distance” secara otomatis.
Sensor Jarak dan Masalah Labirin Dinding
Jika kita memikirkan Masalah Labirin Dinding, tujuannya adalah agar Robot VR dapat bergerak saat berada jauh dari dinding. Ketika Robot VR mendekati dinding, ia perlu berhenti atau berbelok tanpa menyentuh dinding, agar dapat melanjutkan perjalanan melalui labirin. Dengan menggunakan Sensor Jarak, Robot VR dapat mendekati suatu objek tanpa menyentuhnya.
Dalam contoh klip video berikut, Robot VR akan bergerak maju sementara Sensor Jarak melaporkan bahwa jaraknya lebih dari 50 milimeter dari suatu objek. Begitu jaraknya kurang dari 50 milimeter, Robot VR akan berhenti bergerak. Perhatikan bahwa Robot VR tidak menyentuh dinding.
Anda akan melihat bahwa Dasbor menampilkan nilai yang dilaporkan oleh Sensor Jarak secara real-time saat proyek dijalankan. Ketika nilainya lebih besar dari milimeter, Robot VR akan terus bergerak maju.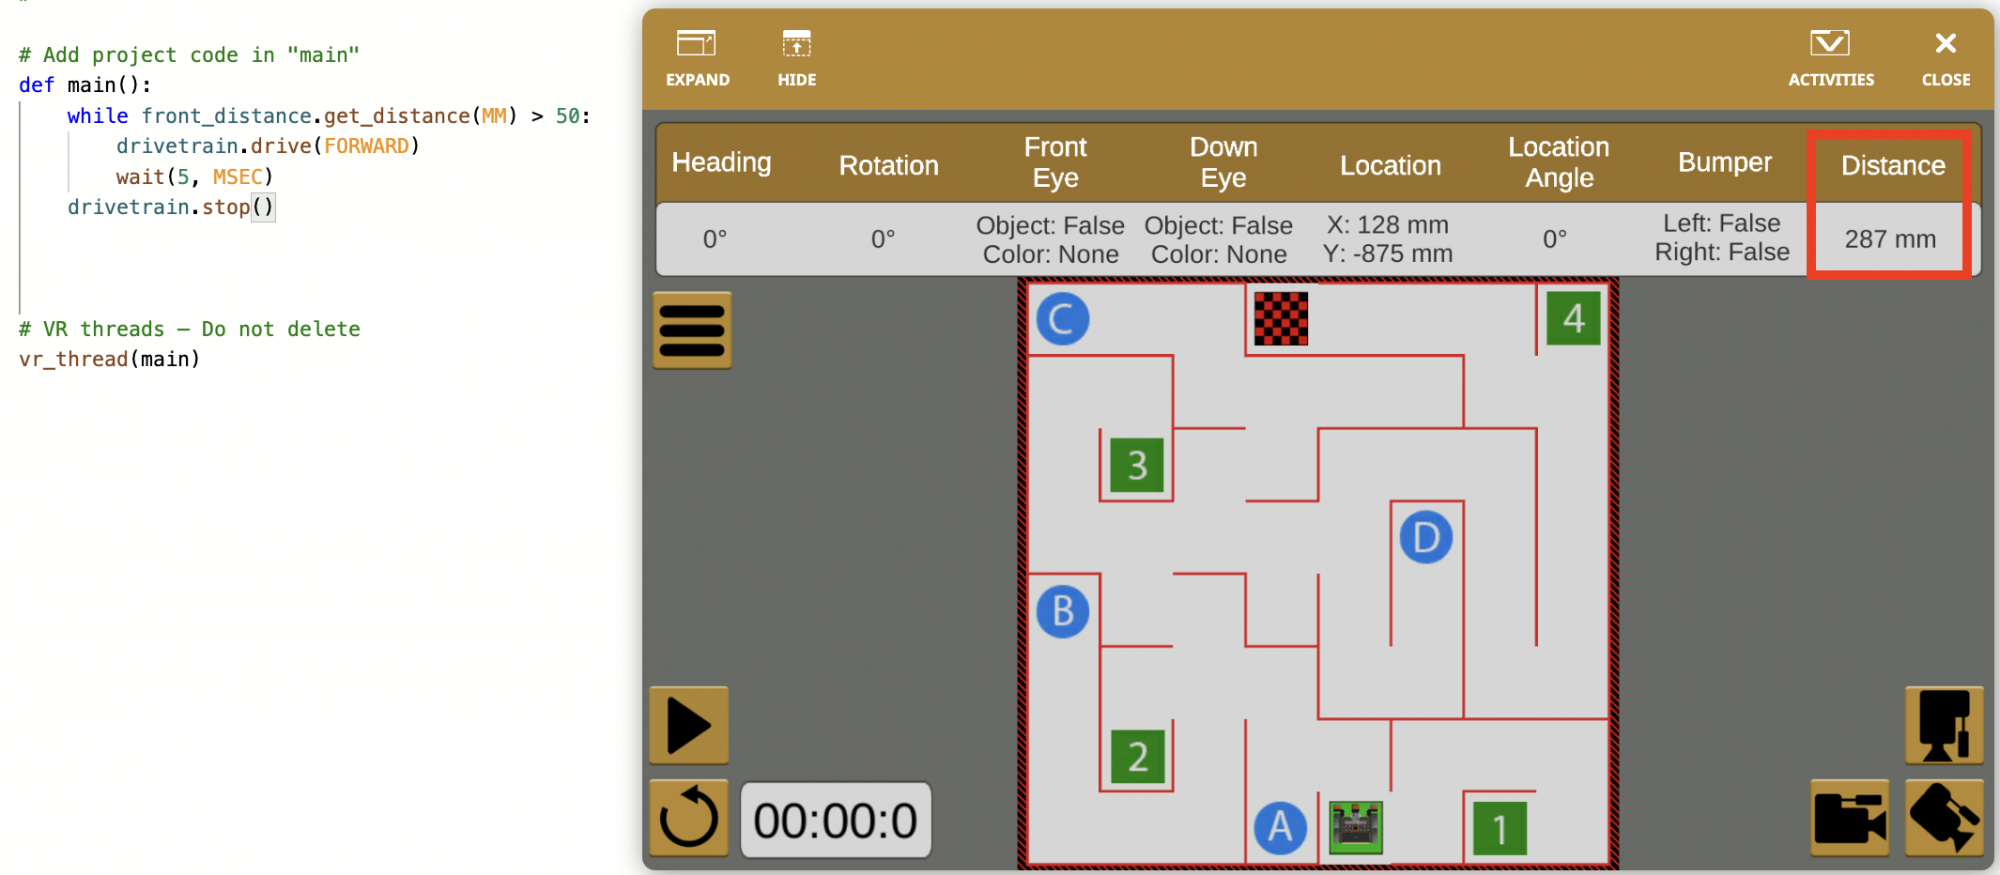
Ketika Sensor Jarak melaporkan nilai kurang darimilimeter, Robot VR berada dekat dinding tanpa menyentuhnya, dan berhenti bergerak. 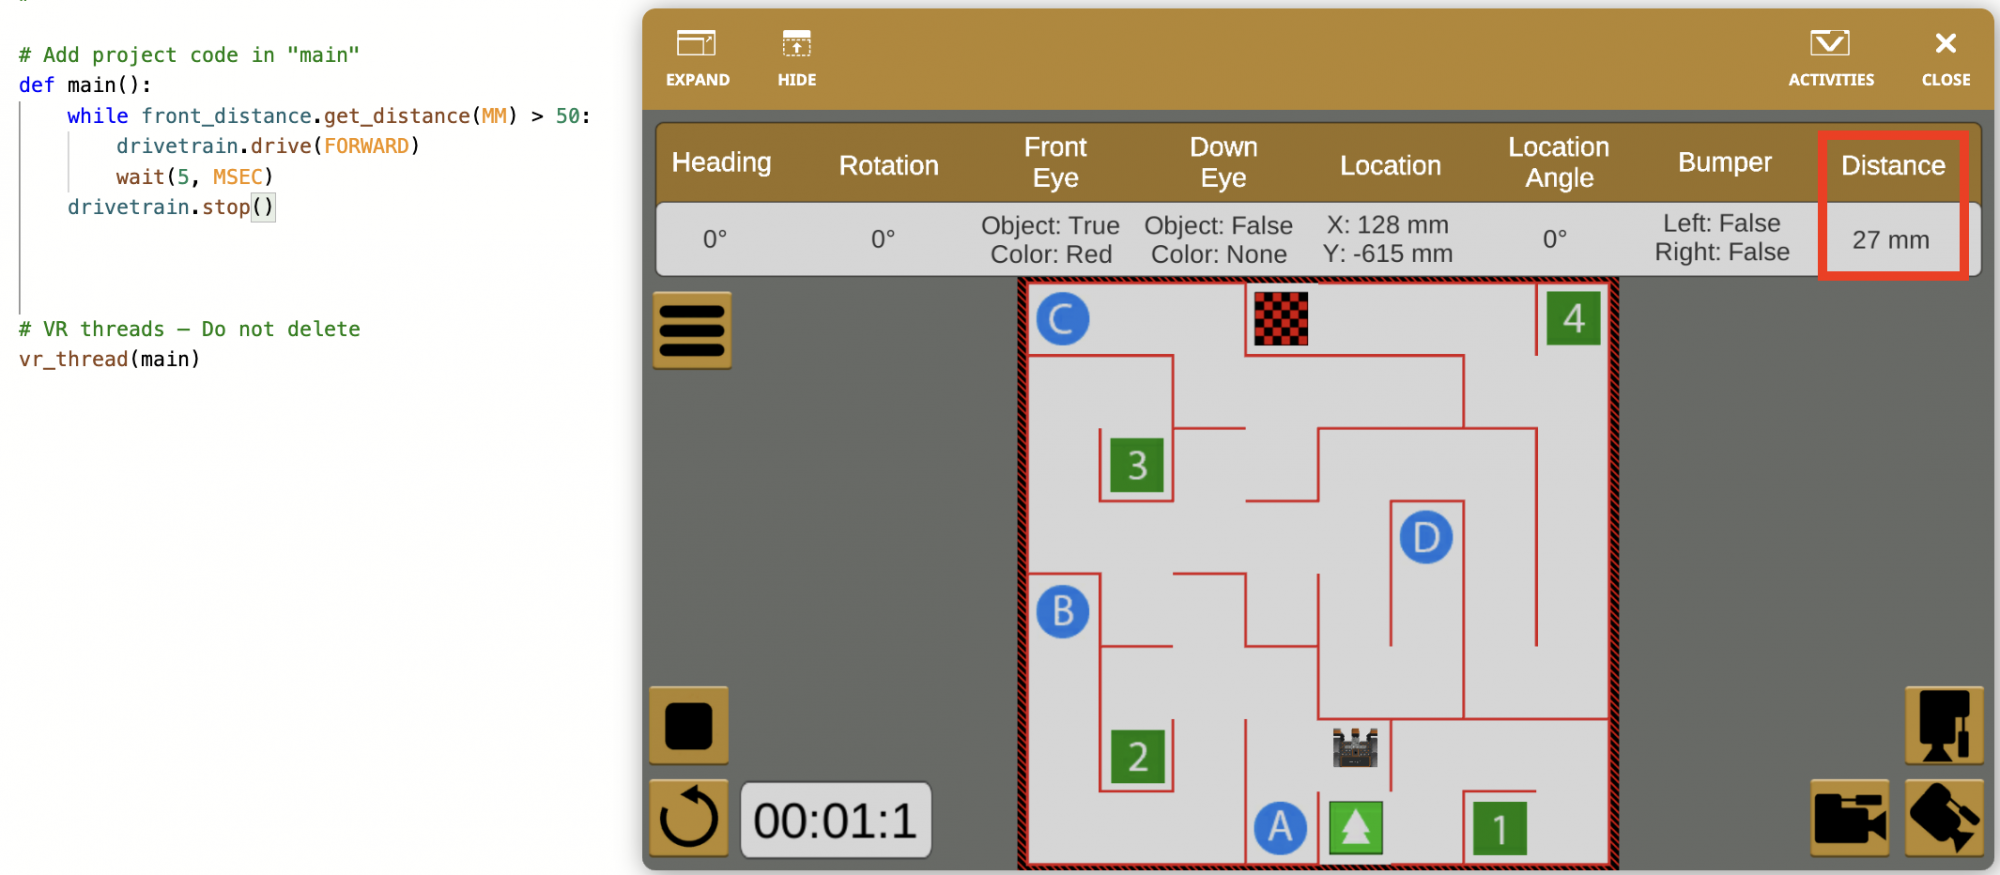
Dalam contoh ini, perintah get_distancedigunakan dengan operator perbandingan untuk mengembalikan nilai Boolean dalam sebuah loop. Anda akan mempelajari lebih lanjut tentang operator lebih besar dari (>) dan kurang dari (>) di Unit ini.
Pertanyaan
Silakan pilih tautan di bawah ini untuk mengakses kuis pelajaran.
Google Doc / .docx / .pdf