
Μάθημα 3: Ρύθμιση Αποστάσεων
Στο προηγούμενο μάθημα, χρησιμοποιήσατε τον Αισθητήρα Απόστασης και τους τελεστές σύγκρισης για το Ρομπότ Εικονικής Πραγματικότητας (VR) για να οδηγήσετε από την αρχή μέχρι τον αριθμό '1' στην Παιδική Χαρά με τον Λαβύρινθο Τοίχου . Σε αυτό το μάθημα, θα μάθετε πώς να παρακολουθείτε τις τιμές από τους αισθητήρες στον Πίνακα Ελέγχου και πώς να κάνετε το Ρομπότ Εικονικής Πραγματικότητας να οδηγεί από την αρχή μέχρι το γράμμα 'B' στην παιδική χαρά Maze.
Μαθησιακά Αποτελέσματα
- Προσδιορίστε ότι ο Πίνακας Ελέγχου μπορεί να χρησιμοποιηθεί για την παρακολούθηση δεδομένων από τον Αισθητήρα Απόστασης.
- Προσδιορίστε τον τρόπο αλλαγής παραμέτρων σε ένα έργο για να χρησιμοποιήσετε τα δεδομένα του αισθητήρα απόστασης για να πλοηγηθείτε στο ρομπότ εικονικής πραγματικότητας (VR) μέσω της παιδικής χαράς Wall Maze.
Οδηγώντας προς το γράμμα «Β»
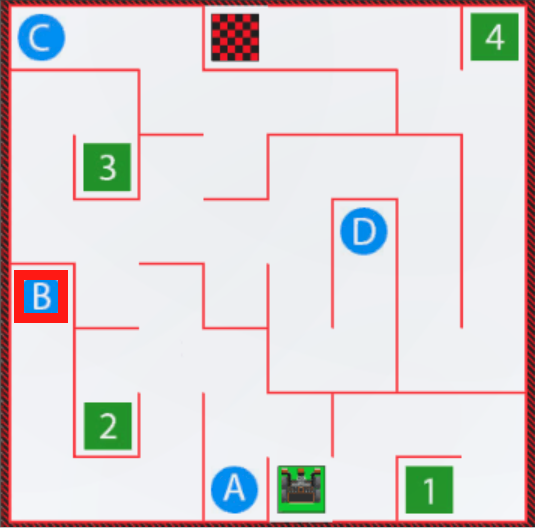
Υπάρχουν διάφοροι τρόποι για να πλοηγηθείτε στο γράμμα «Β» στον Λαβύρινθο του Τοίχου. Αρχικά, ας δούμε ποια θα ήταν η πιο άμεση διαδρομή προς το γράμμα «Β». 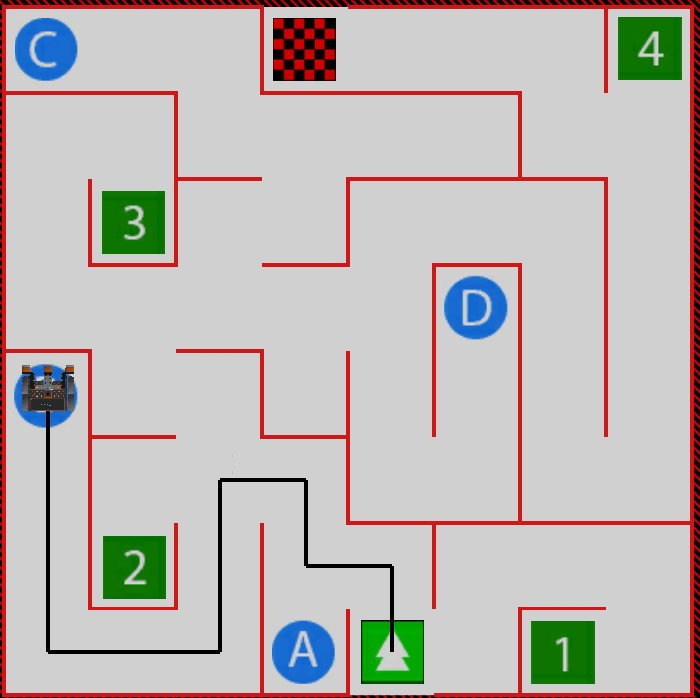
Έναρξη νέου έργου
- Ξεκινήστε ένα νέο έργο κειμένου και επιλέξτε το Wall Maze Playgroundόταν σας ζητηθεί.
- Ονομάστε το έργο Μονάδα 5Μάθημα 3.

Οδηγήστε μέχρι το γράμμα «Β»
-
Αρχικά, οι πρώτες κινήσεις του ρομπότ εικονικής πραγματικότητας είναι παρόμοιες με αυτές που κάναμε στο προηγούμενο μάθημα. Δημιουργήστε το ακόλουθο έργο για να ξεκινήσετε τη διαδρομή:
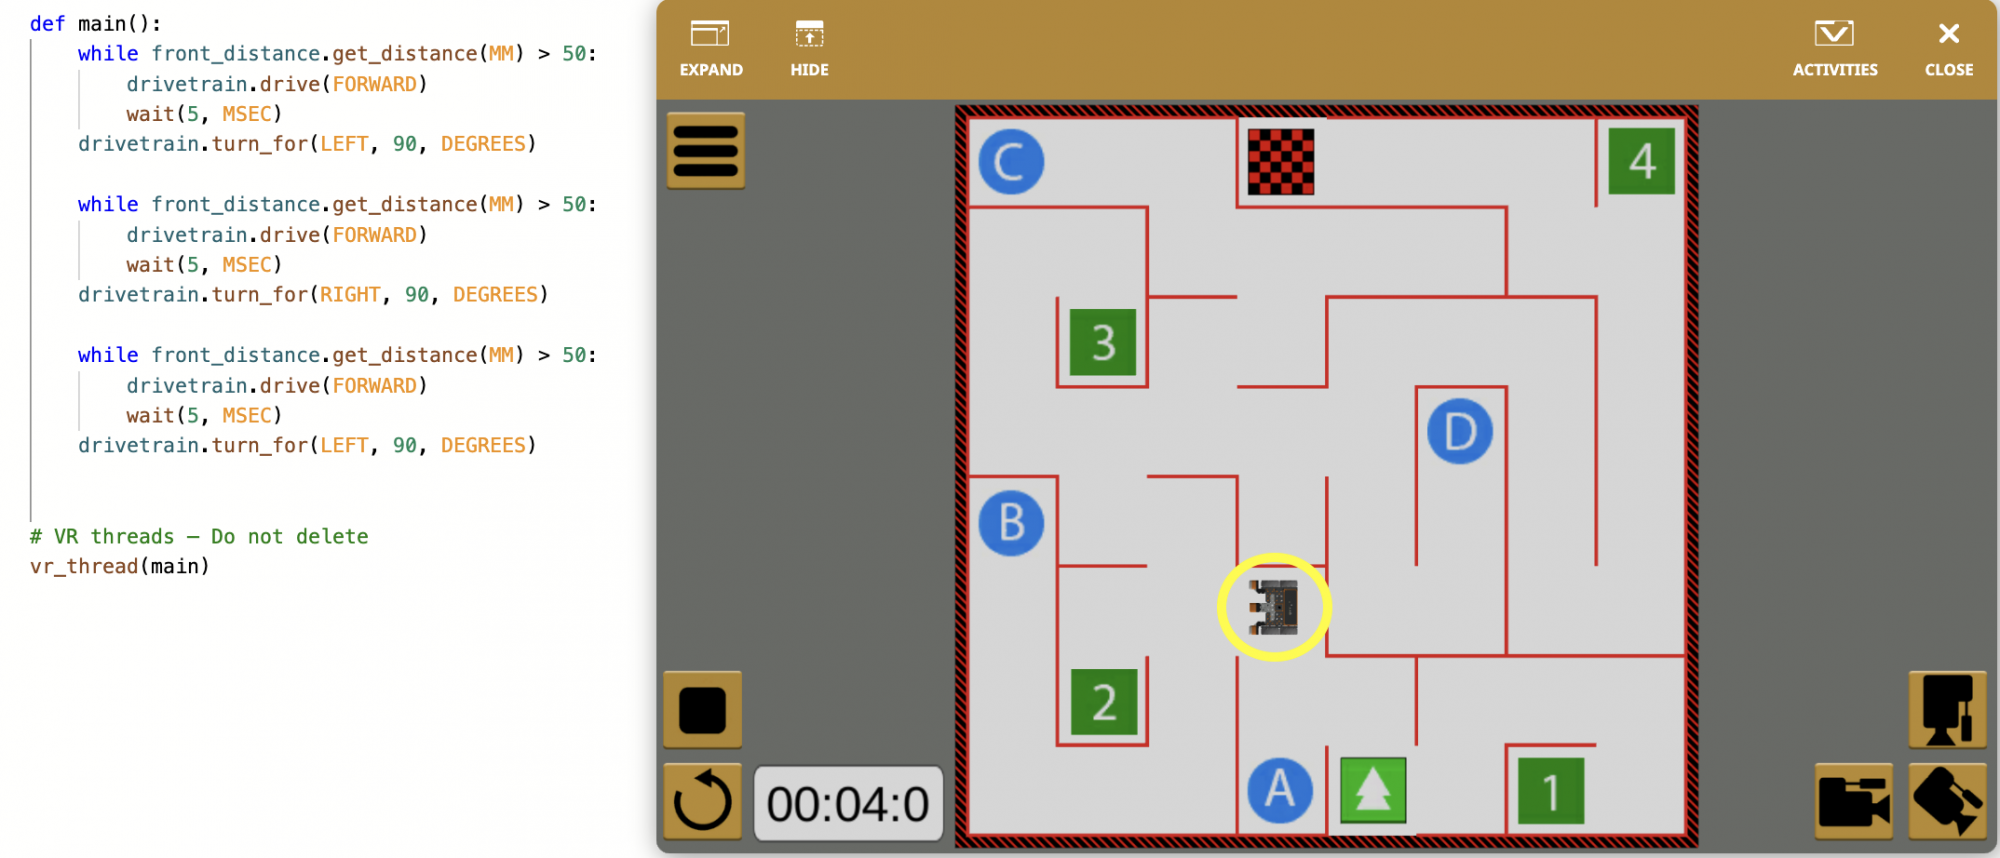
def main(): ενώ front_distance.get_distance(MM) > 50: drivetrain.drive(FORWARD) wait(5, MSEC) drivetrain.turn_for(LEFT, 90, DEGREES) ενώ front_distance.get_distance(MM) > 50: drivetrain.drive(FORWARD) wait(5, MSEC) drivetrain.turn_for(RIGHT, 90, DEGREES) ενώ front_distance.get_distance(MM) > 50: drivetrain.drive(FORWARD) wait(5, MSEC) drivetrain.turn_for(LEFT, 90, DEGREES) - Ανοίξτε το παράθυρο της παιδικής χαράς εάν δεν είναι ήδη ανοιχτό. Βεβαιωθείτε ότι ανοίγει τοWall Maze Playgroundκαι εκτελέστε το έργο.
- Παρατηρήστε πού σταματά το ρομπότ εικονικής πραγματικότητας σε αυτό το σημείο του έργου. Είναι στραμμένο αριστερά, προς τη σωστή κατεύθυνση για να συνεχίσετε να οδηγείτε μέχρι το γράμμα «Β».
Προσδιορισμός της επιθυμητής θέσης στροφής
Το ρομπότ εικονικής πραγματικότητας (VR) είναι τώρα στραμμένο προς τη σωστή κατεύθυνση για να συνεχίσει στο επόμενο τμήμα της διαδρομής. Ωστόσο, αν χρησιμοποιούσαμε την ίδια τιμή απόστασης από τον Αισθητήρα Απόστασης για να συνεχίσουμε, όπως κάναμε στο προηγούμενο μάθημα, το Ρομπότ Εικονικής Πραγματικότητας θα ακολουθούσε αυτήν τη διαδρομή. 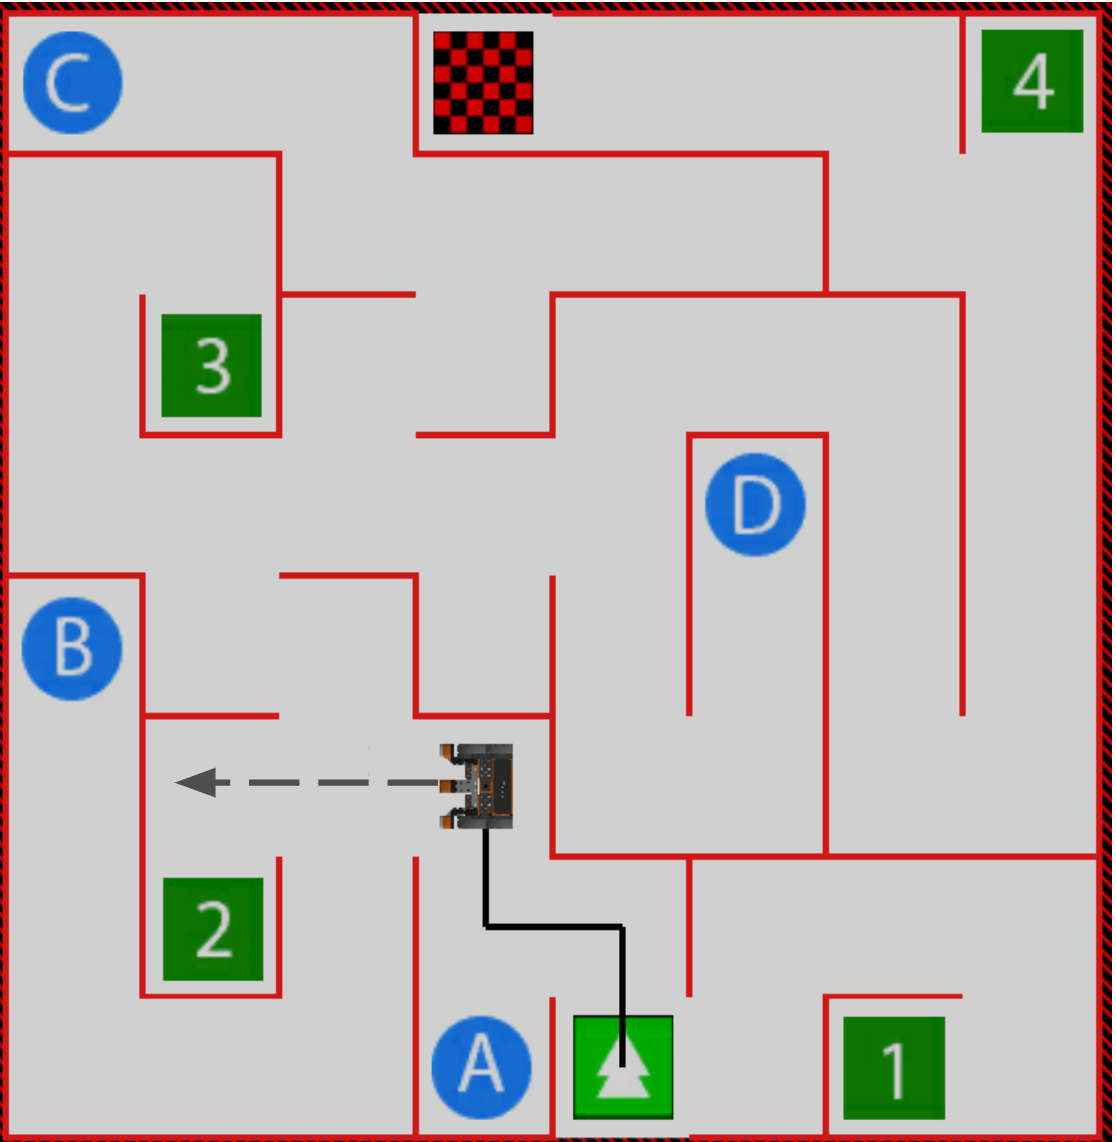
Μπορούσαμε να κάνουμε όπισθεν και να χρησιμοποιήσουμε εντολές συστήματος μετάδοσης κίνησης, όπως κάναμε στην προηγούμενη Μονάδα με τον Αισθητήρα Προφυλακτήρα, για να φτάσουμε στο επιθυμητό σημείο στροφής. Αυτό θα μπορούσε να μοιάζει με αυτό: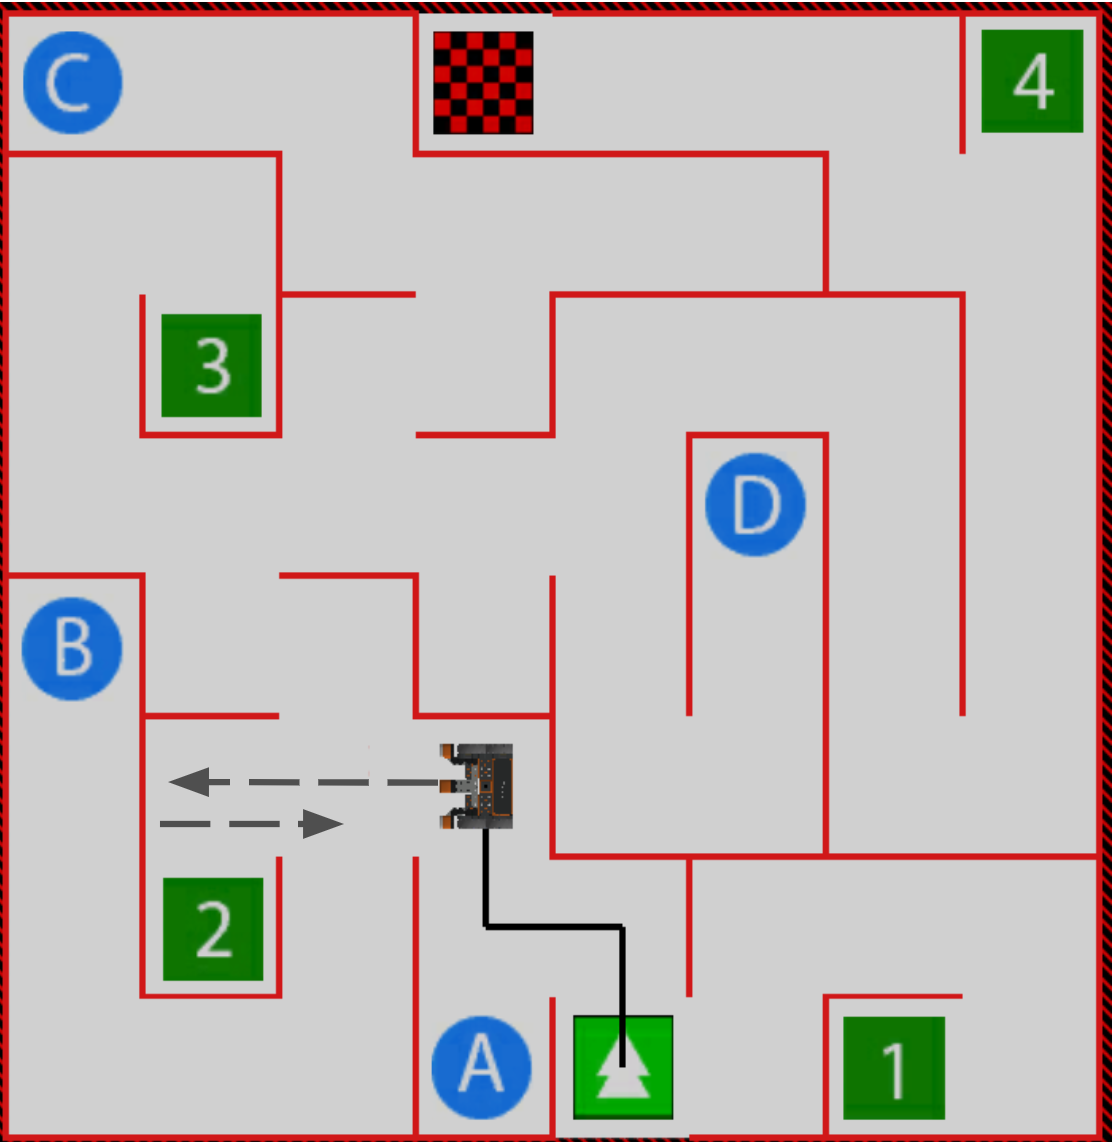
Ωστόσο, ο αισθητήρας απόστασης μπορεί να χρησιμοποιηθεί για να επιτρέψει στο ρομπότ εικονικής πραγματικότητας να κάνει στροφές με σε οποιαδήποτε απόσταση από έναν τοίχο. Σε αυτόν τον γύρο, το Ρομπότ Εικονικής Πραγματικότητας (VR) βρίσκεται πιο μακριά από τον τοίχο από ό,τι σε άλλους γύρους. Μπορούμε να προσαρμόσουμε την τιμή απόστασης στον τελεστή σύγκρισης, για να επιτρέψουμε στο ρομπότ VR να περιστρέφεται σε μεγαλύτερη απόσταση από τον τοίχο, ώστε να κάνουμε το έργο μας και την πορεία του ρομπότ VR πιο αποτελεσματικά.
Επιλέξτε το κουμπί Επόμενο για να συνεχίσετε με το υπόλοιπο μάθημα.