
Μάθημα 2: Δημιουργία και δοκιμή του έργου
Συνέχιση της κατασκευής του έργου
-
Τώρα πρέπει να οριστεί η συνθήκη της εντολής if else. Για να χρησιμοποιήσετε τον Αισθητήρα Απόστασης για την ανίχνευση κάστρων, μπορεί να χρησιμοποιηθεί η εντολή found_object. Προσθέστε την εντολή found_objectστη συνθήκη. Το έργο σας θα πρέπει τώρα να μοιάζει με αυτό:
def main(): # Εντοπίζει ο αισθητήρας απόστασης ένα κάστρο; if front_distance.found_object(): # Ανιχνεύτηκε συντριβή κάστρου από έναν αισθητήρα απόστασης πέρασμα αλλιώς: # Γυρίστε για να βρείτε ένα κάστρο χρησιμοποιώντας τον αισθητήρα απόστασης πέρασμα -
Εάν ο Αισθητήρας Απόστασης εντοπίσει ένα αντικείμενο, το Ρομπότ Εικονικής Πραγματικότητας (VR) θα πρέπει να κινηθεί προς τα εμπρός για να ανατρέψει το κάστρο. Προσθέστε μια εντολή driveστον κλάδο 'if' της πρότασης if else και ορίστε την παράμετρο ώστε να οδηγεί το VR Robot προς τα εμπρός. (Αυτή η εντολή θα πρέπει να αντικαταστήσει την εντολή 'pass').
def main(): # Εντοπίζει ο αισθητήρας απόστασης ένα κάστρο; if front_distance.found_object(): # Ανιχνεύτηκε κάστρο σύγκρουσης από έναν αισθητήρα απόστασης drivetrain.drive(FORWARD) else: # Στρίψτε για να βρείτε ένα κάστρο χρησιμοποιώντας τον αισθητήρα απόστασης pass -
Όταν η εντολή found_object αναφέρει False, θα εκτελεστεί ο κλάδος 'else', επομένως το VR Robot θα πρέπει να γυρίσει για να βρει ένα κάστρο στην Παιδική Χαρά. Προσθέστε μια εντολή turn μέσα στον κλάδο 'else' και ορίστε τις παραμέτρους για να στρίψετε το ρομπότ εικονικής πραγματικότητας προς τα δεξιά.
def main():
	# Εντοπίζει ο αισθητήρας απόστασης ένα κάστρο;

	if front_distance.found_object():
		# Ανιχνεύτηκε κάστρο σύγκρουσης από έναν αισθητήρα απόστασης
		drivetrain.drive(FORWARD)

	αλλιώς:
		# Στρίψτε για να βρείτε ένα κάστρο χρησιμοποιώντας τον αισθητήρα απόστασης
		drivetrain.turn(RIGHT)
Για την ενημέρωσή σας
Ο κλάδος 'else' της εντολήςif elseλειτουργεί σε ένα έργο μόνο ως μέρος μιας εντολήςif else. Ενώ μπορείτε να έχετε μια εντολήifαυτόνομη, δεν υπάρχει εντολή 'else' στο VEXcode VR Python. Ο κλάδος 'else' εκτελείται όταν δεν πληρούται η συνθήκη του κλάδου 'if'. Χωρίς μια καθορισμένη συνθήκη (τον κλάδο 'if'), ο κλάδος 'else' δεν θα εκτελεστεί ποτέ. 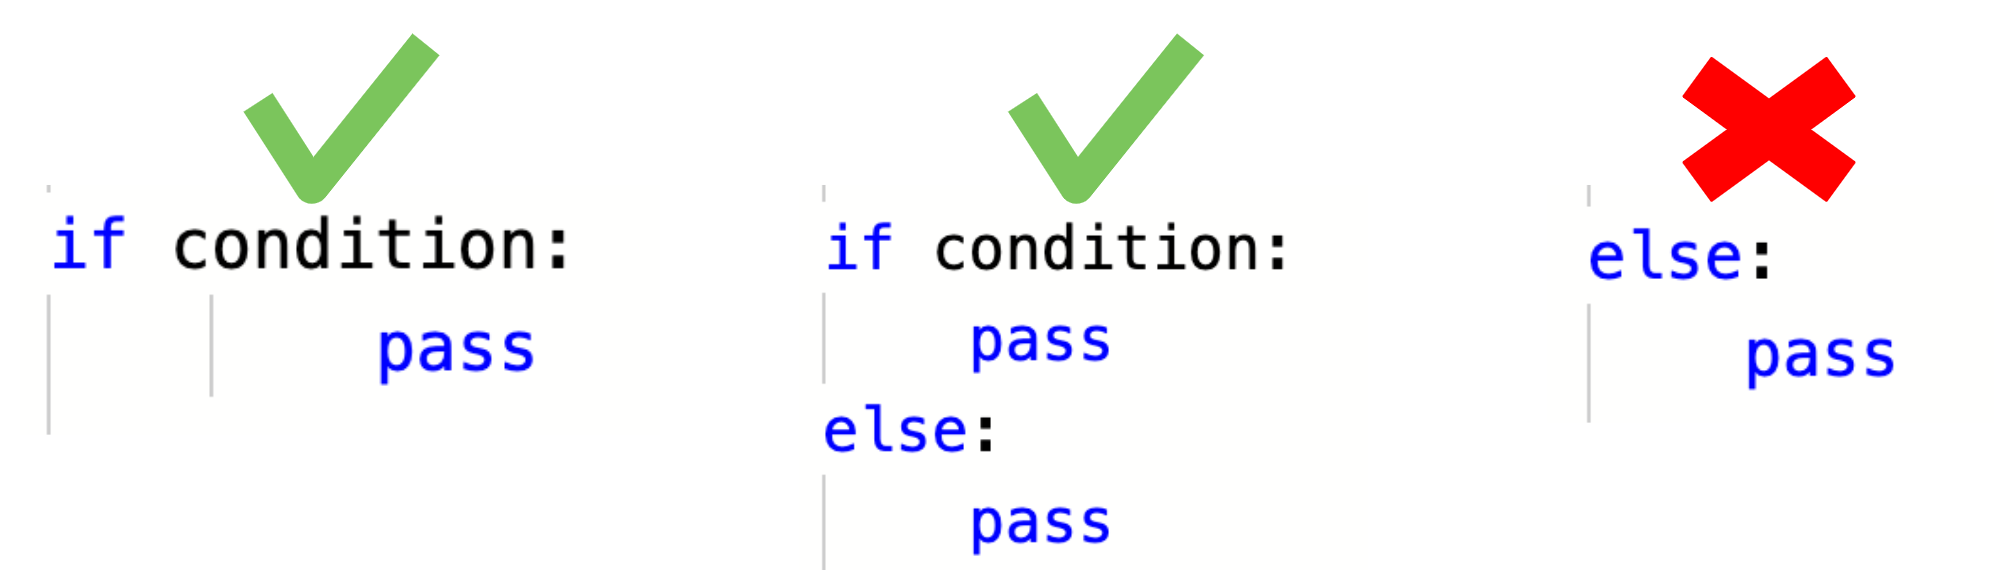
Προσθήκη βρόχου και δοκιμή του έργου
- Πριν από τη δοκιμή του έργου, πρέπει να προστεθεί μία ακόμη εντολή. Οι εντολές If else θα ελέγξουν τη συνθήκη μόνο μία φορά πριν μετακινηθούν στην επόμενη εντολή εκτός της εντολής. Στην Ενότητα 7, προστέθηκε στο έργο ένας άπειρος βρόχοςενώ για να δώσει εντολή στο Ρομπότ Εικονικής Πραγματικότητας να ελέγχει επανειλημμένα την κατάσταση του Αισθητήρα Κάτω Ματιού. Για να βεβαιωθείτε ότι η συνθήκη του Αισθητήρα Απόστασης ελέγχεται επανειλημμένα , σύρετε ή πληκτρολογήστε έναν άπειρο βρόχο while , στη συνέχεια, αντιγράψτε την εντολήif elseμέσα στον άπειρο βρόχοwhile. Το έργο σας θα πρέπει τώρα να μοιάζει με αυτό:
-
Θυμηθείτε να προσέχετε την εσοχή κατά την αντιγραφή και επικόλληση εντολών σε έναν βρόχο, έτσι ώστε το έργο να λειτουργεί όπως προβλέπεται κατά την εκτέλεσή του.
def main():

	while True:
		# Εντοπίζει ο αισθητήρας απόστασης ένα κάστρο;

		if front_distance.found_object():
			# Ανιχνεύτηκε κάστρο σύγκρουσης από έναν αισθητήρα απόστασης
			drivetrain.drive(FORWARD)

		else:
			# Στρίψτε για να βρείτε ένα κάστρο χρησιμοποιώντας τον αισθητήρα απόστασης
			drivetrain.turn(RIGHT)

		wait(5, MSEC)
-
- Ανοίξτε το παράθυρο της παιδικής χαράς εάν δεν είναι ήδη ανοιχτό. Βεβαιωθείτε ότι ανοίγει ηDynamic Castle Crasher Playgroundκαι εκτελέστε το έργο.
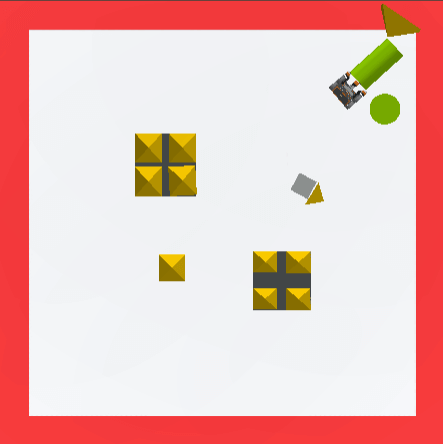
- Μόλις το ρομπότ εικονικής πραγματικότητας (VR) ρίξει τουλάχιστον δύο κάστρα, επαναφορτώστε την παιδική χαρά και εκτελέστε το έργο σε μια άλλη διάταξη της παιδικής χαράς Dynamic Castle Crasher.
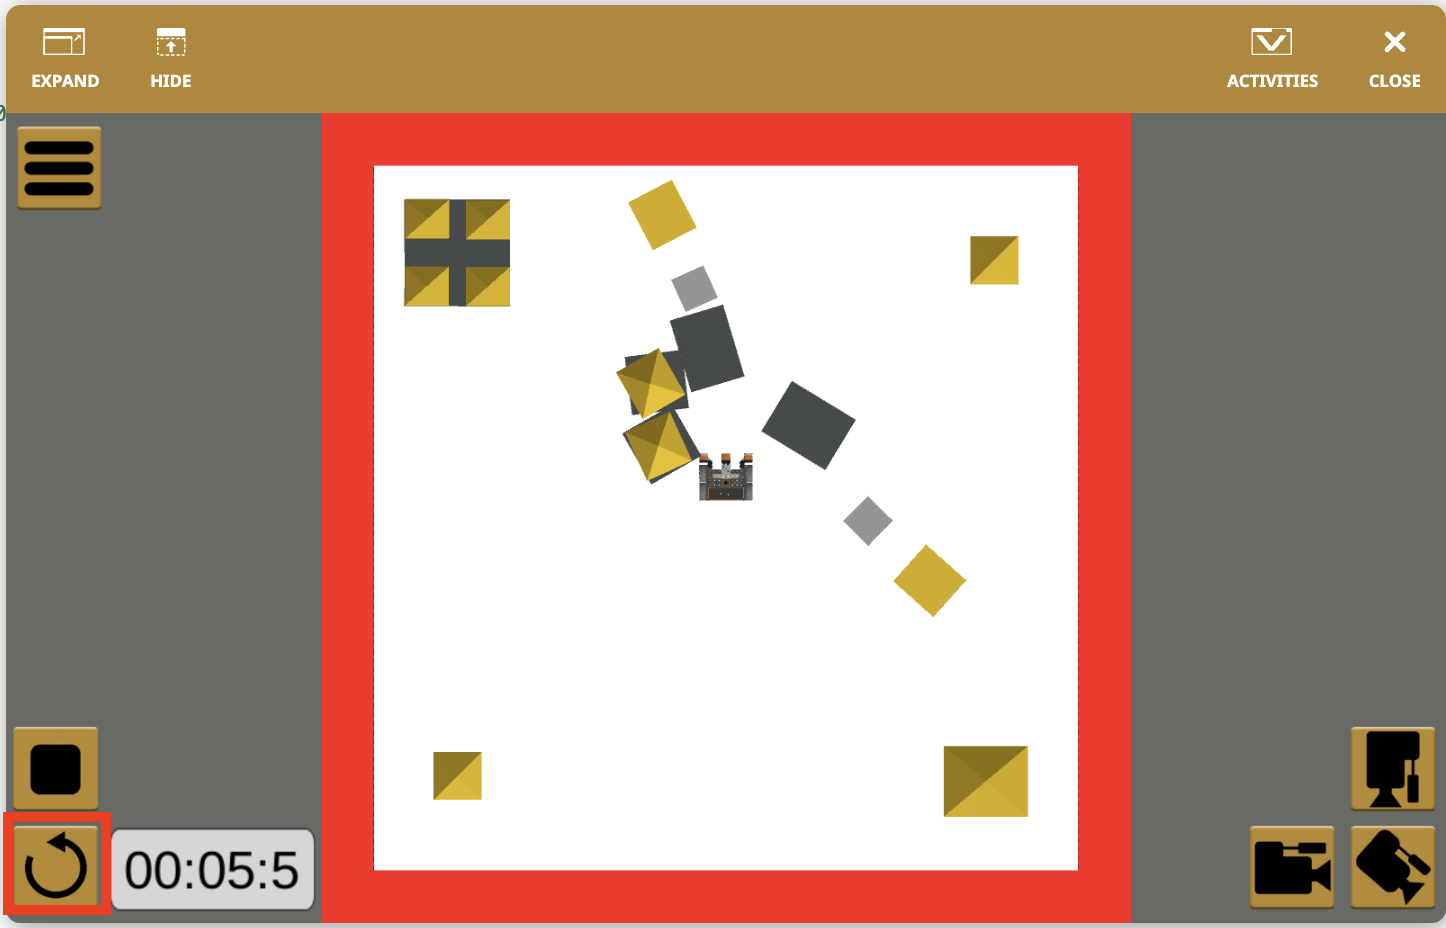
- Σε κάθε εκτέλεση του έργου, το Ρομπότ Εικονικής Πραγματικότητας θα περιστρέφεται μέχρι να ανιχνευθεί ένα κάστρο από τον Αισθητήρα Απόστασης και στη συνέχεια θα οδηγεί προς αυτό το κτίριο για να το ανατρέψει.
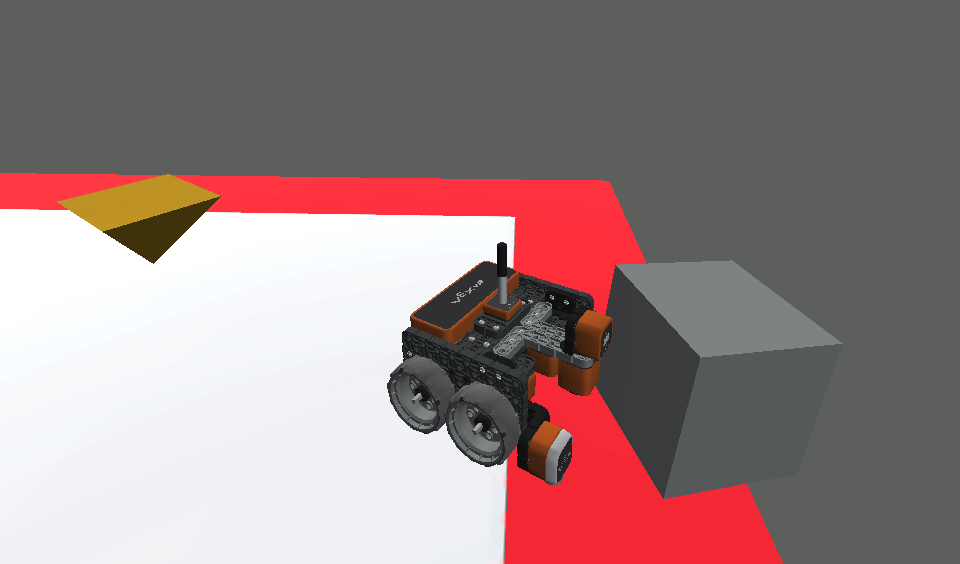
- Κατά τη διάρκεια του έργου, το ρομπότ εικονικής πραγματικότητας (VR) μπορεί να σπρώξει ένα κομμάτι κάστρου μέχρι την άκρη και να πέσει από την παιδική χαρά. Αυτό συμβαίνει επειδή η εντολή found_objectεξακολουθεί να αναφέρει ότι υπάρχει ένα αντικείμενο μπροστά από το ρομπότ εικονικής πραγματικότητας. Όταν αυτή η εντολή αναφέρει True, το ρομπότ VR κινείται προς τα εμπρός, με αποτέλεσμα το ρομπότ VR να πέσει από την παιδική χαρά.
Ροή Έργου με Δήλωση If Else
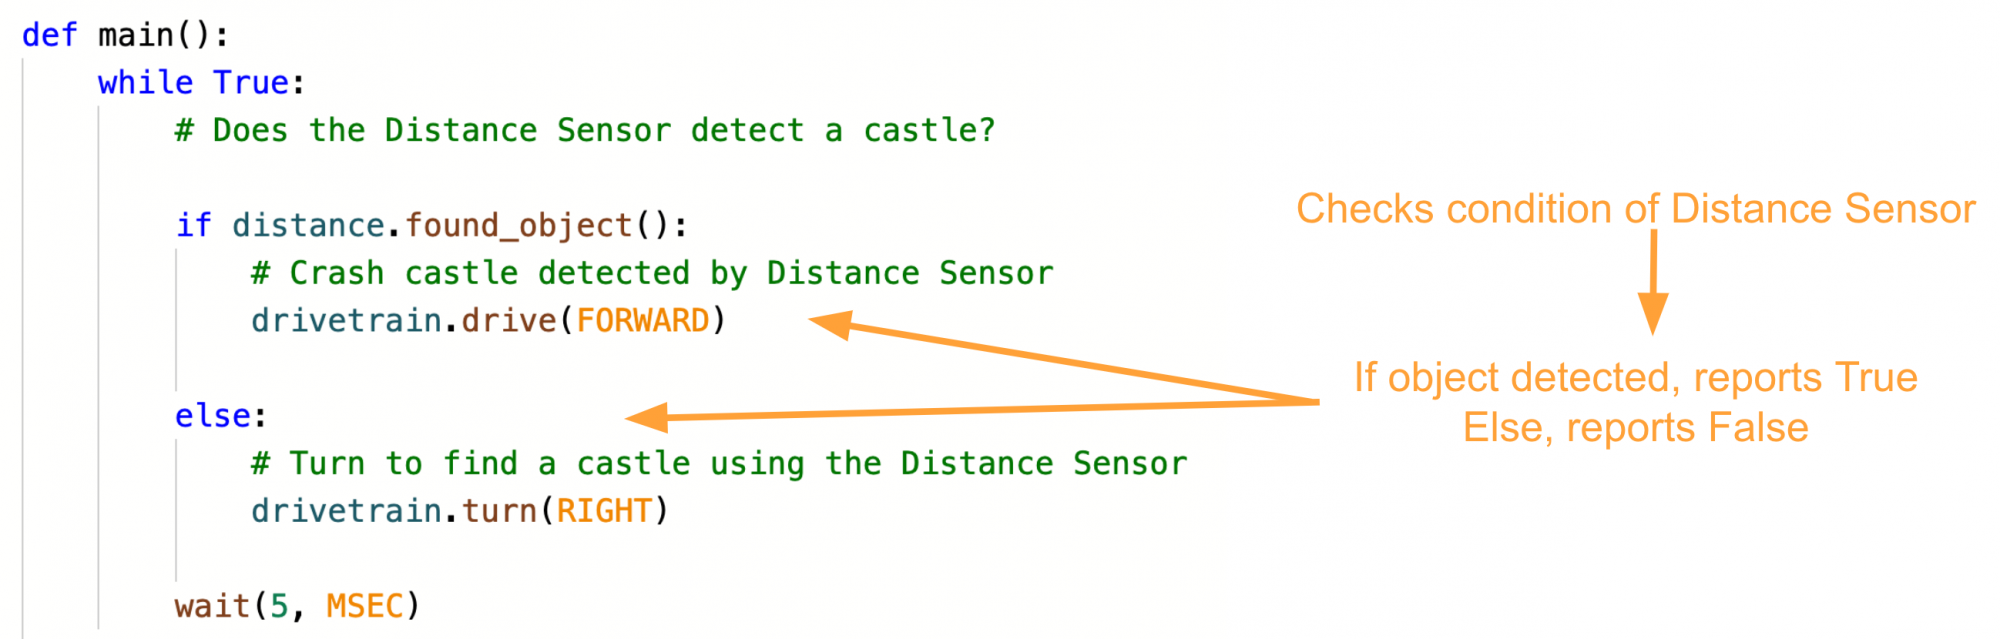
Η εντολή if else χρησιμοποιείται ώστε το ρομπότ εικονικής πραγματικότητας να μπορεί να λάβει μια απόφαση. Εάν η συνθήκη Boolean είναι True, τότε θα εκτελεστούν οι εντολές μέσα στον κλάδο 'if'. Εάν η συνθήκη Boolean είναι False, τότε θα εκτελεστούν οι εντολές μέσα στον κλάδο 'else'.
Για παράδειγμα, σε αυτήν την επανάληψη του Dynamic Castle Crasher Playground, όταν ξεκινά το έργο, ο Αισθητήρας Απόστασης ανιχνεύει ένα αντικείμενο – η συνθήκη της εντολήςfound_objectαναφέρει True. Τώρα θα εκτελεστεί ο κλάδος 'if'του έργου και το VR Robot θα προχωρήσει. Το ρομπότ εικονικής πραγματικότητας θα παραλείψει τον κλάδο «else» του έργου.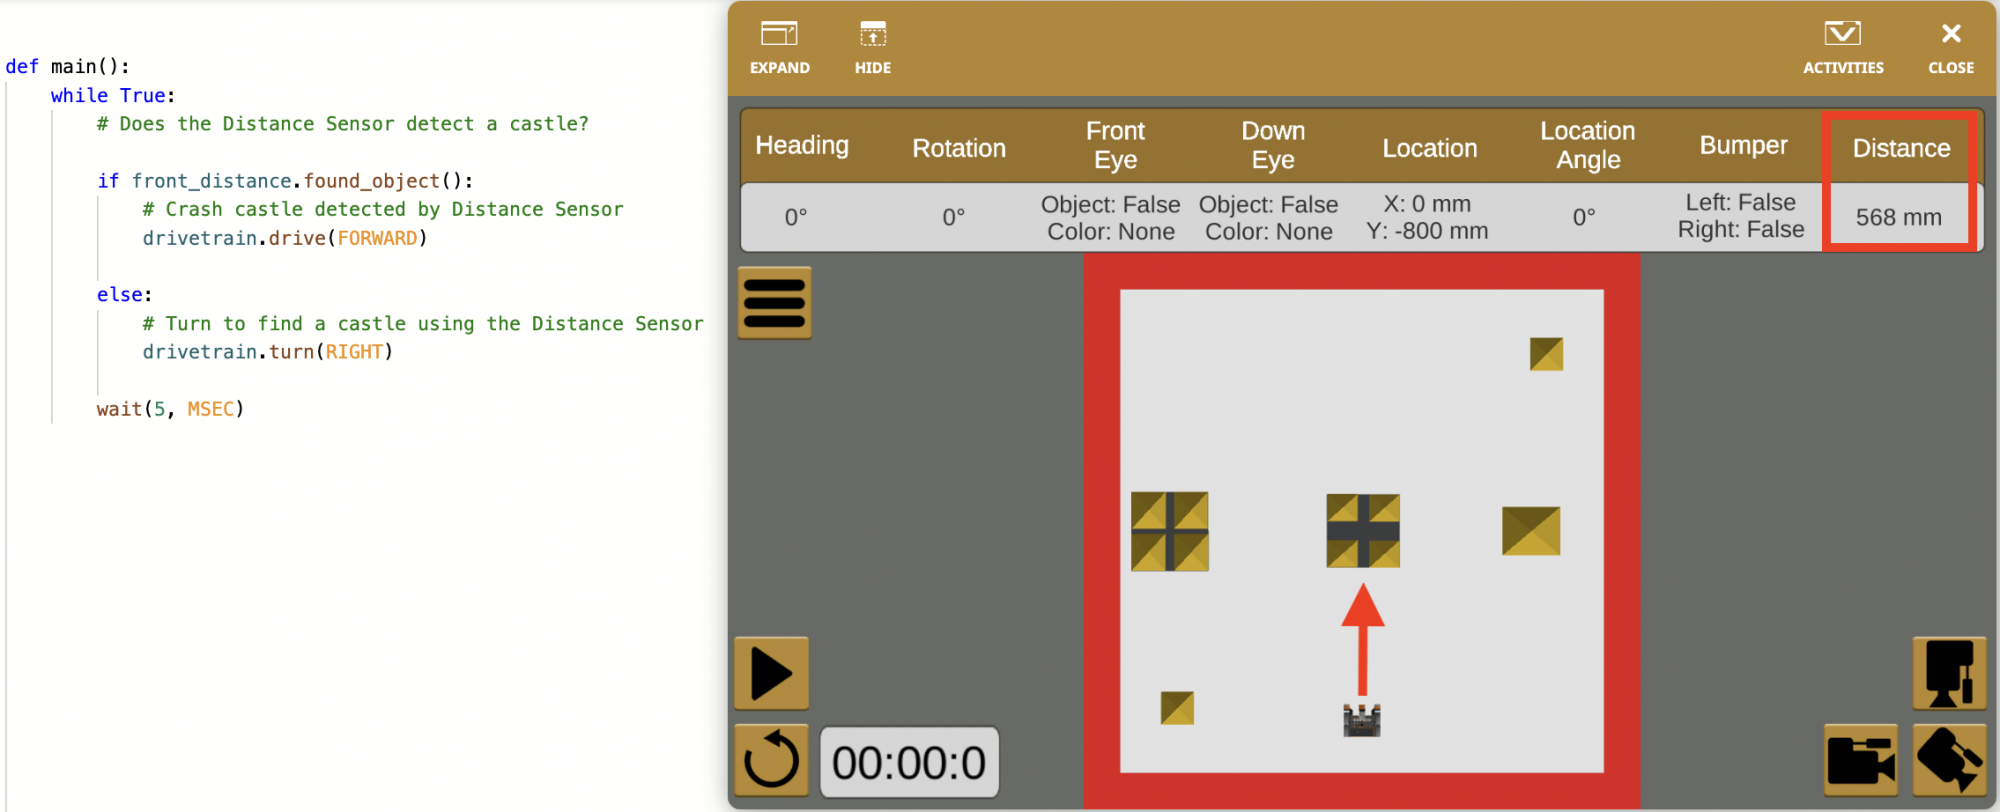
- Σημειώστε ότι τα δεδομένα του αισθητήρα απόστασης αναφέρονται επίσης στον Πίνακα ελέγχου. Όταν εντοπιστεί ένα αντικείμενο, θα εμφανιστεί η τιμή της απόστασης.
Ωστόσο, σε αυτήν την επανάληψη του Dynamic Castle Crasher Playground, όταν ξεκινά το έργο, ο Αισθητήρας Απόστασης ΔΕΝ ανιχνεύει κάποιο αντικείμενο – η συνθήκη της εντολήςfound_object αναφέρει False. Τώρα το ρομπότ VR θα παραλείψει τον κλάδο 'if' του έργου και θα εκτελεστεί ο κλάδος 'else' του έργου, επομένως το ρομπότ VR θα στρίψει δεξιά.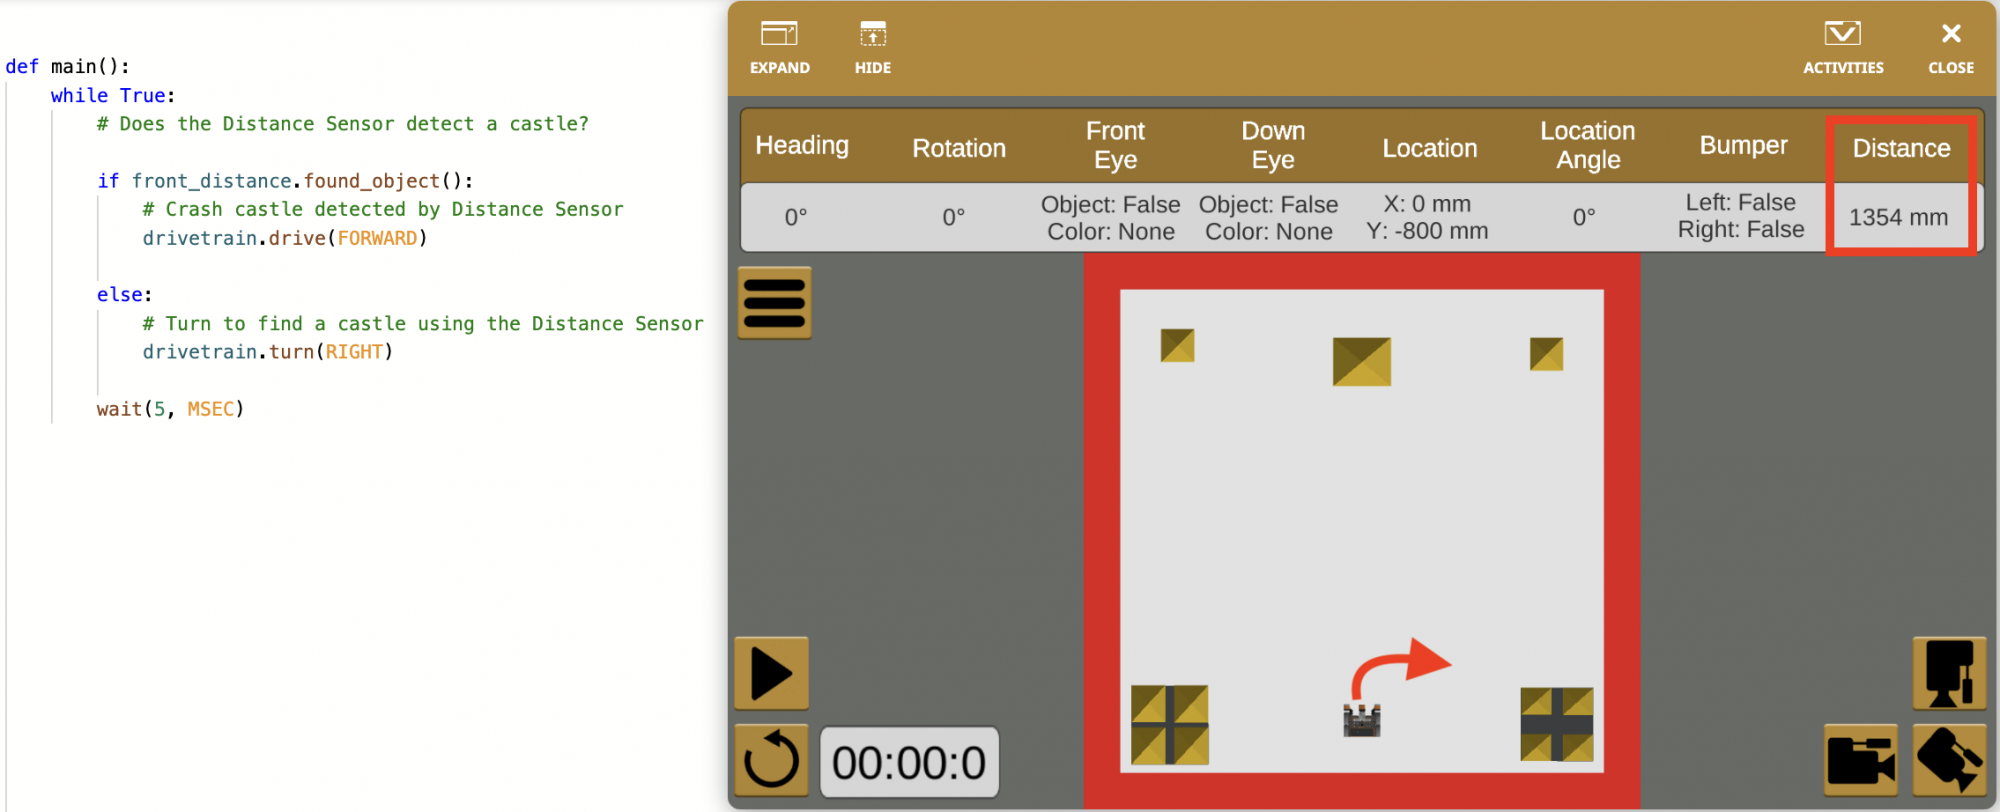
- Σημειώστε ότι η τιμή του αισθητήρα απόστασης στον πίνακα ελέγχου αναφέρεται ως > 3000 mm. Ο αισθητήρας απόστασης μπορεί να ανιχνεύσει αντικείμενα εντός εύρους 3000 χιλιοστών (mm), επομένως όταν δεν ανιχνεύεται κάποιο αντικείμενο, η τιμή αναφέρεται ως μεγαλύτερη από (>) 3000 mm.
Επειδή η εντολή if else βρίσκεται μέσα σε έναν άπειρο βρόχο while , το έργο επαναλαμβάνεται στην κορυφή του άπειρου βρόχουwhile για να ελέγξει επανειλημμένα την συνθήκη της εντολής if else. Αυτός ο βρόχος θα συνεχιστεί επ' αόριστον, δίνοντας εντολή στο ρομπότ εικονικής πραγματικότητας να ελέγχει συνεχώς την συνθήκη αν αλλιώςεκατοντάδες φορές ανά δευτερόλεπτο.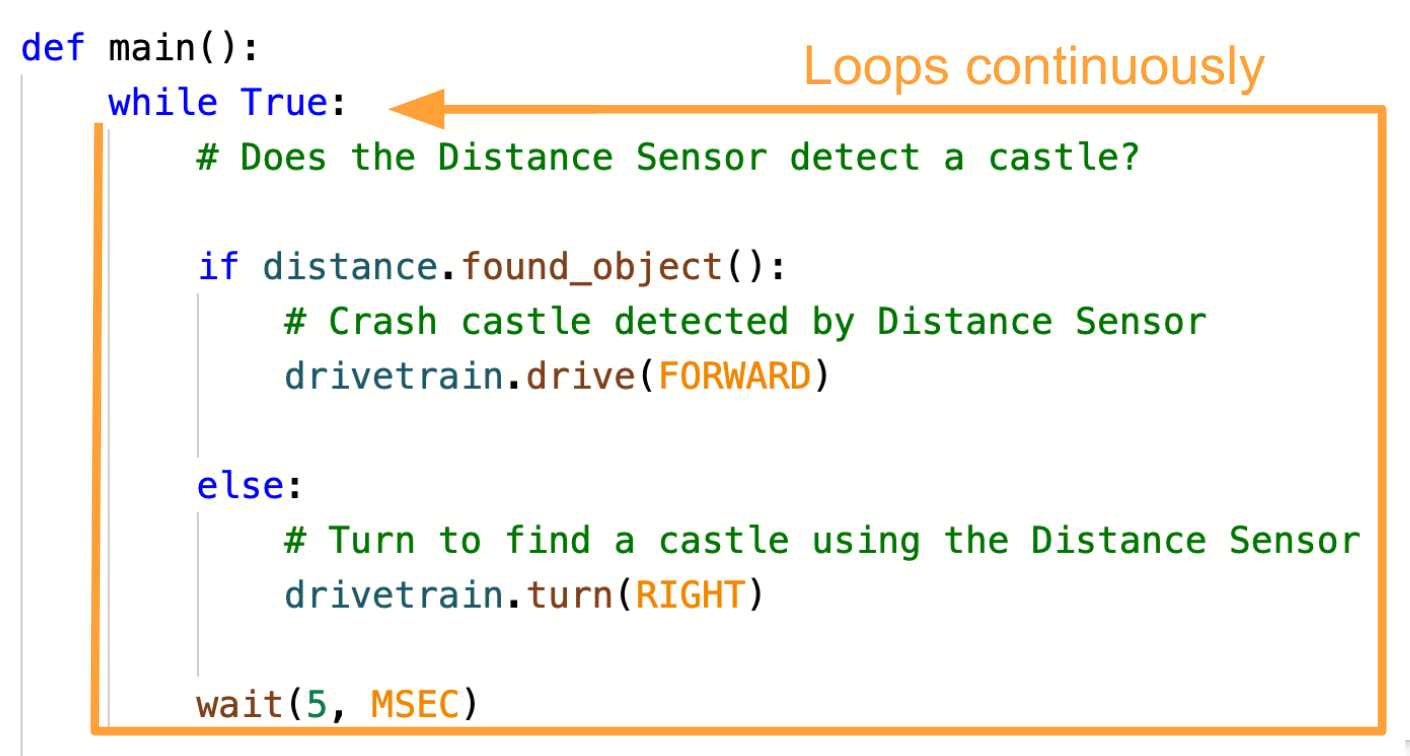
- Σημειώστε ότι οι εντολές drive και turn μέσα στην εντολή if elseείναι εντολές που δεν βρίσκονται σε αναμονή. Οι εντολές που δεν βρίσκονται σε αναμονή δεν διακόπτουν τη ροή ενός έργου ενώ εκτελούνται. Μια συμπεριφορά μη αναμονής που εκτελείται σε μια εντολή if else (όπως 'drive forward if object is detected') θα συνεχιστεί όσο ελέγχεται η συνθήκη και θα αλλάξει μόνο όταν αλλάξει η συνθήκη.
Για την ενημέρωσή σας
Μια εντολήif elseχρησιμοποιείται για να διασφαλιστεί ότι εκτελείται μόνο ένας κλάδος στο έργο όταν ελέγχεται η συνθήκη. Μόνο μία περίπτωση ή συνθήκη μπορεί να είναι αληθής ανά πάσα στιγμή. Αυτό καθιστά το έργο πιο αποτελεσματικό.
Συγκρίνετε το τρέχον έργο με το έργο που δημιουργήθηκε στην Ενότητα 7. Το έργο της Ενότητας 7 χρησιμοποιεί τέσσερις δηλώσεις if
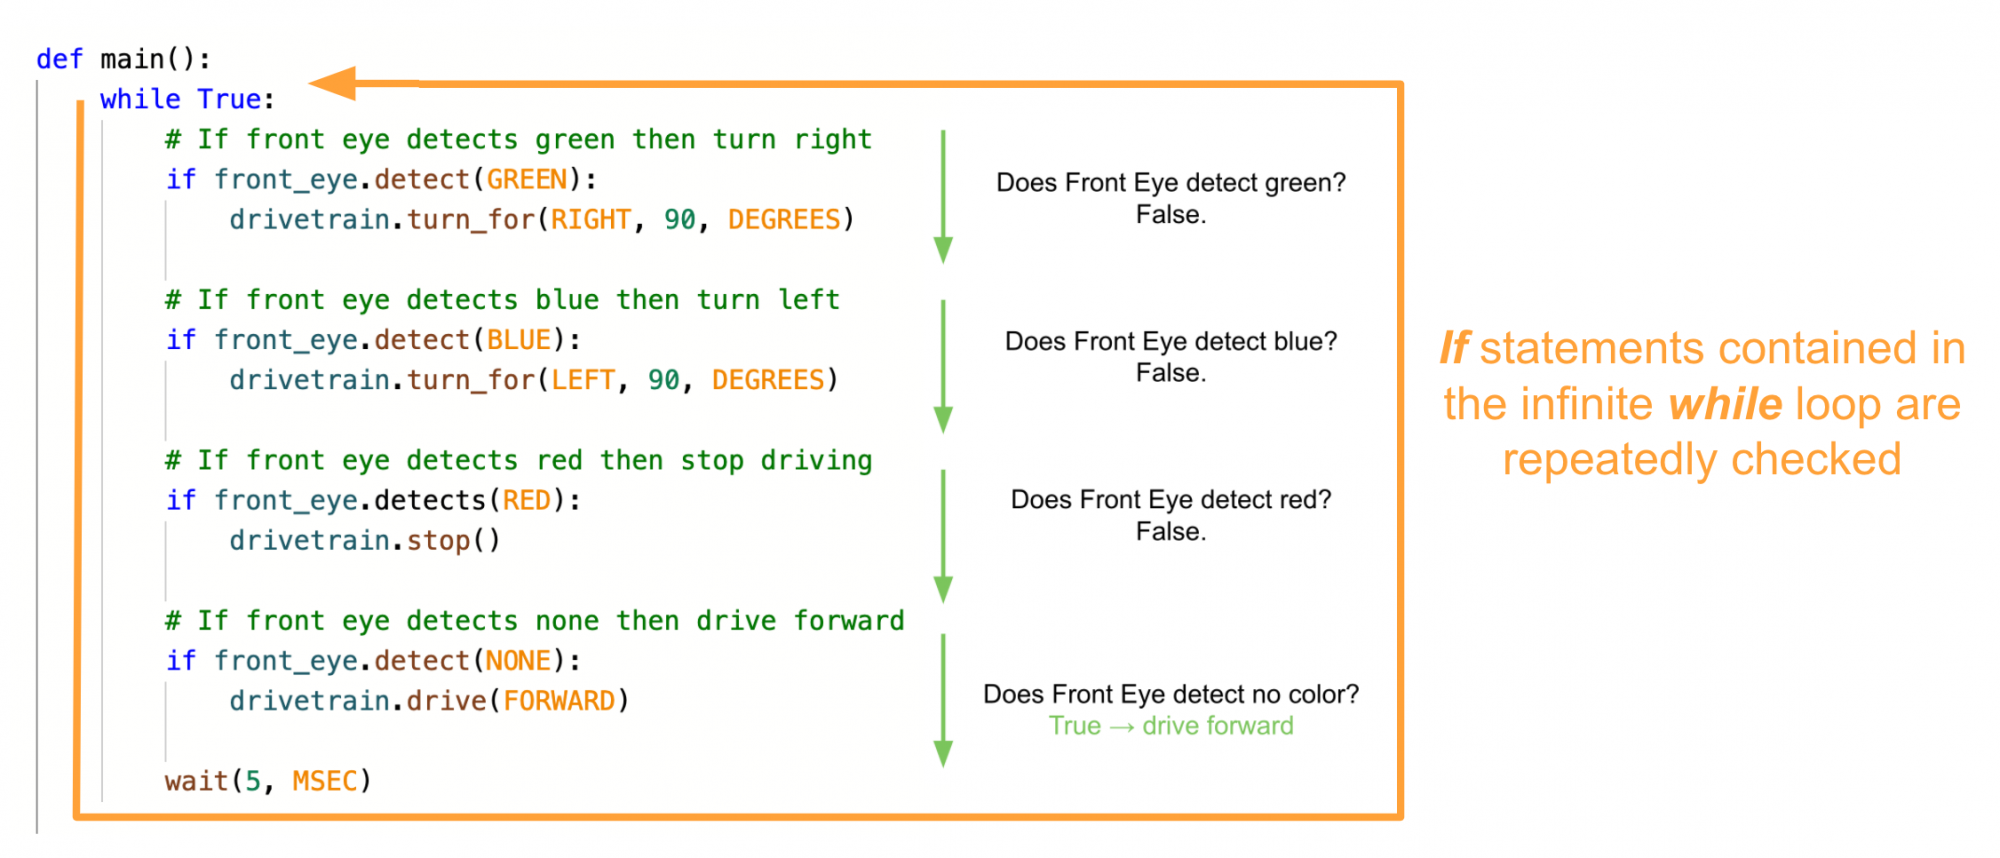
Κατά την εκτέλεση ενός έργου με πολλαπλές εντολές if , θα μπορούσε να είναι πιθανό πολλαπλές συνθήκες να αναφέρουν True (ή False) καθώς το έργο εκτελείται μέσω των εντολών στον άπειρο βρόχο while. Συγκρούσεις όπως αυτή θα μπορούσαν να προκαλέσουν τη διακοπή της εκτέλεσης του έργου ή την επιβράδυνση της εκτέλεσης.
Με άλλα λόγια, οι πολλαπλές εντολές ifσε ένα έργο είναι σαν να ταξιδεύετε σε έναν δρόμο με πολλαπλές ράμπες εξόδου. Ανάλογα με το πού προσπαθείτε να πάτε, θα στρίψετε σε διαφορετικά σημεία. Για παράδειγμα,ανπηγαίνατε σχολείο, θα στρίβατε αριστερά· αν πηγαίνατε στο κατάστημα, θα στρίβατε δεξιά. Τι θα γινόταν όμως αν δεν πήγαινες σχολείο ή στο μαγαζί; Και οι δύο συνθήκες θα αναφέρουν ψευδή τιμή και θα παραμείνετε στην ευθεία πορεία. Ή τι θα γινόταν αν πήγαινες και στο σχολείο και στο μαγαζί; Και οι δύο συνθήκες θα αναφέρουν True, αλλά δεν μπορείτε να στρίψετε σε δύο τοποθεσίες ταυτόχρονα. 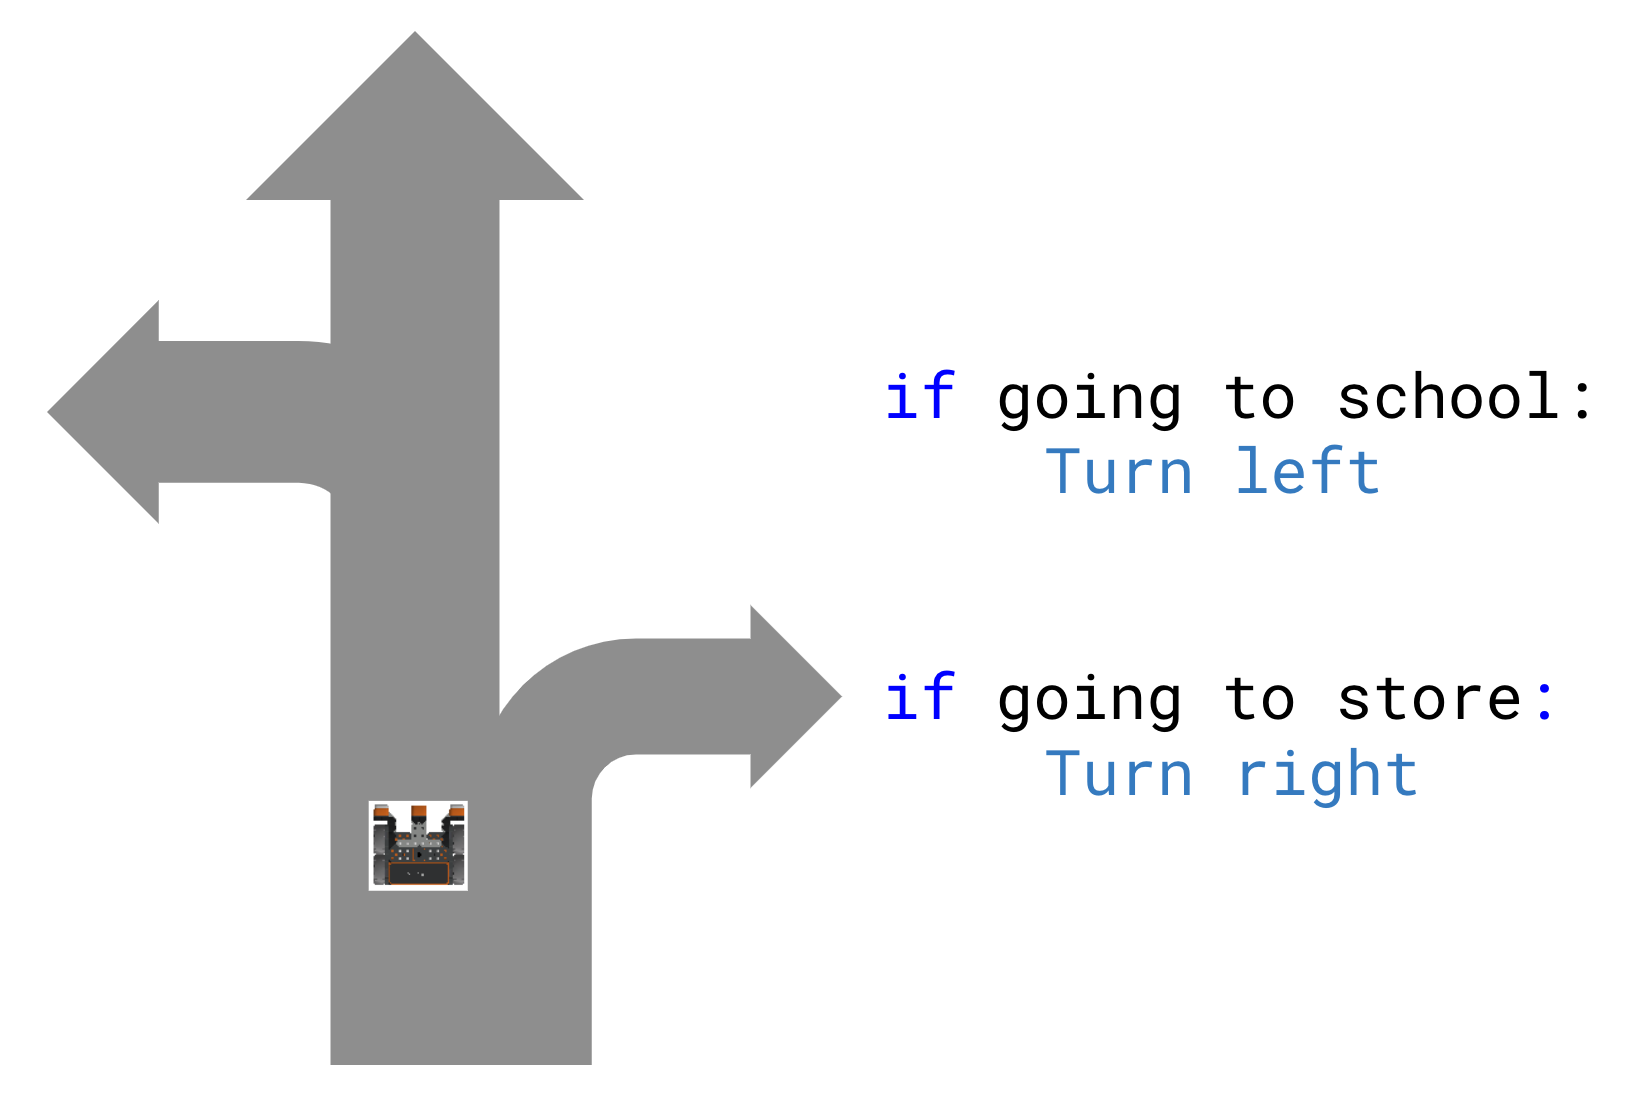
Για να συνεχίσουμε την αναλογία, μια πρόταση αν αλλιώςείναι σαν να ταξιδεύεις σε μια διασταύρωση του δρόμου – σε αναγκάζει να πάρεις μια απόφαση. Ανπηγαίνετε σχολείο, στρίψτε αριστερά· αλλιώς, στρίψτε δεξιά. Όπου κι αν πας, είτε στρίβεις αριστερά είτε δεξιά. Η χρήση μιας πρότασης if elseθα απέφευγε σφάλματα όπως αυτά που αναφέρθηκαν παραπάνω, επειδή θα σας ανάγκαζε να πάρετε μια απόφαση, καθώς μόνο μία συνθήκη μπορεί να είναι αληθής σε μια δεδομένη στιγμή.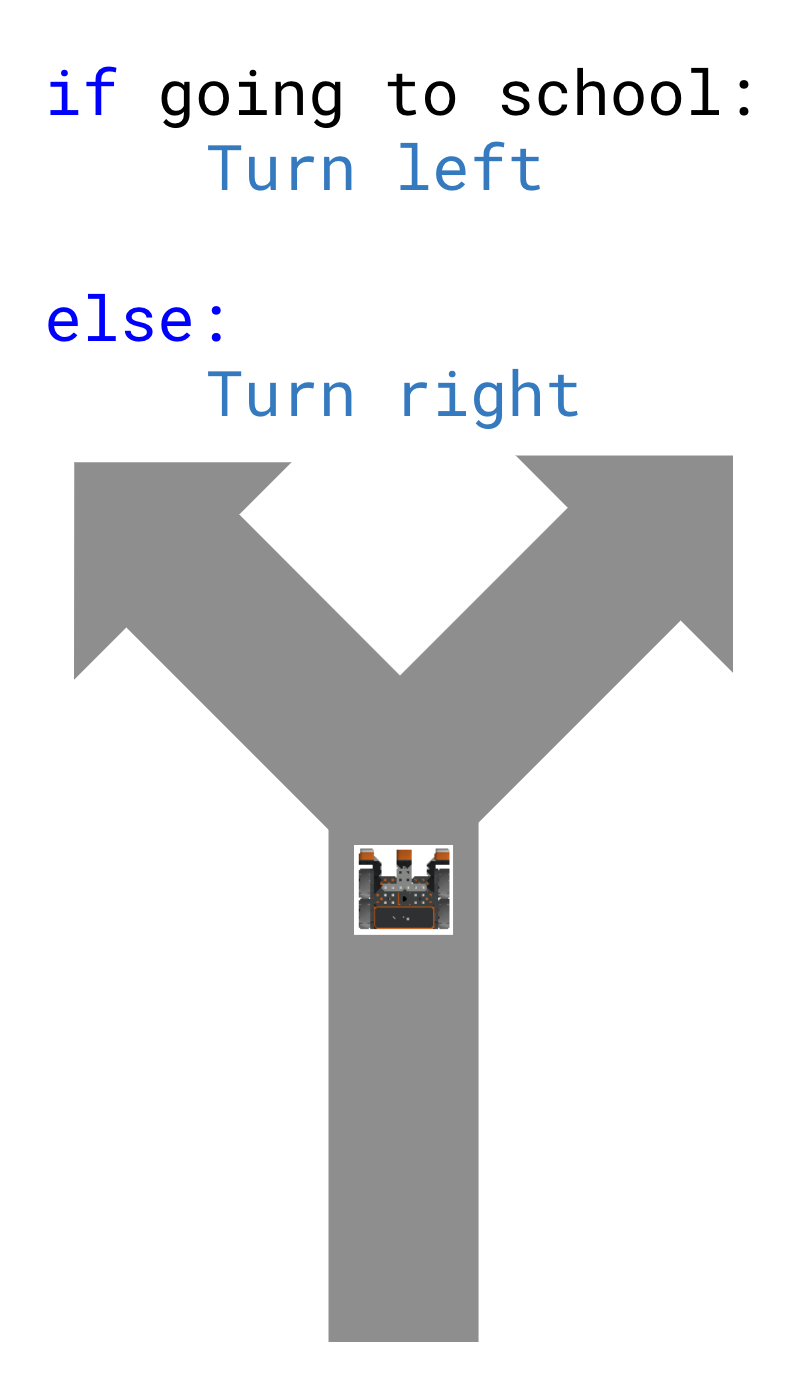
Ερωτήσεις
Επιλέξτε έναν σύνδεσμο παρακάτω για να αποκτήσετε πρόσβαση στο κουίζ του μαθήματος.
Έγγραφο Google / .docx / .pdf