
Pelajaran 2: Mengemudi Menuju Huruf 'A'
Menggunakan Sensor Jarak untuk Menghindari Dinding
Setelah mempelajari tentang apa itu operator perbandingan dan bagaimana penggunaannya dalam sebuah proyek, Anda akan menerapkan pembelajaran tersebut untuk menggerakkan Robot VR ke huruf 'A' diWall Maze Playground. Proyek ini akan menggunakan Sensor Jarak untuk menavigasi melalui Labirin Dinding di Taman Bermain tanpa menabrak dinding.
Beri nama dan simpan proyek tersebut.
- Mulai proyek teks baru dan pilih Wall Maze Playgroundsaat diminta.
- Beri nama proyek Unit5Lesson2.

-
Seret, ketik, atau salin perulanganwhiledan hapus perintah Drivetrain yang muncul sebagai bagian dari templat proyek Teks yang baru, sehingga proyek Anda terlihat seperti ini. Perhatikan bahwa perintah tersebut akan while dengan perintah di. Jangan hapus perintah tunggu , ini akan memastikan Robot VR menjalankan proyek dengan benar.
def main(): while condition: wait(5, MSEC) -
Seret, ketik, atau salin perintah drive yang tidak menunggu ke dalam loop, sehingga proyek Anda terlihat seperti ini.
def main(): while condition: drivetrain.drive(FORWARD) wait(5, MSEC)- Periksa apakah indentasi sudah benar dan perintah drive sejajar dengan perintah wait.
Tambahkan fungsiget_distancedan operator lebih besar dari
- Seret atau ketik perintah get_distancedi dalam 'kondisi' loop while, sehingga proyek Anda akan terlihat seperti ini. Ketik operator lebih besar dari dan operand kedua sebagai '50.
-
def main(): while front_distance.get_distance(MM) > 50: drivetrain.drive(FORWARD) wait(5, MSEC) -
Tambahkan perintah stop di luar loop while, sehingga proyek Anda akan terlihat seperti ini. Perintah stop diperlukan setelah loop while karena Robot VR akan terus bergerak sampai diperintahkan untuk berhenti.
def main(): while front_distance.get_distance(MM) > 50: drivetrain.drive(FORWARD) wait(5, MSEC) drivetrain.stop() - Buka jendela Playground jika belum terbuka, pastikanWall Maze Playgroundterbuka, lalu jalankan proyeknya.
- Perhatikan Robot VR bergerak maju hingga Sensor Jarak melaporkan jarak antara Robot VR dan dinding adalah bukan lebih besar dari 50 milimeter (mm).
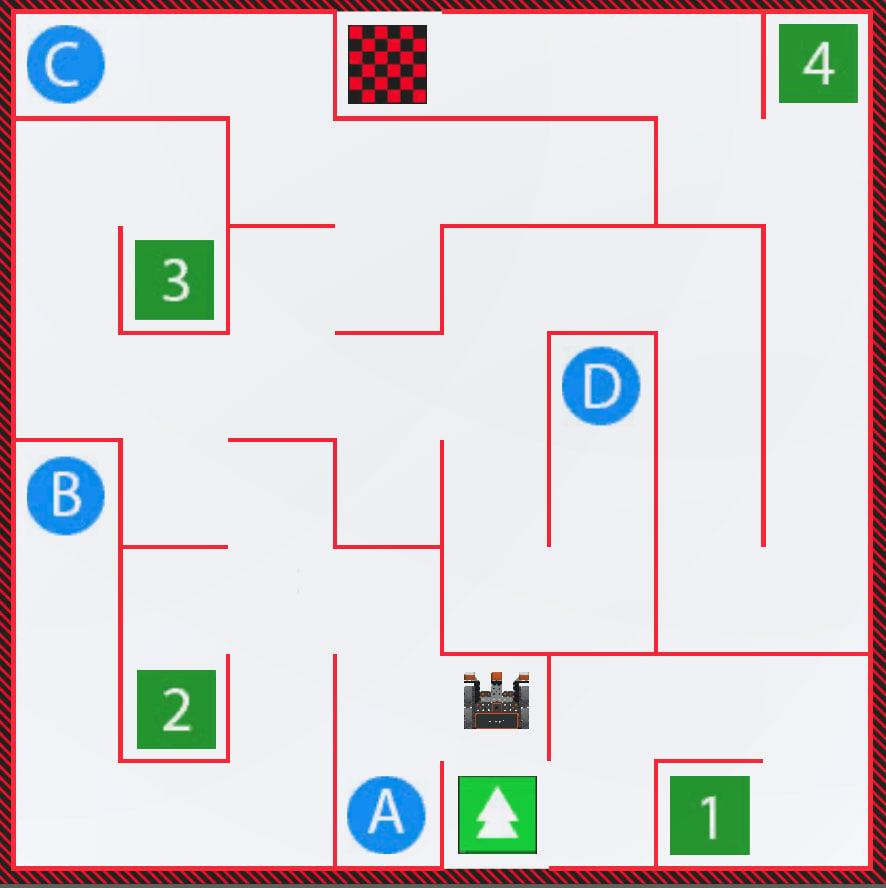
- Atur ulang Playground untuk memindahkan Robot VR kembali ke posisi awal.
Lanjutkan Proyek Menuju Huruf 'A'
Dengan menggunakan operator lebih besar dari (>) dengan perintah get_distancesebagai kondisi loop while , Robot VR diperintahkan untuk bergerak maju selama jarak antara Robot VR dan dinding lebih besar dari 50 milimeter (mm). Begitu Sensor Jarak melaporkan jarak dari Robot VR ke dinding yang tidak lebih dari 50 milimeter, Robot VR akan berhenti bergerak. Untuk melanjutkan ke huruf 'A', Robot VR perlu berbelok saat mendekati dinding.
Untuk menuju ke huruf 'A', Robot VR perlu mendeteksi dua dinding, dan berbelok ke kiri ketika dinding-dinding tersebut terdeteksi. Kemudian, Robot VR akan berhenti ketika mendeteksi dinding ketiga, yang terletak di belakang huruf 'A.'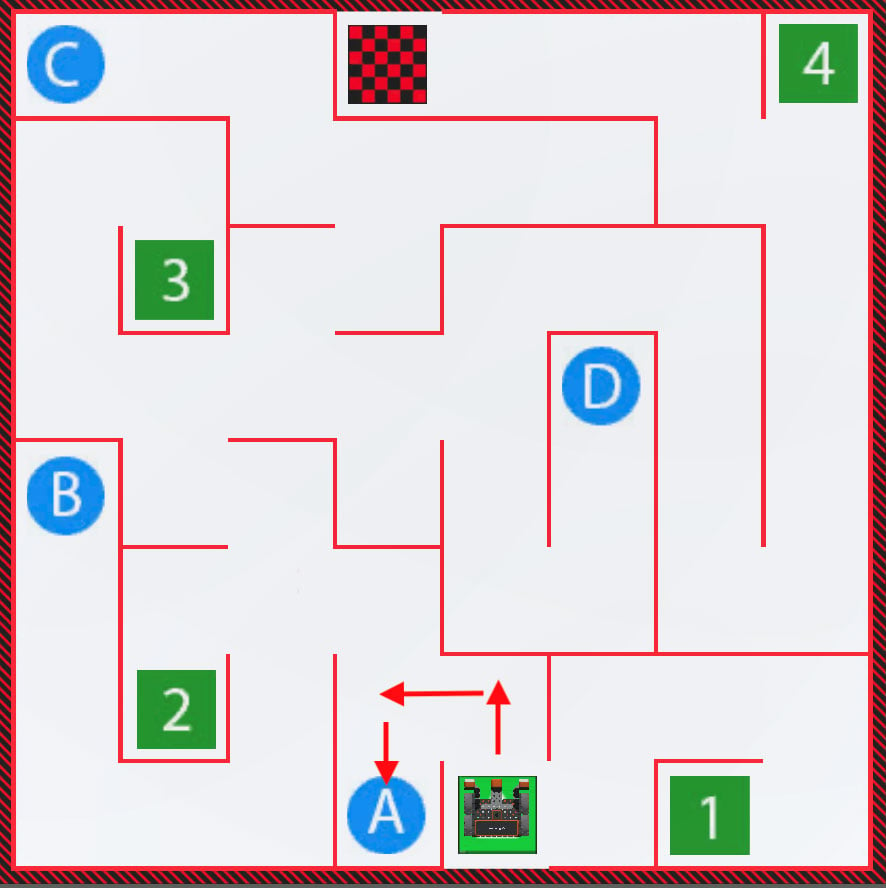
-
Ganti perintah stopdengan perintah turn_for, sehingga proyek Anda akan terlihat seperti ini. Perintah turn_fordiperlukan karena begitu Sensor Jarak berada dalam jarak 50 milimeter (mm) dari dinding, Robot VR akan berbelok ke kiri untuk melanjutkan menuju huruf 'A.'
- Atur parameter belokan ke "KIRI, 90, DERAJAT."
def main(): while front_distance.get_distance(MM) > 50: drivetrain.drive(FORWARD) wait(5, MSEC) drivetrain.turn_for(LEFT, 90, DEGREES)- Tambahkan lagi sementaraloop dengan perintah drive di dalam di bawah perintah turn_for . Tetapkan kondisi menggunakan perintah get_distancesebagai operan pertama, operator lebih besar dari, dan konstanta '50' sebagai operan kedua.
sementara jarak depan.dapatkan jarak (MM) > 50: penggerak.jalankan (MAJU) tunggu (5, MSEC)- Terakhir, tambahkan perintah berikut di bawah loop kedua while untuk menginstruksikan Robot VR mendeteksi dinding terakhir di belakang huruf 'A' lalu berhenti bergerak. Pastikan bahwa perintah turn_for dan perintah stop berada di luar loop while masing-masing.
drivetrain.turn_for(LEFT, 90, DEGREES) while front_distance.get_distance(MM) > 50: drivetrain.drive(FORWARD) wait(5, MSEC) drivetrain.stop()- Luncurkan Wall Maze Playground jika belum terbuka dan jalankan proyeknya.
- Saksikan Robot VR melaju dari awal Labirin Dinding ke huruf 'A,' lalu berhenti.
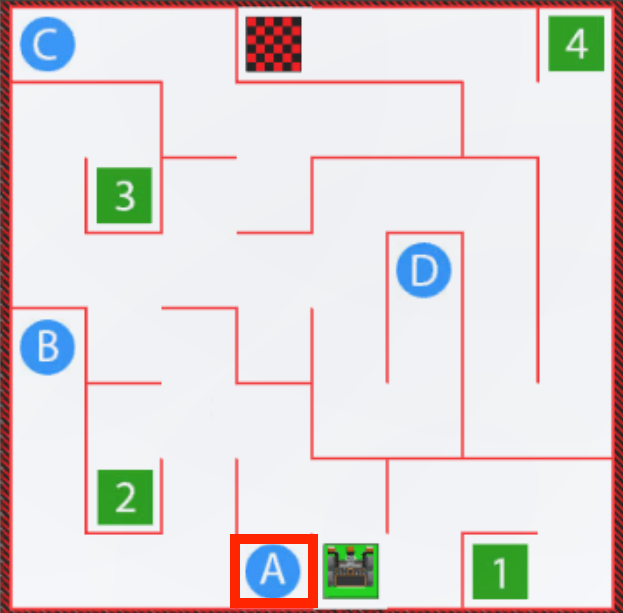
- Perhatikan bahwa Robot VR tidak menabrak dinding apa pun saat bergerak menuju huruf 'A.' Ketika nilai Sensor Jarak melaporkan bahwa Robot VR tidak lebih dari 50 milimeter (mm) dari dinding, Robot VR diperintahkan untuk berbelok atau berhenti di dalam proyek.
Pilih tombol Berikutnya untuk melanjutkan ke bagian selanjutnya dari Pelajaran ini.