
अभ्यास
पिछले भाग में, आपने ड्राइवर कंट्रोल प्रोग्राम के बारे में और अपने रोबोट को चलाने के लिए जॉयस्टिक कॉन्फ़िगरेशन का चयन करने के बारे में सीखा। अब आप जो कुछ सीख चुके हैं, उसे विभिन्न ड्राइवर नियंत्रण कॉन्फ़िगरेशन के साथ प्रयोग करके किसी बाधा के चारों ओर सबसे कम समय में गाड़ी चलाने के लिए लागू करेंगे।
नीचे दिए गए वीडियो को देखें और जानें कि आप "बाधाओं के चारों ओर गाड़ी चलाना" अभ्यास गतिविधि को पूरा करने के लिए आपने जो सीखा है उसे कैसे लागू कर सकते हैं।
अब बाधा के चारों ओर गाड़ी चलाने की अभ्यास गतिविधि को पूरा करने की आपकी बारी है!
इस एनिमेशन को देखें और जानें कि आपके रोबोट को "ड्राइव अराउंड एन ऑब्स्टैकल" अभ्यास गतिविधि को पूरा करने के लिए कौन सा रास्ता अपनाना चाहिए।
इस गतिविधि को पूरा करने के तरीके के बारे में अधिक जानने के लिए इस दस्तावेज़ में गए चरणों का पालन करें। गूगल / .docx / .pdf
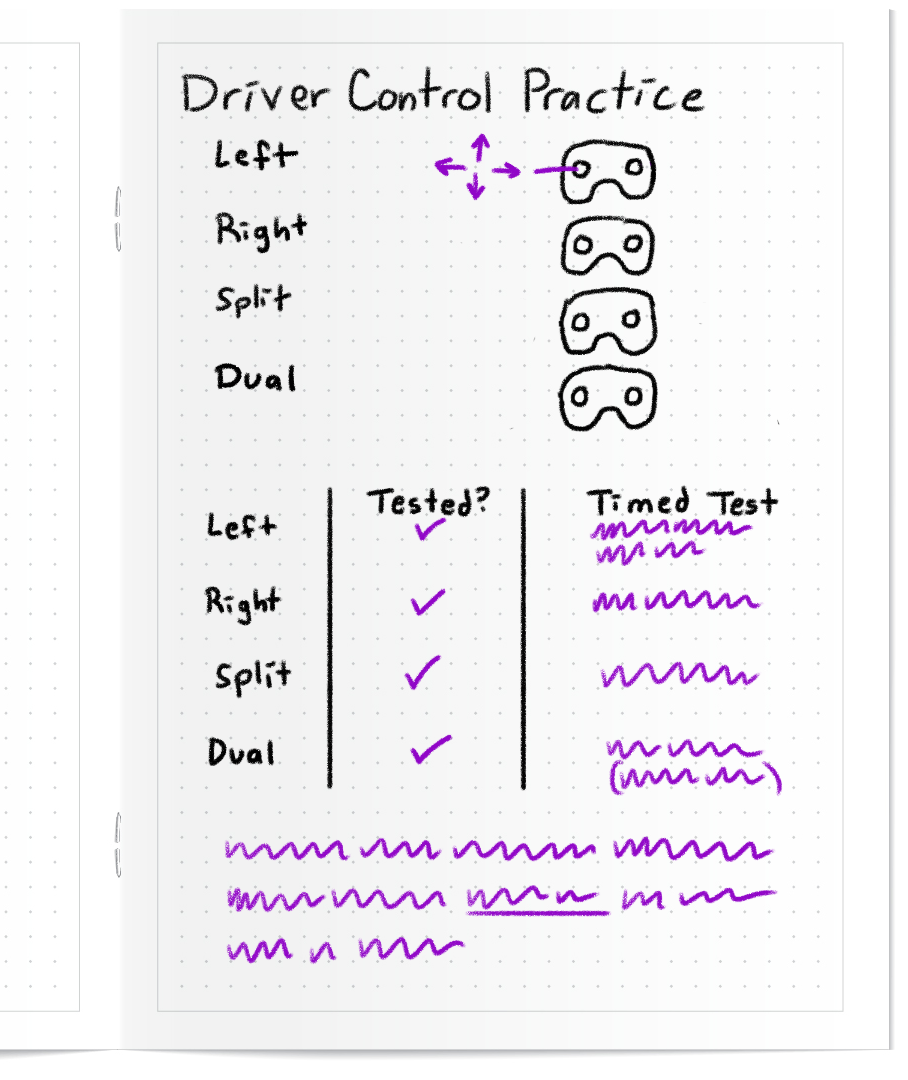
जैसे ही आप "किसी बाधा के चारों ओर गाड़ी चलाएं" अभ्यास गतिविधि पूरी करते हैं, अपने निष्कर्षों को अपनी इंजीनियरिंग नोटबुक में दर्ज करें। इन निष्कर्षों को दर्ज करते समय, इस बारे में सोचें कि आपको कौन सा ड्राइवर कॉन्फ़िगरेशन पसंद है और क्यों।
अपने परिणामों को रिकॉर्ड करने का तरीका जानने के लिए इस छवि को देखें।
अब जबकि आपने अभ्यास गतिविधि पूरी कर ली है और अपनी पसंदीदा संरचना चुन ली है, तो अब फिगर एट चैलेंज के लिए अभ्यास करने का समय आ गया है।
चुनौती के लिए तैयार रहें
कंपीट (अगले पृष्ठ पर) में, आपको अपने रोबोट को दो बाधाओं के चारों ओर आठ के आकार में चलाना होगा, और सबसे कम समय में पूरा करने वाला चालक जीत जाएगा। प्रतियोगिता में भाग लेने का तरीका जानें, अपनी समझ की जांच करें और फिर प्रतियोगिता के लिए अभ्यास करें।
अपनी समझ की जाँच करें
चुनौती शुरू करने से पहले, सुनिश्चित करें कि आप नीचे दिए गए दस्तावेज़ में दिए गए प्रश्नों के उत्तर अपनी इंजीनियरिंग नोटबुक में लिखकर चुनौती के नियमों और सेटअप को समझ लें।
अपनी समझ की जाँच करें प्रश्न गूगल / .docx / .pdf
प्रश्नों को पूरा करने के बाद, चुनौती का अभ्यास करने का प्रयास करें।
चुनौती में भाग लेने के लिएअगला >चुनें।