
Pelajaran 2: Menggunakan Operator Perbandingan
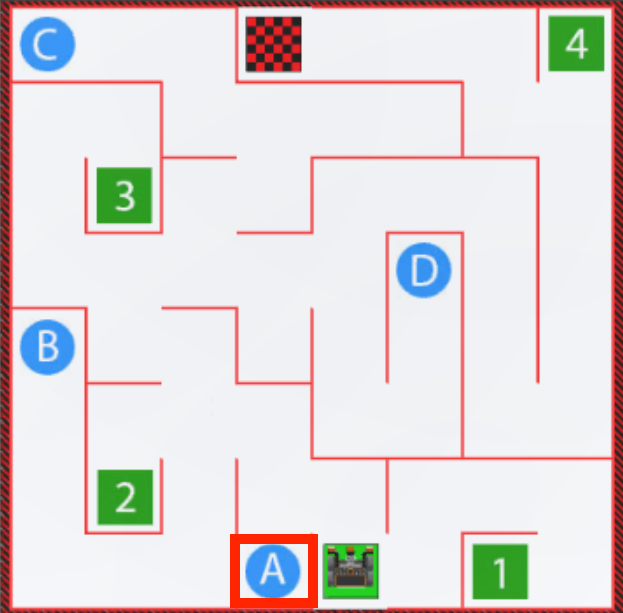
Dalam pelajaran ini, Anda akan mempelajari tentang operator perbandingan, dan menggunakannya dalam sebuah proyek dengan data dari Sensor Jarak. Kemudian Anda akan membuat proyek yang mengarahkan Robot VR ke huruf 'A' menggunakan Sensor Jarak dengan perulangan while dan operator lebih besar dari (>). Dalam tantangan mini ini, Anda akan menerapkan keterampilan ini untuk menavigasi dari awal Labirin Dinding ke angka '1'.
Hasil belajar
- Identifikasi bahwa lebih besar dari (>), kurang dari (<), dan sama dengan (==) adalah operator perbandingan yang membandingkan dua nilai, yang dikenal sebagai operan.
- Identifikasi bahwa operator lebih besar dari (>) membandingkan dua nilai dan melaporkan True jika nilai sebelah kiri lebih besar dari nilai sebelah kanan.
- Identifikasi bahwa operator kurang dari (<) membandingkan dua nilai dan melaporkan True jika nilai kiri lebih kecil dari nilai kanan.
- Identifikasi bahwa operator lebih besar dari (>) atau kurang dari (<) melaporkan nilai Benar atau Salah ketika digunakan sebagai kondisi dalam loop while .
- Jelaskan cara membuat proyek yang memiliki Robot VR yang bergerak maju hingga nilai Sensor Jarak kurang dari jumlah tertentu.
Operator Perbandingan
Operator kurang dari (<), lebih besar dari (>), dan sama dengan (==) membandingkan dua nilai, yang juga dikenal sebagai operan. Nilai di sebelah kiri operator adalah operan pertama, dan nilai di sebelah kanan adalah operan kedua. Operator melaporkan nilai Boolean dan mengembalikan nilai True ketika perbandingan benar, dan False ketika perbandingan BUKANbenar.
- Dalam contoh-contoh ini yang menggunakan operator kurang dari (<), jika pernyataan tersebut secara numerik benar, maka akan dilaporkan True.
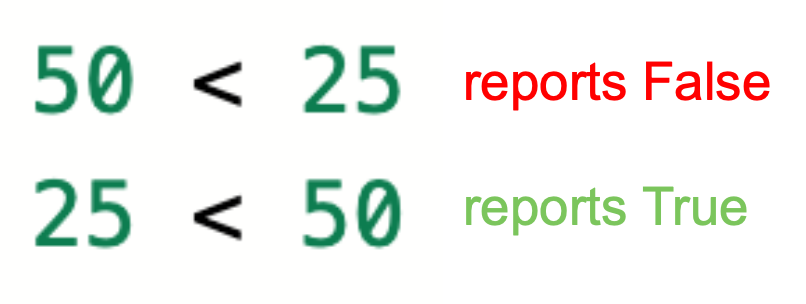
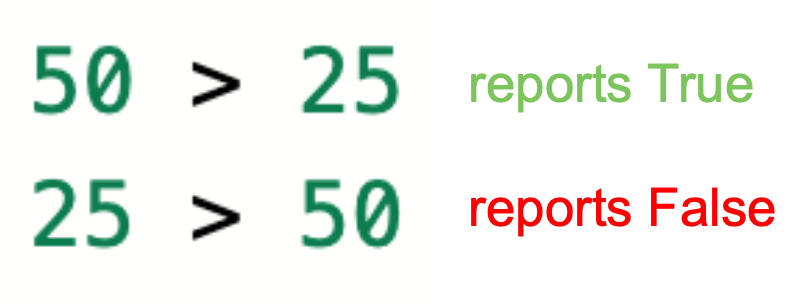
- Demikian pula, dalam contoh-contoh ini yang menggunakan operator lebih besar dari (>), pernyataan yang benar secara numerik akan melaporkan True.
- Operator sama dengan (==) melaporkan True ketika kedua nilai tersebut sama persis, dan False ketika tidak sama.
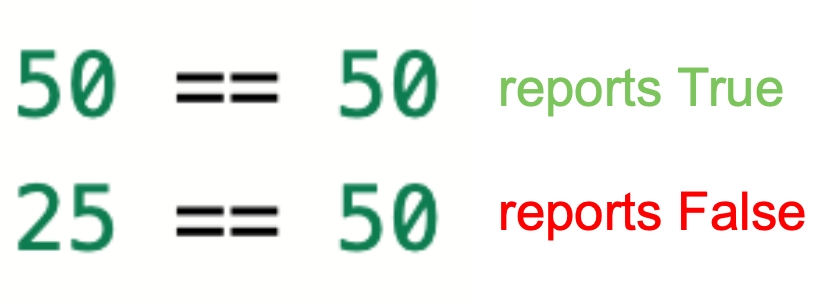
- Perhatikan bahwa tanda sama dengan ganda berarti "sama dengan," dan membandingkan kedua nilai tersebut. Tanda sama dengan tunggal adalah operator penugasan yang menetapkan nilai ke suatu variabel.
Operator perbandingan dapat membandingkan angka desimal, bilangan bulat, atau perintah pelaporan numerik.
Menggunakan Operator Perbandingan dengan Data Sensor Jarak
Operator perbandingan sangat berguna ketika Anda menggunakan data numerik dari sensor, seperti Sensor Jarak, untuk membuat Robot VR mengambil keputusan. Pada Unit sebelumnya, data dari Sensor Bumper digunakan untuk membuat Robot VR berbelok ketika Sensor Bumper ditekan. Namun, dengan operator pembanding, kita dapat menggunakan data dari Sensor Jarak untuk membuat Robot VR berbelok di lokasi yang lebih tepat. Ini berguna untuk menghindari menabrak dinding, atau untuk membuat Robot VR bernavigasi ke tempat tertentu di Taman Bermain.
Data dari Sensor Jarak dapat digunakan sebagai salah satu nilai dalam operator perbandingan.
jarak_depan.dapatkan_jarak(MM) > 50Misalnya, jika kita ingin Robot VR bergerak menuju suatu objek, seperti dinding, lalu berhenti ketika sudah dekat dengan objek tersebut, kita dapat melakukan ini menggunakan operator perbandingan dan fungsi get _distance. Pada dasarnya, kita meminta Robot VR untuk bergerak ketika jarak antara robot dan objek lebih besar dari nilai ambang batas, misalnya 50 milimeter (mm).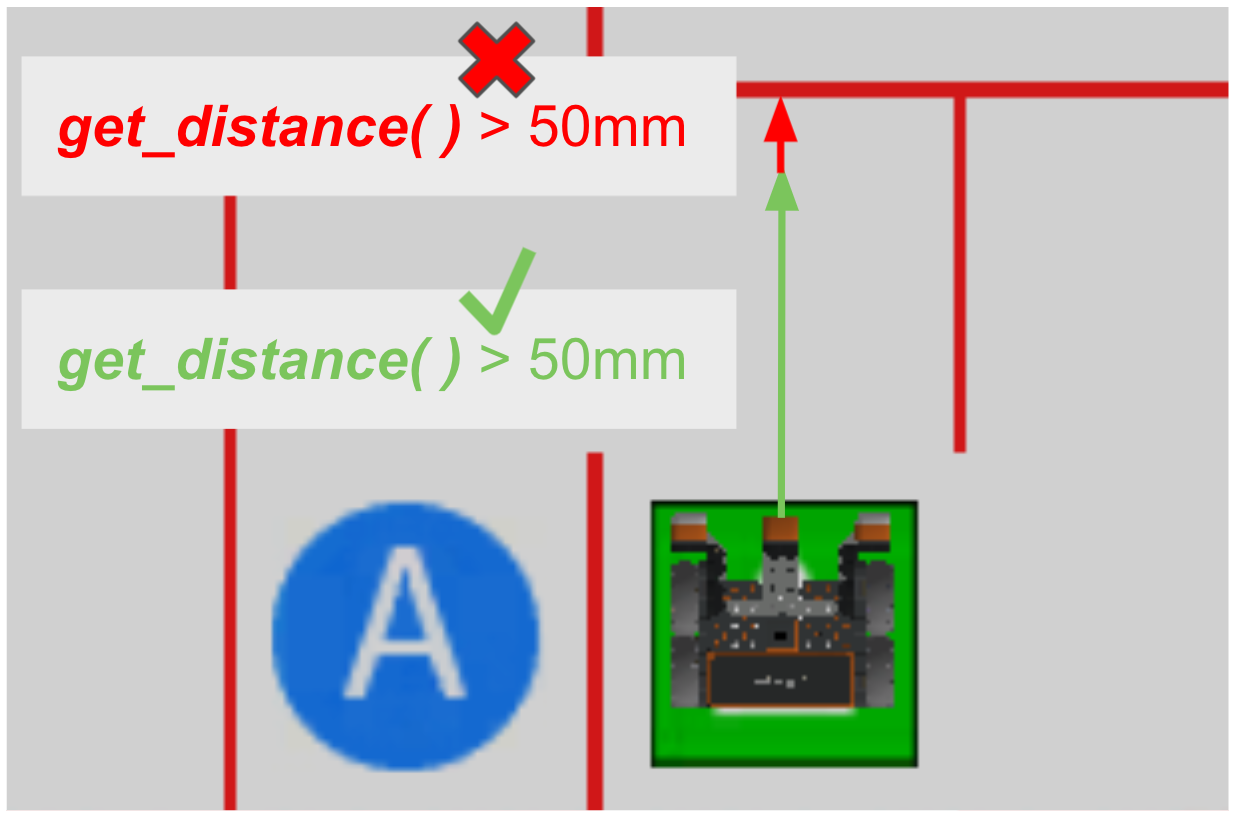
Saat Sensor Jarak melaporkan bahwa jaraknyalebihdari 50 milimeter (mm), atau nilainyalebih besar dari(>) 50, Robot VR dapat bergerak bebas. Ketika Sensor Jarak melaporkan bahwa jaraknyalebih dekatdari 50 milimeter (mm), atau nilainyalebih besar dari (>) 50, Robot VR perlu berhenti atau berbelok sebelum menabrak dinding.
Untuk Informasi Anda
Memilih operator perbandingan mana yang akan digunakan bisa menjadi pilihan gaya. Operator lebih besar dari (>) digunakan pada contoh di atas untuk membuat proyek sejelas dan semudah dibaca mungkin. Saat Robot VR berada pada jarak lebih dari 50 milimeter, gerakkan robot ke depan. Anda dapat mencapai tujuan yang sama dengan membalik urutan nilai dalam operator, dan dengan menggunakan operator kurang dari (<).
sementara 50 > front_distance.get_distance(MM):Di sini, Robot VR akan bergerak meskipun jaraknya 50 milimeter lebih besar dari nilai yang dilaporkan oleh Sensor Jarak. Robot VR akan melakukan perilaku yang sama, namun, proyek ini sedikit kurang jelas dan mudah dibaca.
mungkin tidak membuat Robot VR berkinerja seperti yang Anda inginkan. Misalnya, jika tujuannya adalah agar Robot VR berhenti 50 milimeter dari suatu objek, Anda mungkin berpikir untuk menggunakan operator sama dengan (==).
selama jarak depan.dapatkan jarak (MM) == 50:Namun, misalnya di Labirin Dinding, menggunakan operator sama dengan (==) dengan Sensor Jarak akan membutuhkan pembacaan yang sangat tepat dari sensor, yaitutepat50 milimeter, sehingga kecepatan Robot VR akan membuatnya hampir mustahil untuk mendapatkan tingkat presisi tersebut secara real time. Dengan demikian, Robot VR kemungkinan akan terus melaju melewati ambang batas karena baik melaporkan nilai 100 milimeter atau 25 milimeter, keduanya tidak sama dengan sama dengan50 mm, sehingga operator tidak pernah melaporkan sebagai Benar.
Operator Perbandingan dan Masalah Labirin Dinding
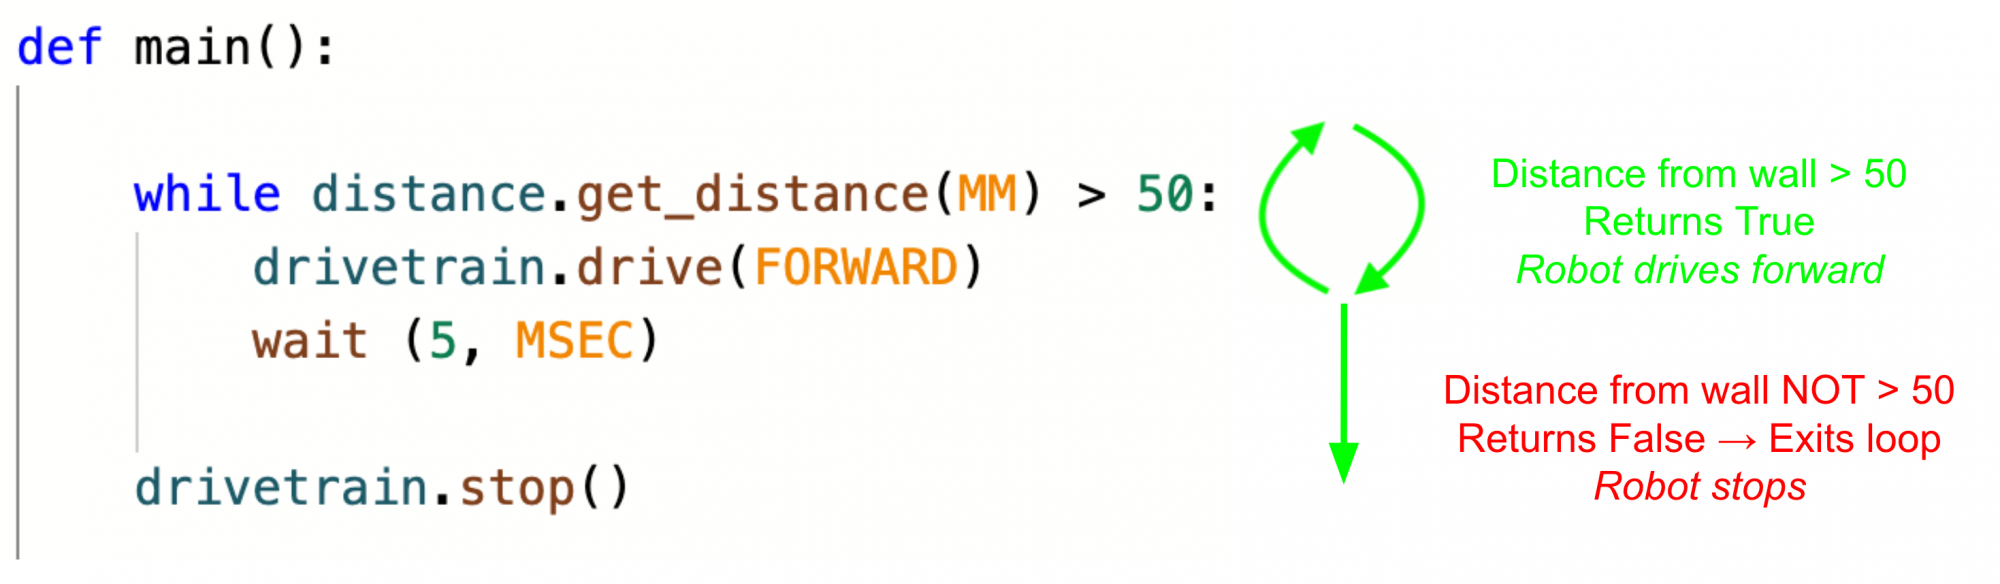
Sebuah loop while dapat digunakan dengan operator perbandingan dan Sensor Jarak, sehingga Robot VR terus menerus memeriksa data sensor dan mengevaluasi perbandingannya. Hal ini memungkinkan Robot VR untuk melakukan perilaku sementara nilai berada di atas atau di bawah ambang batas tertentu. Dalam Labirin Dinding, hasil yang diinginkan adalah agar Robot VR bergerak majusementaraSensor Jarak lebih besar dari milimeter (mm) dari dinding. Kemudian, kereta akan berhenti atau berbelok untuk melanjutkan perjalanan melalui labirin.
def main():
    while front_distance.get_distance(MM) > 50:
        drivetrain.drive(FORWARD)
        wait(5, MSEC)
    drivetrain.stop()
Dalam contoh klip video ini, perulangan whilepada proyek yang ditunjukkan di sebelah kiri akan membuat Robot VR terus bergerak maju dari lokasi awal, selama kondisi terpenuhi, dan jarak antara Robot VR dan objek terdekat (dinding pertama di seberang) dilaporkan lebih besar dari 50 milimeter (mm). Robot tersebut kemudian berhenti ketika mendekati dinding pertama dan jarak yang dilaporkan kurang dari 50 mm.
Gambar ini menjelaskan alur proyek di atas:
- Saat Sensor Jarak berada lebih dari 50 milimeter (mm) dari dinding, operator melaporkan True dan tetap berada dalam loop sementara
- Ketika jaraknya kurang dari 50 milimeter (mm) dari dinding, operator melaporkan False, dan keluar dari loopwhile.
Pilih tombol Berikutnya untuk melanjutkan ke bagian selanjutnya dari Pelajaran ini.