
Memprogram Urutan - VEXcode IQ
 Kotak Peralatan Guru
-
Tujuan dari Aktivitas ini
Pemrograman menggunakan lengan dan cakar memungkinkan robot untuk menyelesaikan tugas-tugas lain selain hanya bergerak maju, mundur, kiri, atau kanan. Dalam aktivitas ini, siswa akan mempelajari urutan gerakan yang benar yang dibutuhkan untuk mendekati, meraih, mengangkat, dan memindahkan suatu objek. Benda tersebut bisa berupa kaleng aluminium kosong atau botol air kosong. Aktivitas ini akan mempersiapkan siswa untuk Tantangan Package Dash, di mana siswa harus mengambil dan memindahkan sebuah objek di sepanjang lintasan yang telah ditentukan. Para siswa akan membuat rencana jalur menggunakan pseudocode.
Untuk informasi lebih lanjut tentang blok [Putar untuk] dan [Putar ke posisi] atau blok lain yang digunakan dalam aktivitas ini, kunjungi informasi Bantuan di dalam VEXcode IQ. Untuk informasi lebih lanjut mengenai alat bantu bawaan ini, klik di sini.
Berikut ini adalah garis besar kegiatan yang akan dilakukan siswa Anda dalam aktivitas ini:
-
Tonton video tutorial Menggerakkan Lengan dan Membuka Cakar .
-
Uraikan langkah-langkah yang diperlukan untuk mendekati, meraih, mengangkat, dan memindahkan suatu objek menggunakan pseudocode (Google Doc/.docx/.pdf).
-
Programkan urutan yang telah mereka siapkan dalam pseudocode menggunakan VEXcode IQ.
-
Unduh, jalankan, dan uji proyek tersebut untuk melihat apakah proyek tersebut berfungsi sesuai yang diharapkan.
Mari kita program sebuah urutan!
Dalam aktivitas ini, Anda akan membuat rencana rangkaian gerakan yang perlu dilakukan robot Anda untuk mengambil, mengangkat, dan memindahkan suatu objek.
Anda akan terlebih dahulu meninjau dua video tutorial tentang pemrograman cakar dan lengan. Kemudian Anda akan mengidentifikasi urutan langkah yang benar untuk mendekati, meraih, dan mengangkat suatu objek, dan merencanakan proyek tersebut menggunakan pseudocode.
Anda kemudian akan membuat, mengunduh, dan menjalankan proyek menggunakan pseudocode yang membantu Anda merencanakan!
-
Pastikan Anda memiliki perangkat keras yang dibutuhkan, buku catatan teknik Anda, dan VEXcode IQ yang sudah diunduh dan siap digunakan.
 Tips untuk Guru
Jika ini adalah kali pertama siswa menggunakan VEXcode IQ, mereka dapat merujuk ke Tutorial kapan saja selama eksplorasi ini. Tutorial-tutorial tersebut terletak di bilah alat.
| Kuantitas | Bahan-bahan yang Dibutuhkan |
|---|---|
| 1 |
VEX IQ Super Kit |
| 1 |
VEXcode IQ |
| 1 |
Buku Catatan Teknik |
| 1 |
Penggaris atau meteran |
| 1 |
Contoh proyek templat Clawbot (Sistem penggerak 2 motor) |
| 1 |
Kaleng aluminium atau botol air kosong |
Tips untuk Guru
Peragakan setiap langkah pemecahan masalah kepada para siswa.
Langkah 1: Persiapan untuk Eksplorasi
Sebelum memulai aktivitas, apakah Anda sudah menyiapkan semua barang-barang ini? Kontraktor harus memeriksa setiap hal berikut:
- Apakah semua motor dan sensor sudah terhubung ke port yang benar?
- Apakah kabel pintar sudah terpasang sepenuhnya ke semua motor dan sensor?
- Apakah Otak diaktifkan?
- Apakah baterai terisi?
- Apakah Radio dimasukkan ke dalam Otak Robot?
Langkah 2: Mulai Merencanakan Rute
Sebelum Anda mulai merencanakan jalur yang akan ditempuh robot Anda, tinjau terlebih dahulu video tutorial Menggerakkan Lengan dan Membuka Cakar di VEXcode IQ.
- Video Tutorial Menggerakkan Lengan
- Buka Video Tutorial Cakar
Sekarang, di buku catatan teknik Anda, gunakan pseudocode (Google Doc / .docx / .pdf ) untuk menulis urutan langkah yang benar untuk mendekati, meraih, dan mengangkat suatu objek seperti botol air kosong atau kaleng aluminium.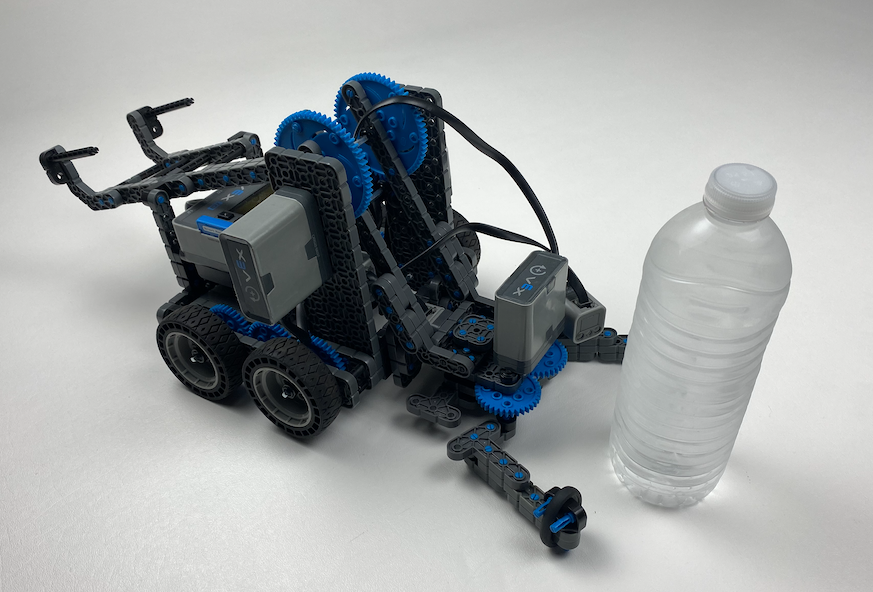
- Beberapa hal yang perlu diingat terkait masalah ini:
- Pertama, Anda perlu mengukur jarak objek dari robot dalam milimeter. Anda akan membutuhkan ini untuk menentukan seberapa jauh robot harus bergerak maju dan mundur.
- Tentukan berapa derajat cakar harus membuka dan menutup tergantung pada jangkauan geraknya dan seberapa besar objek tersebut. Untuk bantuan lebih lanjut, lihat halaman sebelumnya di bagian Bermain.
- : Buka Menu Perangkat dan lihat berapa derajat cakar akan menutup dengan objek di dalamnya.
- Tentukan seberapa tinggi lengan akan terangkat dalam derajat untuk membawa objek tersebut.
- Saat Anda mendekati suatu objek, cakar seharusnya sudah terbuka. Jika Anda mendekati suatu objek dengan cakar tertutup, cakar yang tertutup tersebut dapat menjatuhkan objek tersebut.
- Robot tersebut juga harus mencengkeram objek dengan cakarnya, mengangkat objek tersebut, bergerak mundur untuk memindahkan objek, lalu meletakkan objek kembali dan melepaskannya.
Tips untuk Guru
-
Mempraktikkan Pseudocode
Jika mahasiswa belum familiar dengan pseudocode (Google Doc/.docx/.pdf) dan bagaimana penggunaannya dalam perencanaan proyek, tautan yang disediakan menjelaskannya. Rubrik ( (Google Doc/.docx/.pdf) untuk meninjau pseudocode dapat digunakan dan akan diberikan lagi di bagian Rethink ketika siswa diminta untuk menulis pseudocode selanjutnya. Kesempatan untuk menulis pseudocode ini dapat dianggap sebagai latihan untuk perencanaan di kemudian hari, dan berbagi rubrik pseudocode sekarang dapat membantu dalam latihan tersebut.
Solusi Kotak Peralatan Guru
-
Jarak antara objek dan robot dapat bervariasi tergantung siswa atau kelompok. Pastikan siswa mengukur jarak sebelum menulis pseudocode mereka.
Perhatikan bahwa saat cakar pertama kali dibuka dan saat ditutup untuk mengambil objek, ukuran derajatnya tidak sama. Karena cakar tersebut menutup pada suatu objek dan tidak boleh menghancurkannya, maka derajatnya harus berhenti setelah cakar tersebut melingkari objek.
Lengan tersebut harus terangkat cukup tinggi dari tanah agar dapat mengangkut objek secara efektif.
Rangkaian langkah yang benar yang perlu dilakukan siswa adalah sebagai berikut. Jarak yang diukur dalam contoh ini adalah 15 mm. Hal ini dapat berbeda untuk setiap siswa atau kelompok:
-
Buka cakar hingga 75 derajat.
-
Berkendara maju 15 mm untuk mendekati objek.
-
Tutup cakar hingga 60 derajat untuk mencengkeram objek.
-
Angkat lengan 315 derajat untuk mengangkat benda tersebut.
-
Berkendara mundur 15 mm untuk memindahkan objek ke lokasi baru.
-
Turunkan lengan sejauh 315 derajat untuk meletakkan objek kembali.
-
Buka cakar hingga 60 derajat untuk melepaskan objek.
Tips untuk Guru
- Karena ini adalah kegiatan pengantar pemrograman, guru harus mencontohkan langkah-langkahnya, lalu meminta siswa untuk melakukan tindakan yang sama. Guru kemudian harus memantau siswa untuk memastikan bahwa mereka mengikuti langkah langkah dengan benar.
- Pastikan siswa telah memilih templat Clawbot (Drivetrain2-motor).
- Anda dapat menunjukkan kepada siswa bahwa ada beberapa pilihan yang dapat mereka pilih di halaman Contoh dalam VEXcode IQ. Saat mereka membangun dan menggunakan robot mereka, mereka akan memiliki kesempatan untuk menggunakan berbagai templat.
- Anda dapat meminta siswa untuk menambahkan inisial mereka ke nama proyek. Ini akan membantu membedakan proyek-proyek tersebut jika Anda meminta siswa untuk mengirimkannya.
- Pastikan siswa mengukur jarak antara objek dan robot mereka dalam milimeter (mm).
Langkah 3: Memprogram Sebuah Urutan
- Buka contoh proyek template Clawbot (Drivetrain 2-motor).
- Untuk bantuan membuka proyek contoh, lihat video tutorial Menggunakan Proyek dan Templat Contoh di VEXcode IQ Blocks.
- Ubah nama dan simpan proyek sebagai 'Sequence'.
- Untuk bantuan dalam mengganti nama dan menyimpan proyek, lihat tutorial Memberi Nama dan Menyimpan Proyek Anda di VEXcode IQ.
- Sekarang, buat proyek Anda menggunakan pseudocode Anda. Pertama, buatlah kerangka proyek Anda menggunakan komentar untuk menyisipkan pseudocode Anda. Contoh yang ditunjukkan di bawah ini adalah referensi. Pengukuran derajat dan jarak mungkin berbeda tergantung pada seberapa jauh objek Anda dan ukurannya.
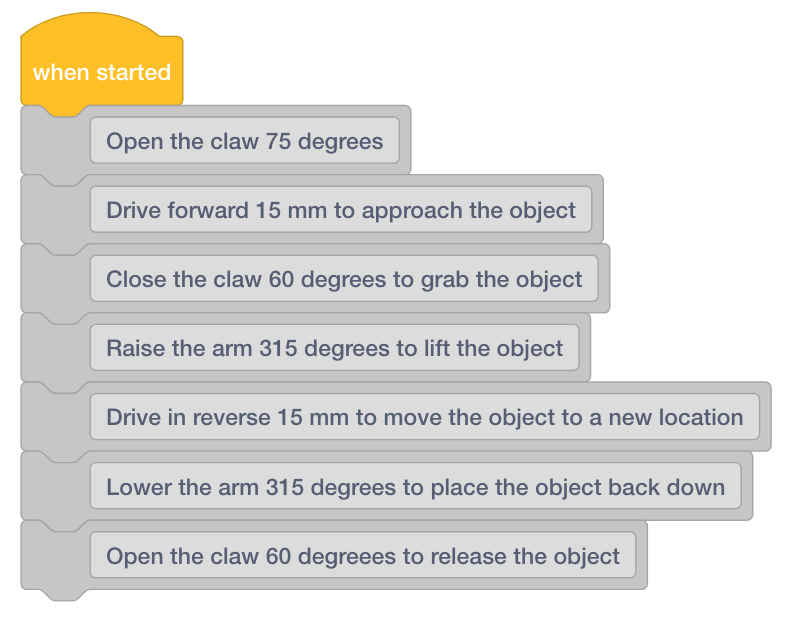
- Gunakan blok [Drive], [Spin for], dan [Spin to position] untuk membuat proyek berdasarkan pseudocode.
Jangan lupa untuk mengatur ulang posisi Arm Motor ke 0 dan menyertakan timeout 3 detik untuk Claw Motor.
Gunakan gambar di bawah ini sebagai contoh cara mengatur proyek. Proyek berikut ini belum lengkap, tetapi Anda harus memprogramnya sepenuhnya.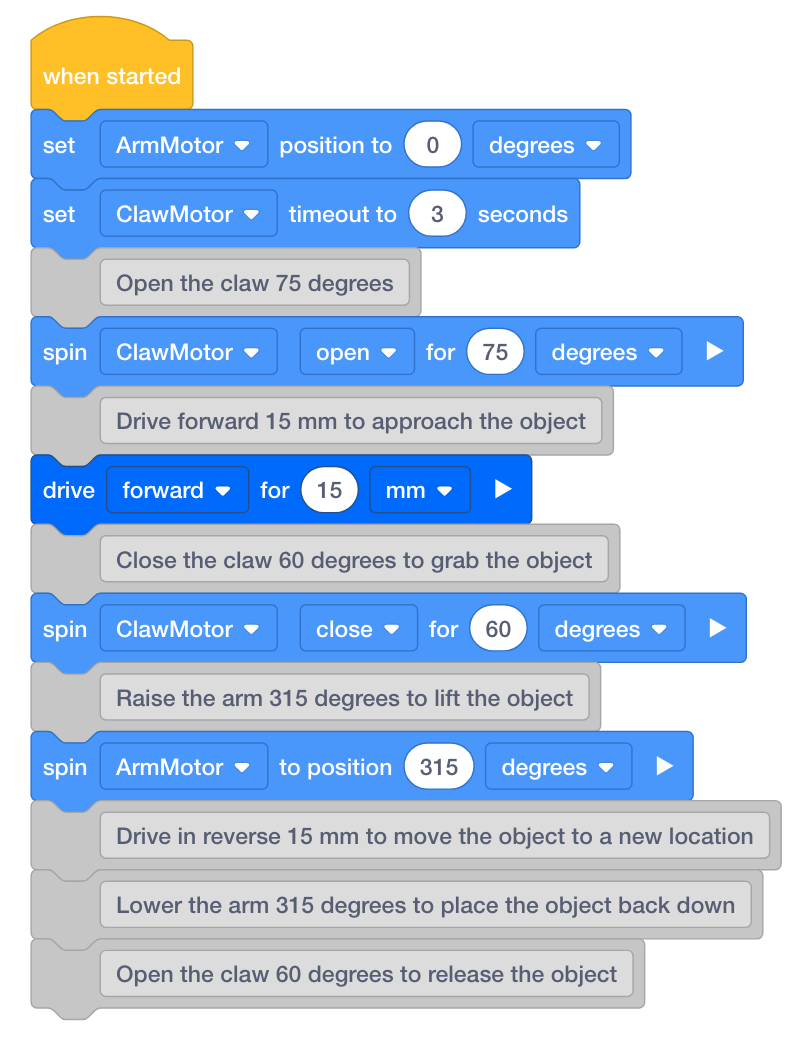
- Setelah proyek Anda selesai, prediksikan apa yang akan dilakukannya. Tulis prediksi Anda di buku catatan teknik Anda.
Langkah 4: Uji Proyek!
Sekarang setelah Anda membuat proyek untuk mendekati, meraih, dan mengangkat suatu objek, mari kita uji!
- Unduh dan Jalankan proyek Urutan Anda. Untuk bantuan, lihat video tutorial Mengunduh dan Menjalankan Proyek di VEXcode IQ. Ini akan memiliki ikon berikut:
Apakah proyek Anda berjalan sesuai rencana? Tuliskan pengamatan Anda di buku catatan teknik Anda, bandingkan pseudocode Anda dengan proyek akhir Anda, dan jawab pertanyaan-pertanyaan berikut:
- Apakah proyek Anda memiliki robot yang dapat mengambil, mengangkat, dan memindahkan suatu objek?
- Mengapa rangkaian gerakan ini penting?
Solusi Kotak Peralatan Guru
-
Proyek siswa akan bervariasi tergantung pada objek dan seberapa jauh objek tersebut dari robot. Para siswa harus mampu merefleksikan pseudocode mereka dan proyek yang diprogram berdasarkan pseudocode tersebut. Apakah kesalahan tersebut disebabkan oleh pseudocode atau pemrograman? Para siswa harus memeriksa pseudocode untuk melihat langkah mana dalam proyek yang mungkin salah.
Aktivitas ini bertujuan untuk menyoroti kepada siswa bahwa urutan gerakan itu penting. Jika gerakan-gerakan tersebut diatur ulang dalam urutan lain, robot mungkin tidak dapat mengambil dan memindahkan objek tersebut. Sebagai contoh, jika cakar tidak dibuka terlebih dahulu, robot mungkin akan menjatuhkan objek tersebut saat mendekatinya.
Berikut ini adalah contoh solusi: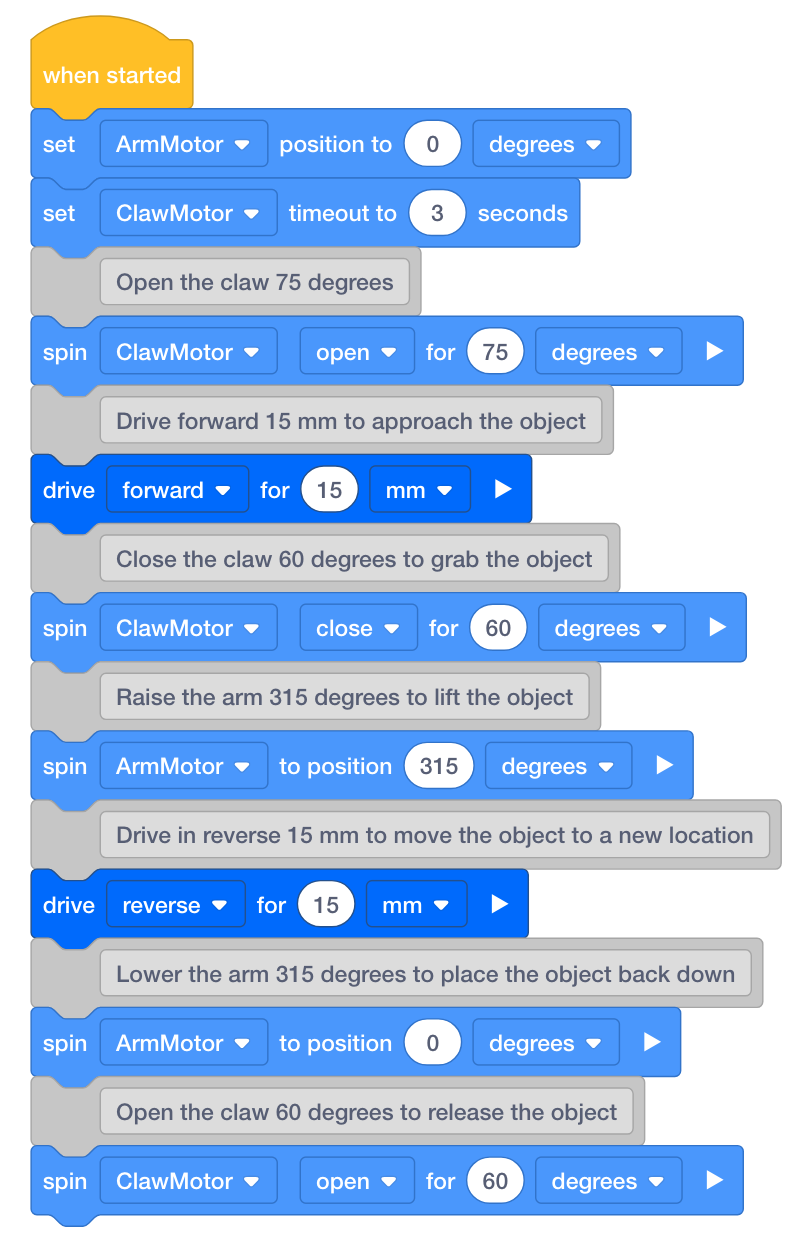
 Perluas Pembelajaran Anda
-
[Atur penghentian motor] Blok
Jika siswa memprogram robot mereka untuk mengangkat dan membawa benda yang lebih berat, benda-benda ini dapat menyeret lengan robot ke bawah karena beratnya.
Dalam hal ini, blok [Set motor stopping] dapat digunakan agar lengan tidak jatuh karena gravitasi dan berat benda yang diangkat. Blok ini dapat digunakan di awal proyek dan akan diterapkan pada semua blok motor selanjutnya selama sisa proyek.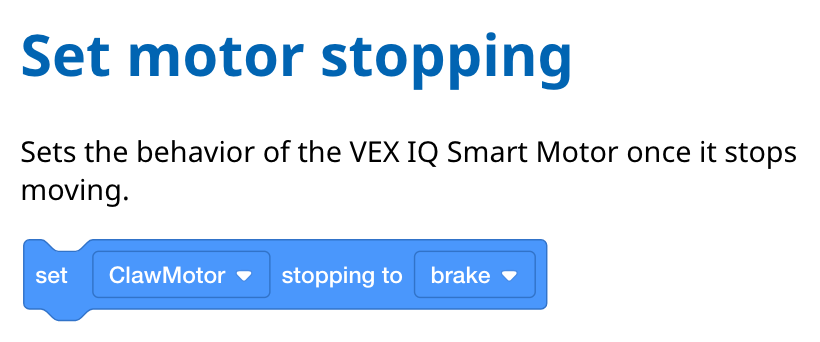
Blok [Atur penghentian motor] memiliki tiga pengaturan:
- Rem menyebabkan Motor berhenti seketika.
- Coast memungkinkan Motor berputar secara bertahap hingga berhenti.
- Tahan menyebabkan Motor berhenti seketika dan kembali ke posisi berhenti jika digerakkan.