
एक अनुक्रम को प्रोग्राम करना - VEXcode IQ
 शिक्षक टूलबॉक्स
-
इस गतिविधि का उद्देश्य
हाथ और पंजे का उपयोग करके प्रोग्रामिंग करने से रोबोट को केवल आगे, पीछे, बाएं या दाएं जाने के अलावा अन्य कार्य भी पूरे करने की क्षमता मिलती है। इस गतिविधि में, छात्र किसी वस्तु के पास जाने, उसे पकड़ने, उठाने और स्थानांतरित करने के लिए आवश्यक गतिविधियों के सही क्रम को सीखेंगे। यह वस्तु खाली एल्युमीनियम का डिब्बा या खाली पानी की बोतल हो सकती है। यह गतिविधि छात्रों को पैकेज डैश चैलेंज के लिए तैयार करेगी, जिसमें छात्रों को एक निर्धारित मार्ग पर किसी वस्तु को पकड़कर उसे इधर-उधर ले जाना होगा। छात्र स्यूडोकोड का उपयोग करके पथ योजना बनाएंगे।
इस गतिविधि में उपयोग किए गए [स्पिन फॉर] और [स्पिन टू पोजीशन] ब्लॉक या अन्य ब्लॉकों के बारे में अधिक जानकारी के लिए, VEXcode IQ के भीतर सहायता जानकारी देखें। इस अंतर्निर्मित सहायता उपकरण के बारे में अधिक जानकारी के लिए, यहां पर क्लिक करें।
इस गतिविधि में आपके छात्र क्या करेंगे, इसका संक्षिप्त विवरण नीचे दिया गया है:
-
हाथ हिलाना और पंजा खोलना ट्यूटोरियल वीडियो देखें।
-
किसी वस्तु तक पहुँचने, उसे पकड़ने, उठाने और स्थानांतरित करने के लिए आवश्यक चरणों की रूपरेखा तैयार करें, छद्म कोड का उपयोग करते हुए (Google Doc/.docx/.pdf)।
-
उनके द्वारा स्यूडोकोड में तैयार किए गए अनुक्रम को VEXcode IQ का उपयोग करके प्रोग्राम करें।
-
प्रोजेक्ट को डाउनलोड करें, चलाएं और उसका परीक्षण करें ताकि यह पता चल सके कि यह अपेक्षित रूप से कार्य करता है या नहीं।
चलिए एक क्रम को प्रोग्राम करते हैं!
इस गतिविधि में, आप उन गतिविधियों के क्रम की योजना बनाएंगे जो आपके रोबोट को किसी वस्तु को पकड़ने, उठाने और स्थानांतरित करने के लिए करनी होंगी।
सबसे पहले आप क्लॉ और आर्म को प्रोग्राम करने के बारे में दो ट्यूटोरियल वीडियो देखेंगे। फिर आप किसी वस्तु तक पहुँचने, उसे पकड़ने और उठाने के लिए सही क्रम निर्धारित करेंगे और स्यूडोकोड का उपयोग करके उस प्रोजेक्ट की योजना बनाएंगे।
आप उस स्यूडोकोड का उपयोग करके प्रोजेक्ट बनाएंगे, डाउनलोड करेंगे और चलाएंगे, जिसकी मदद से आपने योजना बनाई थी!
-
सुनिश्चित करें कि आपके पास आवश्यक हार्डवेयर, आपका इंजीनियरिंग नोटबुक और VEXcode IQ डाउनलोड और तैयार हैं।
 शिक्षक सुझाव
यदि छात्र पहली बार VEXcode IQ का उपयोग कर रहे हैं, तो वे इस दौरान किसी भी समय ट्यूटोरियल का संदर्भ ले सकते हैं। ट्यूटोरियल टूलबार में स्थित हैं।
| मात्रा | आवश्यक सामग्री |
|---|---|
| 1 |
VEX IQ सुपर किट |
| 1 |
VEXcode IQ |
| 1 |
इंजीनियरिंग नोटबुक |
| 1 |
मीटर की छड़ी या रूलर |
| 1 |
क्लॉबॉट (ड्राइवट्रेन 2-मोटर) टेम्पलेट उदाहरण परियोजना |
| 1 |
एल्युमिनियम का डिब्बा या खाली पानी की बोतल |
शिक्षक सुझाव
छात्रों के लिए समस्या निवारण के प्रत्येक चरण का प्रदर्शन करें।
चरण 1: अन्वेषण की तैयारी
गतिविधि शुरू करने से पहले, क्या आपके पास ये सभी चीजें तैयार हैं? बिल्डर को निम्नलिखित में से प्रत्येक की जाँच करनी चाहिए:
- क्या सभी मोटर और सेंसर सही पोर्ट में लगे हुए हैं?
- क्या स्मार्ट केबल पूरी तरह से सभी मोटरों और सेंसरों में डाली गई हैं?
- क्या ब्रेन चालू है?
- क्या बैटरी चार्ज है?
- क्या रेडियो को रोबोट ब्रेन में डाला गया है?
चरण 2: मार्ग की योजना बनाना शुरू करें
अपने रोबोट के मार्ग की योजना बनाने से पहले, VEXcode IQ में दिए गए "आर्म को हिलाना" और "पंजा खोलना" ट्यूटोरियल वीडियो को पहले देख लें।
- आर्म को हिलाने का ट्यूटोरियल वीडियो
- क्लॉ ट्यूटोरियल वीडियो खोलें
अब, अपनी इंजीनियरिंग नोटबुक में, खाली पानी की बोतल या एल्युमीनियम के डिब्बे जैसी किसी वस्तु तक पहुँचने, उसे पकड़ने और उठाने के लिए चरणों का सही क्रम लिखने के लिए स्यूडोकोड (गूगल डॉक.docx / 15.pdf ) उपयोग करें।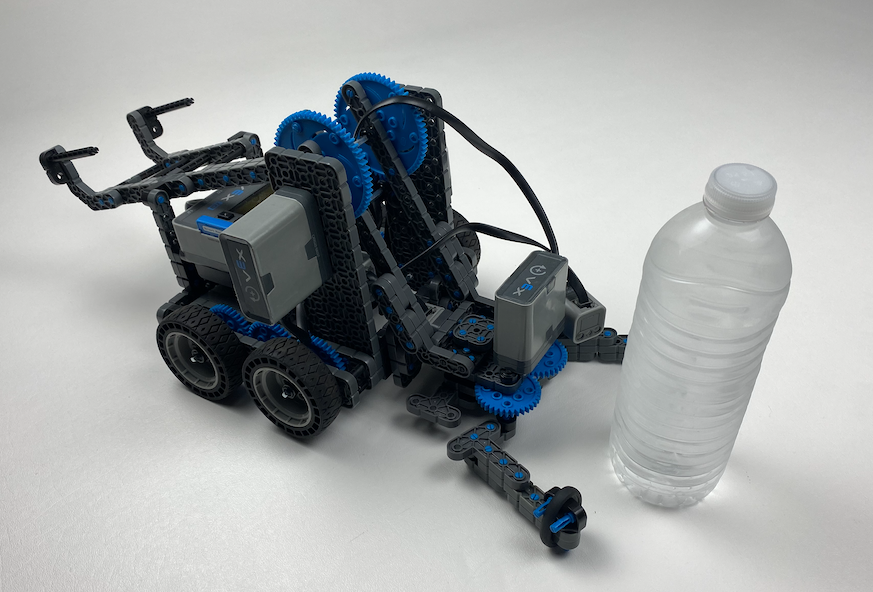
- इस समस्या के कुछ पहलुओं को ध्यान में रखना आवश्यक है:
- सबसे पहले, आपको मिलीमीटर में यह मापना होगा कि वस्तु रोबोट से कितनी दूर है। रोबोट को आगे और पीछे कितनी दूर तक चलना चाहिए, यह निर्धारित करने के लिए आपको इसकी आवश्यकता होगी।
- वस्तु के आकार और उसकी गति सीमा के आधार पर यह पहचानें कि पंजे को कितने डिग्री तक खोलना और बंद करना होगा। अधिक सहायता के लिए, प्ले सेक्शन में पिछले पृष्ठ को देखें।
- संकेत: डिवाइस मेनू खोलें और देखें कि वस्तु अंदर होने पर पंजा कितने डिग्री तक बंद होगा।
- वस्तु को उठाने के लिए भुजा को कितने डिग्री तक ऊपर उठाना होगा, यह ज्ञात कीजिए।
- जब आप किसी वस्तु के पास पहुँचें, तो पंजा पहले से ही खुला होना चाहिए। यदि आप पंजे को बंद करके किसी वस्तु के पास जाते हैं, तो बंद पंजा उस वस्तु को गिरा सकता है।
- रोबोट को वस्तु को अपने पंजे में पकड़ना होगा, वस्तु को ऊपर उठाना होगा, वस्तु को वापस अपनी जगह पर ले जाने के लिए पीछे की ओर चलना होगा, और फिर वस्तु को वापस नीचे रखकर छोड़ देना होगा।
शिक्षक सुझाव
-
स्यूडोकोड का अभ्यास करना
यदि छात्र स्यूडोकोड (गूगल डॉक/.docx/.pdf) से अपरिचित हैं और परियोजना नियोजन में इसका उपयोग कैसे किया जाता है, तो दिए गए लिंक में समझाया गया है। स्यूडोकोड की समीक्षा के लिए एक रूब्रिक (गूगल डॉक/.docx/.pdf) उपयोग किया जा सकता है और इसे रीथिंक सेक्शन में फिर से प्रदान किया जाएगा जब छात्रों को अगली बार स्यूडोकोड लिखने के लिए कहा जाएगा। स्यूडोकोड लिखने के इस अवसर को बाद की योजना बनाने के लिए अभ्यास के रूप में देखा जा सकता है और स्यूडोकोड के नियमों को अभी साझा करने से उस अभ्यास में सहायता मिल सकती है।
शिक्षक टूलबॉक्स
-
समाधान
वस्तु और रोबोट के बीच की दूरी छात्र या समूह के अनुसार भिन्न हो सकती है। सुनिश्चित करें कि छात्र अपना स्यूडोकोड लिखने से पहले दूरी माप रहे हैं। ध्यान दें कि पहली बार जब पंजा खोला जाता है और फिर जब किसी वस्तु को पकड़ने के लिए उसे बंद किया जाता है
उस समय की दूरी का माप डिग्री में समान नहीं होता है। चूंकि पंजा किसी वस्तु पर बंद हो रहा है और उसे कुचलना नहीं चाहिए, इसलिए पंजे के वस्तु के चारों ओर लिपट जाने के बाद डिग्री को रोक देना चाहिए।
वस्तु को प्रभावी ढंग से स्थानांतरित करने के लिए भुजा को जमीन से पर्याप्त ऊपर उठाना चाहिए।
छात्रों को जिन चरणों का सही क्रम अपनाना होगा, वह निम्नलिखित है। इस उदाहरण में मापी गई दूरी 15 मिमी थी। यह प्रत्येक छात्र या समूह के अनुसार बदल सकता है:
-
पंजे को 75 डिग्री तक खोलें।
-
वस्तु के पास पहुंचने के लिए 15 मिमी आगे बढ़ें।
-
वस्तु को पकड़ने के लिए पंजे को 60 डिग्री तक बंद करें।
-
वस्तु को उठाने के लिए बांह को 315 डिग्री तक ऊपर उठाएं।
-
वस्तु को नए स्थान पर ले जाने के लिए गाड़ी को 15 मिमी पीछे की ओर चलाएं।
-
वस्तु को वापस नीचे रखने के लिए भुजा को 315 डिग्री नीचे करें।
-
वस्तु को छोड़ने के लिए पंजे को 60 डिग्री तक खोलें।
शिक्षक सुझाव
- क्योंकि यह प्रोग्रामिंग की शुरुआती गतिविधि है, इसलिए शिक्षक को चरणों का प्रदर्शन करना चाहिए और फिर छात्रों से उन्हीं क्रियाओं को पूरा करने के लिए कहना चाहिए। इसके बाद शिक्षक को छात्रों की निगरानी करनी चाहिए ताकि यह सुनिश्चित हो सके कि वे निर्देशों का सही ढंग से पालन कर रहे हैं
- सुनिश्चित करें कि छात्रों ने क्लॉबॉट (ड्राइवट्रेन 2-मोटर) टेम्पलेट का चयन किया है।
- आप छात्रों को बता सकते हैं कि VEXcode IQ के उदाहरण पृष्ठ पर चुनने के लिए कई विकल्प मौजूद हैं। जैसे-जैसे वे अपने रोबोट बनाएंगे और उनका उपयोग करेंगे, उन्हें विभिन्न टेम्पलेट्स का उपयोग करने का मौका मिलेगा।
- आप छात्रों से प्रोजेक्ट के नाम में अपने नाम के पहले अक्षर जोड़ने के लिए कह सकते हैं। यदि आप छात्रों से प्रोजेक्ट जमा करने के लिए कहते हैं तो इससे प्रोजेक्टों में अंतर करने में मदद मिलेगी
- सुनिश्चित करें कि छात्र वस्तु और अपने रोबोट के बीच की दूरी को मिलीमीटर (मिमी) में माप रहे हैं
चरण 3: अनुक्रम को प्रोग्राम करना
- क्लॉबॉट (ड्राइवट्रेन 2-मोटर) टेम्पलेट उदाहरण प्रोजेक्ट खोलें।
- उदाहरण प्रोजेक्ट खोलने में सहायता के लिए, VEXcode IQ Blocks में दिए गए उदाहरण प्रोजेक्ट और टेम्प्लेट का उपयोग करें ट्यूटोरियल वीडियो देखें।
- प्रोजेक्ट का नाम बदलकर 'Sequence' रखें और इसे सेव करें।
- किसी प्रोजेक्ट का नाम बदलने और उसे सेव करने में सहायता के लिए, VEXcode IQ में "अपने प्रोजेक्ट का नामकरण और सेव करना" ट्यूटोरियल देखें।
- अब, अपने स्यूडोकोड का उपयोग करके अपना प्रोजेक्ट बनाएं। सबसे पहले, टिप्पणियों का उपयोग करके अपने प्रोजेक्ट की रूपरेखा तैयार करें और उसमें स्यूडोकोड डालें। नीचे दिया गया उदाहरण एक संदर्भ है। वस्तु कितनी दूर है और उसका आकार कितना है, इसके आधार पर डिग्री और दूरी के माप भिन्न हो सकते हैं।
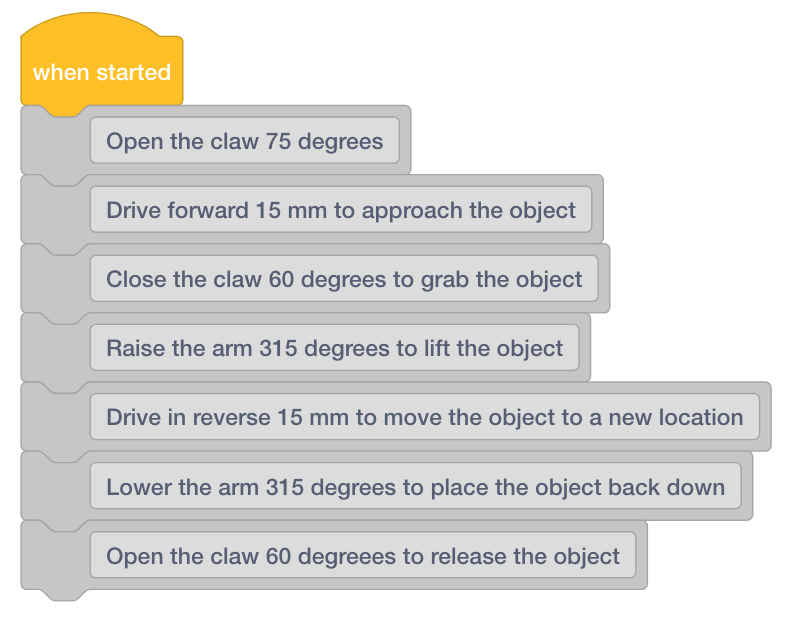
- स्यूडोकोड के आधार पर प्रोजेक्ट बनाने के लिए [ड्राइव], [स्पिन फॉर] और [स्पिन टू पोजीशन] ब्लॉक का उपयोग करें।
आर्म मोटर की स्थिति को 0 पर रीसेट करना और क्लॉ मोटर के लिए 3 सेकंड का टाइमआउट शामिल करना न भूलें।
प्रोजेक्ट को व्यवस्थित करने के तरीके के उदाहरण के रूप में नीचे दी गई छवि का उपयोग करें। निम्नलिखित प्रोजेक्ट अधूरा है, लेकिन आपको अपना प्रोजेक्ट पूरी तरह से प्रोग्राम करना चाहिए।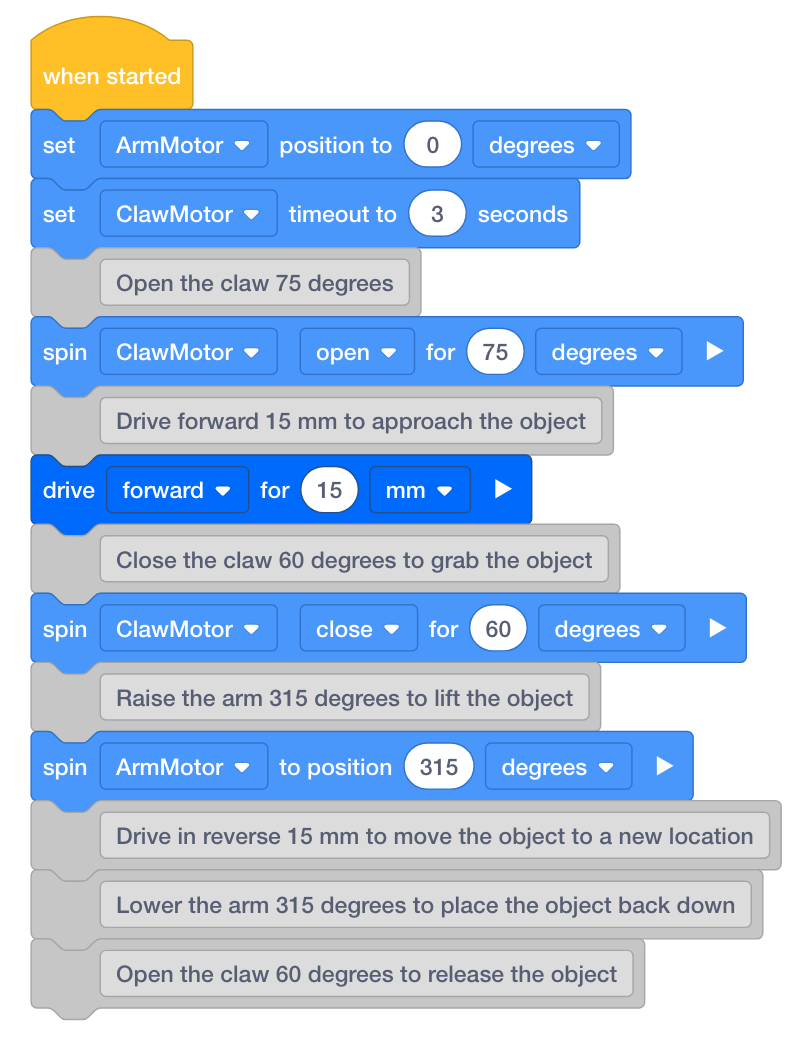
- जब आपका प्रोजेक्ट पूरा हो जाए, तो अनुमान लगाएं कि यह क्या करेगा। अपनी भविष्यवाणियाँ अपनी इंजीनियरिंग नोटबुक में लिखें।
चरण 4: प्रोजेक्ट का परीक्षण करें!
अब जबकि आपने किसी वस्तु के पास जाने, उसे पकड़ने और उठाने के लिए एक प्रोजेक्ट बना लिया है - चलिए इसका परीक्षण करते हैं!
- सीक्वेंस प्रोजेक्ट डाउनलोड करें और चलाएं सहायता के लिए, VEXcode IQ में डाउनलोड और रन ए प्रोजेक्ट ट्यूटोरियल वीडियो देखें। इसका आइकन इस प्रकार होगा:
क्या आपका प्रोजेक्ट इच्छानुसार चला? अपने इंजीनियरिंग नोटबुक में अपने छद्म कोड की तुलना अपने अंतिम प्रोजेक्ट से करते हुए अपने अवलोकन लिखें और निम्नलिखित प्रश्नों के उत्तर दें:
- क्या आपके प्रोजेक्ट में रोबोट किसी वस्तु को पकड़ने, उठाने और स्थानांतरित करने का काम करता था?
- गतिविधियों का यह क्रम महत्वपूर्ण क्यों है?
शिक्षक टूलबॉक्स
-
समाधान
छात्रों की परियोजनाएं वस्तु और रोबोट से उसकी दूरी के आधार पर अलग-अलग होंगी। छात्रों को अपने स्यूडोकोड और उस स्यूडोकोड पर आधारित प्रोग्राम किए गए प्रोजेक्ट पर विचार करने में सक्षम होना चाहिए। क्या त्रुटि स्यूडोकोड के कारण थी या प्रोग्रामिंग के कारण? छात्रों को स्यूडोकोड को देखकर यह पता लगाना चाहिए कि परियोजना के किस चरण में गलती हुई होगी।
इस गतिविधि से छात्रों को यह बात स्पष्ट हो जानी चाहिए कि गतिविधियों का क्रम महत्वपूर्ण है। यदि गतिविधियों को किसी अन्य क्रम में व्यवस्थित किया जाता, तो रोबोट वस्तु को उठा नहीं पाता और उसे स्थानांतरित नहीं कर पाता। उदाहरण के लिए, यदि पंजा पहले नहीं खोला गया, तो रोबोट वस्तु के पास पहुंचने पर उसे गिरा सकता है।
निम्नलिखित एक उदाहरण समाधान है: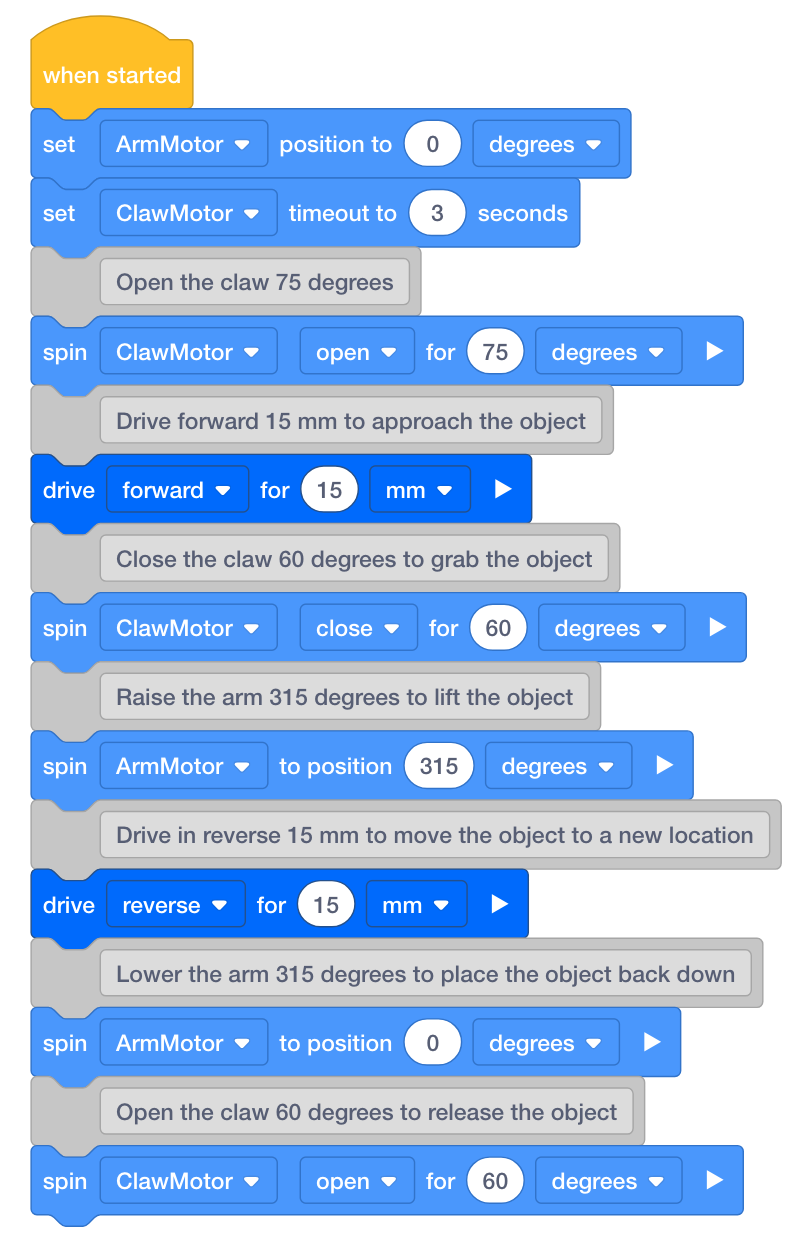
 अपनी सीख को आगे बढ़ाएं
-
[मोटर को रोकना सेट करें] ब्लॉक
यदि छात्र अपने रोबोट को भारी वस्तुओं को उठाने और ले जाने के लिए प्रोग्राम करते हैं, तो इन वस्तुओं के वजन के कारण रोबोट का हाथ नीचे की ओर खिंच सकता है।
इस स्थिति में, [Set motor stopping] ब्लॉक का उपयोग किया जा सकता है ताकि गुरुत्वाकर्षण और उठाई गई वस्तु के वजन के कारण भुजा नीचे न गिरे। इस ब्लॉक का उपयोग परियोजना की शुरुआत में किया जा सकता है और परियोजना के शेष भाग के लिए भविष्य के सभी मोटर ब्लॉकों पर इसे लागू किया जाएगा।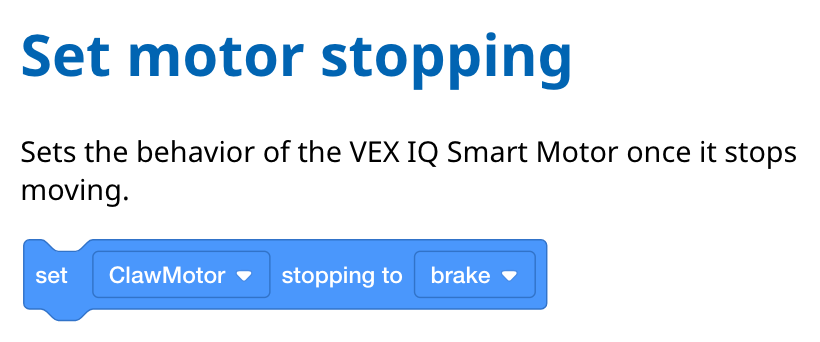
[Set motor stopping] ब्लॉक में तीन सेटिंग्स हैं:
- ब्रेक के कारण मोटर तुरंत रुक जाती है।
- कोस्ट मोटर को धीरे-धीरे घूमते हुए रुकने देता है।
- होल्ड के कारण मोटर तुरंत रुक जाती है और यदि इसे हिलाया जाता है तो यह अपनी रुकी हुई स्थिति में वापस आ जाती है।