
गति की सीमा
 शिक्षक टूलबॉक्स
-
गतिविधि रूपरेखा
-
इस अध्ययन के माध्यम से छात्रों को यांत्रिक गति सीमा की अवधारणा से परिचित कराया जाएगा और यह बताया जाएगा कि हाथ और पंजे का उपयोग करके इसका पता कैसे लगाया जा सकता है।
-
छात्र उन विभिन्न ब्लॉकों का भी पता लगाएंगे जिनका उपयोग हाथ और पंजे को सुरक्षित रूप से प्रोग्राम करने के लिए किया जा सकता है।
आइए गति की सीमा का पता लगाएं!
इस अन्वेषण से आपको यह पता चलेगा कि भुजा और पंजे को न्यूनतम और अधिकतम कितनी डिग्री तक बढ़ाया जा सकता है
- सुनिश्चित करें कि आपके पास आवश्यक हार्डवेयर और आपका इंजीनियरिंग नोटबुक मौजूद है।
| मात्रा | आवश्यक सामग्री |
|---|---|
| 1 |
VEX IQ सुपर किट |
| 1 |
VEXcode IQ |
| 1 |
इंजीनियरिंग नोटबुक |
 शिक्षक सुझाव
छात्रों के लिए समस्या निवारण के प्रत्येक चरण का प्रदर्शन करें।
चरण 1: अन्वेषण की तैयारी
गतिविधि शुरू करने से पहले, क्या आपके पास ये सभी चीजें तैयार हैं? बिल्डर को निम्नलिखित में से प्रत्येक की जाँच करनी चाहिए:
-
क्या सभी मोटर और सेंसर सही पोर्ट में लगे हुए हैं?
-
क्या स्मार्ट केबल पूरी तरह से सभी मोटरों और सेंसरों में डाली गई हैं?
-
क्या ब्रेन चालू है?
-
क्या बैटरी चार्ज है?
-
क्या रेडियो को रोबोट ब्रेन में डाला गया है?
शिक्षक सुझाव
-
चूंकि यह VEX IQ ब्रेन को नेविगेट करने की एक प्रारंभिक गतिविधि है, इसलिए शिक्षक को चरणों का प्रदर्शन करना चाहिए, और फिर छात्रों से उन्हीं क्रियाओं को पूरा करने के लिए कहना चाहिए। इसके बाद शिक्षक को छात्रों की निगरानी करनी चाहिए ताकि यह सुनिश्चित हो सके कि वे निर्देशों का सही ढंग से पालन कर रहे हैं।
-
यह सुनिश्चित करें कि छात्रों ने सेटिंग्स मेनू से डिवाइस जानकारी का चयन करने से पहले अपनी उंगलियों से पंजे को धीरे से और सावधानीपूर्वक पूरी तरह से खोल लिया हो। इससे यह सुनिश्चित होता है कि जब पंजा सबसे अधिक खुला होता है, तो उसका तापमान 0 डिग्री पर सेट हो जाता है।
चरण 2: डिवाइस मेनू
सबसे पहले रोबोट ब्रेन को चालू करें और सेटिंग्स मेनू पर जाने के लिए X बटन का चयन करें।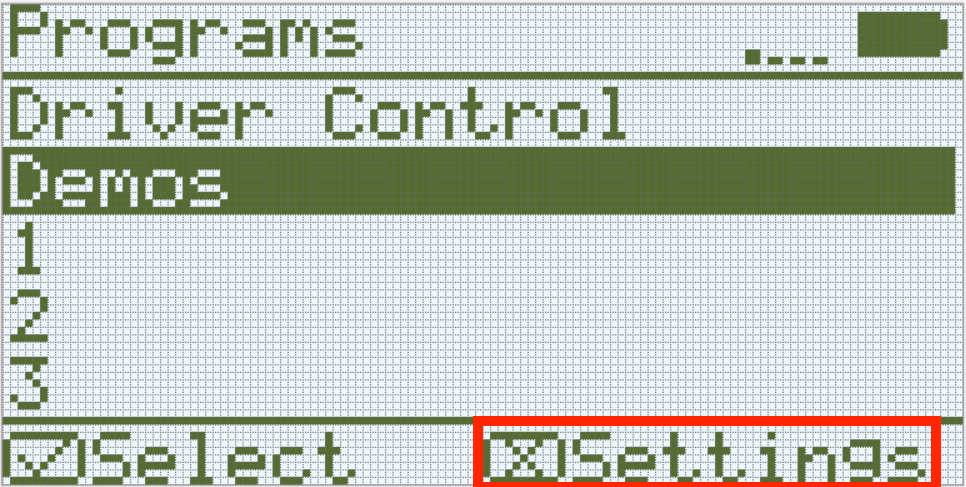
अपनी उंगलियों का उपयोग करके क्लॉबॉट के पंजे को धीरे से पूरी तरह खोलें
सेटिंग्स मेनू खुलने के बाद, डिवाइस मेनू खोलने के लिए ब्रेन पर मौजूद ऊपर और नीचे बटन का उपयोग करके डिवाइस जानकारी चुनें।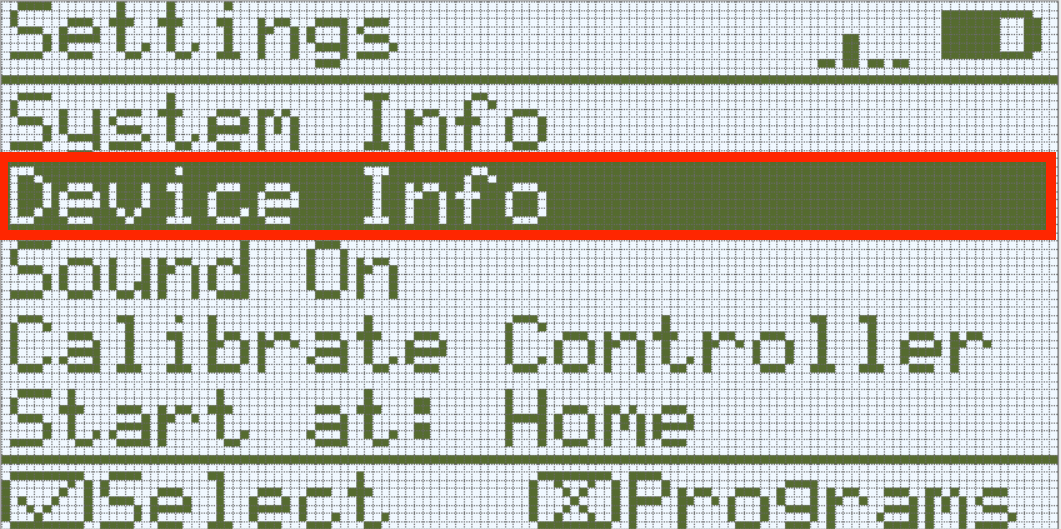
डिवाइस मेनू स्क्रीन उस पोर्ट से जुड़े डिवाइस के बारे में जानकारी प्रदर्शित करती है। आईक्यू ब्रेन पर 12 पोर्ट हैं।
पोर्ट 11 मोटर पर जाने के लिए तीरों का उपयोग करें, जो क्लॉ मोटर है।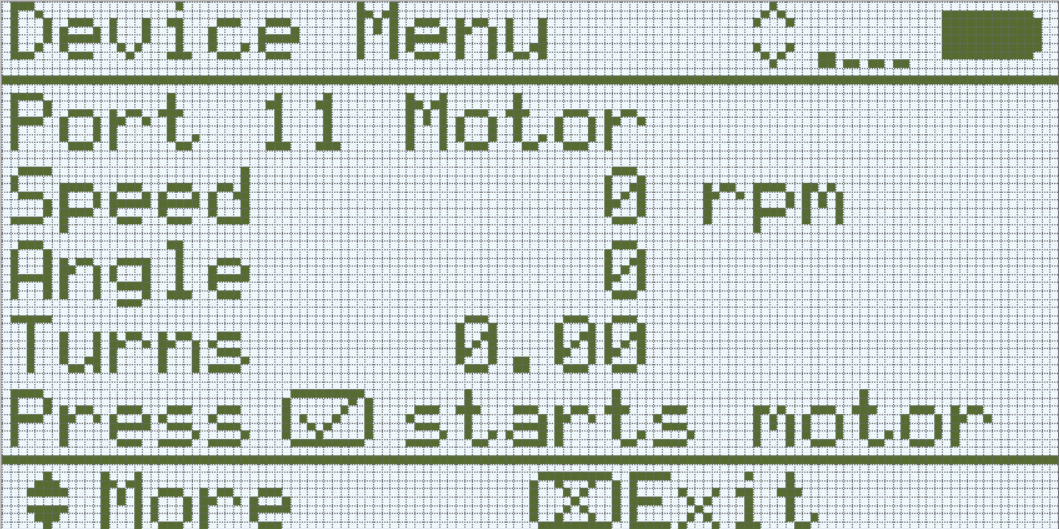
- पोर्ट 11 मोटर: क्लॉ मोटर।
- गति: यह दर्शाता है कि मोटर कितनी तेज़ी से (प्रति मिनट चक्करों में) घूम रही है।
- कोण: मोटर की वर्तमान स्थिति को डिग्री में प्रदर्शित करता है।
- टर्न: यह दर्शाता है कि मोटर कितने चक्कर घूम चुकी है।
- मोटर को चालू और बंद करने के लिए चेक बटन दबाएं। क्लॉ को मैन्युअल रूप से भी खोला और बंद किया जा सकता है।
शिक्षक टूलबॉक्स
-
चरणों की समीक्षा करें
यह एक अच्छा मौका है कि छात्र रुकें और उन चरणों की समीक्षा करें जो डिवाइस मेनू स्क्रीन तक पहुंचने के लिए अभी-अभी पूरे किए गए थे।
चरण 3: पंजे और भुजा की गति का अन्वेषण करना
-
यदि आपने डिवाइस मेनू खोलने से पहले अपने पंजे को पूरी तरह से खोल दिया था, तो क्लॉ मोटर ने इसकी पूरी तरह से खुली स्थिति को 0 डिग्री माना - जैसा कि डिवाइस मेनू में प्रदर्शित हुआ था।
अपनी इंजीनियरिंग नोटबुक में, अनुमान लगाइए कि जब आप पंजा के किनारों को धीरे से एक साथ धकेलकर उसे बंद करेंगे तो पोर्ट 11 मोटर (पंजा मोटर) के मान क्या होंगे। जब पंजा बंद होगा तो कोण का मान डिग्री में कितना होगा?
-
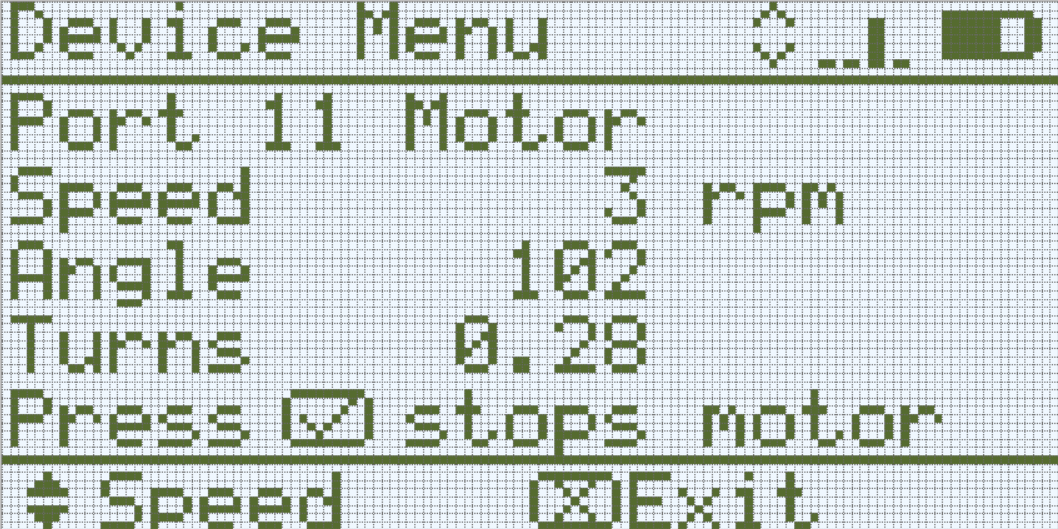
संकेत: रिपोर्ट किया गया मान नीचे दी गई छवि में दिखाए गए मान के समान नहीं होगा।
-
-
अपने अनुमान की जांच करने के लिए, पंजे को धीरे से बंद करके देखें। अब क्लॉ मोटर के लिए डिवाइस मेनू में कौन सा कोण दिखाया जा रहा है?
शिक्षक टूलबॉक्स
-
अपेक्षित मान
यदि छात्रों ने डिवाइस मेनू खोलने से पहले क्लॉबॉट के पंजे को पूरी तरह से खोल दिया, तो पूरी तरह से खुली स्थिति 0 डिग्री होती है। क्लॉ को बंद करने के बाद, क्लॉ मोटर का कोण लगभग 70 डिग्री होना चाहिए।
- अपने हाथों का उपयोग करके पंजे को धीरे-धीरे खोलते और बंद करते रहें ताकि आप कोण में होने वाले परिवर्तन को देख सकें।
- क्लॉ मोटर के लिए कोण की डिग्री सीमा के बारे में आपने क्या देखा? क्या कोणों के मान लगातार बढ़ते रहते हैं, या उनकी कोई सीमा होती है?
- क्लॉ मोटर के लिए कोण मान की सीमा लिखिए: पूरी तरह से खुले होने पर कोण मान से लेकर पूरी तरह से बंद होने पर कोण मान तक।
- क्या पंजा खुला होने पर कोण के मान हमेशा समान होते हैं? क्या पंजा बंद होने पर कोण के मान हमेशा समान होते हैं? तुम क्यों सोचते हो कि ऐसा है?
शिक्षक टूलबॉक्स
-
अपेक्षित उत्तर
-
आर्म मोटर की गति की सीमा अधिक होती है और इसलिए, मोटर के कोण मान की डिग्री की सीमा भी अधिक होती है।
-
क्योंकि डिवाइस मेनू का चयन करते समय आर्म संभवतः पूरी तरह से नीचे की स्थिति में था, इसलिए प्रारंभिक कोण 0 डिग्री पर सेट किया गया था। क्योंकि भुजा क्लॉबॉट के बिल्कुल पीछे तक घूम सकती है, इसलिए इसकी सीमा 0 से शुरू होती है और 360 डिग्री से अधिक बार घूमती है। प्रदर्शित कोण का मान 360 डिग्री से आगे नहीं बढ़ता है और इसके बजाय 0 से पुनः आरंभ होता है। इसलिए, आर्म मोटर के घूमने की डिग्री की संख्या का पता लगाने के लिए टर्न वैल्यू भी महत्वपूर्ण है। उदाहरण के लिए, प्रदर्शित कोण का मान 45 डिग्री हो सकता है, लेकिन घुमावों का मान 3.12 हो सकता है। इसका मतलब है कि आर्म मोटर पूरी तरह से 3 बार घूम चुकी है, यानी 1080 डिग्री प्लस 45 डिग्री, कुल मिलाकर 1125 डिग्री। यह क्लॉ मोटर की तुलना में कहीं अधिक रेंज है।
शिक्षक टूलबॉक्स
-
रुकें और चर्चा करें
छात्रों ने हाथ और पंजे की गति से जो कुछ भी देखा है, उस पर चर्चा को बढ़ावा दें। ऐसे प्रश्न पूछें जैसे:
-
पंजे और भुजा की गति की सीमा क्या थी? क्या वे हमेशा एक जैसे ही थे?
-
प्रोग्रामिंग करते समय यह कैसे मददगार साबित होगा?
क्लॉ मोटर के कोण के लिए रिपोर्ट किए गए मानों की सीमा हमेशा एक जैसी नहीं थी। इसका दायरा 0 से लगभग 70 डिग्री तक था, लेकिन इसमें अक्सर कुछ डिग्री का अंतर होता था। आर्म मोटर के कोण के लिए रिपोर्ट किए गए मानों की सीमा भी समान नहीं थी। जब हाथ को हाथ से ऊपर और नीचे किया जाता था, तो उसका कोण 0 से लगभग 1125 डिग्री तक होता था, लेकिन हर बार उसमें कुछ डिग्री की वृद्धि या कमी भी होती थी।
प्रोग्रामिंग करते समय यह उपयोगी होता है क्योंकि प्रोग्रामर को यह जानने की आवश्यकता होती है कि मोटर अपनी सीमा तक पहुंचने से पहले कितनी सुरक्षित गति तक घूम सकती है। उस सीमा से परे, यह उस हिस्से पर अत्यधिक बल लगा सकता है जिसे यह शक्ति प्रदान करता है। प्रोग्रामर के लिए यह जानना महत्वपूर्ण है क्योंकि मोटर के कोण को सेट करने या क्षति को रोकने के लिए मोटर के घूमने की गति को सीमित करने के तरीके मौजूद हैं। अगले पाठ में हम इनमें से कुछ तरीकों की समीक्षा करेंगे।
चरण 4: गति की सीमा के साथ प्रोग्रामिंग
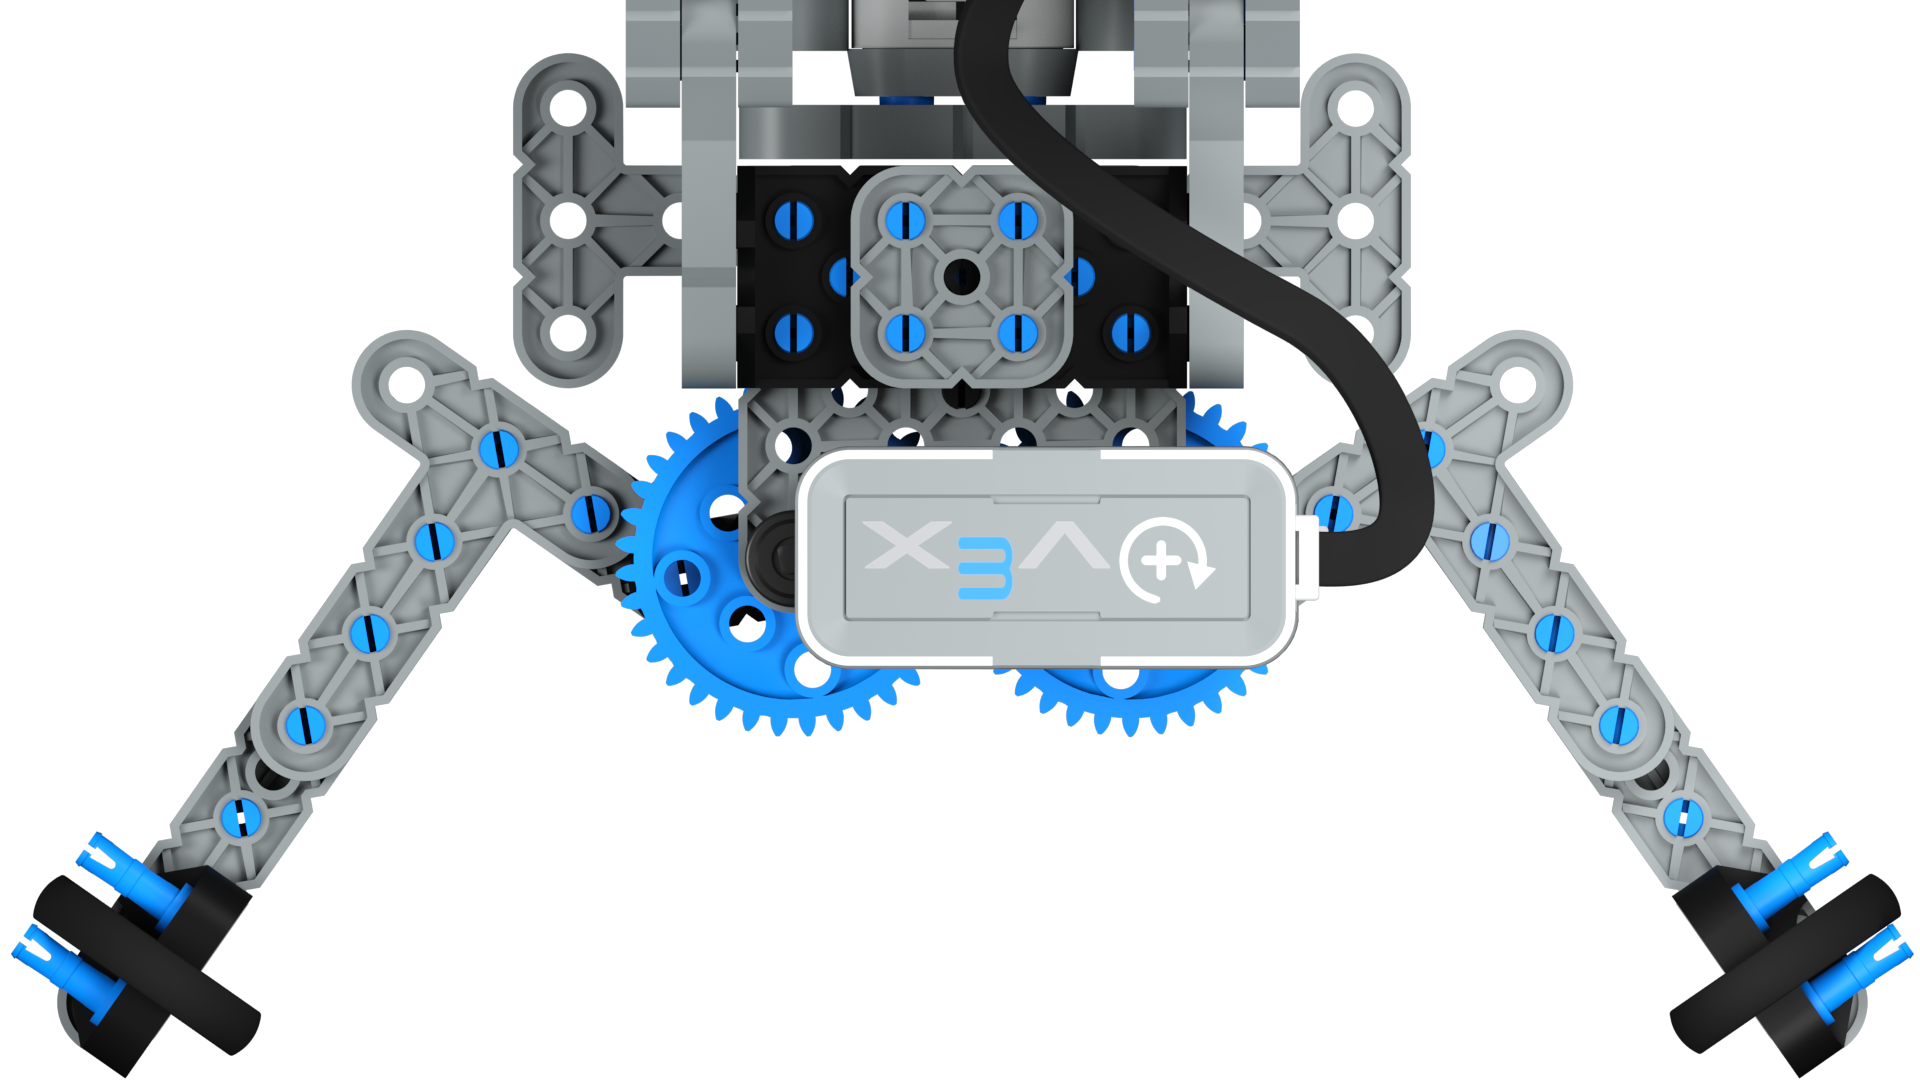
पंजे या भुजाओं जैसे उप-प्रणालियों की गति की सीमा आमतौर पर सीमित होती है, जो उन्हें लगातार घूमने से रोकती है। एक यांत्रिक सीमा तक पहुँचने से पहले पंजे केवल एक निश्चित सीमा तक ही खुल या बंद हो सकते हैं। इसी प्रकार, किसी भुजा की गति की सीमा अक्सर जमीन या रोबोट के शरीर द्वारा ही सीमित होती है। सीमित गति सीमा वाले उप-प्रणालियों के साथ काम करते समय, उस सीमा के भीतर रहना बहुत महत्वपूर्ण है, चाहे आप रोबोट को रिमोट कंट्रोल कर रहे हों या उसे स्वायत्त रूप से चलने के लिए प्रोग्राम कर रहे हों। किसी सबसिस्टम के अपनी सीमा तक पहुँचने के बाद भी मोटरों को बिजली की आपूर्ति जारी रखने से मोटर और उससे जुड़े किसी भी घटक पर अनावश्यक दबाव पड़ेगा।
शिक्षक सुझाव
छात्रों को यह बताएं कि चरण 3 में उन्हें पंजे और भुजा की गति की सीमित सीमाओं का परीक्षण और अनुभव करने के लिए कहा गया था। क्लॉबॉट के अन्य हिस्सों द्वारा इसके खुलने की गति सीमित होती है और इसके बंद होने की गति उस बिंदु द्वारा सीमित होती है जहां पंजे के दोनों किनारे एक दूसरे पर दबाव डालते हैं। जब भुजा नीचे की ओर होती है तो उसकी गति की सीमा जमीन से सीमित होती है और जब वह पूरी तरह से ऊपर उठाई जाती है तो रोबोट के पिछले हिस्से के ऊपरी भाग से सीमित होती है।
पंजे और भुजा की सीमित गति सीमा को समायोजित करना सीखने से पहले, आइए पंजे और भुजा को प्रोग्राम करने के लिए उपयोग किए
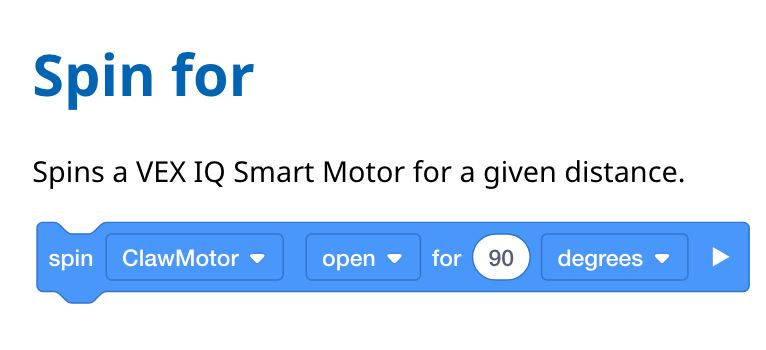
वाले ब्लॉकों को देखें। VEXcode IQ में दो ब्लॉक हैं जिनका उपयोग भुजा को ऊपर और नीचे उठाने और पंजे को एक विशिष्ट स्थिति में खोलने और बंद करने के लिए किया
। [स्पिन फॉर] और [स्पिन टू पोजीशन] ।
- [स्पिन फॉर] ब्लॉक मोटर को उसकी वर्तमान स्थिति से चुनी गई दिशा में चुनी गई दूरी तक घुमाता है।
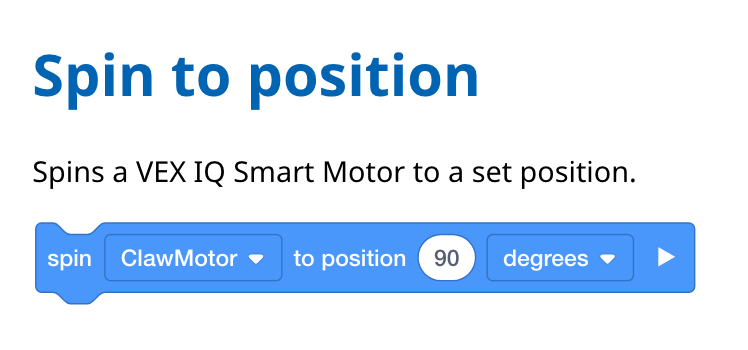
- [स्पिन टू पोजीशन] ब्लॉक मोटर की वर्तमान स्थिति के आधार पर मोटर को चयनित स्थिति में घुमाता है। [स्पिन टू पोजीशन] ब्लॉक उस स्थिति तक पहुंचने के लिए घुमाने की सर्वोत्तम दिशा निर्धारित करता है।
इन ब्लॉकों का उपयोग कब किया जाएगा? कल्पना कीजिए कि आप अपनी बांह को ऊपर और नीचे उठाने के लिए प्रोग्राम करते हैं, लेकिन जब यह नीचे आती है, तो यह पूरी तरह से अपनी प्रारंभिक स्थिति शून्य डिग्री तक वापस नहीं आती है। इसके बजाय, यह घटकर 15 डिग्री हो जाता है। यदि आप [स्पिन फॉर] ब्लॉक का उपयोग करके इसे 90 डिग्री ऊपर उठाते हैं, तो भुजा अपनी वर्तमान स्थिति से 90 डिग्री ऊपर उठेगी और वास्तव में 105 डिग्री तक ऊपर हो जाएगी।
हालांकि, इसी स्थिति में, यदि भुजा 15 डिग्री पर है और [स्पिन टू पोजीशन] ब्लॉक का उपयोग करके इसे 90 डिग्री तक ऊपर उठाया जाता है, तो भुजा 75 डिग्री ऊपर उठकर 90 डिग्री की वांछित स्थिति तक पहुंच जाएगी।
यह समझना महत्वपूर्ण है, क्योंकि यदि [स्पिन फॉर] ब्लॉक का उपयोग किया जाता है और भुजा पूरी तरह से नीचे नहीं की जाती है या पंजा पूरी तरह से बंद नहीं होता है, तो भुजा या पंजा अपनी गति की सीमा तक पहुंच सकता है।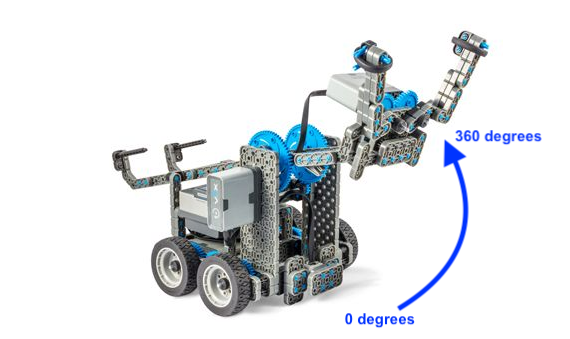
आइए [स्पिन फॉर] और [स्पिन टू पोजीशन] ब्लॉक के साथ उपयोग किए जाने वाले ब्लॉकों को देखें जो आपके रोबोट को अधिक सटीक रूप से प्रोग्राम करने में मदद करते हैं।
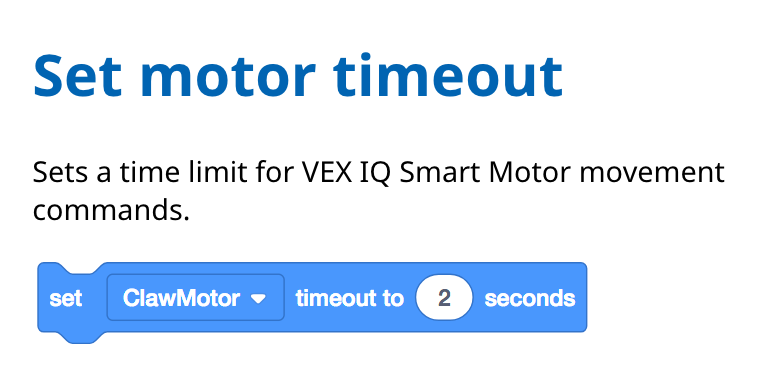
- [Set motor timeout] ब्लॉक का उपयोग उन मोशन ब्लॉकों को रोकने के लिए किया जाता है जो अपनी स्थिति तक नहीं पहुंचते हैं, ताकि वे स्टैक में अन्य ब्लॉकों को चलने से न रोकें। किसी मोटर के अपनी निर्धारित स्थिति तक न पहुँचने का एक उदाहरण वह भुजा या पंजा है जो अपनी यांत्रिक सीमा तक पहुँच जाता है और अपनी गति पूरी नहीं कर पाता।
- यदि [स्पिन फॉर] ब्लॉक का उपयोग किया जाता है और पंजा या भुजा अपनी गति सीमा तक पहुँच जाती है तो क्या होता है? क्या प्रोजेक्ट इसलिए रुक जाएगा क्योंकि भुजा या पंजा आगे नहीं बढ़ सकता?
ब्लॉक द्वारा अपना कार्य पूरा करने तक प्रोजेक्ट नहीं रुकेगा। यदि पंजा 100 डिग्री तक खुलने की कोशिश कर रहा है लेकिन 50 डिग्री से शुरू होता है और अपनी गति सीमा से परे घूमने की कोशिश करता है, तो पंजा खुलने की कोशिश करता रहेगा, भले ही वह खुल न सके। यह अच्छी स्थिति नहीं है क्योंकि इससे पुर्जों पर दबाव पड़ सकता है और बैटरी जल्दी खत्म हो सकती है।
इस स्थिति में, [सेट मोटर टाइमआउट] ब्लॉक उपयोग किया जा सकता है। यह ब्लॉक एक फ़ेल-सेफ़ के रूप में कार्य करता है ताकि यदि कोई मोटर अपनी यांत्रिक सीमा तक पहुँच जाए, तो वह एक निश्चित समय के बाद परियोजना के शेष भाग को जारी रख सके।
निम्नलिखित उदाहरण में, रोबोट तब आगे बढ़ेगा जब पंजा पूरी तरह से 200 डिग्री खुल जाएगा या तीन सेकंड का टाइमआउट पूरा हो जाएगा।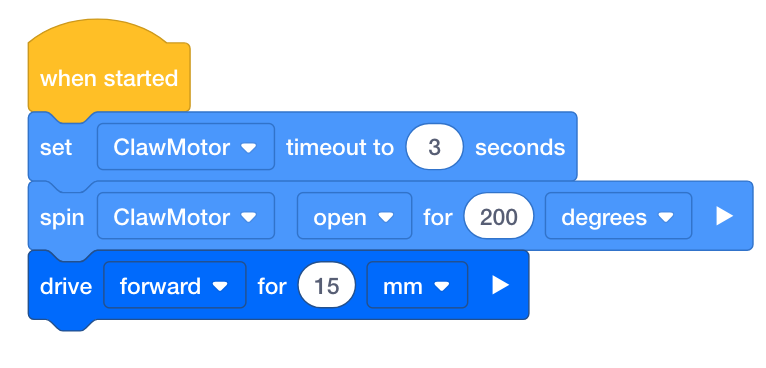
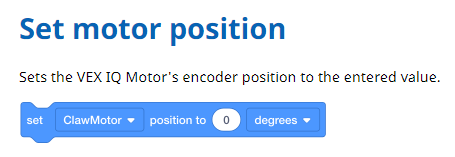
- [Set motor position] ब्लॉक का उपयोग मोटर के कोण मान (उसकी स्थिति) को चयनित मान पर सेट करने के लिए किया जाता है। मोटर की स्थिति को रीसेट करने के लिए इसे 0 डिग्री पर भी सेट किया जा सकता है।
- [स्पिन टू पोजीशन] ब्लॉक को प्रोग्राम करना तब आसान होता है जब आपको पता हो कि मोटर का वर्तमान कोण क्या है। लेकिन कभी
कभी, आर्म पूरी तरह नीचे दिखाई दे सकता है जबकि वास्तव में यह कुछ डिग्री ऊपर उठा हुआ
है। [मोटर की स्थिति सेट करें] आपको मोटर के कोण को डिग्री में सेट करने की सुविधा देता है यह मोटर की स्थिति को 0 डिग्री पर रीसेट करने के लिए बहुत उपयोगी है।
निम्नलिखित उदाहरण में, रोबोट की आर्म मोटर को 360 डिग्री घूमने और आगे बढ़ने से पहले, चाहे वह वर्तमान में कहीं भी हो, 0 डिग्री पर रीसेट कर दिया जाता है।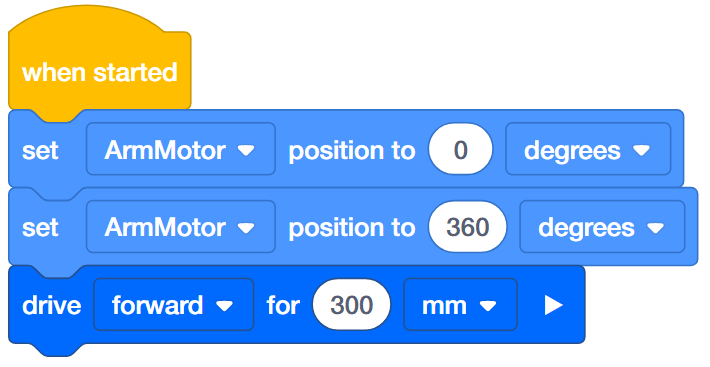
शिक्षक टूलबॉक्स
-
[मोटर टाइमआउट सेट करें] और [मोटर स्थिति सेट करें] ब्लॉक
[Set motor timeout] और [Set motor position] ब्लॉक हमेशा आवश्यक नहीं होते हैं जब [Spin for] और [Spin to position] ब्लॉक के साथ आर्म और क्लॉ मोटर को प्रोग्राम किया जाता है। हालांकि, किसी प्रोजेक्ट में जितने अधिक मोशन ब्लॉक होंगे, मोटर के एंगल वैल्यू (स्थिति) में कुछ विचलन होने की संभावना उतनी ही अधिक होगी। भुजा और पंजा शून्य डिग्री पर वापस नहीं आ सकते हैं और [स्पिन फॉर] या [स्पिन टू पोजीशन] ब्लॉक भुजा या पंजे की यांत्रिक सीमा से टकराने का जोखिम रखते हैं। किसी प्रोजेक्ट की शुरुआत में [Set motor timeout] ब्लॉक सेट करना या [Spin to position] ब्लॉक से पहले [Set motor position] ब्लॉक का उपयोग करना उपयोगी सुरक्षा उपाय हो सकते हैं जो किसी यांत्रिक सीमा तक पहुँचने पर प्रोजेक्ट को मोटर को चलाना जारी रखने से रोक सकते हैं।
 अपने ज्ञान का विस्तार करें
डिवाइस मेनू IQ Clawbot से जुड़े सभी उपकरणों के मानों की रिपोर्ट करता है। यदि समय अनुमति दे, तो छात्रों को अन्य मोटरों और उपकरणों के लिए बताए गए मूल्यों का पता लगाने की अनुमति दें। उदाहरण के लिए, पोर्ट 2 में टच एलईडी यह जानकारी देती है कि इसे दबाया गया है या छोड़ा गया है, एलईडी चालू है या बंद है, और एलईडी का वर्तमान रंग क्या है। ये सभी सेंसर रीडिंग हैं जिनका उपयोग प्रोग्रामिंग प्रोजेक्ट के दौरान किया जा सकता है।
छात्रों से कहें कि वे प्रत्येक डिवाइस की स्थिति बदलकर इन मूल्यों का पता लगाएं और उनमें हेरफेर करें। उदाहरण के लिए, टच एलईडी को बार-बार दबाकर देखें कि यह कब दबाया जाता है, एलईडी कब चालू होती है और वर्तमान में एलईडी किस रंग में जल रही है।