
विज़न डेटा चैलेंज के लिए अभ्यास - सी++
 शिक्षक टूलबॉक्स
-
इस गतिविधि का उद्देश्य
इस गतिविधि में छात्रों को पिछले पृष्ठ पर सीखी गई बातों को लागू करके एक उदाहरण स्नैपशॉट से डेटा सेट को पूरा करना होता है। वे छूटे हुए मानों को भरेंगे, केंद्र के X और Y मानों की गणना करेंगे, और यह व्याख्या करेंगे कि डेटा हमें रोबोट के केंद्र बिंदु के सापेक्ष वस्तु की स्थिति के बारे में क्या बता सकता है। इससे उन्हें आगामी विजन डेटा चैलेंज में सफलता प्राप्त करने के लिए तैयार होने में मदद मिलेगी।

नीचे दिए गए छूटे हुए मानों को अपनी इंजीनियरिंग नोटबुक में भरें।
स्नैपशॉट से प्राप्त डेटा इस प्रकार है:
- X = 50
- वाई = 36
- डब्ल्यू = 152
- एच = 150

- क्या रेडबॉक्स रोबोट के केंद्र बिंदु के बाईं ओर है या दाईं ओर?
- क्या रेडबॉक्स रोबोट के केंद्र बिंदु से ऊपर है या नीचे?
 शिक्षक सुझाव
छात्रों का ध्यान इस तथ्य की ओर आकर्षित करें कि डिटेक्शन फ्रेम रेडबॉक्स को पूरी तरह से कवर नहीं करता है। यह ठीक। यह अभी भी REDBOX को पहचानता है। विजन सेंसर को ट्यून करने से डिटेक्शन फ्रेम के पूरी तरह से सटीक होने की संभावना नहीं है और यह ठीक है। विजन सेंसर REDBOX के अधिकांश हिस्से को पहचान लेता है।
शिक्षक टूलबॉक्स
-
उत्तर
विद्यार्थियों के उत्तरों पर कक्षा में चर्चा की जा सकती है और/या आप यह सुनिश्चित करने के लिए उनकी इंजीनियरिंग नोटबुक की समीक्षा कर सकते हैं कि उन्होंने गतिविधि पूरी कर ली है।
स्नैपशॉट में केवल एक ही ऑब्जेक्ट है (ऑब्जेक्ट काउंट = 1) और चौड़ाई प्रोग्राम द्वारा प्रदान की गई है (ऑब्जेक्ट चौड़ाई = 152)। केंद्र X का मान 152/2 + 50 = 126 है।
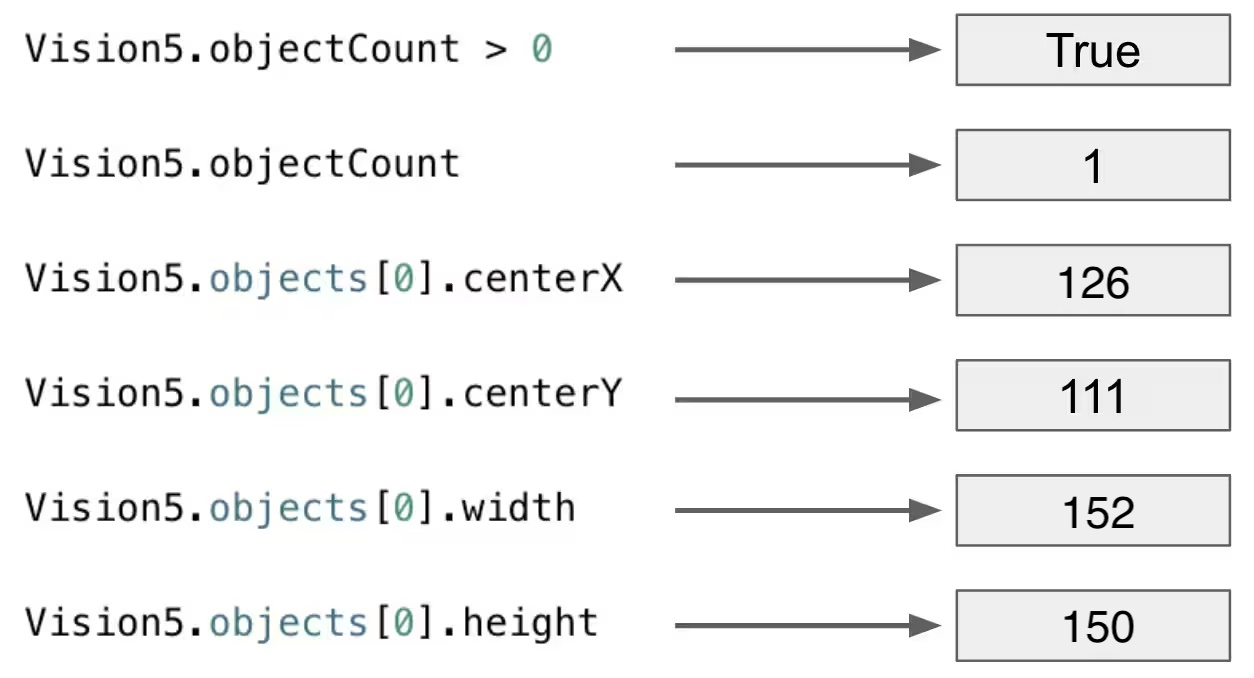
- रेडबॉक्स रोबोट के केंद्र बिंदु के बाईं ओर (केंद्र से थोड़ा बाईं ओर) स्थित है। REDBOX रोबोट के केंद्र बिंदु से 31.5 पिक्सल (केंद्र 157.5 - 126) बाईं ओर स्थित है।
- REDBOX रोबोट के केंद्र बिंदु से नीचे है (केंद्र से थोड़ा नीचे)। REDBOX रोबोट के केंद्र बिंदु से 5.5 पिक्सल (111 - केंद्र 105.5) नीचे है।