
Pelajaran 2: Menggunakan Beberapa Perulangan While
Melanjutkan perjalanan melalui Labirin Dinding
Sekarang kita telah menggunakan perulanganwhiledengan Sensor Bumper untuk membuat Robot VR berhenti bergerak ketika mencapai dinding. Namun, untuk melanjutkan perjalanan melalui Labirin Dinding, Robot VR perlu berbeloksaat mencapai dinding, sehingga dapat mengubah arah dan melanjutkan perjalanan.
-
Untuk memulai, hapus perintah stop di luar loopwhile, dan gantikan dengan perintah turn_for. Atur parameter agar Robot VR berbelok ke kiri sebesar 90 derajat. Proyek Anda sekarang akan terlihat seperti ini:
def main(): while not left_bumper.pressed(): drivetrain.drive(FORWARD) wait(5, MSEC) drivetrain.turn_for(LEFT, 90, DEGREES) - Luncurkan Wall Maze Playground jika belum terbuka dan jalankan proyeknya.
-
Saksikan Robot VR melaju dari awal Labirin Dinding, berhenti saat Sensor Bumper ditekan oleh dinding, dan berbelok ke kiri 90 derajat.

Beberapa Lingkaran dan Masalah Labirin Dinding
Kini Robot VR telah mencapai dinding, dan berbelok sehingga dapat melanjutkan perjalanannya melewati labirin. Sama seperti data Sensor Bumper yang digunakan dalam perulangan while untuk langkah pertama di labirin ini, struktur yang sama dapat digunakan beberapa kali dalam proyek yang sama untuk membuat Robot VR melanjutkan perjalanan melalui labirin. Beberapa loop while 2 3 whiledapat digunakan dalam proyek yang sama.
-
Dimulai dari posisi robot VR saat ini, langkah selanjutnya dalam menyelesaikan Labirin Dinding adalah bergerak maju ke dinding berikutnya dan berbelok ke kanan 90 derajat. Perintah yang sudah ada dapat disalin dan ditempel di bawah perintah sebelumnya while loop dan turn_for. Ingatlah untuk memperhatikan indentasi, dan ubah parameter perintah turn_for yang baru menjadi putar ke kanan 90 derajat. Proyek Anda sekarang akan terlihat seperti ini:
def main(): while not left_bumper.pressed(): drivetrain.drive(FORWARD) wait(5, MSEC) drivetrain.turn_for(LEFT, 90, DEGREES) while not left_bumper.pressed(): drivetrain.drive(FORWARD) wait(5, MSEC) drivetrain.turn_for(RIGHT, 90, DEGREES) - Atur ulang Wall Maze Playground dan jalankan proyek lagi.
-
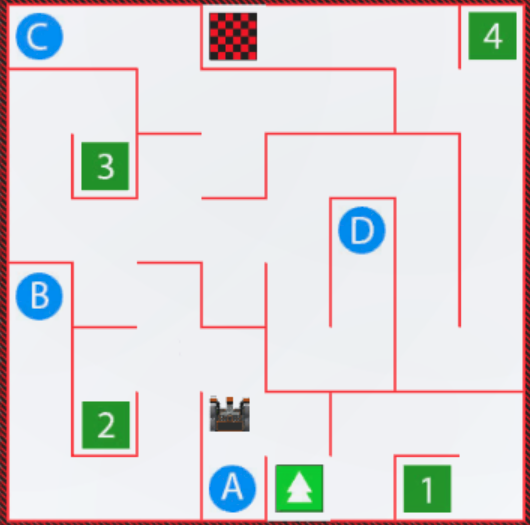
Saksikan Robot VR melaju dari awal Labirin Dinding, berhenti ketika Sensor Bumper ditekan oleh dinding, berbelok 90 derajat ke kiri, melaju ke depan hingga Sensor Bumper kembali ditekan oleh dinding, lalu berbelok 90 derajat ke kanan dan berhenti.
Tantangan Mini
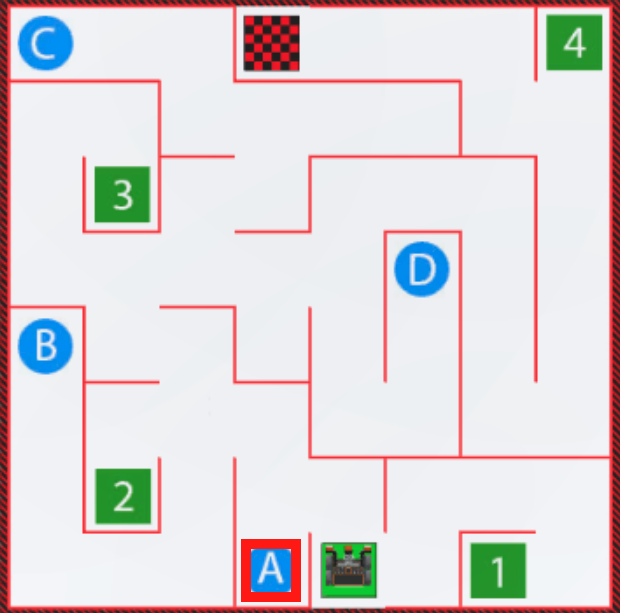
Untuk tantangan mini ini, buatlah proyek di mana Robot VR bergerak dari titik awal ke huruf 'A' pada Labirin Dinding Taman Bermain menggunakan beberapa sementaraputaran dan Sensor Bumper!
Ikuti langkah-langkah ini untuk menyelesaikan tantangan mini:
-
Saksikan video solusi di bawah ini untuk melihat bagaimana Robot VR harus mengemudi agar dapat menyelesaikan tantangan mini ini. Dalam klip video ini, Robot VR memulai dari awal di bagian tengah bawah Area Bermain. Mobil itu melaju ke depan hingga Sensor Bumper tertekan oleh dinding di seberangnya, kemudian berbelok ke kiri, dan melaju ke dinding berikutnya di depannya. Saat Bumper ditekan di dinding itu, robot berbelok ke kiri lagi dan melaju ke depan hingga mencapai dinding terakhir dan huruf A.
- Buat proyek dengan menambahkan atau menghapus perintah yang diperlukan ke proyek Unit4Lesson2 .
- Mulailah proyek untuk mengujinya.
- Jika proyek tidak berhasil, edit dan coba lagi. Lanjutkan merevisi dan menjalankan proyek hingga Robot VR berhasil bergerak dari titik awal ke huruf 'A'.
- Simpan proyek setelah Robot VR berhasil bergerak dari titik awal ke huruf 'A'.
Selamat! Kamu berhasil menyelesaikan tantangan mini!
Pertanyaan
Silakan pilih tautan di bawah ini untuk mengakses kuis pelajaran.
Google Doc / .docx / .pdf