
Pelajaran 3: Alur Proyek dengan Beberapa Perulangan While
Setelah Anda membuat proyek teks untuk mengarahkan Robot VR ke huruf 'A' pada Labirin Dinding Taman Bermain, Anda akan mengembangkan keterampilan Anda menggunakan kondisi dan nilai sensor. Dalam Pelajaran ini, Anda akan mengarahkan Robot VR ke angka '2' di Labirin Dinding Taman Bermain, kemudian menjelajahi mengapa perintah tambahan diperlukan untuk mengarahkannya ke huruf 'B.' Dalam tantangan mini ini, Anda akan menerapkan keterampilan ini untuk menavigasi dari awal Labirin Dinding ke angka '3'.
Hasil belajar
- Jelaskan alur program dalam sebuah proyek yang melibatkan robot VR yang bergerak maju hingga sensor bemper ditekan.
Ganti nama proyek
- Jika proyek Pelajaran sebelumnya belum dimuat, muat proyek Unit4Lesson2.
-
Ganti nama proyek Unit4Lesson3.

Alur Proyek Menuju Huruf 'A'
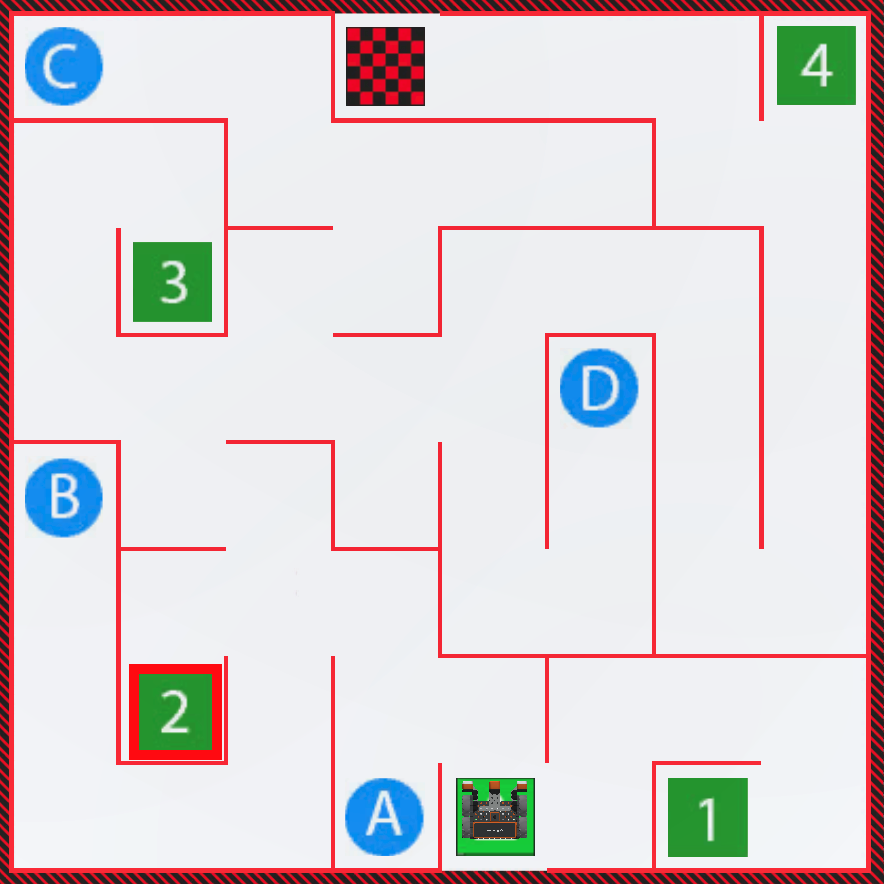
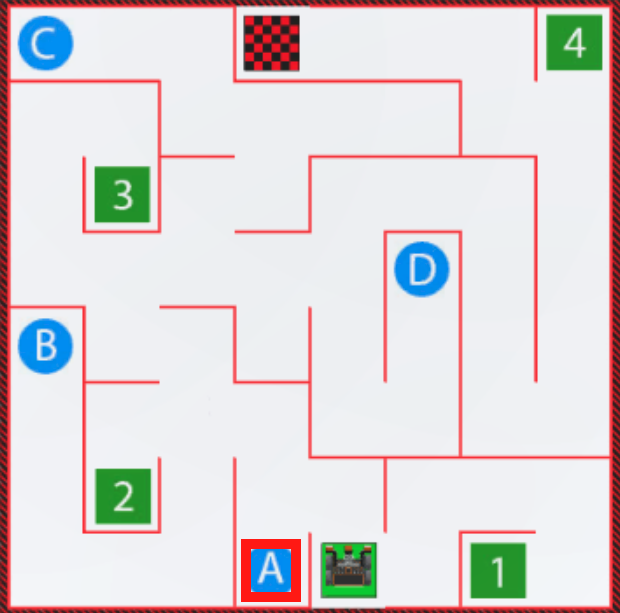
Pada pelajaran sebelumnya, Robot VR mengemudi ke huruf 'A' pada Labirin Dinding Taman Bermain. Mari kita uraikan alur proyek saat kita bersiap untuk menuju lokasi baru di Labirin Dinding.
-
Untuk lebih memahami alur proyek mengemudi ke huruf 'A' pada Labirin Dinding Taman Bermain, mulailah dengan memodifikasi proyek Anda sebelumnya atau buat proyek baru yang sesuai dengan proyek dasar ini.
def main(): while not left_bumper.pressed(): drivetrain.drive(FORWARD) wait(5, MSEC) drivetrain.turn_for(LEFT, 90, DEGREES) while not left_bumper.pressed(): drivetrain.drive(FORWARD) wait(5, MSEC) drivetrain.turn_for(LEFT, 90, DEGREES) while not left_bumper.pressed(): drivetrain.drive(FORWARD) wait(5, MSEC) drivetrain.stop() - Ketika sebuah proyek menggunakan dengan kondisi , alur program proyek tersebut tetap mengikuti urutan dari atas keyang sama. Perulangan whilememungkinkan alur program untuk "berhenti sementara" pada titik tertentu, selama suatu kondisi terpenuhi. Operatorbukanmemungkinkan proyek untuk tetap berada dalam perulangan sampai kondisi dilaporkan Salah. Kemudian proyek akan berlanjut ke perintah berikutnya di luar loop. Kondisi Boolean, seperti tombol Bumper Kiri ditekan, akan melaporkan nilai True atau False. Dalam kode ini untuk menggerakkan Robot VR ke huruf 'A,' Robot VR akan bergerak maju hingga kondisi
bahwa Bumper Kiri ditekan bernilai True. Alur proyek untuk menggerakkan Robot VR ke huruf 'A' akan terlihat seperti ini: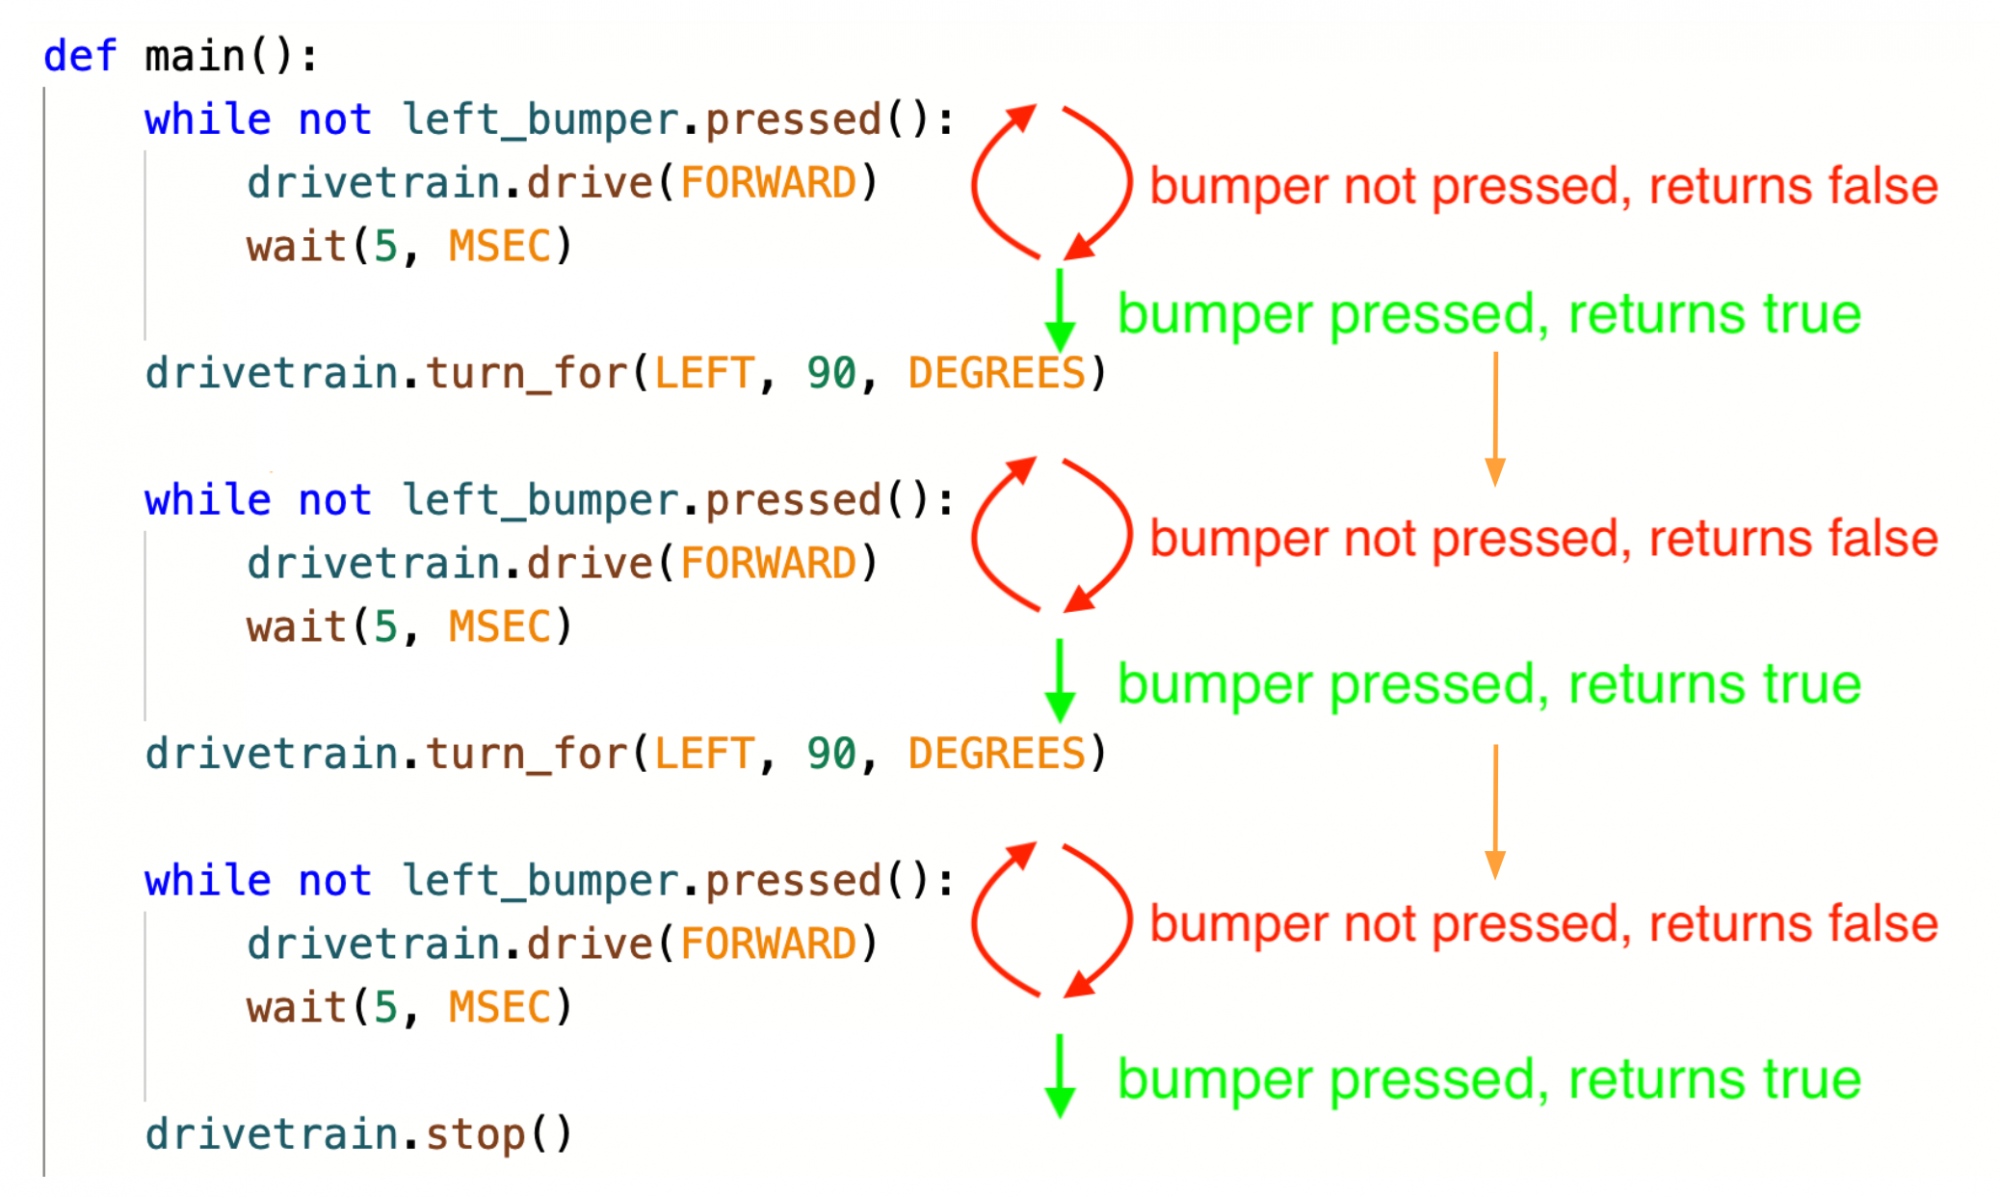
Perilaku Robot VR menunjukkan bagaimana setiap perulanganwhiledieksekusi. Jika diuraikan bersamaan dengan pergerakan Robot VR, kita dapat dengan jelas melihat ke mana Robot VR telah bergerak setelah setiap perulangansementaradalam proyek dieksekusi.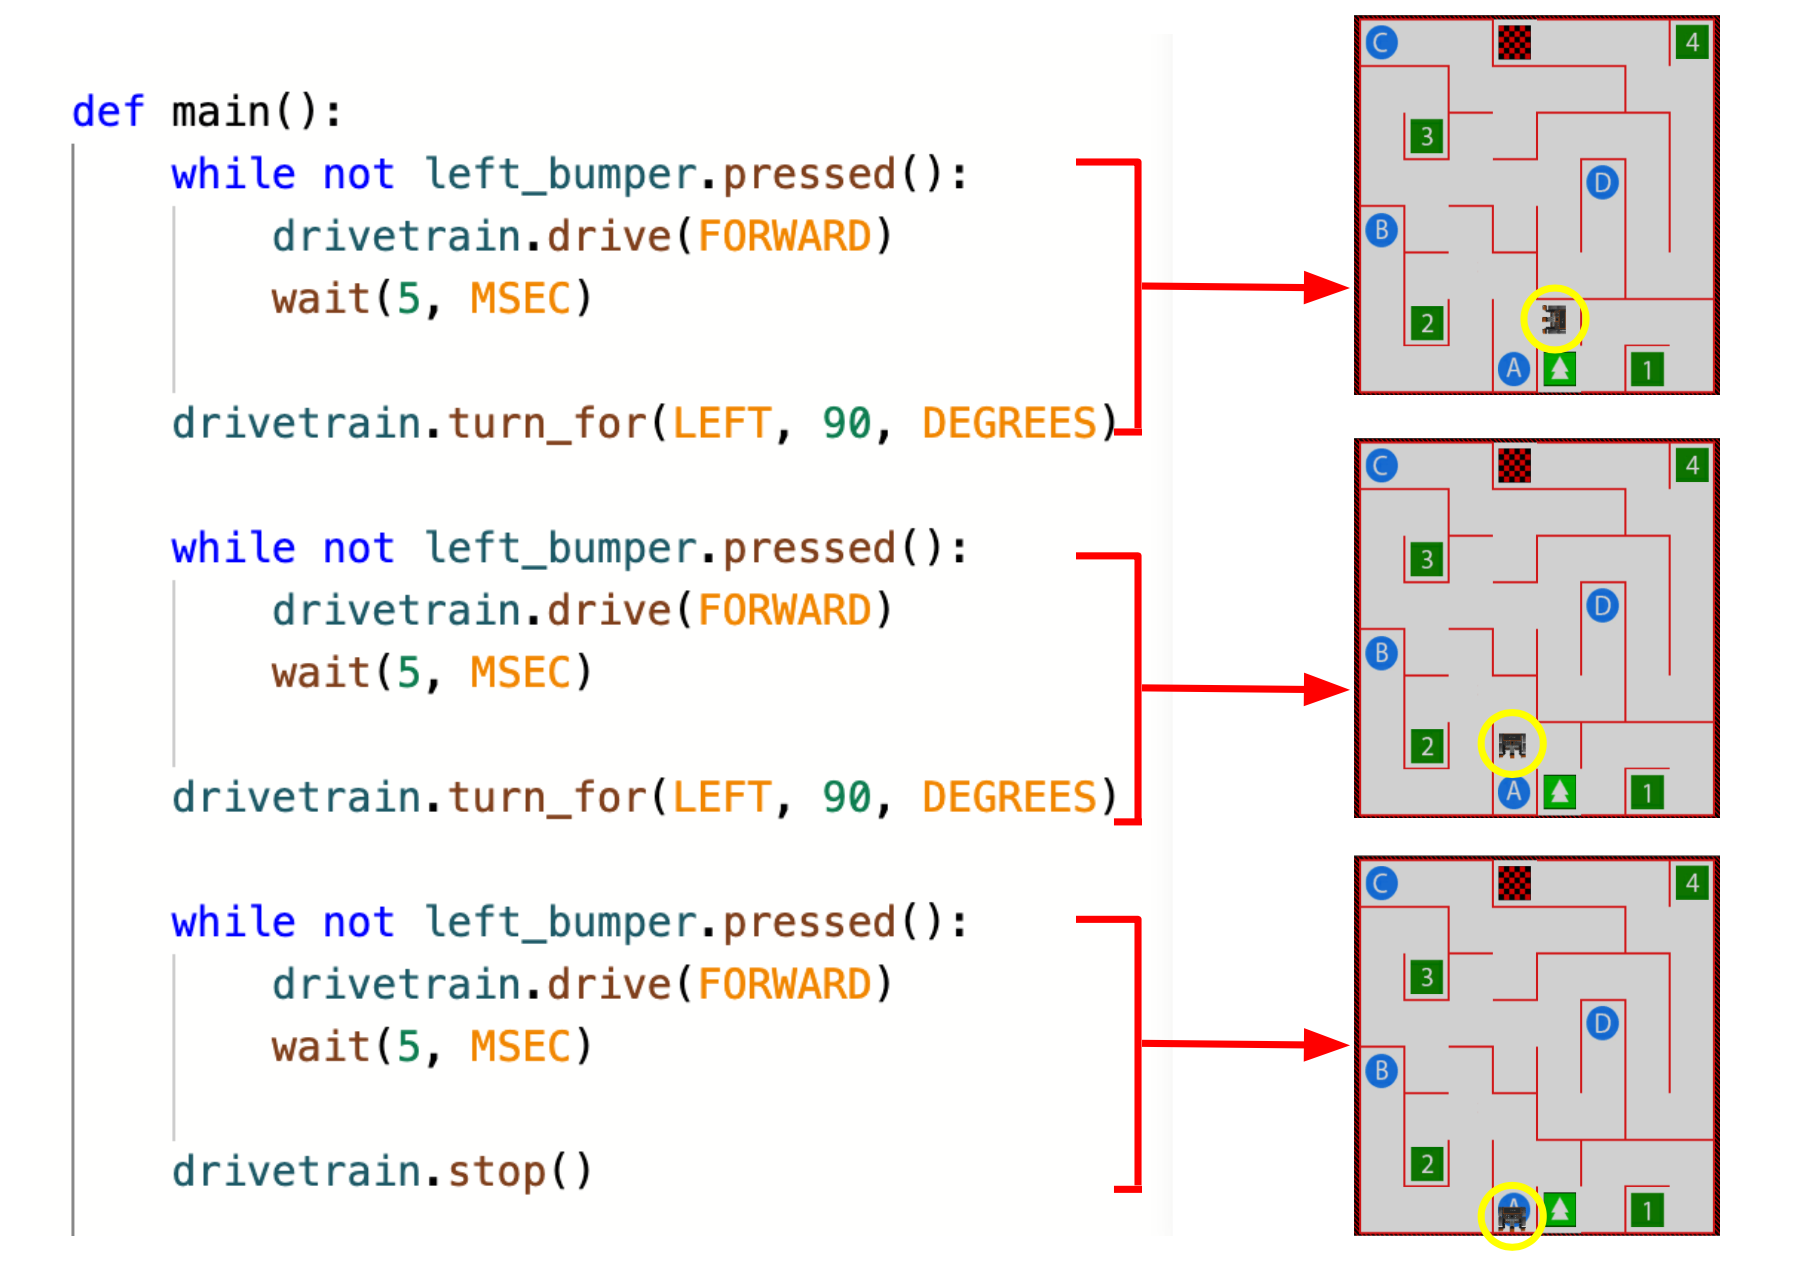
Berkendaralah ke Nomor '2'
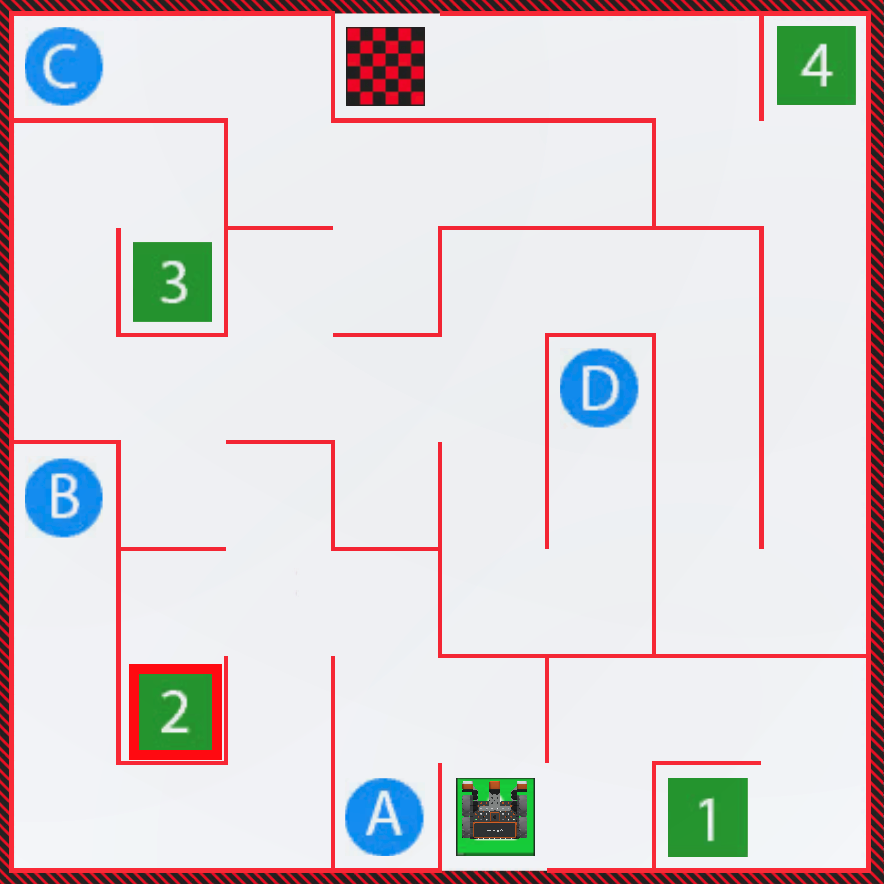
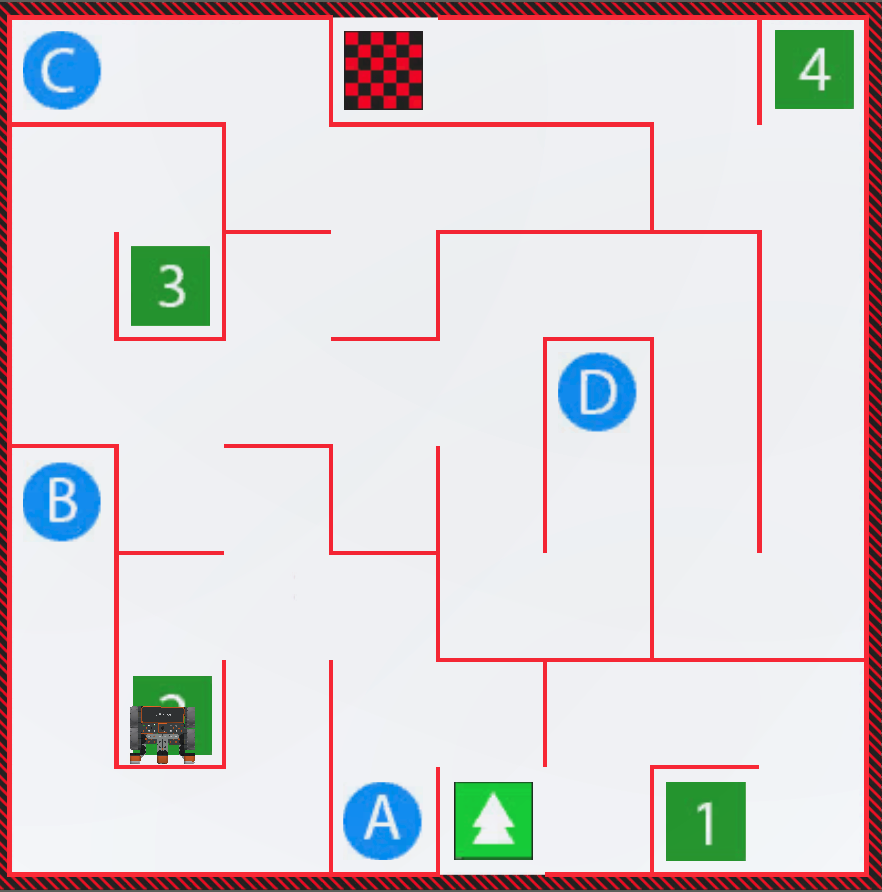
Dalam Pelajaran ini, proyek akan diedit agar Robot VR dapat bergerak ke angka '2' pada Labirin Dinding Taman Bermain!
-
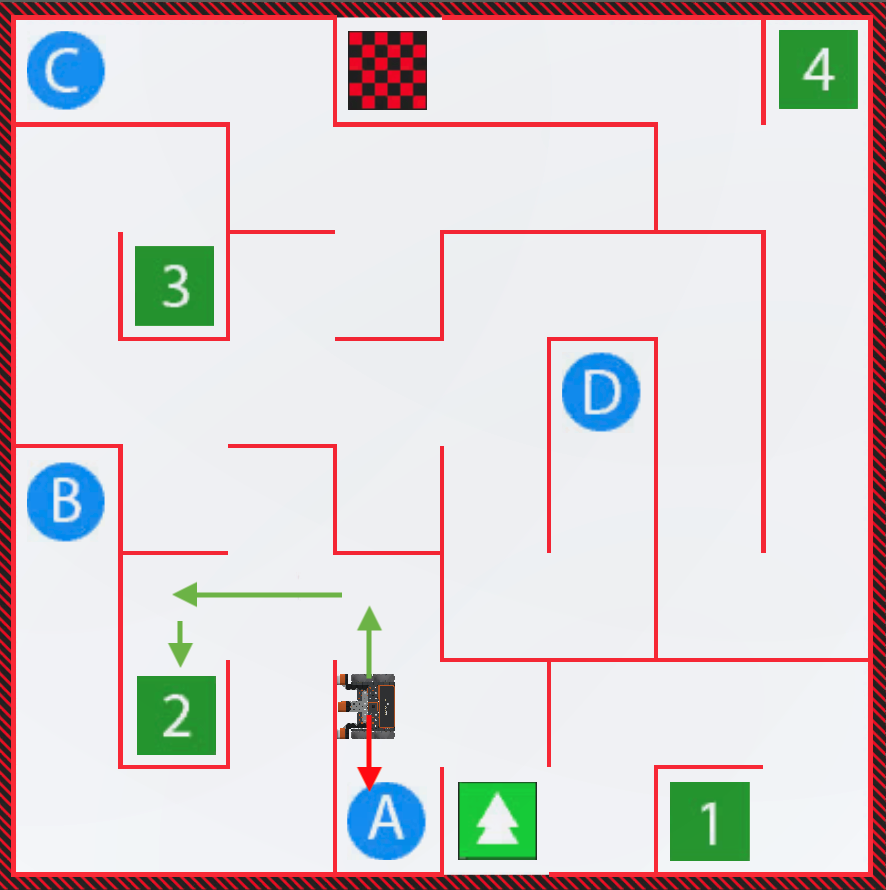
Proyek dari Pelajaran 2 menampilkan Robot VR yang berbelok ke kiri untuk menuju huruf 'A.' Untuk menuju ke angka '2,' Robot VR harus berbelok ke kanan, melaju ke depan, lalu berbelok ke kiri.
-
Ubah arah perintah turn_forkedua menjadi kanan, bukan kiri. Proyek Anda sekarang akan terlihat seperti ini:
def main(): while not left_bumper.pressed(): drivetrain.drive(FORWARD) wait(5, MSEC) drivetrain.turn_for(LEFT, 90, DEGREES) while not left_bumper.pressed(): drivetrain.drive(FORWARD) wait(5, MSEC) drivetrain.turn_for(RIGHT, 90, DEGREES) while not left_bumper.pressed(): drivetrain.drive(FORWARD) wait(5, MSEC) drivetrain.stop() - Luncurkan Wall Maze Playground jika belum terbuka dan jalankan proyeknya.
-
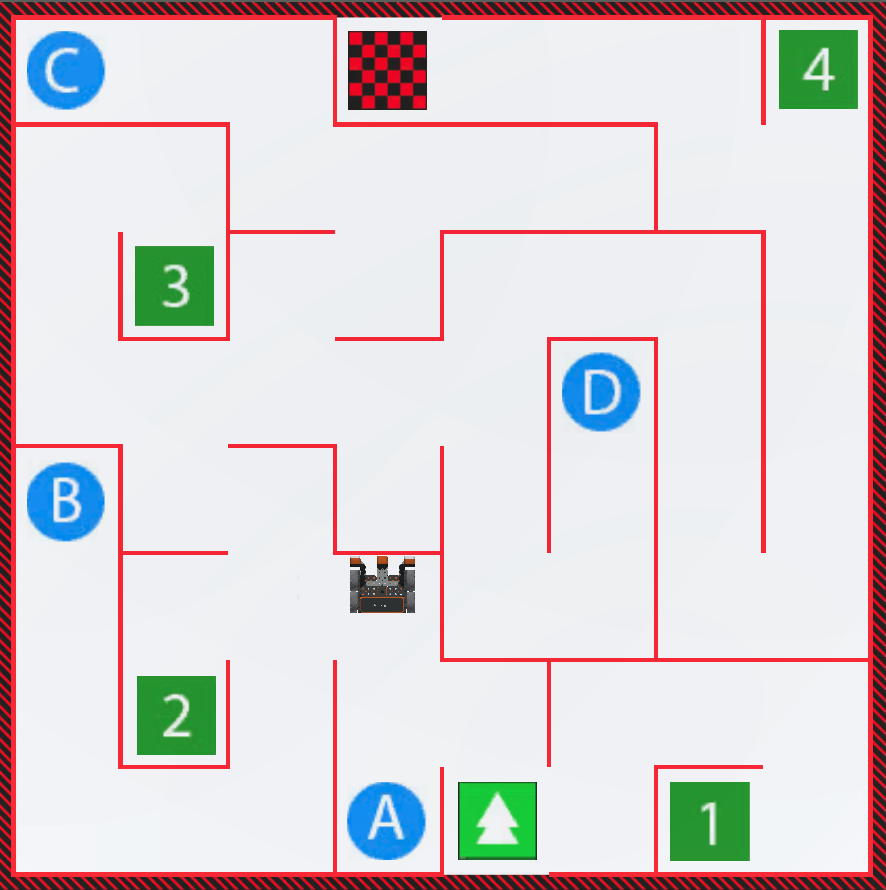
Saksikan robot VR mulai mengemudi menuju angka '2,' tetapi berhenti di dinding. Oleh karena itu, Robot VR perlu berbelok ke kiri begitu menempel ke dinding, bukannya berhenti.
-
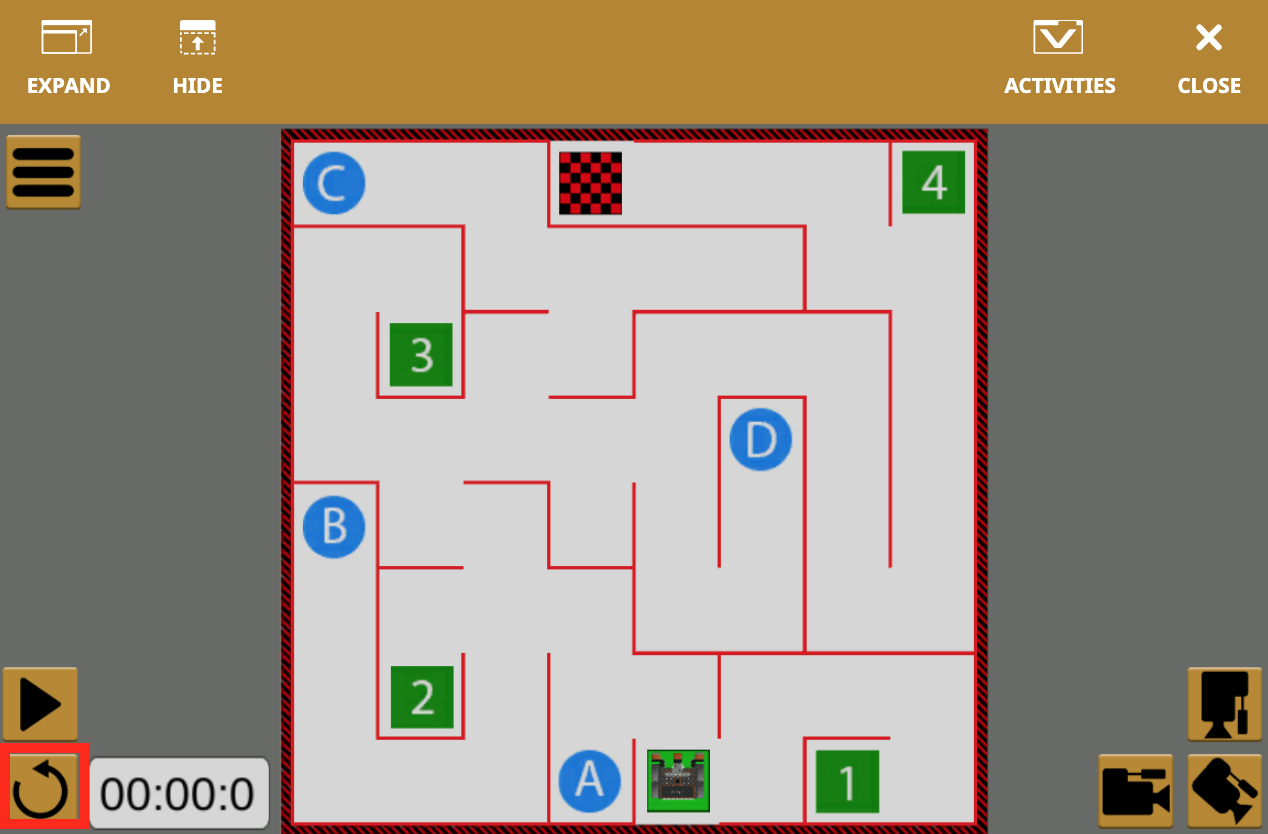
Pilih tombol “Reset” untuk mereset Playground dan memindahkan Robot VR kembali ke posisi awal.
-
Edit kode tersebut dengan menghapus perintah stop dan menggantinya dengan perintah berikut untuk menggerakkan Robot VR ke angka '2.'
def main(): while not left_bumper.pressed(): drivetrain.drive(FORWARD) wait(5, MSEC) drivetrain.turn_for(LEFT, 90, DEGREES) while not left_bumper.pressed(): drivetrain.drive(FORWARD) wait(5, MSEC) drivetrain.turn_for(RIGHT, 90, DEGREES) while not left_bumper.pressed(): drivetrain.drive(FORWARD) wait(5, MSEC) drivetrain.turn_for(LEFT, 90, DEGREES) while not left_bumper.pressed(): drivetrain.drive(FORWARD) wait(5, MSEC) drivetrain.turn_for(LEFT, 90, DEGREES) while not bemper_kiri.ditekan(): drivetrain.drive(MAJU) tunggu(5, MSEC) drivetrain.stop() - Luncurkan Wall Maze Playground jika belum terbuka dan jalankan proyeknya.
-
Saksikan Robot VR mengemudi ke angka '2' di Labirin Dinding Taman Bermain!
- Pilih tombol “Reset” untuk mereset Playground dan memindahkan Robot VR kembali ke posisi awal.
Pilih tombol Berikutnya untuk melanjutkan ke bagian selanjutnya dari Pelajaran ini.