
Latar belakang
Para desainer, insinyur, dan ilmuwan komputer menciptakan solusi yang memecahkan masalah setiap hari. Dalam unit Pawai Kendaraan Hias ini, siswa akan menggunakan Proses Desain Teknik untuk memecahkan masalah nyata. Para siswa akan mengeksplorasi cara mendesain, membangun, dan memprogram sebuah robot pawai otonom untuk menavigasi melalui labirin yang meniru rintangan dunia nyata dari rute pawai.
Apa itu pawai kendaraan hias?
adalah sekelompok besar atau kecil orang yang berjalan bersama dan seringkali mengenakan kostum, diikuti oleh marching band dan kendaraan hias. Sebuah kendaraan hias parade parade float adalah platform yang dihias, baik dibangun di atas kendaraan, atau ditarik di belakang kendaraan. Parade sering diadakan pada hari libur atau untuk menghormati seseorang, dan biasanya merupakan perayaan tertentu.
Perulangan
didefinisikan sebagai tindakan atau proses pengulangan. Untuk tujuan kita, iterasi adalah siklus desain yang sistematis di mana produk direncanakan, dibangun, diuji, dan ditingkatkan hingga secara efektif memecahkan masalah teknik. Iterasi adalah bagian dari EDP di mana produk dibuat prototipe, diuji, disempurnakan, dan dibuat prototipe lagi hingga memenuhi kriteria yang ditetapkan oleh tim desain. Melakukan iterasi berarti meningkatkan desain produk Anda.
Dalam unit ini, siswa akan mewujudkan desain pertama kendaraan hias mereka, terlibat dalam diskusi tentang desain tersebut dan cara untuk memperbaikinya. Mereka akan melakukan modifikasi, menguji, dan menyempurnakan lagi, mengulangi siklus ini, atau melakukan iterasi, hingga mereka puas dengan desain tersebut dan memenuhi persyaratan proyek.
Proses Desain Teknik
Para siswa akan menggunakan Proses Desain Teknik (EDP) untuk mendesain dan membangun kendaraan hias pawai. EDP (Engineering Development Process) adalah serangkaian langkah yang diikuti oleh para insinyur untuk menemukan solusi terhadap suatu masalah. Seringkali, solusinya melibatkan perancangan produk yang memenuhi kriteria tertentu atau menyelesaikan tugas tertentu.
Proses EDP dapat dipecah menjadi langkah-langkah berikut: DEFINISIKAN → KEMBANGKAN SOLUSI → OPTIMASI.
- Mendefinisikan masalah rekayasa melibatkan menyatakan masalah yang akan dipecahkan sejelas mungkin dalam hal kriteria keberhasilan, dan kendala atau batasan.
- Merancang solusi untuk masalah teknik dimulai dengan menghasilkan sejumlah solusi yang berbeda, kemudian mengevaluasi solusi potensial untuk melihat mana yang paling sesuai dengan kriteria dan batasan masalah.
- Mengoptimalkan solusi desain melibatkan suatu proses di mana solusi diuji dan disempurnakan secara sistematis, dan desain akhir ditingkatkan dengan mengorbankan fitur yang kurang penting demi fitur yang lebih penting.
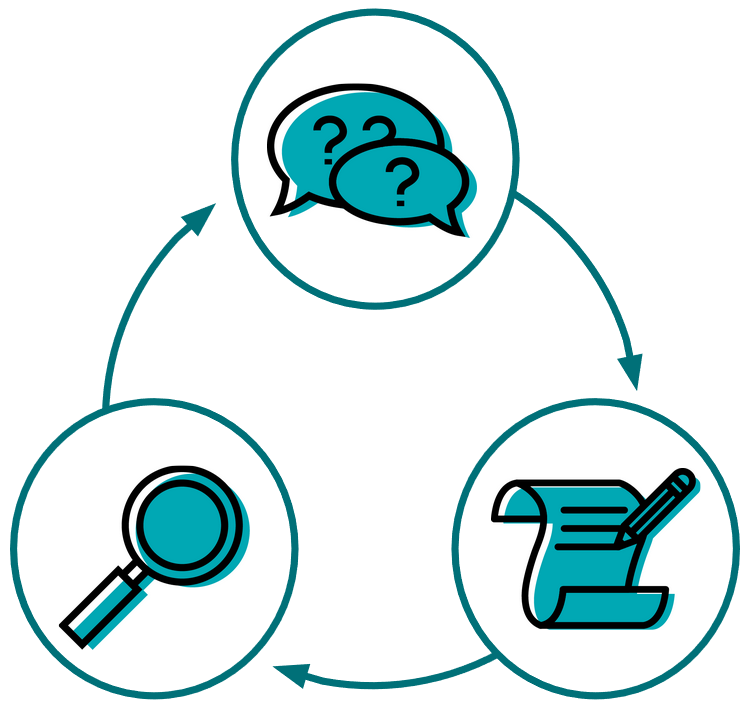
EDP bersifat siklik atau iteratif . Ini adalah proses pembuatan, pengujian dan analisis, serta penyempurnaan suatu produk atau proses. Berdasarkan hasil pengujian, iterasi baru dibuat, dan terus dimodifikasi hingga tim desain merasa puas dengan hasilnya.
Dalam unit ini, siswa akan menggunakan EDP untuk merancang, merencanakan, dan membangun kendaraan hias robot untuk parade. Setelah pembuatan awal, kelompok-kelompok akan menguji dan memperbaiki desain pelampung mereka untuk memenuhi kriteria dan batasan desain.
Apa itu Pseudocode?
Pseudocode adalah notasi singkat untuk pengkodean yang menggabungkan deskripsi verbal dan tertulis dari kode tersebut.
Seringkali, siswa dapat "menebak dan memeriksa" untuk menemukan solusi. Namun, hal ini tidak menghasilkan pemahaman konseptual tentang konsep-konsep pengkodean. Penulisan pseudocode membantu siswa untuk melampaui pemahaman pemrograman tingkat permukaan, menuju pemahaman yang lebih konseptual. Pseudocode mengharuskan siswa untuk berpikir secara konseptual tentang solusi pengkodean mereka sebelum mereka mulai melakukan pengkodean. Guru sebaiknya mendiskusikan pseudocode dengan siswa dengan mengajukan pertanyaan kepada siswa:
- Apa yang ingin mereka capai melalui proyek mereka?
- Bagaimana Anda akan menjabarkan maksud atau tujuan proyek ke dalam pernyataan-pernyataan singkat dan spesifik?
Dalam contoh ini, jika siswa diminta untuk membuat pseudocode agar robot bergerak maju, mendeteksi dinding, berbelok ke kanan, dan kemudian bergerak maju lagi, maka pseudocode-nya adalah sebagai berikut:
- Gerakkan robot ke depan hingga jaraknya 50 mm dari dinding.
- Hentikan robotnya
- Putar robot 90 derajat
- Hentikan robotnya
- Maju sejauh 600 mm
Setelah pseudocode dibuat, siswa kemudian akan membuat kode untuk menginstruksikan robot tentang cara menyelesaikan setiap langkah pseudocode mereka dengan sukses.
Penguraian
Dekomposisi melibatkan pemecahan masalah kompleks menjadi perilaku yang lebih mudah dan dipahami. Memecah masalah menjadi bagian-bagian yang lebih kecil berarti setiap bagian dapat diperiksa secara lebih detail dan diselesaikan dengan lebih mudah. Sebagai contoh, jika seorang siswa ingin robotnya bergerak dalam bentuk persegi, mereka perlu memecah perintah tersebut menjadi perintah yang lebih kecil. Memperbaiki proses penguraian perintah sangat penting untuk dipraktikkan oleh siswa, karena mereka mungkin tidak dapat menguraikan perintah tersebut menjadi komponen yang lebih kecil pada awalnya:
| Langkah dalam pembagian persegi 1 | Bergerak dalam pembagian persegi 2 | Bergerak dalam pembagian persegi 3 |
|---|---|---|
|
|
|
Pengurutan
Pengurutan adalah urutan spesifik di mana perilaku dilakukan dalam suatu algoritma, atau serangkaian instruksi. Suatu tindakan atau peristiwa mengarah pada tindakan berurutan berikutnya dalam suatu rangkaian. Pengurutan sangat penting agar siswa dapat memprogram robot mereka dengan benar.
Untuk memberi tahu robot secara tepat dan akurat bagaimana harus bergerak, diperlukan dekomposisi dan pengurutan. Pertama, masalah, seperti cara menavigasi labirin, akan dipecah menjadi bagian dan perilaku yang lebih kecil. Kemudian, setelah perilaku-perilaku ini diidentifikasi, perilaku tersebut perlu diorganisir ke dalam urutan yang benar. Ini penting, karena robot hanya akan bergerak persis seperti yang telah diprogramkan.
Para siswa akan memprogram kendaraan hias pawai mereka untuk bergerak melalui labirin pawai. Mereka perlu menyusun perintah dalam proyek mereka sehingga kendaraan hias mereka bergerak maju, mundur, kiri, dan kanan dalam urutan yang benar untuk melewati labirin parade.
Apa itu VEXcode GO?
VEXcode GO adalah lingkungan pemrograman yang digunakan untuk berkomunikasi dengan robot VEX GO. Para siswa menggunakan antarmuka seret dan lepas untuk membuat proyek VEXcode GO yang mengontrol aksi robot mereka. Tujuan setiap blok dapat diidentifikasi menggunakan petunjuk visual seperti ,, dan labelnya.
Blok VEXcode GO berikut akan digunakan dalam unit ini:
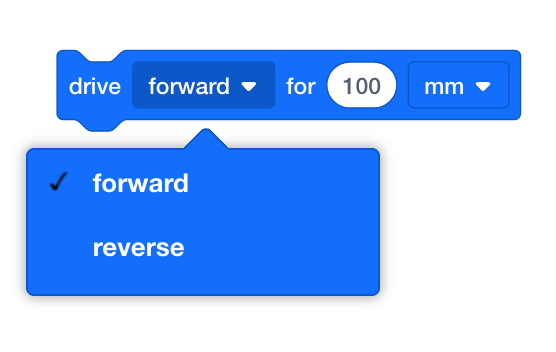
[Bergerak untuk] - menggerakkan sistem penggerak ke depan atau ke belakang untuk jarak tertentu. Pilih arah pergerakan Drivetrain, dan atur jarak pergerakannya dengan memasukkan nilai di dalam oval.
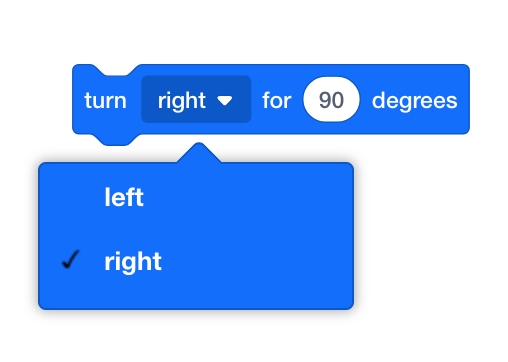
[Putar untuk] - memutar Drivetrain ke kiri atau ke kanan sejumlah derajat tertentu. Pilih arah putaran Drivetrain, dan atur seberapa jauh ia akan bergerak dengan memasukkan angka derajat di dalam oval.
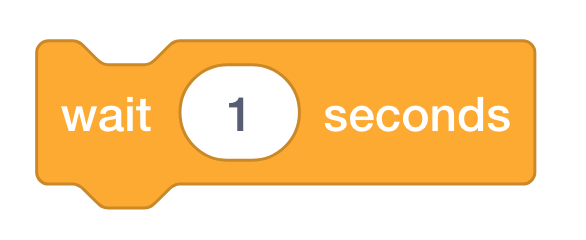
[Tunggu] - Menunggu dalam jangka waktu tertentu sebelum beralih ke blok berikutnya.
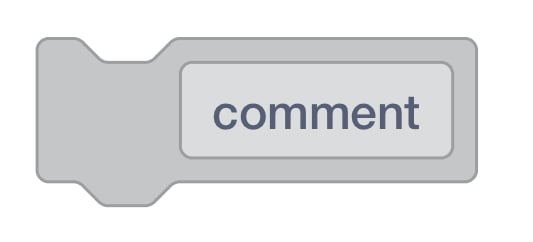
[Komentar] - memungkinkan programmer untuk menulis informasi untuk membantu menjelaskan proyek mereka. Komentar tidak mengubah proyek atau blok di sekitarnya.
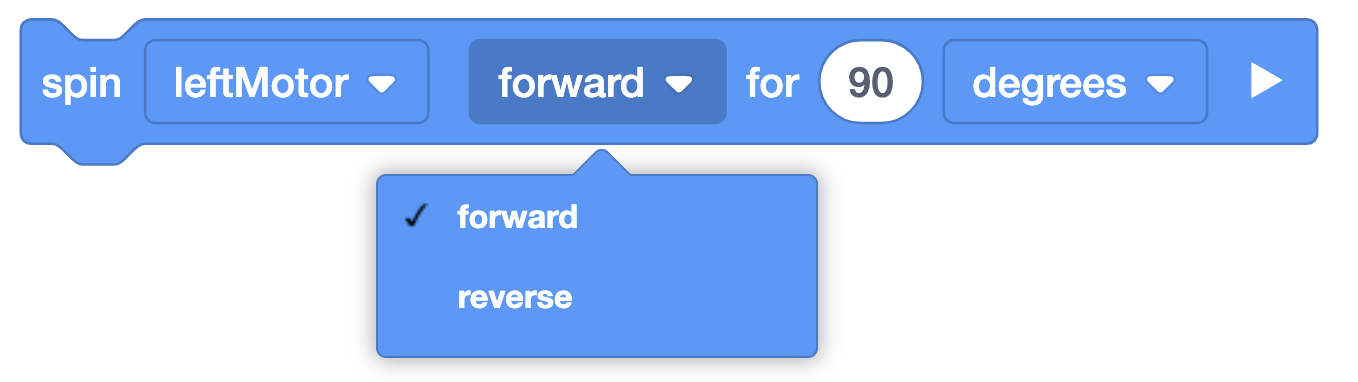
[Putar selama] - akan memutar Motor ke arah tertentu sejauh jarak tertentu dari lokasi Motor saat ini.
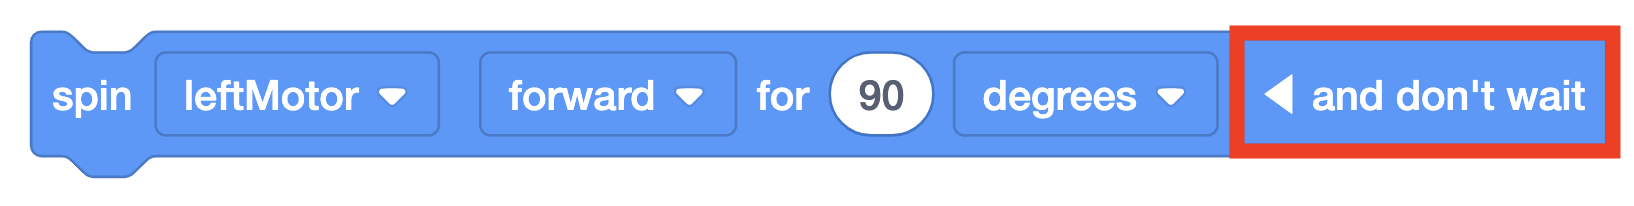
- Secara default, blok lain akan menunggu hingga Motor selesai bergerak. Anda dapat memilih panah untuk memperluas "dan jangan menunggu" - ini akan menyebabkan blok lain terus berjalan sementara Motor atau Grup Motor bergerak.
Untuk mulai menggunakan VEXcode GO di kelas Anda, unduh Aplikasi VEX Classroom ke perangkat guru, lalu ikuti langkah-langkah dalam artikel Menggunakan Aplikasi VEX Classroom untuk mempelajari cara memperbarui firmware GO Brain, mengganti nama dan menemukan GO Brain, serta memantau Baterai GO Brain di kelas Anda. Untuk informasi lebih lanjut tentang VEXcode GO, kunjungi bagian VEXcode GO section dari VEX Robotics VEX Library.