Dukungan Matematika
Saat mengajarkan Praktikum 4 dan 5, terdapat konsep dan perhitungan matematika tambahan yang terlibat. Halaman ini menawarkan sumber daya latar belakang yang relevan bagi guru untuk mendukung matematika yang sedang dieksplorasi siswa dalam Laboratorium ini.
Matematika Mengemudi
Untuk menyelesaikan pawai di Lab 4, siswa akan mengendarai kendaraan hias Code Base mereka di sepanjang rute pawai lurus. Alih-alih menggunakan blok penggerak yang menggerakkan kedua roda secara bersamaan, siswa akan menggunakan blok [Spin for] di VEXcode GO, seperti yang ditunjukkan di sini, untuk memutar motor yang terhubung ke roda dan menggerakkan robot ke depan. Blok [Spin for] menerima 'turns' atau 'degrees' sebagai parameter. Di Lab 4, siswa akan menghitung jumlah belokan yang perlu dimasukkan ke dalam proyek ini untuk menggerakkan robot mereka sejauh rute parade.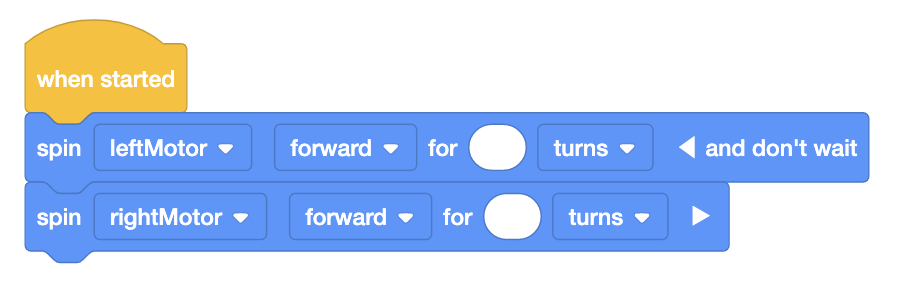
Tonton video di bawah ini untuk mempelajari cara menghitung jumlah putaran roda yang dibutuhkan untuk menggerakkan robot Anda lurus sejauh jarak tertentu.
Referensi yang bermanfaat:
Terminologi dan Nilai untuk Roda Abu-abu:
| Ketentuan | Definisi | Visual | Rumus | Nilai |
|---|---|---|---|---|
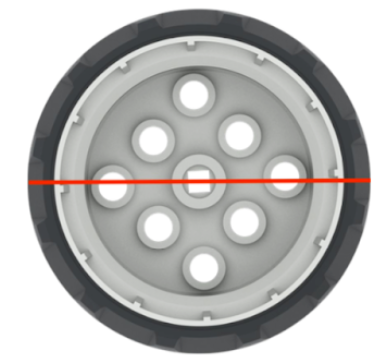
| Diameter | Pengukuran garis lurus yang melintasi pusat lingkaran | 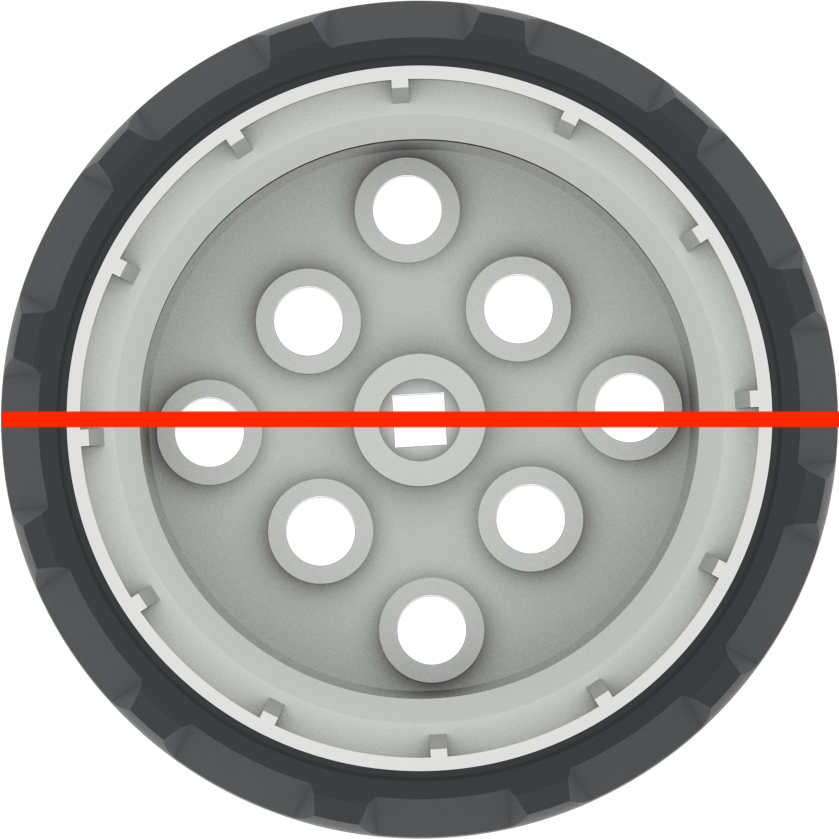 |
d = 2 r | ~ 50,93 mm atau 2 inci |
| Lingkar | Jarak total di sekeliling bagian luar sebuah lingkaran | 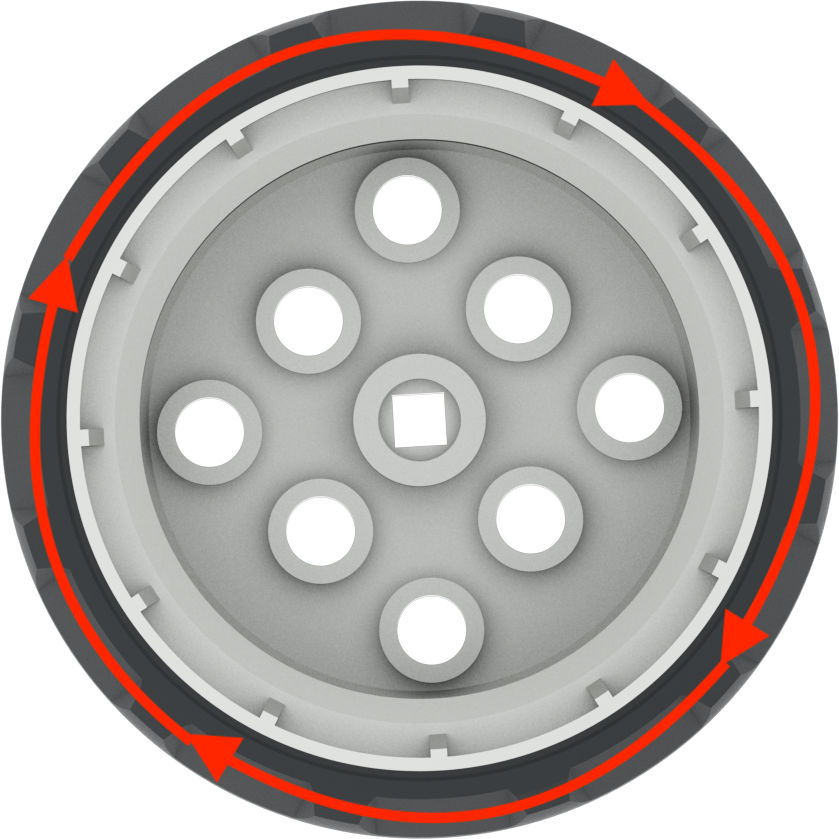 |
C = π d | ~ 160 mm atau 6,25 inci |
Mengukur dengan Akurat
Saat siswa melakukan pengukuran, pastikan untuk membimbing mereka agar mengukur dengan hati-hati dan tepat. Anda dapat menggunakan penggaris cetak VEXsiswa mengukur, atau penggaris kelas.
- Ingatkan siswa untuk mulai mengukur dari titik nol pada penggaris, dan perhatikan baik-baik titik ujung objek yang mereka ukur. Kesalahan dalam memulai atau mengakhiri pengukuran akan memengaruhi perhitungan mereka, dan pada akhirnya akan memengaruhi pergerakan robot mereka.

- siswa mengetahui cara membaca tanda pada penggaris yanggunakan agar dapat mengukur dengan akurat. Jika penggaris yang Anda gunakan memiliki satuan imperial dan metrik ( Penggaris Cetak VEX GO), pastikan siswa secara konsisten menggunakan satuan ukuran yang sama.
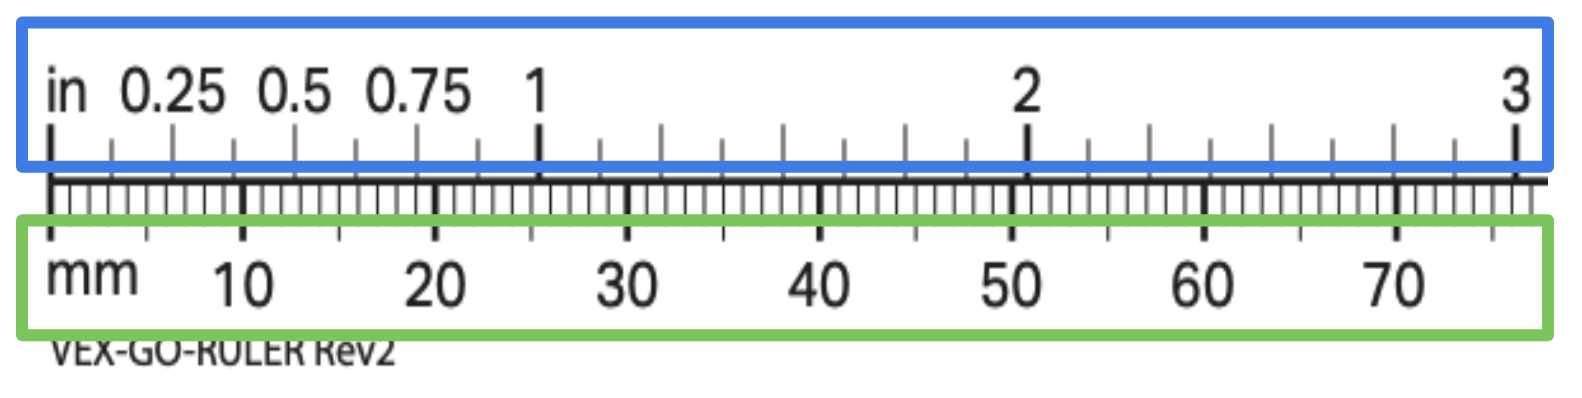
- Siswa diperbolehkan membulatkan pengukuran mereka ke satuan terdekat, , atau pecahan satuan. Pembulatan dapat menyederhanakan perhitungan, jika diperlukan; tetapi juga dapat membuat pengukuran menjadi kurang tepat. Sebagai contoh, Anda mungkin menginstruksikan siswa untuk membulatkan ke setengah inci atau sentimeter terdekat, tetapi robot mereka bergerak sedikit lebih jauh dari yang awalnya direncanakan. Alternatifnya, Anda dapat meminta siswa untuk mengukur hingga seperdelapan inci terdekat, atau milimeter, dan menemukan bahwa robot mereka bergerak lebih dekat ke jarak yang diinginkan.
- Jika siswa membutuhkan latihan tambahan dalam pengukuran, Anda dapat menggunakan Aktivitas VEX GO Latihan Pengukuran dengan siswa secara individu atau kelompok, atau sebagai aktivitas kelas secara keseluruhan.
Matematika Memutar 360°
Untuk menyelesaikan pawai di Lab 5, siswa akan mengendarai kendaraan hias Code Base mereka di sepanjang rute pawai yang memiliki belokan.
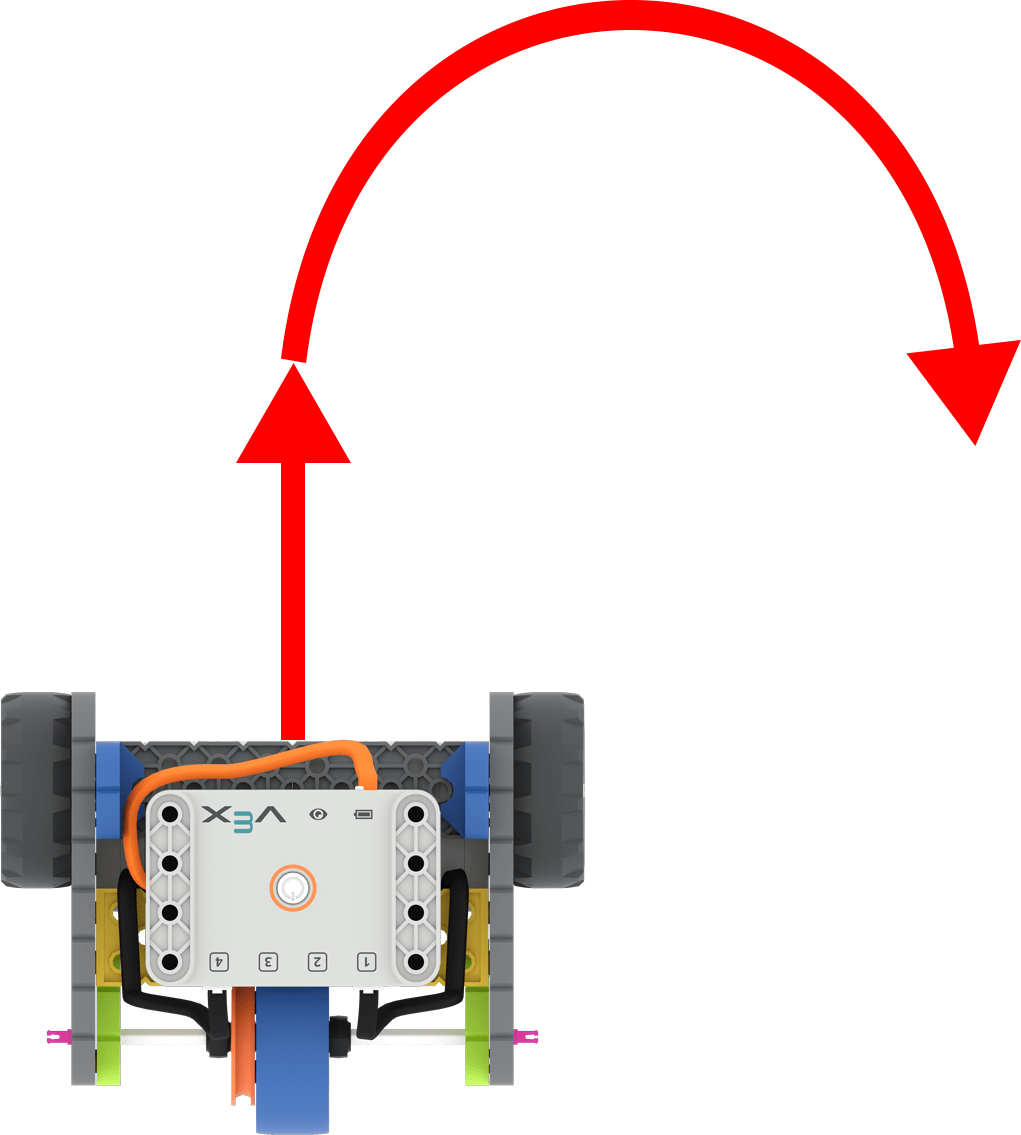
Basis kode dengan panah untuk menunjukkan arah maju lalu berbelok ke kanan.
Para siswa akan mengembangkan apa yang telah mereka pelajari tentang memprogram robot untuk menempuh jarak garis lurus, untuk memprogram robot agar dapat menempuh jarak non-linier, atau berbelok. Para siswa masih menghitung jumlah belokan yang dibutuhkan untuk menempuh jarak tertentu, jadi mereka akan menggunakan rumus yang sama seperti pada praktikum sebelumnya.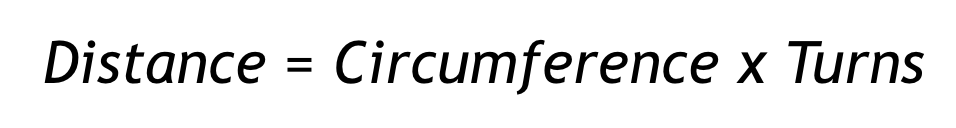
Tonton video di bawah ini untuk mempelajari cara menghitung jumlah putaran roda yang dibutuhkan untuk menggerakkan robot 360bersama siswa Anda.
Referensi yang bermanfaat:
Ketika basis kode berputar, roda penggerak bergerak berlawanan arah untuk membelokkan robot. Sebagai contoh, untuk membelokkan robot ke kanan, roda kiri akan bergerak maju, sedangkan roda kanan akan bergerak mundur.
Terminologi dan Nilai untuk Basis Kode:
| Ketentuan | Definisi | Visual | Rumus | Nilai |
|---|---|---|---|---|
| Diameter | Pengukuran garis lurus dari pusat setiap roda (juga dikenal sebagai jarak sumbu roda) | 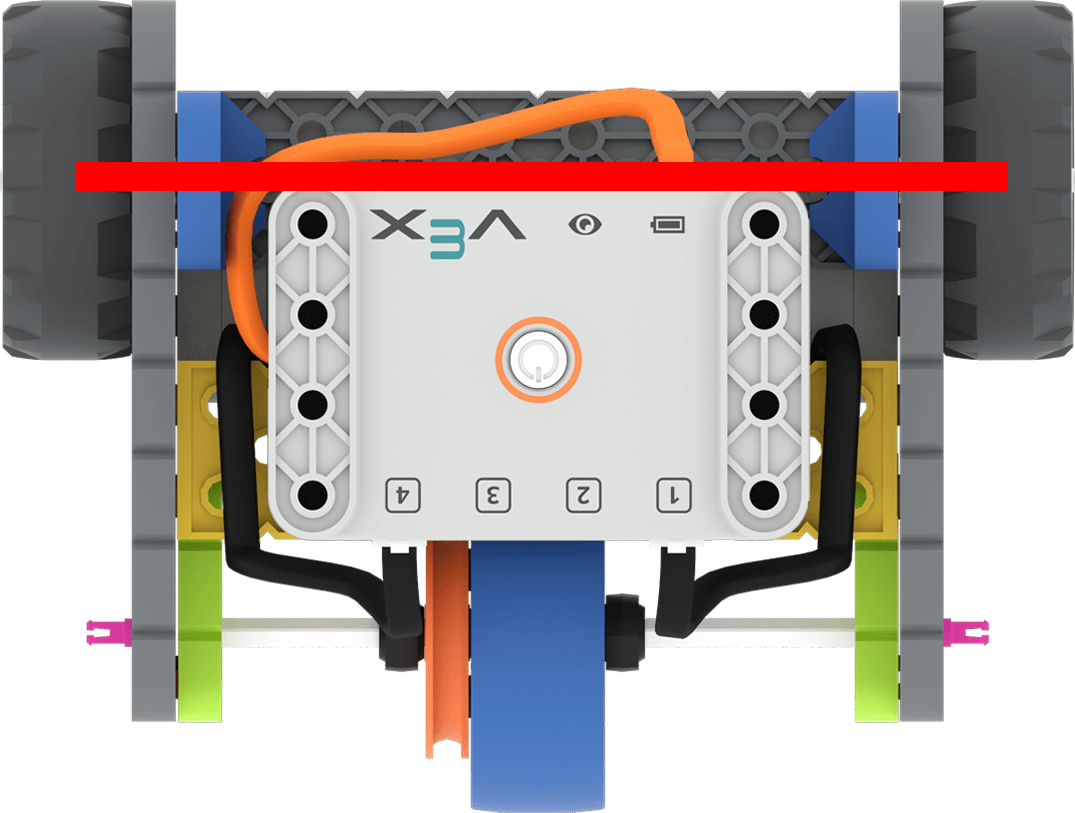 |
d = 2 r | ~ 135 mm atau 5,3 inci |
| Lingkar | Jarak total yang ditempuh oleh roda untuk menyelesaikan putaran 360°. | 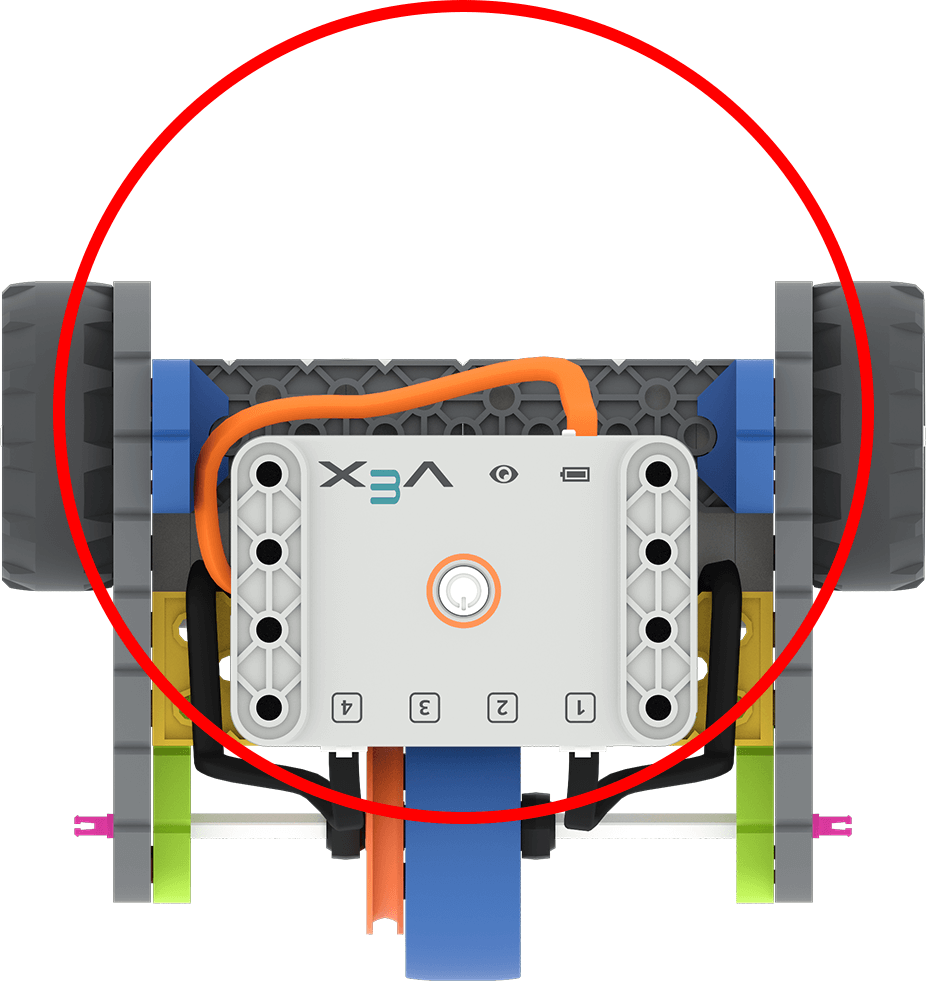 |
C = π d | ~ 424 mm atau 16,7 inci |
Matematika Memutar Derajat Apa Pun
Tonton video ini untuk mempelajari lebih lanjut tentang cara menghitung jumlah putaran roda yang dibutuhkan agar robot dapat berbelok pada sudut tertentu.
Mengonversi ke Derajat
Blok [Putar untuk] akan menerima putaran atau derajat sebagai parameter. Untuk menggunakan derajat, cukup kalikan jumlah putaran dengan 360. Contoh ini menunjukkan jumlah derajat putaran motor agar robot dapat berputar penuh 360. Perhatikan bahwa dalam proyek ini motor berputar berlawanan arah, dan 'dan jangan menunggu' ditambahkan ke blok pertama, sehingga motor berputar secara bersamaan. Ini akan memutar robot ke kanan hingga mencapai putaran 360° yang diinginkan. 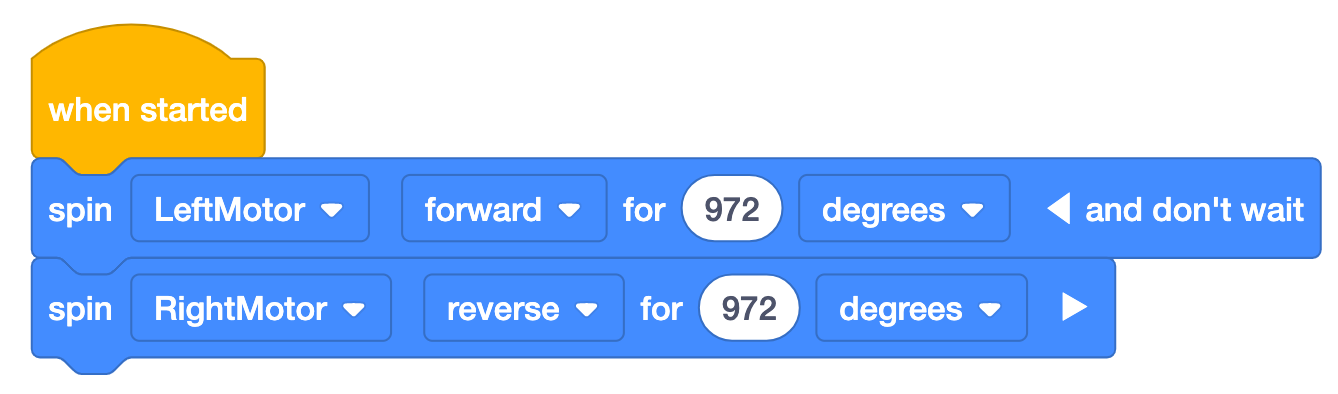
Kesalahpahaman Umum
Ada beberapa kesalahpahaman yang mungkin dimiliki siswa tentang pengukuran dan matematika dalam mengemudi dan berbelok. Berikut beberapa pertanyaan yang paling umum, beserta saran tentang cara menjawabnya bersama siswa Anda.
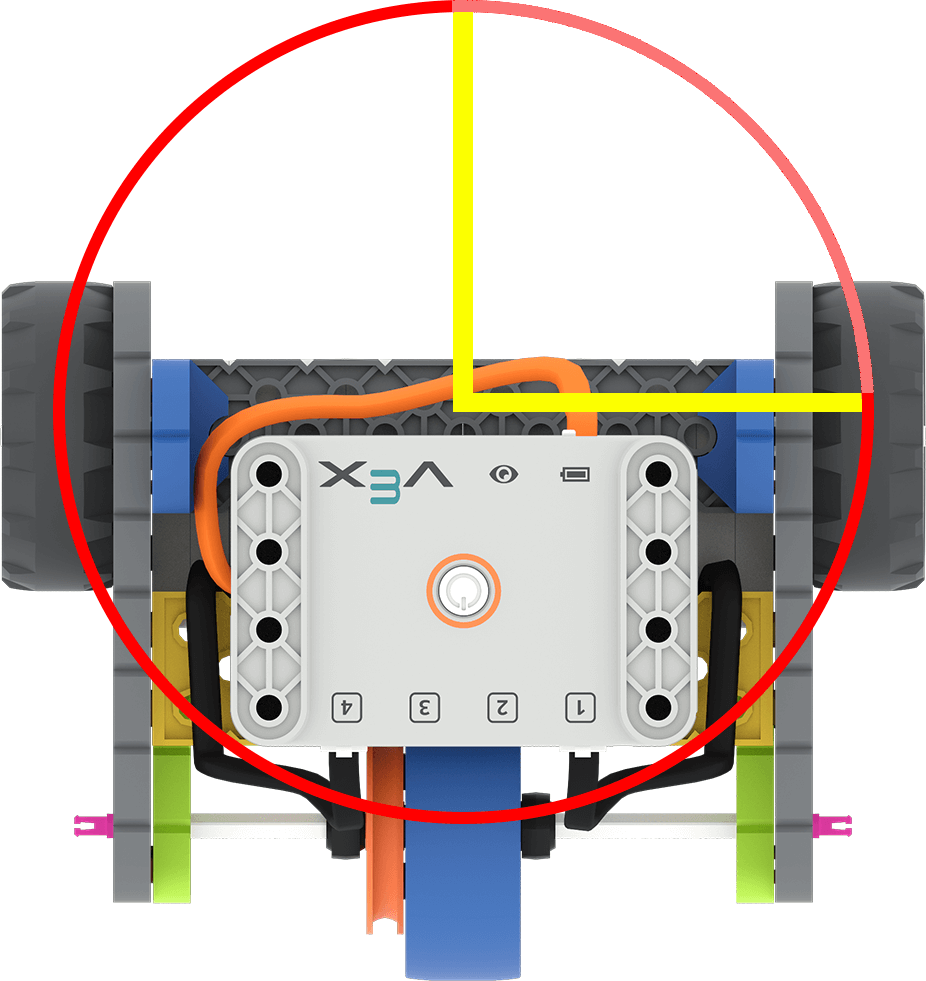
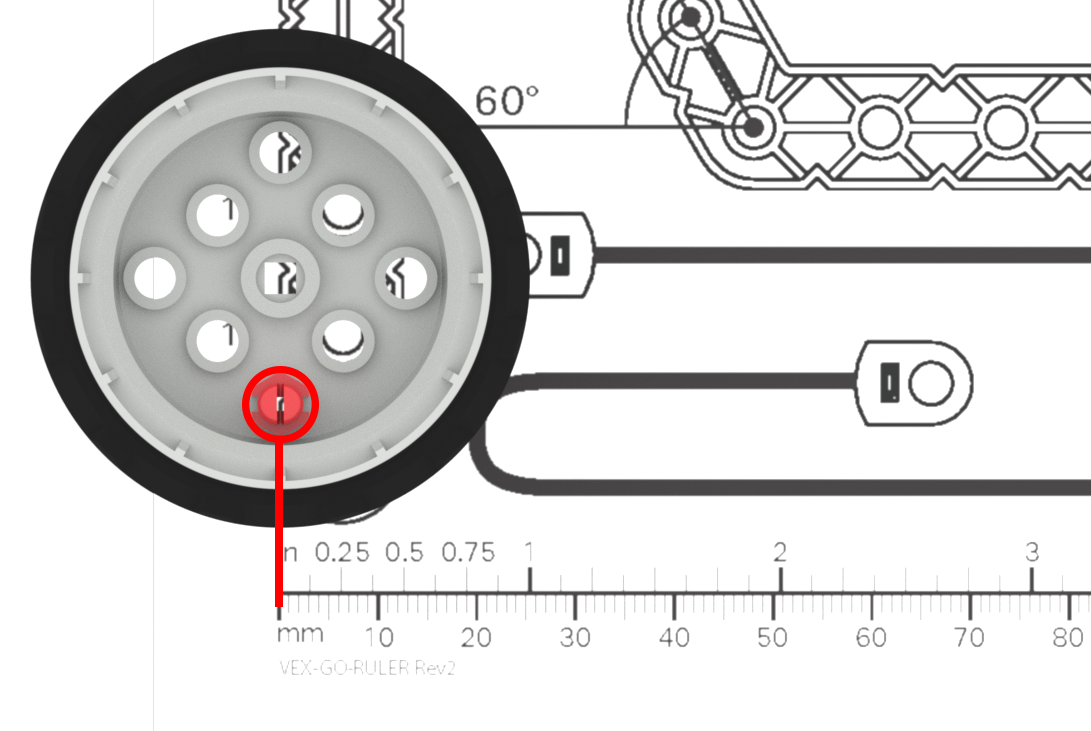
 Ingatkan siswa bahwa perhitungan mereka hanya akan berfungsi sebagaimana mestinya jika parameter diatur ke satuan yang benar. Putaran dan derajat bukanlah nilai yang sama.
Contoh Solusi
Contoh Solusi Praktikum 4
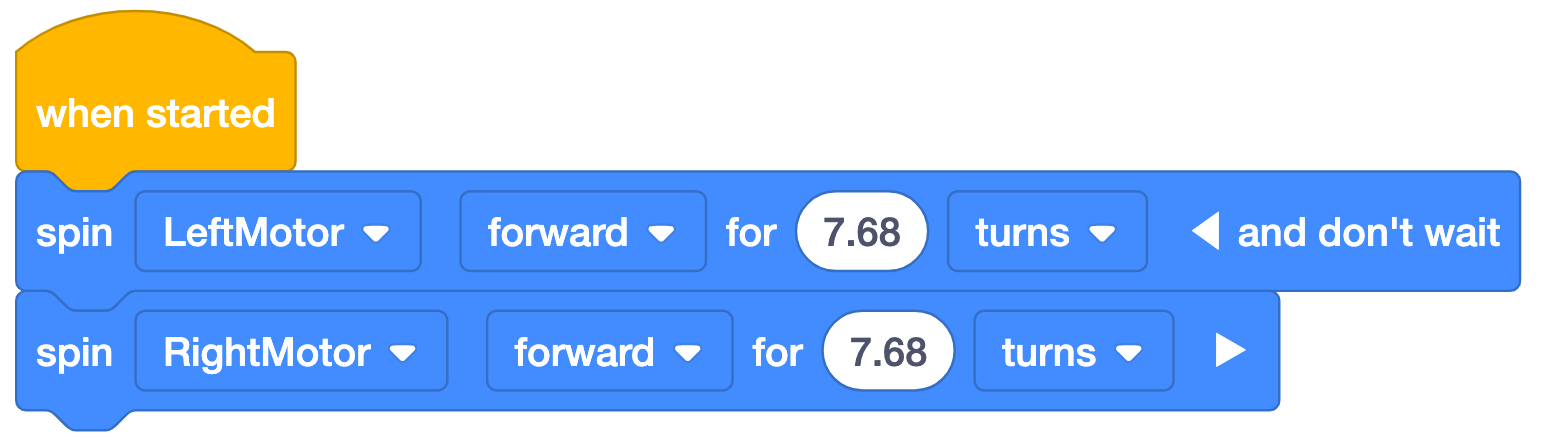
*Catatan: 'dan jangan menunggu' digunakan pada blok pertama dalam proyek contoh agar kedua blok tersebut dieksekusi secara bersamaan. Tanpa 'dan jangan menunggu', motor pertama akan berputar, lalu yang kedua, dan Basis Kode tidak akan berjalan seperti yang diharapkan. Pastikan siswa TIDAK menutup bagian 'dan jangan menunggu' atau proyek mereka tidak akan berjalan sesuai rencana.
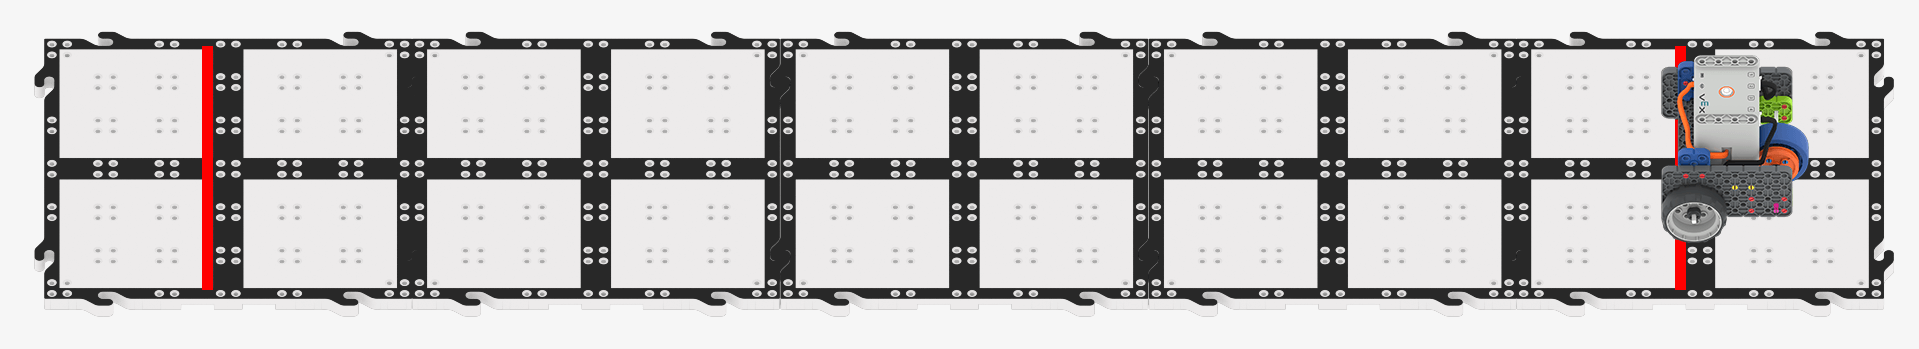
Untuk menempuh rute parade sepanjang 48 inci (~122 cm), Code Base perlu melakukan ~7,68 putaran. Perhitungan ditampilkan di sebelah kiri, dan contoh solusi VEXcode GO di sebelah kanan.
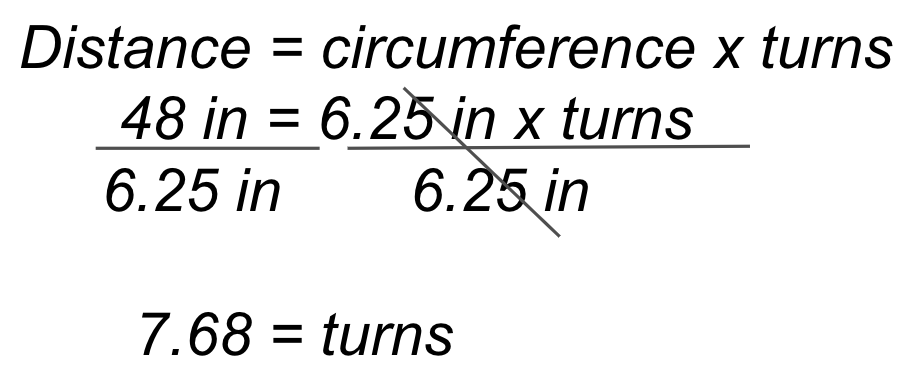
Contoh Solusi Praktikum 5
Untuk menempuh jarak 48 inci (~122 cm) dari rute parade dan berputar 180 derajat, Basis Kode perlu bergerak maju sekitar 7,68 putaran, kemudian satu motor ke depan dan motor lainnya ke belakang sekitar putaran. Perhitungan tersebut ditampilkan bersamaan dengan contoh solusi VEXcode GO di sebelah kanan.
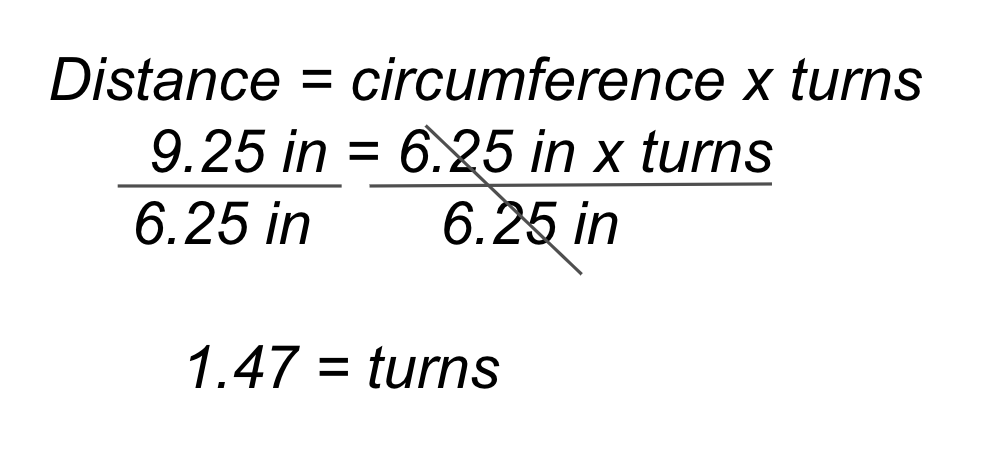
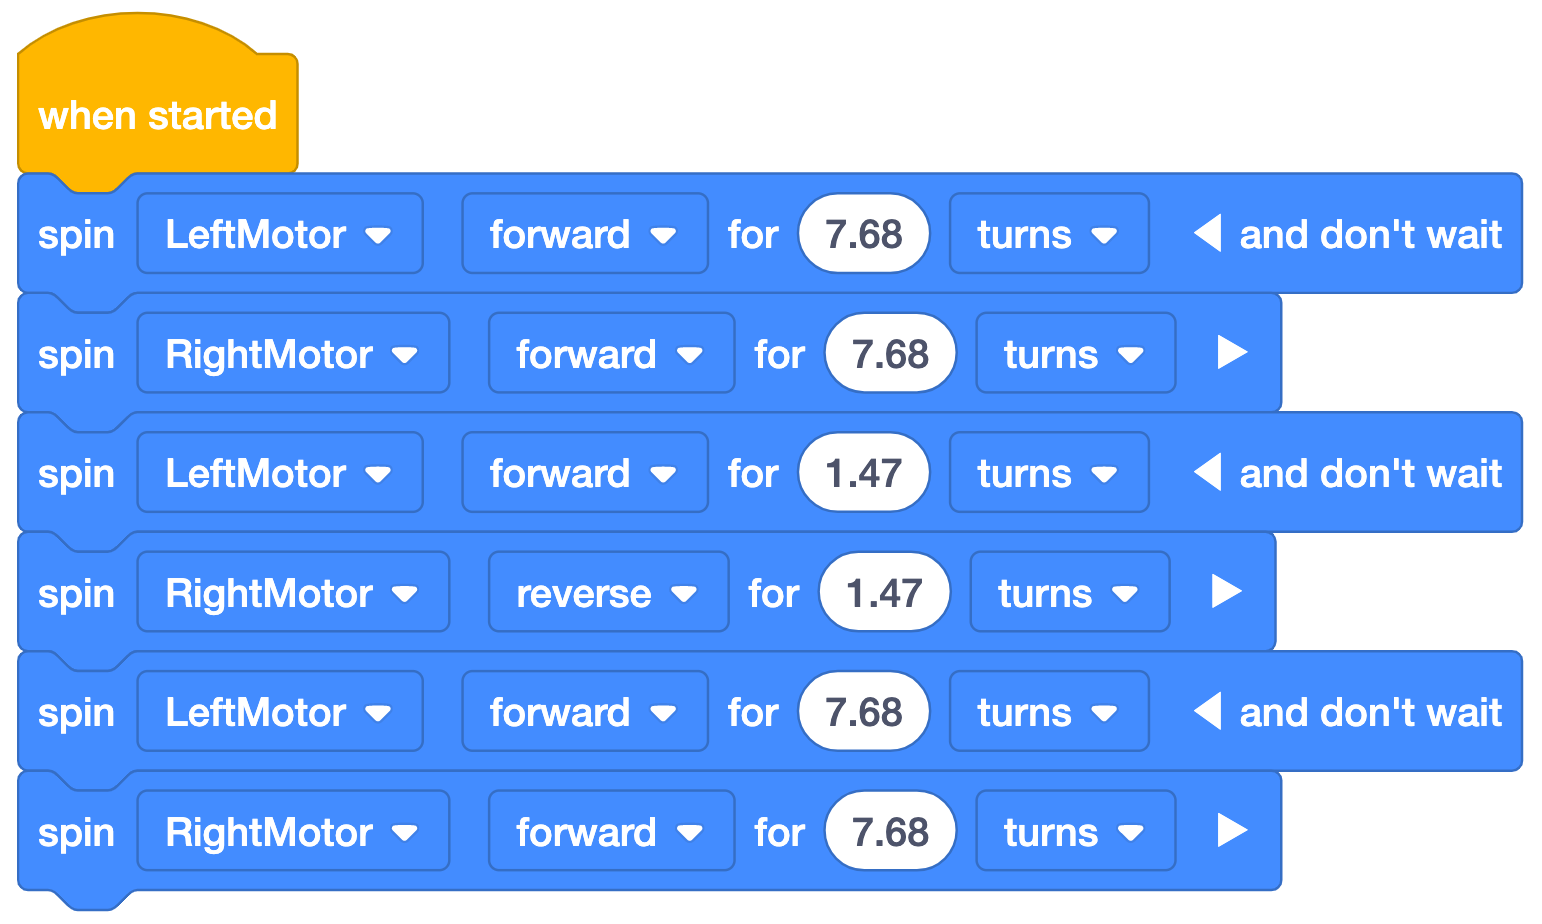
Catatan: Untuk menggunakan derajat вместо putaran, kalikan perhitungan putaran dengan 360.
Rute Pawai Perpanjangan
Jika siswa membutuhkan tantangan tambahan, Anda dapat memperpanjang rute pawai dengan berbagai cara. Ini adalah salah satu contoh, beserta solusi yang mungkin.
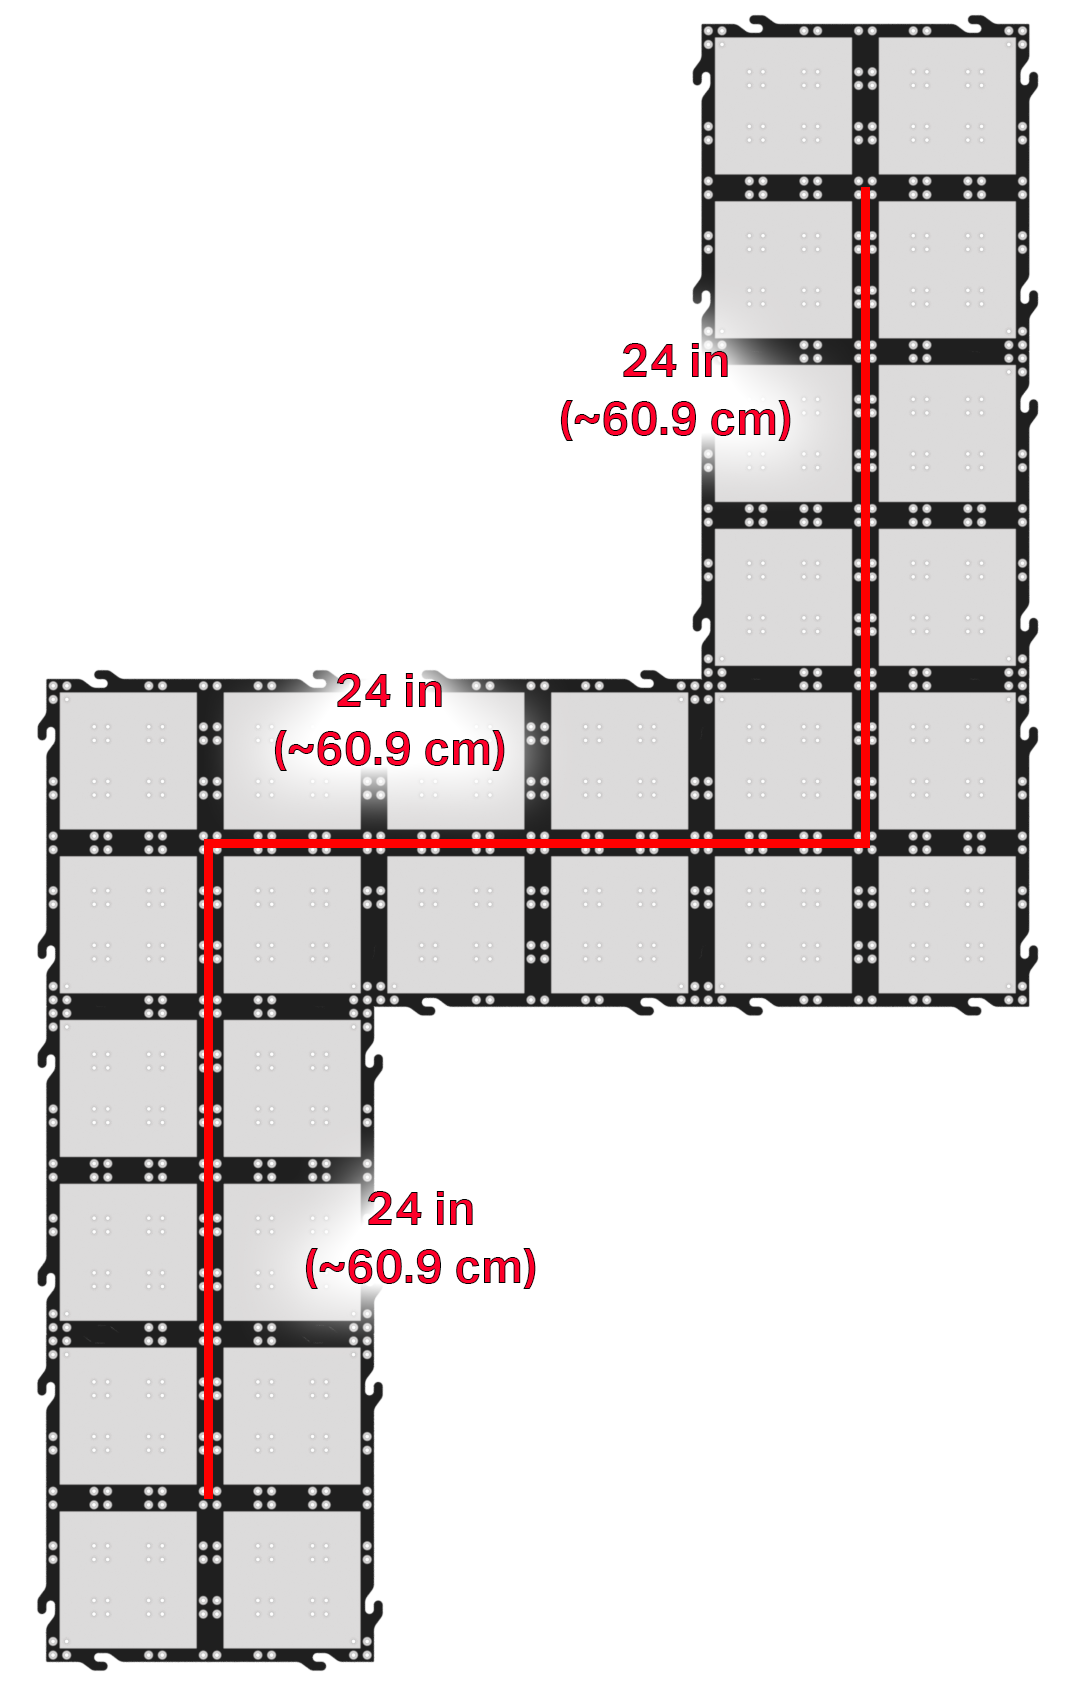
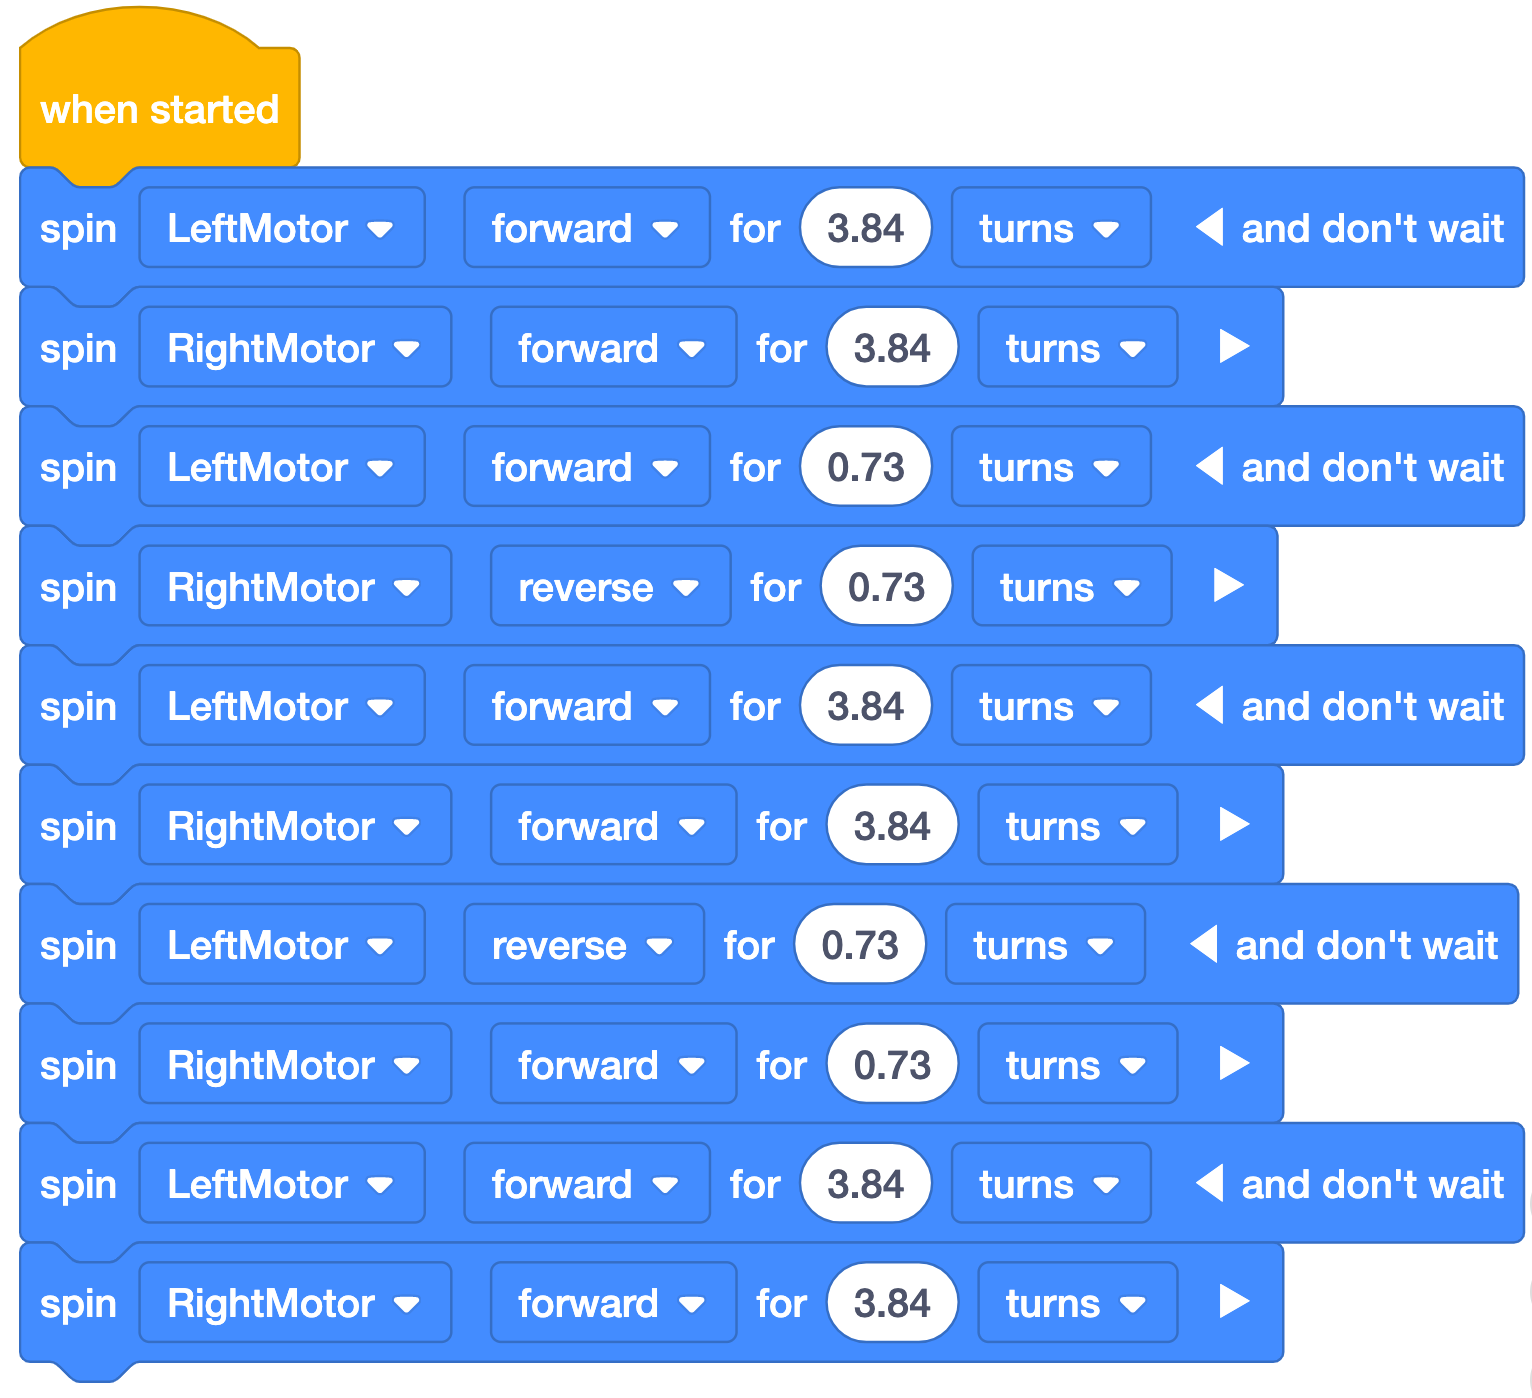
Pada contoh rute ini, jarak tempuh dan belokan dikurangi setengahnya dari Lab. Namun, pada rute ini, arah belokan sangat penting. Selain menghitung ulang, siswa juga harus mencari tahu arah putaran roda agar berputar ke arah yang diinginkan.
Perhitungan yang telah dibagi dua dari praktikum sebelumnya adalah sebagai berikut:
tempuh = ~ 3,84 putaran
Jarak belok = ~ 0,73 putaran
Nilai-nilai ini digunakan dalam contoh solusi VEXcode GO berikut: