মূল বিষয়বস্তুতে যান

ফ্লাইট ট্র্যাফিক কন্ট্রোলার চ্যালেঞ্জ সমাধান - পাইথন

যেহেতু লুপগুলি এখনও চালু করা হয়নি, নিম্নলিখিতটি একটি পুরোপুরি গ্রহণযোগ্য সমাধান:
নমুনা VEXcode V5 পাইথন সলিউশনে আর্ম মোটর ডট সেট পজিশন 0 ডিগ্রি পড়া হয়েছে; আর্ম মোটর 90 ডিগ্রি সামনের দিকে ঘোরানো হয়েছে; আর্ম মোটর 90 ডিগ্রি বিপরীত দিকে ঘুরিয়ে 3 সেকেন্ড অপেক্ষা করা হয়েছে। এরপরে ব্লকের জন্য ৪টি স্পিন আছে যাতে আর্ম মোটর ৪৫ ডিগ্রি সামনের দিকে, ৪৫ ডিগ্রি বিপরীতে, ৪৫ ডিগ্রি সামনের দিকে, ৪৫ ডিগ্রি বিপরীতে ঘোরানো যায় এবং ৫ সেকেন্ড অপেক্ষা করার নির্দেশ দেওয়া হয়। কমান্ডের জন্য শেষ ৬টি স্পিন পর্যায়ক্রমে আর্ম মোটরটিকে সামনের দিকে ঘুরিয়ে ৯০ ডিগ্রি বিপরীত দিকে ঘুরিয়ে দিন।

আরও উন্নত শিক্ষার্থীরা সমাধানটি সহজ করার জন্য লুপ ব্যবহার করতে পারে ।
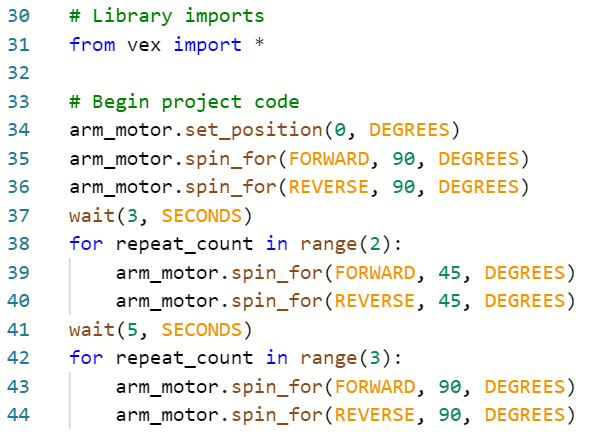
একটি VEXcode V5 Python নমুনা সমাধানে আর্ম মোটর সেট পজিশন 0 ডিগ্রি পড়ে; তারপর আর্ম মোটর স্পিন ফরোয়ার্ডের জন্য 90 ডিগ্রি; আর্ম মোটর স্পিন রিভার্সের জন্য 90 ডিগ্রি, তারপর অপেক্ষা করার জন্য 3 সেকেন্ড কমান্ড। এরপরে একটি ফর লুপ ২-তে সেট করা আছে যেখানে দুটি আর্ম মোটর স্পিন কমান্ডের জন্য - ৪৫ ডিগ্রি ফরোয়ার্ড এবং ৪৫ ডিগ্রি রিভার্স। তারপর ৫ সেকেন্ড অপেক্ষা করুন এবং তারপর ৩ নম্বরে সেট করা একটি for লুপ, যাতে আর্ম মোটরকে ৯০ ডিগ্রি সামনের দিকে ঘোরানো এবং ৯০ ডিগ্রি বিপরীত দিকে ঘোরানোর কমান্ড দেওয়া হয়।