मुख्य सामग्री पर जाएं

फ्लाइट ट्रैफिक कंट्रोलर चैलेंज सॉल्यूशन - पायथन

क्योंकि अभी तक लूप्स को शामिल नहीं किया गया है, इसलिए निम्नलिखित समाधान पूरी तरह से स्वीकार्य है:
सैंपल VEXcode V5 पायथन सॉल्यूशन में आर्म मोटर डॉट सेट पोजीशन 0 डिग्री; आर्म मोटर स्पिन फॉर फॉरवर्ड 90 डिग्री; आर्म मोटर स्पिन रिवर्स 90 डिग्री देन वेट 3 सेकंड्स लिखा है। इसके बाद 4 स्पिन ब्लॉक हैं जो आर्म मोटर को 45 डिग्री आगे, 45 डिग्री पीछे, 45 डिग्री आगे, 45 डिग्री पीछे घुमाने और 5 सेकंड प्रतीक्षा करने के कमांड देते हैं। अंतिम 6 स्पिन कमांड बारी-बारी से आर्म मोटर को 90 डिग्री आगे और पीछे घुमाते हैं।

अधिक उन्नत छात्र समाधान को सरल बनाने के लिए लूप का उपयोग कर सकते हैं।
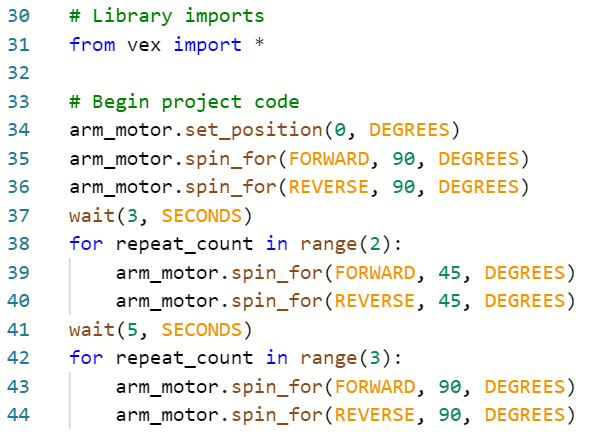
VEXcode V5 Python का एक नमूना समाधान आर्म मोटर की सेट स्थिति 0 डिग्री पढ़ता है; फिर आर्म मोटर 90 डिग्री आगे की ओर घूमती है; आर्म मोटर 90 डिग्री पीछे की ओर घूमती है, जिसके बाद 3 सेकंड प्रतीक्षा करने का आदेश आता है। अगला एक फॉर लूप है जिसे 2 पर सेट किया गया है और इसमें दो आर्म मोटर कमांड के लिए घूमती हैं - आगे 45 डिग्री और पीछे 45 डिग्री। फिर 5 सेकंड का इंतजार करें, उसके बाद एक फॉर लूप को 3 पर सेट करें जिसमें आर्म मोटर को 90 डिग्री आगे और 90 डिग्री पीछे घुमाने के लिए 2 स्पिन फॉर कमांड हों।