
Προγραμματισμός κίνησης προς τα εμπρός και προς τα πίσω - C++
 Εργαλειοθήκη Εκπαιδευτικού
-
Περίγραμμα Δραστηριότητας
Αυτή η εξερεύνηση θα εισαγάγει τους μαθητές σε βασικές συμπεριφορές προγραμματισμού κίνησης προς τα εμπρός, αντίστροφης κίνησης και αναμονής. Αυτές οι βασικές δεξιότητες θα τους βοηθήσουν να επιτύχουν στην Αυτοματοποιημένη Πρόκληση στο τέλος αυτού του Εργαστηρίου STEM, όταν θα πλοηγηθούν σε έναν όροφο νοσοκομείου χρησιμοποιώντας το Speedbot.
Χρησιμοποιώντας το πρότυπο έργου V5 Speedbot (Σύστημα μετάδοσης κίνησης 2 κινητήρων, Χωρίς γυροσκόπιο), οι μαθητές μπορούν να προγραμματίσουν το Speedbot να κινείται προς τα εμπρός χρησιμοποιώντας μόνο μία εντολή.
Το Speedbot είναι έτοιμο για κίνηση!
Αυτή η εξερεύνηση θα σας δώσει τα εργαλεία για να μπορέσετε να προγραμματίσετε το Speedbot σας για απλές κινήσεις. Στο τέλος αυτής της δραστηριότητας, θα συμμετάσχετε στην Πρόκληση Ασκήσεων Μπάσκετ χρησιμοποιώντας συμπεριφορές εμπρός, πίσω και αναμονής.
Εργαλειοθήκη Δασκάλου
Ακολουθεί μια επισκόπηση της διεπαφής χρήστη του VEXcode V5. Οι μαθητές θα εξοικειωθούν με αυτές τις καρτέλες/κουμπιά κατά τη διάρκεια των δραστηριοτήτων σε αυτό το Εργαστήριο STEM του Medbot. Παρέχονται επίσης σύνδεσμοι σε όλο το Εργαστήριο STEM για την παροχή περισσότερων πληροφοριών σχετικά με αυτές τις καρτέλες/κουμπιά.
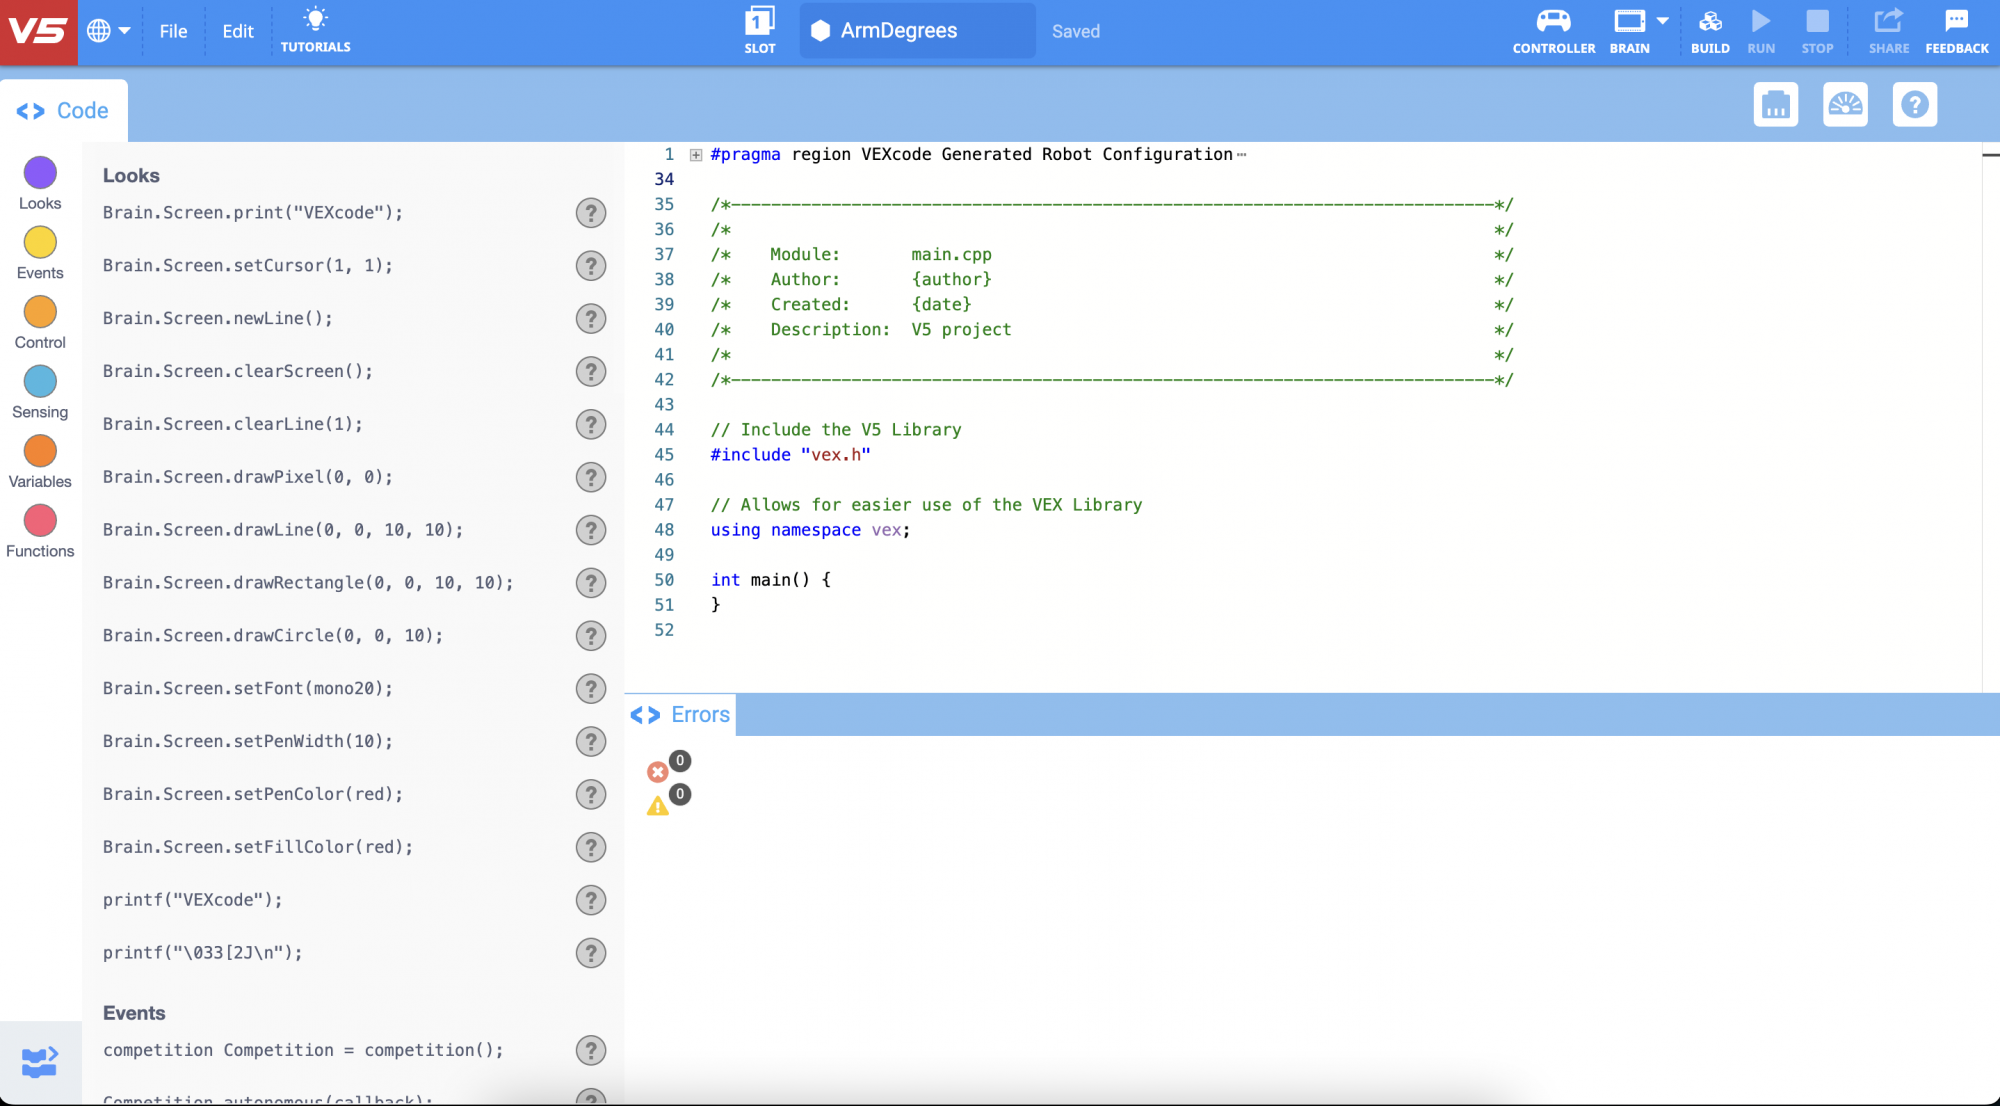
- Οδηγίες VEXcode V5 που θα χρησιμοποιηθούν σε αυτήν την εξερεύνηση:
- Σύστημα μετάδοσης κίνησης.κίνησηΓια(εμπρός, 200, mm);
- αναμονή(1, δευτερόλεπτα);
-
Για να μάθετε περισσότερες πληροφορίες σχετικά με την οδηγία, επιλέξτε Βοήθεια και, στη συνέχεια, επιλέξτε το εικονίδιο με το ερωτηματικό δίπλα σε μια εντολή για να δείτε περισσότερες πληροφορίες.

- Βεβαιωθείτε ότι έχετε κατεβάσει και είναι έτοιμο το απαραίτητο υλικό, το σημειωματάριο μηχανικής σας και το VEXcode V5.
 Συμβουλές για τους Δασκάλους
Εάν αυτή είναι η πρώτη φορά που ο μαθητής χρησιμοποιεί το VEXcode V5, μπορεί να ανατρέξει στα Tutorials οποιαδήποτε στιγμή κατά τη διάρκεια αυτής της εξερεύνησης. Τα Tutorials βρίσκονται στη γραμμή εργαλείων.

| Ποσότητα | Απαιτούμενα υλικά |
|---|---|
| 1 |
Ρομπότ Speedbot |
| 1 |
Φορτισμένη μπαταρία ρομπότ |
| 1 |
Κώδικας VEX V5 |
| 1 |
Καλώδιο USB (αν χρησιμοποιείτε υπολογιστή) |
| 1 |
Σημειωματάριο Μηχανικής |
Συμβουλές για τους Δασκάλους
Δώστε στους μαθητές ένα μοντέλο για κάθε βήμα αντιμετώπισης προβλημάτων.
Βήμα 1: Προετοιμασία για την εξερεύνηση
Πριν ξεκινήσετε τη δραστηριότητα, έχετε έτοιμα όλα αυτά τα αντικείμενα; Ελέγξτε καθένα από τα παρακάτω:
- Είναι οι κινητήρες συνδεδεμένοι στις σωστές θύρες;
- Είναι τα έξυπνα καλώδιαπλήρως τοποθετημένασε όλους τους κινητήρες;
- Είναι ο Εγκέφαλοςενεργοποιημένος;
- Είναι η μπαταρίαφορτισμένη;
Βήμα 2: Ξεκινήστε ένα νέο έργο
Ολοκληρώστε τα ακόλουθα βήματα για να ξεκινήσετε το έργο:
-
Ανοίξτε το μενού Αρχείο και επιλέξτε Άνοιγμα Παραδειγμάτων.

-
Επιλέξτε και ανοίξτε το πρότυπο έργου Speedbot (Σύστημα μετάδοσης κίνησης 2 κινητήρων, Χωρίς γυροσκόπιο). Το έργο προτύπου περιέχει τη διαμόρφωση κινητήρα του Speedbot. Εάν το πρότυπο δεν χρησιμοποιηθεί, το ρομπότ σας δεν θα εκτελέσει σωστά το έργο.

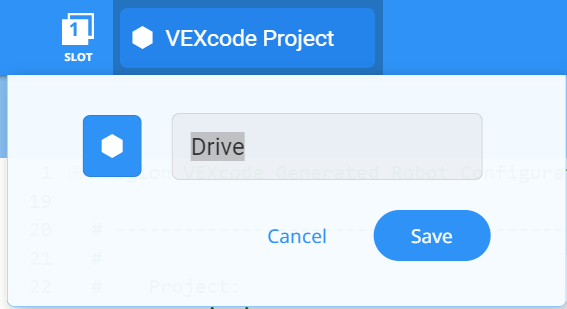
- Δεδομένου ότι θα εργάζεστε πάνω στην κίνηση του Speedbot προς τα εμπρός και προς τα πίσω, θα ονομάσετε το έργο σαςDrive. Κάντε κλικ στο Όνομα Έργου, πληκτρολογήστε Μονάδα Δίσκου και επιλέξτε Αποθήκευση.
Συμβουλές για τους Δασκάλους
-
Τα ονόματα έργων μπορούν να έχουν κενά μεταξύ ή μετά τις λέξεις.

- Μπορείτε να ζητήσετε από τους μαθητές να προσθέσουν τα αρχικά τους ή το όνομα της ομάδας τους στο όνομα του έργου. Αυτό θα βοηθήσει στη διαφοροποίηση των έργων αν ζητήσετε από τους μαθητές να τα υποβάλουν.
- Επειδή αυτή είναι η πρώτη δραστηριότητα προγραμματισμού που μπορεί να επιχειρήσουν οι μαθητές σας, θα πρέπει να μοντελοποιήσετε τα βήματα και στη συνέχεια να ζητήσετε από τους μαθητές να ολοκληρώσουν τις ίδιες ενέργειες. Στη συνέχεια, ο/η εκπαιδευτικός θα πρέπει να παρακολουθεί τους μαθητές για να βεβαιωθεί ότι ακολουθούν σωστά τα βήματα.
- Βεβαιωθείτε ότι οι μαθητές έχουν επιλέξει Άνοιγμα Παραδειγμάτων από το μενού Αρχείο.
- Βεβαιωθείτε ότι οι μαθητές έχουν επιλέξει το πρότυπο έργου Speedbot (Σύστημα μετάδοσης κίνησης 2 κινητήρων, Χωρίς γυροσκόπιο).
- Μπορείτε να επισημάνετε στους μαθητές ότι υπάρχουν αρκετές επιλογές από τις οποίες μπορούν να διαλέξουν στη σελίδα Παραδειγμάτων. Καθώς κατασκευάζουν και χρησιμοποιούν άλλα ρομπότ, θα έχουν την ευκαιρία να χρησιμοποιούν διαφορετικά πρότυπα.
-
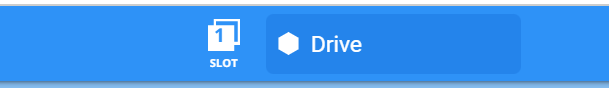
Ελέγξτε για να βεβαιωθείτε ότι το όνομα του έργουΜονάδα δίσκουβρίσκεται τώρα στο παράθυρο στο κέντρο της γραμμής εργαλείων.
Εργαλειοθήκη Εκπαιδευτικού
-
Αποθήκευση Έργων
-
Επισημάνετε ότι όταν άνοιξαν για πρώτη φορά το VEXcode V5, το παράθυρο έφερε την ετικέτα VEXcode Project. Το προεπιλεγμένο όνομα έργου VEXcode είναι το Έργο όταν ανοίγει για πρώτη φορά το VEXcode V5. Μόλις το έργο μετονομάστηκε σε Drive και αποθηκεύτηκε, η οθόνη ενημερώθηκε για να εμφανίσει το νέο όνομα του έργου. Χρησιμοποιώντας αυτό το παράθυρο στη γραμμή εργαλείων, είναι εύκολο να ελέγξετε ότι οι μαθητές χρησιμοποιούν το σωστό έργο.
-
Πείτε στους μαθητές ότι είναι πλέον έτοιμοι να ξεκινήσουν το πρώτο τους έργο. Εξηγήστε στους μαθητές ότι ακολουθώντας μερικά απλά βήματα, θα είναι σε θέση να δημιουργήσουν και να εκτελέσουν ένα έργο που θα προωθήσει το Speedbot.
-
Υπενθυμίστε στους μαθητές να αποθηκεύουν τα έργα τους καθώς εργάζονται. Η ενότηταC++από τη Βιβλιοθήκη VEX εξηγεί τις πρακτικές αποθήκευσης στον κώδικα VEX V5.
Εργαλειοθήκη Δασκάλου
-
Σταματήστε και Συζητήστε
Αυτό είναι ένα καλό σημείο για να σταματήσετε και να ζητήσετε από τους μαθητές να επανεξετάσουν τα βήματα που μόλις ολοκληρώθηκαν για την έναρξη ενός νέου έργου στο VEXcode V5 ατομικά ή σε ομάδες. Ζητήστε από τους μαθητές να αναλογιστούν ατομικά πριν το μοιραστούν στην ομάδα τους ή σε ολόκληρη την τάξη.
Βήμα 3: Προχωρήστε μπροστά
Είστε πλέον έτοιμοι να ξεκινήσετε τον προγραμματισμό του ρομπότ ώστε να κινείται προς τα εμπρός!
-
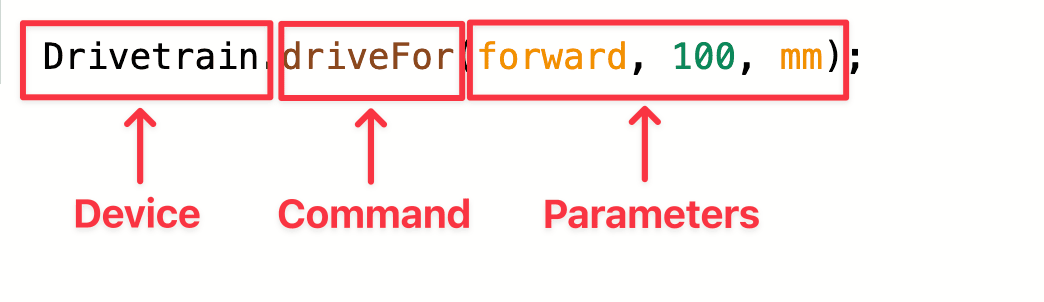
Πριν ξεκινήσουμε τον προγραμματισμό, πρέπει να κατανοήσουμε τι είναι μια εντολή. Υπάρχουν τρία μέρη σε μια οδηγία. Για περισσότερες πληροφορίες σχετικά με το τι είναι μια εντολή, ανατρέξτε στο άρθρο "Κανόνες και οδηγίες σύνταξης - VEXcode V5".
-
Προσθέστε την οδηγία στο έργο, έτσι ώστε το έργο σας να μοιάζει με αυτό:
int main() {
  // Αρχικοποίηση διαμόρφωσης ρομπότ. ΜΗΝ ΤΟ ΑΦΑΙΡΕΙΤΕ!
  vexcodeInit();
    // Έναρξη κώδικα έργου

    Drivetrain.driveFor(forward, 100, mm);

}
Συμβουλές για τους Δασκάλους
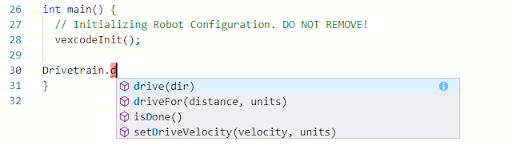
Ενδέχεται να παρατηρήσετε μια συνάρτηση αυτόματης συμπλήρωσης καθώς αρχίζετε να πληκτρολογείτε την εντολή. Χρησιμοποιήστε τα πλήκτρα "Πάνω" και "Κάτω" για να επιλέξετε το όνομα που θέλετε και, στη συνέχεια, πατήστε "Tab" ή (Enter/Return) στο πληκτρολόγιό σας για να κάνετε την επιλογή. Για περισσότερες πληροφορίες σχετικά με αυτήν τη λειτουργία, ανατρέξτε στο άρθροC++.
-
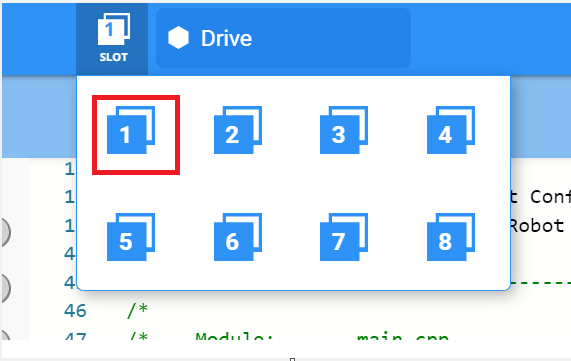
Επιλέξτε το εικονίδιο Θέση για να επιλέξετε μία από τις οκτώ διαθέσιμες θέσεις στον Εγκέφαλο Ρομπότ και επιλέξτε την υποδοχή 1.
-
Συνδέστε το V5 Robot Brain στον υπολογιστή χρησιμοποιώντας ένα καλώδιο micro USB και ενεργοποιήστε το V5 Robot Brain. Το εικονίδιο του εγκεφάλου στη γραμμή εργαλείωνγίνεται πράσινομόλις πραγματοποιηθεί μια επιτυχής σύνδεση.

-
ΕπιλέξτεΛήψηγια να κατεβάσετε το έργο στον Εγκέφαλο.

Εργαλειοθήκη Δασκάλου
-
Υπενθυμίστε στους μαθητές να αποσυνδέσουν το καλώδιο USB από τον εγκέφαλο του ρομπότ. Η σύνδεση του ρομπότ σε έναν υπολογιστή κατά την εκτέλεση ενός έργου θα μπορούσε να προκαλέσει το τράβηγμα του καλωδίου σύνδεσης.
Εργαλειοθήκη Δασκάλου
-
Σταματήστε και Συζητήστε
Ζητήστε από τους μαθητές να προβλέψουν τι πιστεύουν ότι θα συμβεί όταν αυτό το έργο ληφθεί και εκτελεστεί στο Speedbot. Πείτε στους μαθητές να καταγράψουν τις προβλέψεις τους στα τετράδια μηχανικής τους. Αν ο χρόνος το επιτρέπει, ζητήστε από κάθε ομάδα να μοιραστεί την πρόβλεψή της
-
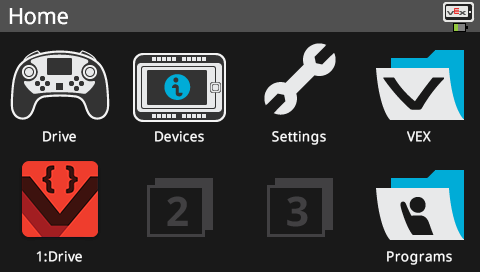
Ελέγξτε για να βεβαιωθείτε ότι το έργο σας έχει ληφθεί (C++) κοιτάζοντας την οθόνη του Robot Brain. Το όνομα του έργου Μονάδα δίσκου θα πρέπει να αναφέρεται στην υποδοχή 1.
Εργαλειοθήκη Δασκάλου
-
Πρώτα το Μοντέλο
-
Δώστε μοντελοποίηση στην τάξη για να εκτελέσετε το έργο, προτού όλοι οι μαθητές προσπαθήσουν ταυτόχρονα. Συγκεντρώστε τους μαθητές σε ένα σημείο και αφήστε αρκετό χώρο για να κινηθεί το Speedbot αν τοποθετηθεί στο πάτωμα.
-
Πείτε στους μαθητές ότι τώρα είναι η σειρά τους να εκτελέσουν το έργο τους. Βεβαιωθείτε ότι έχουν ελεύθερη διαδρομή και ότι κανένα Speedbot δεν θα συναντήσει το ένα το άλλο.
-
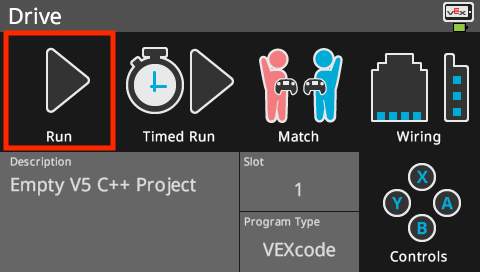
Εκτελέστε (C++) το έργο στο ρομπότ βεβαιώνοντας ότι το έργο είναι επιλεγμένο και, στη συνέχεια, πατήστε το κουμπίΕκτέλεσηστον εγκέφαλο ρομπότ. Συγχαρητήρια για τη δημιουργία του πρώτου σας έργου!
Βήμα 4: Οδήγηση με όπισθεν
Τώρα που έχετε προγραμματίσει το ρομπότ σας να κινείται προς τα εμπρός, ας το προγραμματίσουμε να κινείται προς τα πίσω.
-
Αλλάξτε την παράμετρο στην εντολή drive σε αντίστροφη, ώστε το έργο σας να μοιάζει με αυτό:
int main() { // Αρχικοποίηση διαμόρφωσης ρομπότ. ΜΗΝ ΤΟ ΑΦΑΙΡΕΙΤΕ! vexcodeInit(); // Έναρξη κώδικα έργου Drivetrain.driveFor(reverse, 100, mm); } -
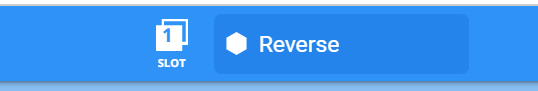
Επιλέξτε το Όνομα Έργου για να το αλλάξετε από Οδήγηση σε Αντίστροφη.
-
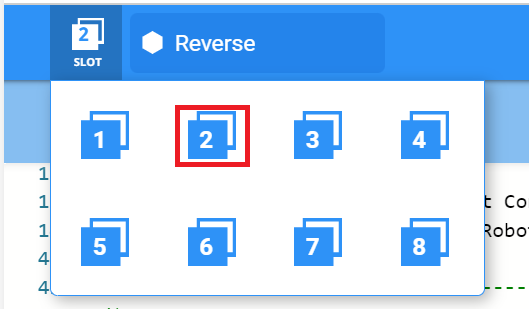
Επιλέξτε το εικονίδιο Θυρίδας για να επιλέξετε μια νέα θέση. Επιλέξτε την υποδοχή 2.
-
Κατεβάστε (C++) το έργο.

-
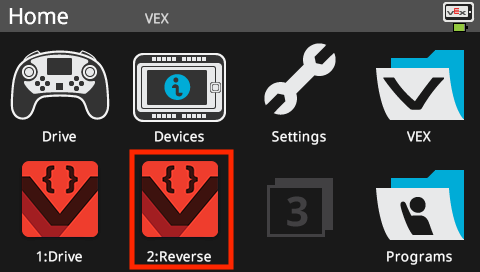
Ελέγξτε για να βεβαιωθείτε ότι το έργο σας έχει ληφθεί (C++) κοιτάζοντας την οθόνη του Robot Brain. Το όνομα του έργου Reverse θα πρέπει να αναφέρεται στην υποδοχή 2.
-
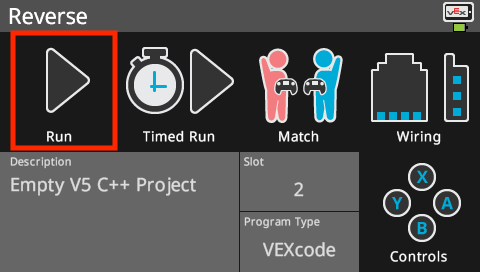
Εκτελέστε (C++) το έργο στο ρομπότ βεβαιώνοντας ότι το έργο είναι επιλεγμένο και, στη συνέχεια, πατήστε το κουμπίΕκτέλεσηστον εγκέφαλο ρομπότ.
Εργαλειοθήκη Δασκάλου
-
Ολοκλήρωση Βήματος 4
-
Για να αλλάξετε την εντολήdriveForαπόforwardσεreverse, απλώς αλλάξτε την πρώτη παράμετρο σε -100. Αυτό θα κάνει τους κινητήρες στο σύστημα μετάδοσης κίνησης να κινούνται προς την αντίθετη κατεύθυνση.
-
Ο αριθμός των mm μπορεί να αλλάξει, αλλά για αυτό το παράδειγμα θα τα αφήσουμε στα 100 mm όπως ορίστηκε στο προηγούμενο βήμα.
-
Υπενθυμίστε τους να αποσυνδέσουν το καλώδιο USB από τον εγκέφαλο ρομπότ πριν εκτελέσουν το έργο.
-
Υπενθυμίστε στους μαθητές να αποθηκεύουν τα έργα τους καθώς εργάζονται. Η ενότηταC++από τη Βιβλιοθήκη VEX εξηγεί τις πρακτικές αποθήκευσης στον κώδικα VEX V5.
Βήμα 5: Περιμένετε και μετά οδηγήστε με την όπισθεν
Τώρα που έχουμε προγραμματίσει το ρομπότ να κινείται προς τα εμπρός και στη συνέχεια προς τα πίσω, μπορούμε τώρα να προσθέσουμε μια εντολή αναμονής, έτσι ώστε το ρομπότ να περιμένει για ένα συγκεκριμένο χρονικό διάστημα πριν κινηθεί προς τα πίσω.
-
Προσθέστε μια εντολή Wait πριν από την εντολή Drive for. Βεβαιωθείτε ότι η εντολή Wait έχει εσοχή ώστε να ταιριάζει με την εντολή Drive for και ότι όλες οι εντολές βρίσκονται εντός των αγκυλών. Αυτό λέει στο ρομπότ να περιμένει τρία δευτερόλεπτα πριν οδηγήσει με την όπισθεν.
αναμονή(3, δευτερόλεπτα); Σύστημα μετάδοσης κίνησης.driveFor(εμπρός, 100, mm); -
Επιλέξτε το Όνομα Έργου για να το αλλάξετε από Αντίστροφη σε ΑναμονήΑντιστροφή.
-
Επιλέξτε το εικονίδιο Θυρίδας για να επιλέξετε μια νέα θέση. Επιλέξτε την υποδοχή 3.

-
Κατεβάστε (C++) το έργο.
-
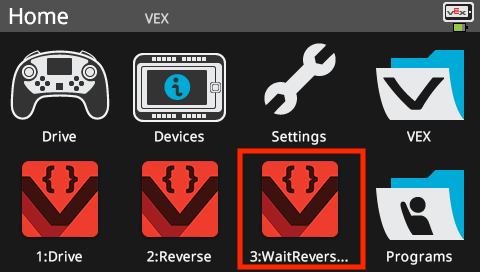
Ελέγξτε για να βεβαιωθείτε ότι το έργο σας έχει ληφθεί (C++) κοιτάζοντας την οθόνη του Robot Brain. Το όνομα του έργου WaitReverse θα πρέπει να αναγράφεται στην υποδοχή 3.
-
Εκτελέστε (C++) το έργο στο ρομπότ βεβαιώνοντας ότι το έργο είναι επιλεγμένο και, στη συνέχεια, πατήστε το κουμπίΕκτέλεση.
Εργαλειοθήκη Δασκάλου
-
Ολοκλήρωση Βήματος 5
-
Η χρήση μιας εντολής αναμονής δεν θα τερματίσει το έργο, απλώς θα διακόψει προσωρινά την ρομποτική κίνηση.
-
Εάν οι μαθητές χρησιμοποιούν υπολογιστή, υπενθυμίστε τους να αποσυνδέσουν το καλώδιο USB από το Robot Brain πριν εκτελέσουν το έργο.
-
Υπενθυμίστε στους μαθητές να αποθηκεύουν τα έργα τους καθώς εργάζονται. Η ενότηταC++από τη Βιβλιοθήκη VEX εξηγεί τις πρακτικές αποθήκευσης στον κώδικα VEX V5.
Βήμα 6: Ολοκληρώστε την Πρόκληση Ασκήσεων Μπάσκετ!
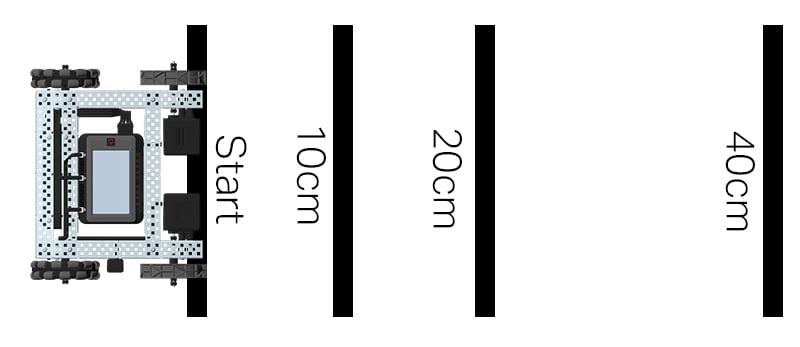
Διάταξη πρόκλησης ασκήσεων μπάσκετ
Στην Πρόκληση Ασκήσεων Μπάσκετ, το ρομπότ πρέπει να είναι σε θέση να πλοηγηθεί σε μια σειρά από γραμμές σε διαφορετικές αποστάσεις. Το ρομπότ θα κινηθεί προς τα εμπρός μέχρι την πρώτη γραμμή, η οποία απέχει 10 εκατοστά από την αρχική θέση, θα περιμένει 1 δευτερόλεπτο και στη συνέχεια θα κινηθεί προς τα πίσω επιστρέφοντας στην ίδια γραμμή. Το ρομπότ θα επαναλάβει στη συνέχεια την ενέργεια οδηγώντας προς τα εμπρός 20 cm μέχρι τη δεύτερη γραμμή, θα περιμένει 1 δευτερόλεπτο και στη συνέχεια θα οδηγήσει προς τα πίσω στην αρχική γραμμή εκκίνησης. Το ρομπότ θα προχωρήσει προς την τρίτη γραμμή με απόσταση 40 cm, θα περιμένει 1 δευτερόλεπτο και στη συνέχεια θα επιστρέψει στην γραμμή εκκίνησης για να ολοκληρώσει την πρόκληση.
Πριν προγραμματίσετε το ρομπότ, σχεδιάστε την πορεία και τις συμπεριφορές του ρομπότ στο σημειωματάριο μηχανικής σας.
Αφού ολοκληρώσετε την Πρόκληση Μπάσκετ, θα μπορείτε να συνδυάσετε κινήσεις προς τα εμπρός και προς τα πίσω με πρόσθετες συμπεριφορές ρομπότ για να ολοκληρώσετε ακόμη πιο προηγμένες προκλήσεις.
Λάβετε υπόψη κατά τον προγραμματισμό ότι 1 cm = 10 mm.
Εργαλειοθήκη Δασκάλου
-
Λύση
Δείτε ένα δείγμα λύσης παρακάτω:
int main() {
  // Αρχικοποίηση διαμόρφωσης ρομπότ. ΜΗΝ ΤΟ ΑΦΑΙΡΕΙΤΕ!
  vexcodeInit();
    // Έναρξη έργου κωδικός

    // Οδήγηση προς τα εμπρός 10cm
    Drivetrain.driveFor(forward, 100, mm);
    // Αναμονή 1 δευτερόλεπτο
    wait(1, seconds);
    // Οδήγηση προς τα πίσω στη γραμμή εκκίνησης
    Drivetrain.driveFor(reverse, 100, mm);

    // Οδήγηση προς τα εμπρός 20cm
    Drivetrain.driveFor(forward, 200, mm);
    // Αναμονή 1 δευτερόλεπτο
    wait(1, seconds);
    // Οδήγηση προς τα πίσω στη γραμμή εκκίνησης
    Drivetrain.driveFor(reverse, 200, mm);

    // Οδήγηση προς τα εμπρός 40cm
    Drivetrain.driveFor(forward, 400, mm);
    // Αναμονή 1 δευτερόλεπτο
    wait(1, seconds);
    // Οδήγηση προς τα πίσω στη γραμμή εκκίνησης
    Drivetrain.driveFor(reverse, 400, mm);

}
Εργαλειοθήκη Δασκάλου
-
Σταματήστε και Συζητήστε
Ζητήστε από τους μαθητές να μοιραστούν τις λύσεις τους ανά ζεύγη πριν τις συζητήσουν ως ομάδα. Διευκολύνετε τη συζήτηση ρωτώντας:
-
Αντιμετωπίσατε δυσκολίες κατά τον προγραμματισμό αυτής της πρόκλησης;
-
Συμπεριφέρθηκε το ρομπότ σας όπως περιμένατε με βάση το έργο σας; Γιατί ή γιατί όχι;
-
Αν μπορούσατε να επαναλάβετε την πρόκληση, υπάρχει κάτι που θα είχατε κάνει διαφορετικά;