
Προγραμματισμός Στροφή Δεξιά και Αριστερά - Python
Το Speedbot είναι έτοιμο να γυρίσει!
Αυτή η εξερεύνηση θα σας δώσει τα εργαλεία για να ξεκινήσετε να δημιουργείτε μερικά ενδιαφέροντα έργα που θα ακολουθήσει το Speedbot σας.
- Οδηγίες Python VEXcode V5 που θα χρησιμοποιηθούν σε αυτήν την εξερεύνηση:
- μετάδοσης κίνησης.στροφή_για(ΔΕΞΙΑ, 90, ΜΟΙΡΕΣ)
-
Για να μάθετε περισσότερες πληροφορίες σχετικά με την οδηγία, επιλέξτε Βοήθεια και, στη συνέχεια, επιλέξτε το εικονίδιο με το ερωτηματικό δίπλα σε μια εντολή για να δείτε περισσότερες πληροφορίες.

- Βεβαιωθείτε ότι έχετε κατεβάσει και είναι έτοιμο το απαραίτητο υλικό, το σημειωματάριο μηχανικής σας και το VEXcode V5.
| Ποσότητα | Απαιτούμενα υλικά |
|---|---|
| 1 |
Ρομπότ Speedbot |
| 1 |
Φορτισμένη μπαταρία ρομπότ |
| 1 |
Κώδικας VEX V5 |
| 1 |
Καλώδιο USB (αν χρησιμοποιείτε υπολογιστή) |
| 1 |
Σημειωματάριο Μηχανικής |
Βήμα 1: Προετοιμασία για την εξερεύνηση
Πριν ξεκινήσετε τη δραστηριότητα, έχετε έτοιμα όλα αυτά τα αντικείμενα;
- Είναι όλοι οι κινητήρεςσυνδεδεμένοι στις σωστές θύρες;
- Είναι τα έξυπνα καλώδιαπλήρως τοποθετημένασε όλους τους κινητήρες;
- Είναι ο Εγκέφαλοςενεργοποιημένος;
- Είναι η μπαταρίαφορτισμένη;
Βήμα 2: Ξεκινήστε ένα νέο έργο
Ολοκληρώστε τα ακόλουθα βήματα για να ξεκινήσετε το έργο:
-
Ανοίξτε το μενού Αρχείο και επιλέξτε Άνοιγμα Παραδειγμάτων.

-
Επιλέξτε και ανοίξτε το πρότυπο έργου Speedbot (Σύστημα μετάδοσης κίνησης 2 κινητήρων, Χωρίς γυροσκόπιο). Το έργο προτύπου περιέχει τη διαμόρφωση κινητήρα του Speedbot. Εάν το πρότυπο δεν χρησιμοποιηθεί, το ρομπότ σας δεν θα εκτελέσει σωστά το έργο.

-
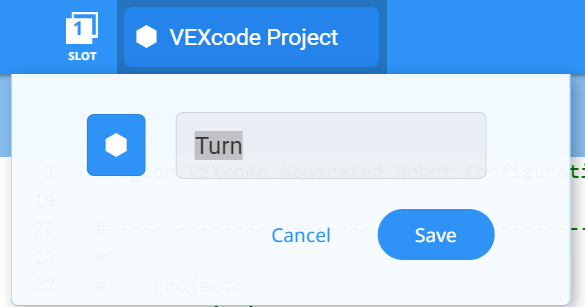
Εφόσον θα εργάζεστε πάνω στην περιστροφή του Speedbot, θα ονομάσετε το έργο σαςΣτροφή.
-
Όταν τελειώσετε, επιλέξτεΑποθήκευση.

 Συμβουλές για τους Δασκάλους
Τα ονόματα έργων μπορούν να έχουν κενά μεταξύ ή μετά τις λέξεις.
Βήμα 3: Στρίψτε δεξιά
Είστε πλέον έτοιμοι να ξεκινήσετε τον προγραμματισμό του ρομπότ ώστε να στρίβει δεξιά!
-
Προσθέστε την οδηγία στο έργο, ώστε το έργο σας να μοιάζει με αυτό:
# Εισαγωγές βιβλιοθήκης από vex import * # Κωδικός έναρξης έργου drivetrain.turn_for(RIGHT, 90, DEGREES) - Επιλέξτε το εικονίδιο Θέση για να επιλέξετε μία από τις οκτώ διαθέσιμες θέσεις στον Εγκέφαλο Ρομπότ και επιλέξτε την υποδοχή 1.
- Συνδέστε το V5 Robot Brain στον υπολογιστή χρησιμοποιώντας ένα καλώδιο micro USB και ενεργοποιήστε το V5 Robot Brain. Το εικονίδιο του εγκεφάλου στη γραμμή εργαλείωνγίνεται πράσινομόλις πραγματοποιηθεί μια επιτυχής σύνδεση.
- Όταν ο εγκέφαλος ρομπότ V5 είναι συνδεδεμένος στον υπολογιστή, το εικονίδιο κατασκευής αλλάζει σε εικονίδιο λήψης. ΕπιλέξτεΛήψηγια να κατεβάσετε το έργο στον Εγκέφαλο.
 Εργαλειοθήκη Δασκάλου
Υπενθυμίστε στους μαθητές να αποσυνδέσουν το καλώδιο USB από τον εγκέφαλο του ρομπότ. Η σύνδεση του ρομπότ σε έναν υπολογιστή κατά την εκτέλεση ενός έργου θα μπορούσε να προκαλέσει το τράβηγμα του καλωδίου σύνδεσης.
Εργαλειοθήκη Δασκάλου
-
Σταματήστε και Συζητήστε
Ζητήστε από τους μαθητές να προβλέψουν τι πιστεύουν ότι θα συμβεί όταν αυτό το έργο ληφθεί και εκτελεστεί στο Speedbot. Πείτε στους μαθητές να καταγράψουν τις προβλέψεις τους στα τετράδια μηχανικής τους. Αν ο χρόνος το επιτρέπει, ζητήστε από κάθε ομάδα να μοιραστεί τις προβλέψεις της.
-
Ελέγξτε για να βεβαιωθείτε ότι το έργο σας έχει ληφθεί (Python) κοιτάζοντας την οθόνη του Robot Brain. Το όνομα του έργου Turn θα πρέπει να αναγράφεται στην Θέση 1.

Εργαλειοθήκη Δασκάλου
-
Πρώτα το Μοντέλο
-
Δώστε μοντελοποίηση στην τάξη για να εκτελέσετε το έργο, προτού όλοι οι μαθητές προσπαθήσουν ταυτόχρονα. Συγκεντρώστε τους μαθητές σε ένα σημείο και αφήστε αρκετό χώρο για να κινηθεί το Speedbot αν τοποθετηθεί στο πάτωμα.
-
Πείτε στους μαθητές ότι τώρα είναι η σειρά τους να εκτελέσουν το έργο τους. Βεβαιωθείτε ότι έχουν ελεύθερη διαδρομή και ότι κανένα Speedbot δεν θα συναντήσει το ένα το άλλο.
-
Υπενθυμίστε στους μαθητές να αποθηκεύουν τα έργα τους καθώς εργάζονται. Αυτή η ενότητα (Python) από τη Βιβλιοθήκη VEX εξηγεί τις πρακτικές αποθήκευσης στο VEXcode V5.
- Εκτελέστε το έργο (Python) στο ρομπότ Speedbot βεβαιώνοντας ότι το έργο είναι επιλεγμένο και, στη συνέχεια, πατήστε το κουμπίRunστο Robot Brain.
Βήμα 4: Στρίψτε αριστερά
Τώρα που έχετε προγραμματίσει το ρομπότ σας να στρίβει δεξιά, ας το προγραμματίσουμε να στρίβει αριστερά.
-
Αλλάξτε την παράμετρο στην οδηγία ώστε να εμφανίζειΑΡΙΣΤΕΡΑαντί γιαΔΕΞΙΑ, έτσι ώστε το έργο σας να μοιάζει με αυτό:
# Εισαγωγές βιβλιοθήκης από vex import * # Κωδικός έναρξης έργου drivetrain.turn_for(LEFT, 90, DEGREES) - Επιλέξτε το Όνομα Έργου για να το αλλάξετε από Στροφή σε Στροφή Αριστερά.
- Επιλέξτε το εικονίδιο Θυρίδας για να επιλέξετε μια νέα θέση. Επιλέξτε την υποδοχή 2.
- Κατεβάστε (Python) το έργο.
- Ελέγξτε για να βεβαιωθείτε ότι το έργο σας έχει ληφθεί (Python) κοιτάζοντας την οθόνη του Robot Brain. Το όνομα του έργου TurnLeft θα πρέπει να αναγράφεται στην Υποδοχή 2.
- Εκτελέστε (Python) το έργο στο ρομπότ βεβαιώνοντας ότι το έργο είναι επιλεγμένο και, στη συνέχεια, πατήστε το κουμπίΕκτέλεση.
Βήμα 5: Περιμένετε και μετά στρίψτε αριστερά
Τώρα που έχουμε προγραμματίσει το ρομπότ να στρίβει αριστερά δεξιά και μετά αριστερά, μπορούμε τώρα να προσθέσουμε μια εντολή αναμονή έτσι ώστε το ρομπότ να περιμένει για ένα συγκεκριμένο χρονικό διάστημα πριν στρίψει αριστερά.
-
Προσθέστε μια εντολή wait πριν από την εντολή drive_for . Βεβαιωθείτε ότι η εντολή wait έχει εσοχή ώστε να ταιριάζει με την εντολή drive_for και ότι όλες οι εντολές βρίσκονται κάτω από το σχόλιο "Begin project code". Αυτό λέει στο ρομπότ να περιμένει τρία δευτερόλεπτα πριν οδηγήσει με την όπισθεν.
# Κωδικός έναρξης έργου αναμονή(3, ΔΕΥΤΕΡΟΛΕΠΤΑ) σύστημα μετάδοσης κίνησης.στροφή_για(ΑΡΙΣΤΕΡΑ, 90, ΜΟΙΡΕΣ) - Επιλέξτε το Όνομα Έργου για να το αλλάξετε από TurnLeft σε WaitLeft.
- Επιλέξτε το εικονίδιο Θυρίδας για να επιλέξετε μια νέα θέση. Επιλέξτε την υποδοχή 3.
- Κατεβάστε (Python) το έργο.
- Ελέγξτε για να βεβαιωθείτε ότι το έργο σας έχει ληφθεί (Python) κοιτάζοντας την οθόνη του Robot Brain. Το όνομα του έργου WaitLeft θα πρέπει να αναφέρεται στην υποδοχή 3.
- Εκτελέστε (Python) το έργο στο ρομπότ βεβαιώνοντας ότι το έργο είναι επιλεγμένο και, στη συνέχεια, πατήστε το κουμπίΕκτέλεση.
Βήμα 6: Ολοκληρώστε την Πρόκληση με την Κάμερα Ασφαλείας!

Στην Πρόκληση Κάμερας Ασφαλείας, το ρομπότ πρέπει να ξεκινήσει στρίβοντας δεξιά κατά 90 μοίρες. Το ρομπότ θα στρίψει στη συνέχεια αριστερά 180 μοίρες και στη συνέχεια δεξιά 180 μοίρες «σαρώνοντας» ακριβώς όπως μια κάμερα ασφαλείας. Στη συνέχεια, το ρομπότ θα επαναλάβει την περιστροφή 180 μοιρών προς τα αριστερά και 180 μοιρών προς τα δεξιά δύο ακόμη φορές. Έτσι, το ρομπότ θα σαρώσει 180 μοίρες συνολικά τρεις φορές.
Πριν προγραμματίσετε το ρομπότ, σχεδιάστε την πορεία και τις συμπεριφορές του ρομπότ στο σημειωματάριο μηχανικής σας.
Αφού ολοκληρώσετε την Πρόκληση Κάμερας Ασφαλείας, θα μπορείτε να συνδυάσετε κινήσεις προς τα εμπρός και προς τα πίσω με πρόσθετες συμπεριφορές ρομπότ για να ολοκληρώσετε ακόμη πιο προηγμένες προκλήσεις.
Εργαλειοθήκη Δασκάλου
-
Λύση
Δείτε ένα δείγμα λύσης παρακάτω:
# Εισαγωγές βιβλιοθήκης
από vex import *

# Κωδικός έναρξης έργου

# Το ρομπότ θα στρίψει δεξιά 90 μοίρες
drivetrain.turn_for(ΔΕΞΙΑ, 90, ΜΟΙΡΕΣ)

# Το ρομπότ θα στρίψει αριστερά 180 μοίρες
drivetrain.turn_for(ΑΡΙΣΤΕΡΑ, 180, ΜΟΙΡΕΣ)

# Το ρομπότ θα στρίψει δεξιά 180 μοίρες
drivetrain.turn_for(ΔΕΞΙΑ, 180, ΜΟΙΡΕΣ)

# Το ρομπότ θα στρίψει αριστερά 180 μοίρες
drivetrain.turn_for(ΑΡΙΣΤΕΡΑ, 180, ΜΟΙΡΕΣ)

# Το ρομπότ θα στρίψει δεξιά 180 μοίρες
drivetrain.turn_for(ΔΕΞΙΑ, 180, ΜΟΙΡΕΣ)

# Το ρομπότ θα στρίψει αριστερά 180 μοίρες
drivetrain.turn_for(ΑΡΙΣΤΕΡΑ, 180, ΜΟΙΡΕΣ)

# Το ρομπότ θα στρίψει δεξιά 180 μοίρες
μετάδοσης κίνησης.στροφή_για(ΔΕΞΙΑ, 180, ΜΟΙΡΕΣ)