
ग्रूव मशीन चैलेंज - सी++
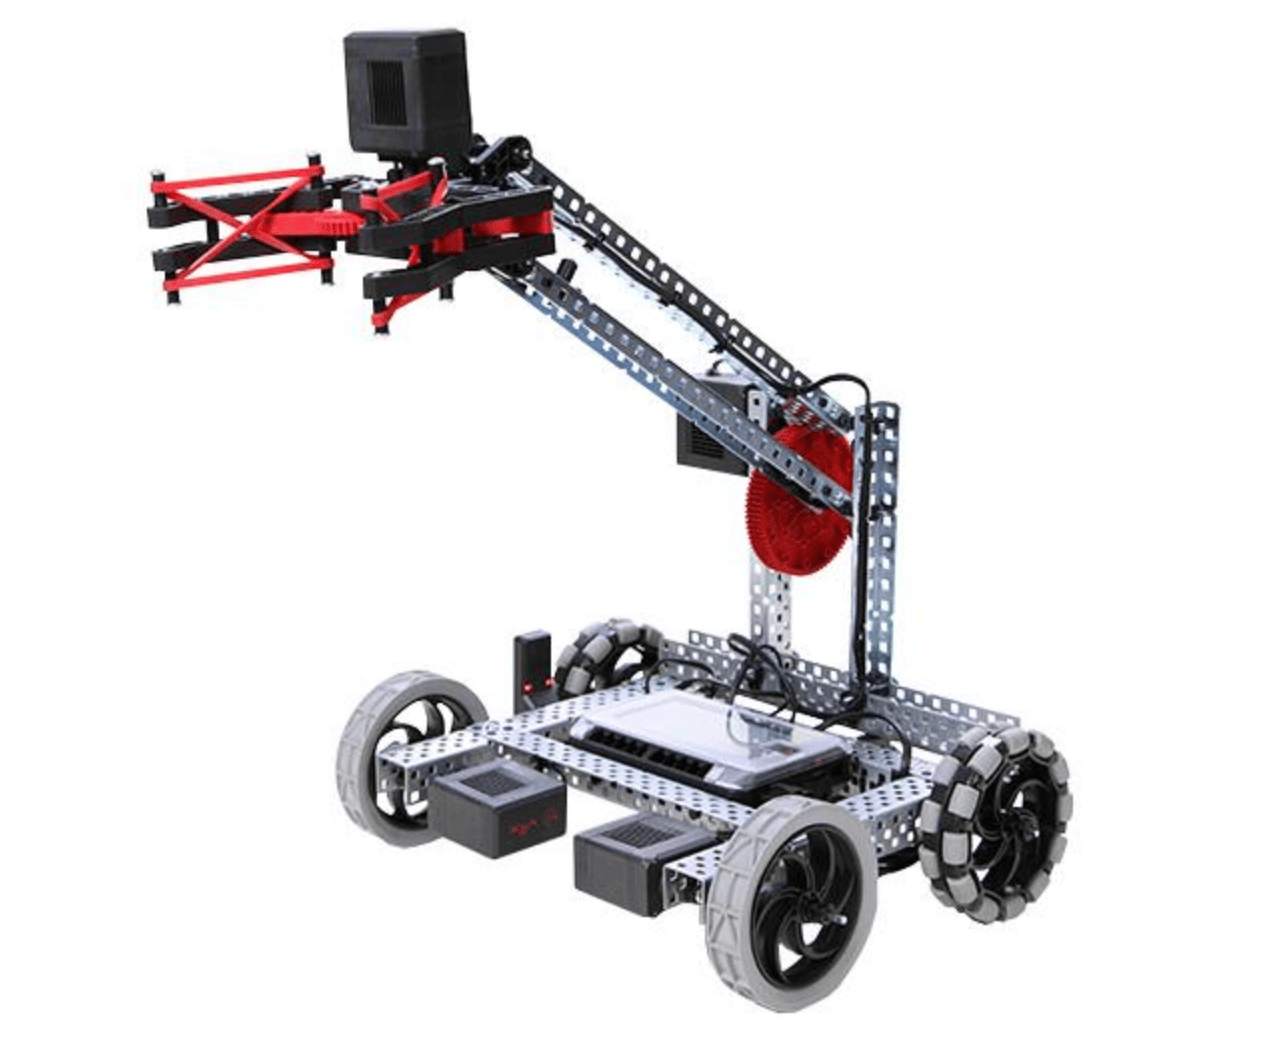
ग्रूव मशीन चैलेंज
इस चुनौती में, आप टीमों में विभाजित होंगे और लूप के अपने ज्ञान का उपयोग करके अपने रोबोट को नृत्य दिनचर्या से गुजरने के लिए प्रोग्राम करेंगे। आपके शिक्षक नृत्य के विकास/परीक्षण के लिए एक समय सीमा और नृत्य की अवधि के लिए एक समय सीमा निर्धारित करेंगे। डांस प्रतियोगिता में भाग लेने वाली टीमों के अलावा बाकी सभी लोग डांस का मूल्यांकन करेंगे और उस टीम के लिए वोट देंगे जिसे वे सर्वश्रेष्ठ मानते हैं।
नियम:
- प्रत्येक क्लॉबॉट 1x1 मीटर के क्षेत्र के भीतर एक-एक करके नृत्य करेगा।
- यह नृत्य तब तक जारी रहता है जब तक कि प्रोजेक्ट को रोकने के लिए ब्रेन की स्क्रीन पर स्टॉप बटन नहीं दबाया जाता।
- बांह को ऊपर और नीचे उठाना होगा।
- पंजा खुलना और बंद होना चाहिए।
- क्लॉबॉट को बाएं और दाएं मुड़ना होगा।
- क्लॉबॉट को आगे और पीछे दोनों दिशाओं में चलना होगा।
- यदि क्लॉबॉट किसी चीज से टकराता है या गिर जाता है तो परियोजना को तुरंत रोक देना चाहिए। यह एक हारने वाला नृत्य है।
 शिक्षक टूलबॉक्स
इस प्रतियोगिता के लिए निर्णायक मंडल का चयन कई तरीकों से किया जा सकता है। छात्रों की सहभागिता बढ़ाने का एक तरीका यह है कि वे डांस-ऑफ का वीडियो रिकॉर्ड करें और अन्य कक्षाओं के छात्र विजेता का चुनाव करने के लिए वोट करें। यदि यह बहुत महत्वाकांक्षी लगता है, तो इस चुनौती को शुरू करने से पहले निष्पक्ष न्यायाधीशों का एक पैनल नियुक्त करने पर विचार करें, या अन्य छात्रों, शिक्षकों या कर्मचारियों को शामिल करें। नीचे दिया गया समाधान
तीनों उदाहरण नृत्य मुद्राओं का संयोजन है।
// V5 लाइब्रेरी शामिल करें
#include "vex.h"

// VEX लाइब्रेरी के आसान उपयोग की अनुमति देता है
using namespace vex;

int main() {
  // रोबोट कॉन्फ़िगरेशन आरंभ करना। दूर नहीं करते!
  vexcodeInit();

  while (true) {
    ArmMotor.spinFor(forward, 300, degrees);
    ArmMotor.setStopping(brake);

    repeat(3) {
      Drivetrain.turnFor(right, 90, degrees);

      repeat(2) {
        ClawMotor.spinFor(forward, 90, degrees);
        ClawMotor.spinFor(reverse, 90, degrees);
      }

      Drivetrain.turnFor(left, 90, degrees);

      repeat(2) {
        ClawMotor.spinFor(forward, 90, degrees);
        ClawMotor.spinFor(reverse, 90, degrees);
      }
    }

    repeat(2) {
      ArmMotor.spinFor(forward, 300, degrees);
      ArmMotor.setStopping(brake);
      ड्राइवट्रेन.टर्नफॉर(दाएं, 90, डिग्री);

      दोहराएँ(9) {
        ड्राइवट्रेन.टर्नफॉर(बाएं, 10, डिग्री);
        प्रतीक्षा(.5, सेकंड);
      }

      आर्ममोटर.स्पिनफॉर(रिवर्स, 300, डिग्री);
    }

    आर्ममोटर.सेटवेलोसिटी(80, प्रतिशत);
    ड्राइवट्रेन.सेटटर्नवेलोसिटी(65, प्रतिशत);

    दोहराएँ(2) {
      आर्ममोटर.स्पिनफॉर(फॉरवर्ड, 900, डिग्री);

      दोहराएँ(3) {
        ड्राइवट्रेन.टर्नफॉर(बाएं, 90, डिग्री);
        ड्राइवट्रेन.टर्नफॉर(दाएं, 90, डिग्री);
      }

      आर्ममोटर.स्पिनफॉर(रिवर्स, 900, डिग्री);
    }
  }
}