
Pelajaran 1: Sensor Mata dan Masalah Labirin Cakram
Menggunakan Data Sensor Mata dengan Masalah Labirin Cakram
Sensor mata pada robot VR dapat digunakan dengan berbagai cara. Perlu dicatat bahwa Down Eye Sensor tidak mendeteksi lantai taman bermain sebagai sebuah objek. Item lain, seperti disk, akan terdaftar sebagai objek. Sensor Mata Depan dapat mendeteksi dinding di Taman Bermain, serta objek yang ditinggikan, seperti cakram atau kastil.
Sensor Mata dapat mendeteksi warna suatu objek di dekat sensor, seperti cakram berwarna di Taman Bermain Labirin Cakram. Ini berguna jika Anda ingin Robot VR memilah objek dengan warna berbeda, mendekati objek dengan warna tertentu, atau melakukan perilaku berbeda berdasarkan warna objek yang terdeteksi.
Sebagai contoh, dalam proyek ini, Robot VR akan bergerak menuju cakram hijau pertama di Labirin Cakram, lalu berbelok untuk menghadap cakram berikutnya.
def main():
    while not front_eye.detect(GREEN):
        drivetrain.drive(FORWARD)
        wait(5, MSEC)

    drivetrain.turn_for(RIGHT, 90, DEGREES)
Tonton videonya di sini untuk melihat Robot VR bergerak maju sementara Sensor Mata Depan tidak mendeteksi objek hijau bukan. Begitu objek berwarna hijau terdeteksi, Robot VR akan berbelok ke kanan.
Data dari Sensor Mata Depan dan Sensor Mata Bawah dilaporkan di Dasbor secara waktu nyata, saat proyek sedang berjalan. Perhatikan bahwa Sensor Mata Depan mendeteksi baik objek (cakram) maupun warnanya (hijau) ketika mendekati cakram tersebut.
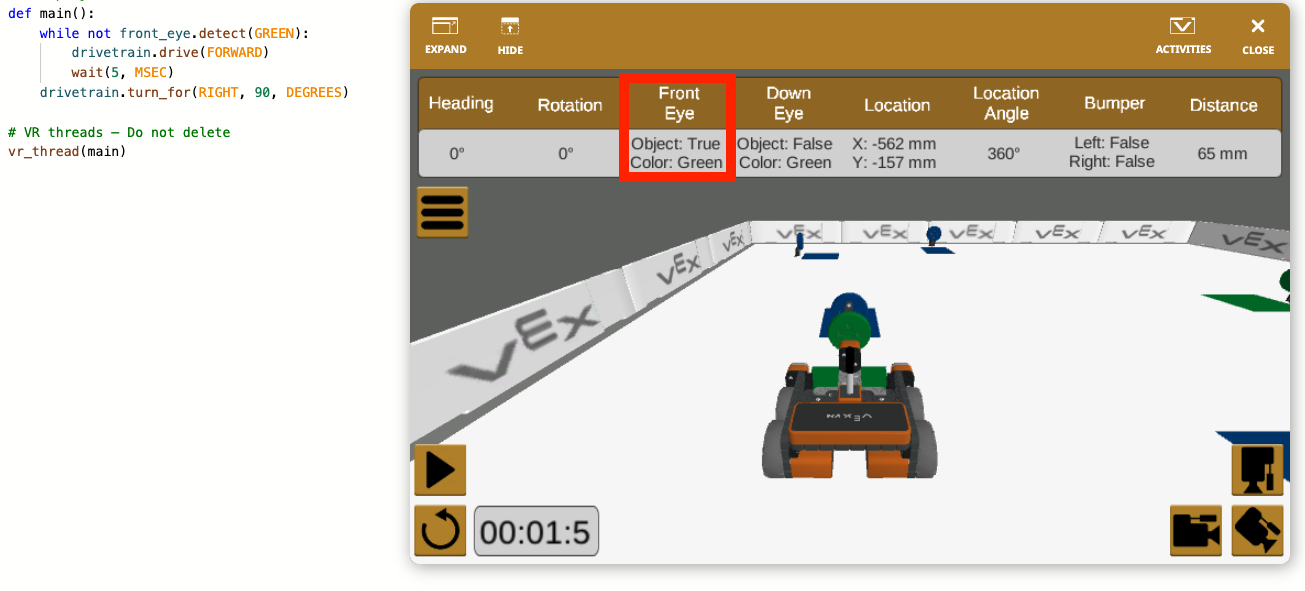
Sensor Down Eye mendeteksi warna lantai (hijau), tetapi karena tidak ada objek di lantai Taman Bermain, nilai tersebut dilaporkan sebagai False.
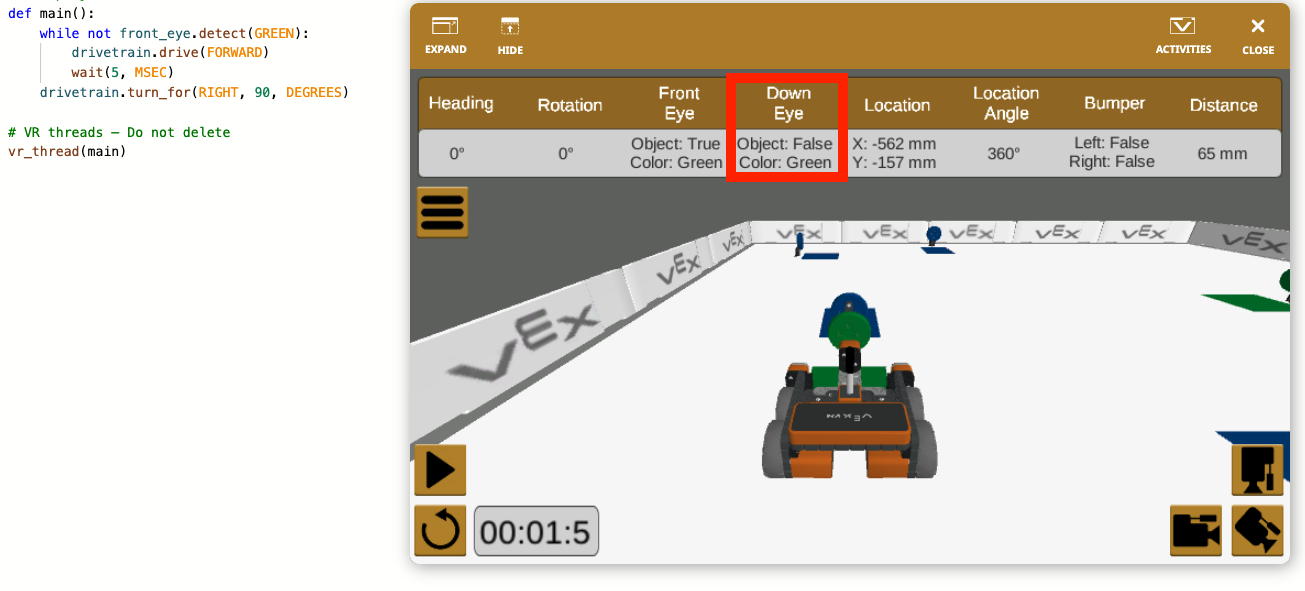
Anda dapat menggunakan data yang dilaporkan di Dasbor kapan saja untuk membantu memvisualisasikan data yang dilaporkan oleh Sensor Mata secara real-time.
Pertanyaan
Silakan pilih tautan di bawah ini untuk mengakses kuis pelajaran.
Google Doc / .docx / .pdf