
पाठ 1: नेत्र संवेदक और डिस्क भूलभुलैया समस्या
डिस्क मेज़ समस्या के साथ नेत्र सेंसर डेटा का उपयोग करना
वीआर रोबोट पर लगे नेत्र सेंसर का उपयोग कई तरीकों से किया जा सकता है। ध्यान दें कि डाउन आई सेंसर खेल के मैदान के फर्श को एक वस्तु के रूप में नहीं पहचानता है। डिस्क जैसी अन्य वस्तुएं ऑब्जेक्ट के रूप में पंजीकृत होंगी। फ्रंट आई सेंसर खेल के मैदानों में दीवारों के साथ-साथ डिस्क या महल जैसी उभरी हुई वस्तुओं का भी पता लगाता है।
आई सेंसर, सेंसर के पास मौजूद किसी वस्तु के रंग का पता लगा सकते हैं, जैसे कि डिस्क मेज़ प्लेग्राउंड में मौजूद रंगीन डिस्क। यह तब उपयोगी होता है जब आप चाहते हैं कि वीआर रोबोट अलग-अलग रंगों की वस्तुओं को छांटे, किसी विशेष रंग की वस्तु तक जाए, या किसी वस्तु के रंग के आधार पर अलग-अलग व्यवहार करे।
उदाहरण के लिए, इस प्रोजेक्ट में, वीआर रोबोट डिस्क मेज़ में पहली हरी डिस्क तक जाएगा, फिर अगली डिस्क की ओर मुड़ेगा।
def main():
    while not front_eye.detect(GREEN):
        drivetrain.drive(FORWARD)
        wait(5, MSEC)

    drivetrain.turn_for(RIGHT, 90, DEGREES)
इस वीडियो को यहां देखें जिसमें वीआर रोबोट आगे बढ़ता है जबकि फ्रंट आई सेंसर हरे रंग की वस्तु का पता लगा है। जैसे ही कोई हरी वस्तु दिखाई देती है, वीआर रोबोट दाईं ओर मुड़ जाता है।
फ्रंट आई सेंसर और डाउन आई सेंसर से प्राप्त डेटा प्रोजेक्ट के चलने के दौरान वास्तविक समय में डैशबोर्ड पर प्रदर्शित होता है। ध्यान दें कि फ्रंट आई सेंसर डिस्क के पास पहुंचने पर वस्तु (डिस्क) और रंग (हरा) दोनों का पता लगाता है।
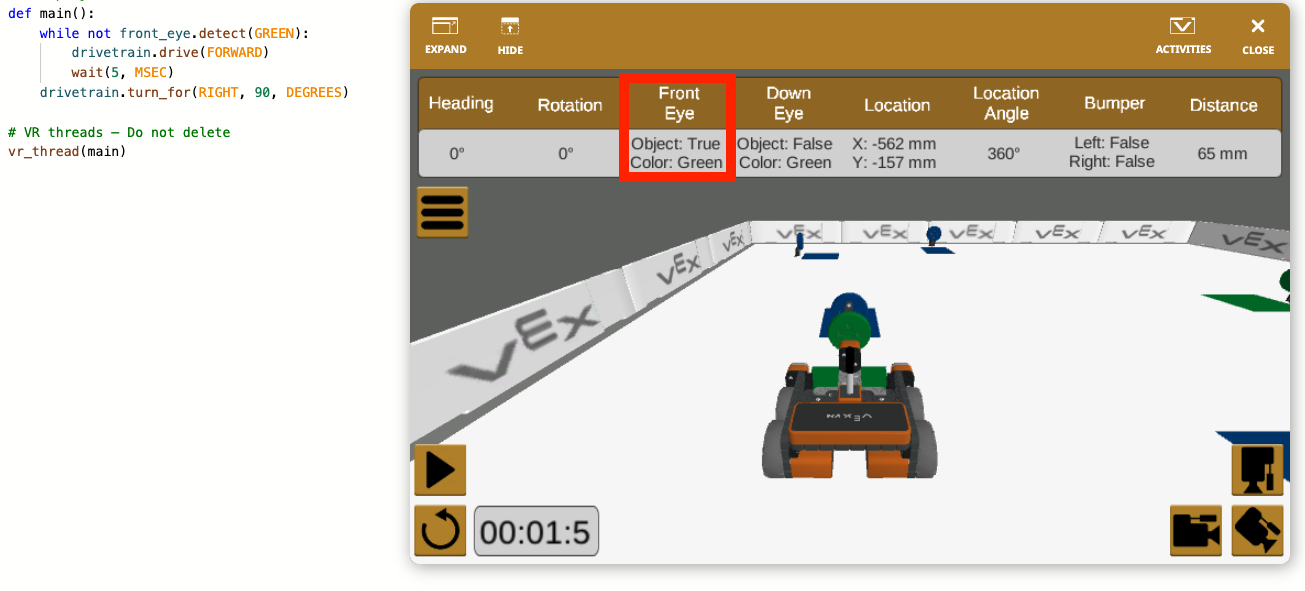
डाउन आई सेंसर फर्श के रंग (हरा) का पता लगाता है, लेकिन चूंकि खेल के मैदान के फर्श पर कोई वस्तु नहीं है, इसलिए उस मान को गलत के रूप में रिपोर्ट किया जाता है।
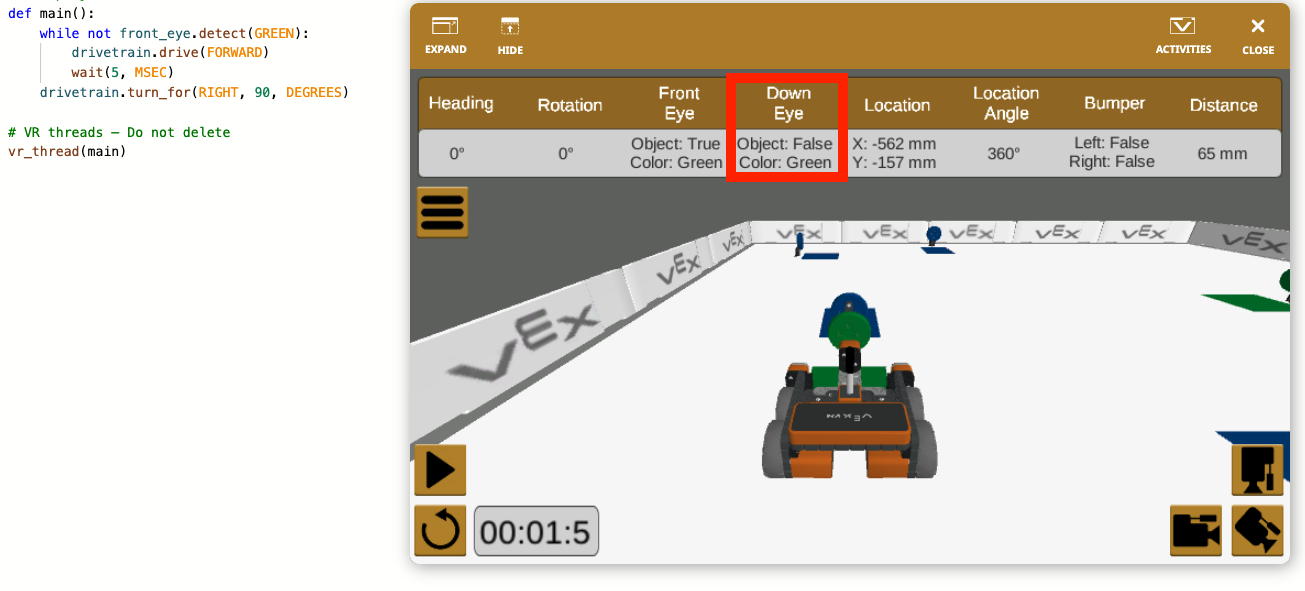
आप डैशबोर्ड में प्रदर्शित डेटा का उपयोग किसी भी समय आई सेंसर द्वारा वास्तविक समय में रिपोर्ट किए जा रहे डेटा को देखने में सहायता के लिए कर सकते हैं।