
Pelajaran 2: Menggunakan Sensor Mata Depan dengan Loop While
Dalam Pelajaran ini, Anda akan membuat proyek menggunakan Sensor Matadengan while danmenavigasi Robot VR melalui Taman Bermain Labirin Disk . Proyek Anda akan menginstruksikan Robot VR untuk berbelok ke kanan ketika cakram hijau terdeteksi oleh Sensor Mata Depan, dan ke kiri ketika cakram biru terdeteksi. Dalam tantangan mini ini, Anda akan menerapkan keterampilan ini untuk mengendalikan Robot VR ke setiap cakram di Taman Bermain Labirin Cakram dan berakhir di cakram merah.
Hasil belajar
- Identifikasi bahwa loop while dapat digunakan dengan Sensor Mata.
- Identifikasi bahwa agar data Sensor Mata dapat digunakan untuk membuat Robot VR mengambil keputusan dalam suatu proyek, suatu kondisi harus digunakan.
- Jelaskan bagaimana mengidentifikasi pola dalam sebuah proyek dapat digunakan untuk menyederhanakan kode Anda.
Menavigasi ke Empat Disk Pertama
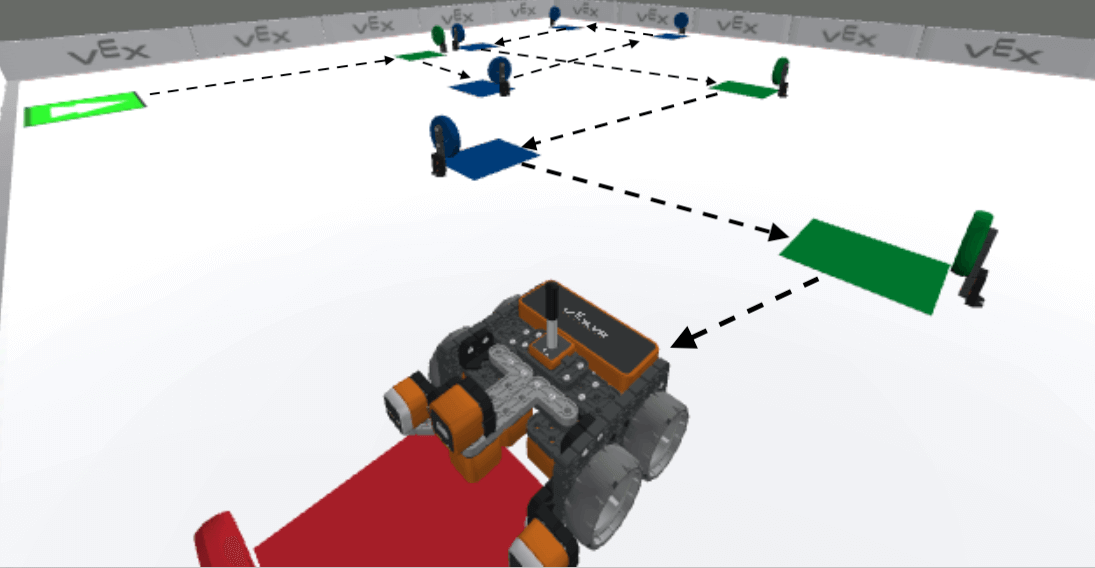
Sensor Mata Depan dapat digunakan untuk membuat Robot VR mendeteksi cakram dan warnanya, serta membuat keputusan berdasarkan data tersebut. Robot VR kemudian dapat menavigasi Labirin Cakram menggunakan umpan balik sensor yang terkait dengan warna objek yang terdeteksi, untuk menentukan pergerakan robot. Pada dasarnya, data dari Sensor Mata Depan akan digunakan untuk 'memberi kode warna' pada belokan Robot VR, sehingga ketika satu warna terdeteksi, robot akan berbelok ke kiri, dan ketika warna lain terdeteksi, robot akan berbelok ke kanan.
Sebagai permulaan, mari kita lihat jalur yang akan ditempuh Robot VR untuk menavigasi bagian pertama dari Labirin Cakram. 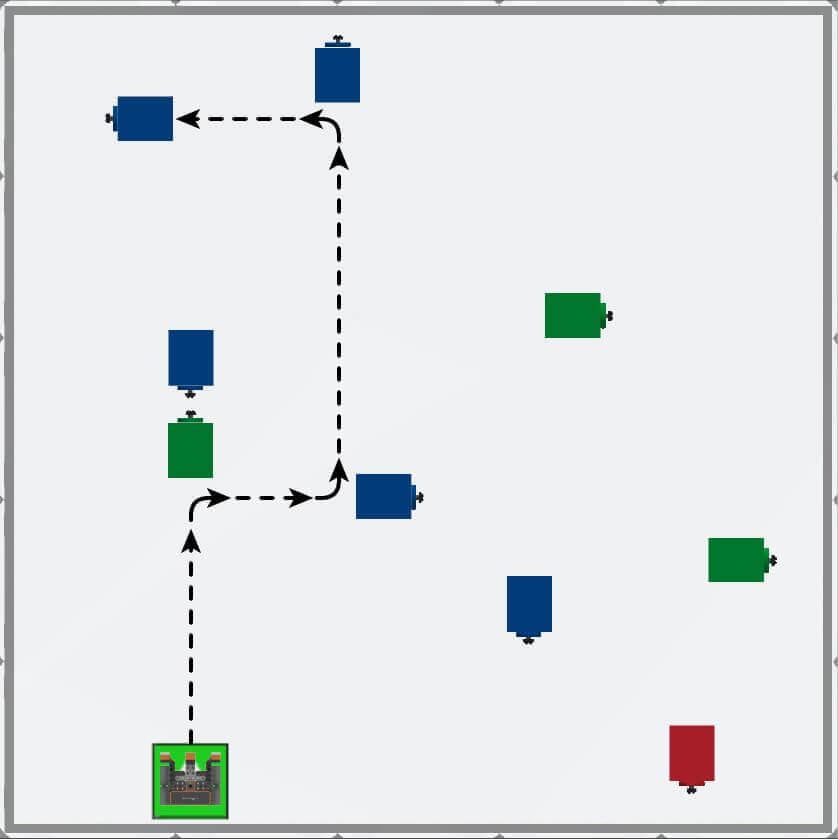
Untuk Informasi Anda
Taman Bermain Labirin CakramDisk Maze Playgroundberisi tanda berwarna di lantai Taman Bermain pada setiap lokasi cakram berwarna yang ditinggikan.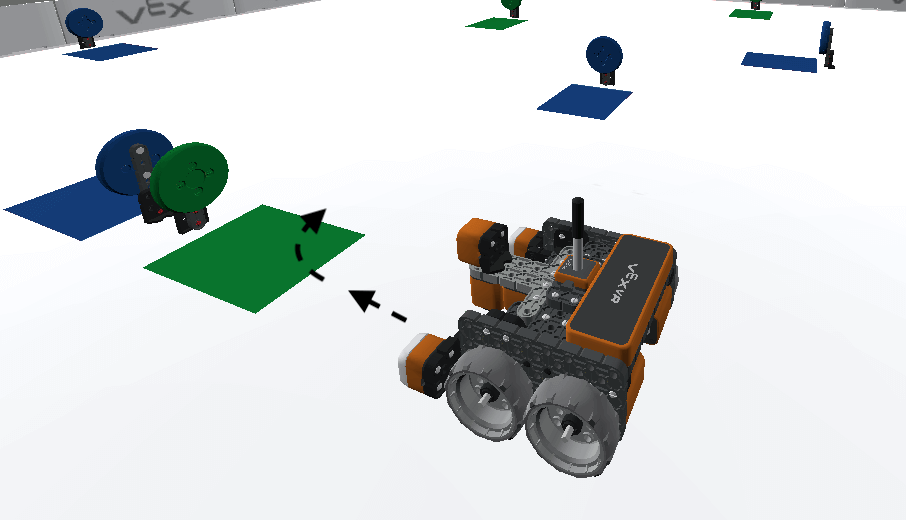
Kita akan menggunakan Sensor Mata Depan untuk mendeteksi cakram di Unit ini, tetapi logika dan proyek yang sama juga dapat digunakan dengan Sensor Mata Bawah. Alih-alih mendeteksi cakram yang terangkat, Sensor Down Eye akan mendeteksi warna di lantai Taman Bermain, dan membuat keputusan berdasarkan data tersebut. Sensor Down Eye tidak mendeteksi lantai Taman Bermain sebagai objek, tetapi akan mendeteksi ruang berwarna.
Menggunakan Loop Whiledengan Data Sensor Mata
Pada Unit sebelumnya, loopwhiledigunakan untuk membuat Robot VR bergerak saat suatu kondisi terpenuhi, atau loop while dengan kondisinotuntuk bergerak saat suatu kondisi tidak terpenuhi. Data dari sensor mata dapat digunakan dengan cara yang sama. Mari kita lihat langkah pertama dalam jalur Disk Maze.
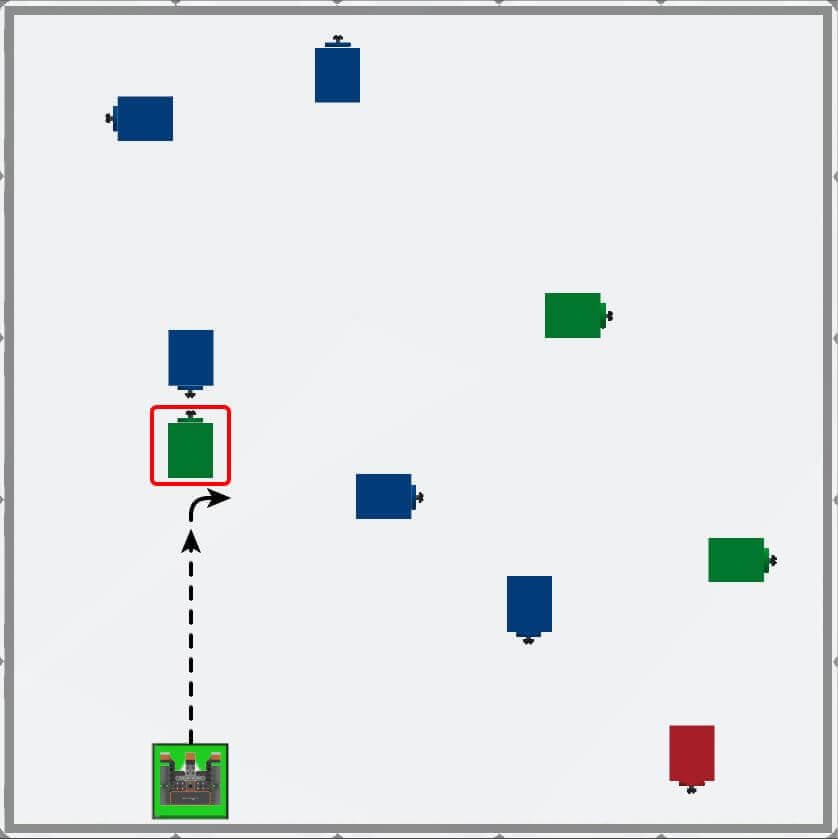
Robot VR harus bergerak maju sementaraSensor Mata Depan tidak mendeteksi warna hijau. Ketika Sensor Mata Depan mendeteksi warna hijau, Robot VR harus berbelok 90 derajat ke kanan untuk menghadap cakram berikutnya di dalam labirin.
Beri nama dan simpan proyek tersebut.
Mari kita mulai membangun proyek untuk menggunakan loop whileuntuk menginstruksikan Robot VR untuk berbelok ketika Sensor Mata Depan mendeteksi Disk berwarna pertama (hijau) pada Disk Maze Playground.
- Mulai proyek baru dan pilihDisk Maze Playgroundsaat diminta.
-
Beri nama proyek Unit7Lesson2.

- Sebagai permulaan, tambahkan komentar untuk menjelaskan perilaku Robot VR tersebut. Proyek ini akan menggunakan komentar untuk mengingatkan pengguna tentang tujuan perilaku Robot VR selama bagian selanjutnya dari proyek ini. Ingatlah bahwa komentar di VEXcode VR Python dimulai dengan simbol # (tanda pagar).
def main():
# Berkendara ke disk pertama (hijau), belok kanan- Robot VR perlu bergerak menuju cakram pertama di Disk Maze Playground. Seret atau ketikkan perulangan whiledengan kondisi not di ruang kerja. Ingat untuk menyertakan perintahtunggusebagai bagian darisementaraloop, untuk memastikan bahwa Robot VR menjalankan proyek dengan benar.
def main():
    # Berkendara ke disk pertama (hijau), belok kanan
    while not condition:
wait(5, MSEC)- Atur kondisi loop ke perintah deteksipada Sensor Mata Depan, dan atur parameternya ke "HIJAU."
def main():
    # Berkendara ke disk pertama (hijau), belok kanan
    while not front_eye.detect(GREEN):
wait(5, MSEC)- Di dalam loop while , seret atau ketik perintah non-waiting drive sehingga proyek Anda terlihat seperti ini:
def main():
    # Berkendara ke disk pertama (hijau), belok kanan
    while not front_eye.detect(GREEN):
        drivetrain.drive(FORWARD)
wait(5, MSEC)- Di luar loop while , seret atau ketik perintah turn_foruntuk menginstruksikan Robot VR untuk berbelok ke kanan 90 derajat saat mendeteksi cakram hijau. Proyek Anda seharusnya terlihat seperti ini:
def main():
    # Berkendara ke disk pertama (hijau), belok kanan
    while not front_eye.detect(GREEN):
        drivetrain.drive(FORWARD)
        wait(5, MSEC)

drivetrain.turn_for(RIGHT, 90, DEGREES)- Buka Jendela Playgroundjika belum terbuka. PastikanDisk Maze Playground terbuka, dan jalankan proyeknya.
-
Saksikan robot VR melaju ke depan menuju cakram hijau pertama lalu belok kanan.
- Perhatikan bahwa Robot VR bergerak maju sementara kondisi warna Sensor Mata Depan melaporkan False. Setelah cakram hijau terdeteksi, warna dari Sensor Mata Depan melaporkan True dan keluar dari loop. Kemudian, ia menjalankan perintah selanjutnya, yaitu berbelok ke kanan sebesar 90 derajat.
Pilih tombol Berikutnya untuk melanjutkan ke bagian selanjutnya dari Pelajaran ini.