
पाठ 2: व्हाइल लूप के साथ फ्रंट आई सेंसर का उपयोग करना
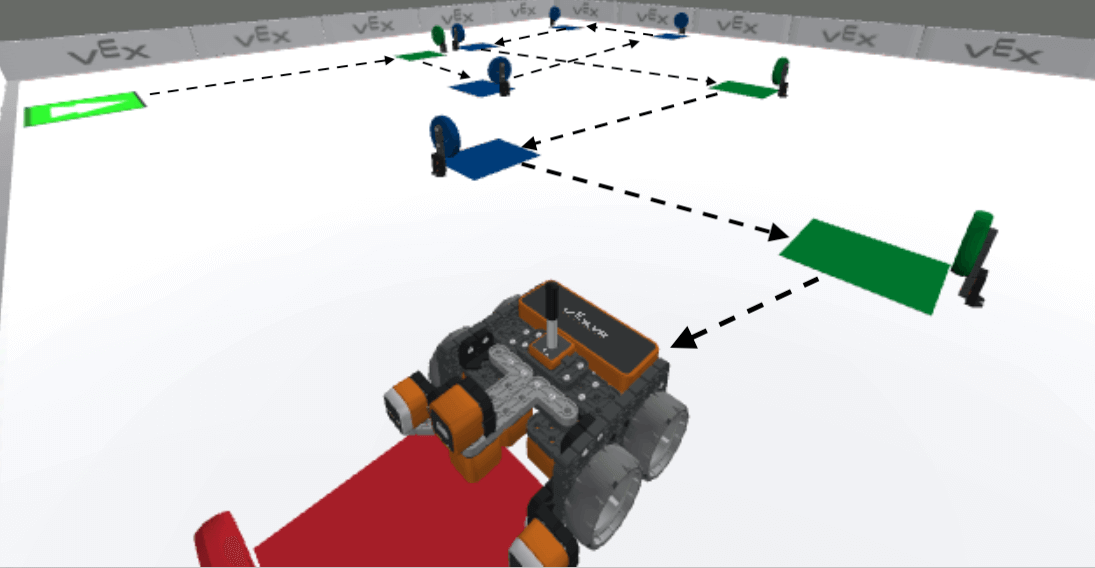
इस पाठ में, आप फ्रंट आई सेंसर का उपयोग करके एक प्रोजेक्ट बनाएंगे जिसमें जबकि लूप औरनहीं शर्त होगी ताकि वीआर रोबोट को डिस्क भूलभुलैया प्लेग्राउंड के माध्यम से नेविगेट किया जा सके। आपका प्रोजेक्ट वीआर रोबोट को निर्देश देगा कि जब फ्रंट आई सेंसर द्वारा हरी डिस्क का पता लगाया जाए तो वह दाईं ओर मुड़े, और जब नीली डिस्क का पता लगाया जाए तो वह बाईं ओर मुड़े। इस मिनी चैलेंज में, आप इन कौशलों का उपयोग करते हुए वीआर रोबोट को डिस्क मेज़ प्लेग्राउंड में प्रत्येक डिस्क तक ले जाएंगे और में लाल डिस्क पर पहुंचेंगे।
सीखने के परिणाम
- यह पहचानें कि while लूप का उपयोग आई सेंसर के साथ किया जा सकता है।
- यह पहचानें कि किसी प्रोजेक्ट में वीआर रोबोट से निर्णय लेने के लिए आई सेंसर डेटा का उपयोग करने के लिए, एक शर्त का उपयोग किया जाना चाहिए।
- बताइए कि किसी प्रोजेक्ट में पैटर्न की पहचान करके आप अपने कोड को कैसे सरल बना सकते हैं।
पहले चार डिस्क पर जाना
फ्रंट आई सेंसर का उपयोग वीआर रोबोट को डिस्क और उनके रंगों का पता लगाने और उस डेटा के आधार पर निर्णय लेने के लिए किया जा सकता है। इसके बाद वीआर रोबोट, वस्तुओं के रंगों से संबंधित सेंसर फीडबैक का उपयोग करके डिस्क भूलभुलैया में नेविगेट कर सकता है, जिससे रोबोट की गति निर्धारित होती है। मूल रूप से, फ्रंट आई सेंसर डेटा का उपयोग वीआर रोबोट के मुड़ने को 'कलर कोड' करने के लिए किया जाएगा, इसलिए जब एक रंग का पता चलता है तो यह बाईं ओर मुड़ता है, और जब दूसरे रंग का पता चलता है तो यह दाईं ओर मुड़ता है।
सबसे पहले, आइए उस रास्ते को देखें जिस पर चलकर वीआर रोबोट डिस्क भूलभुलैया के पहले हिस्से को पार करेगा। 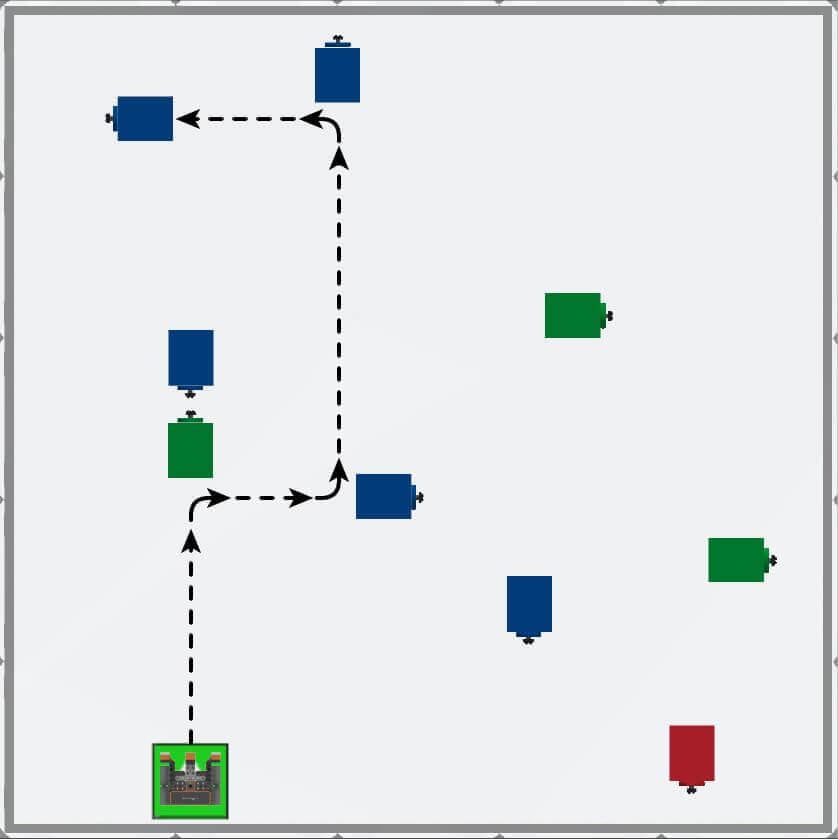
आपकी जानकारी के लिए
डिस्क मेज़ प्लेग्राउंडप्लेग्राउंड के फर्श पर उभरे हुए रंगीन डिस्क स्थानों पर रंगीन निशान बने होते हैं।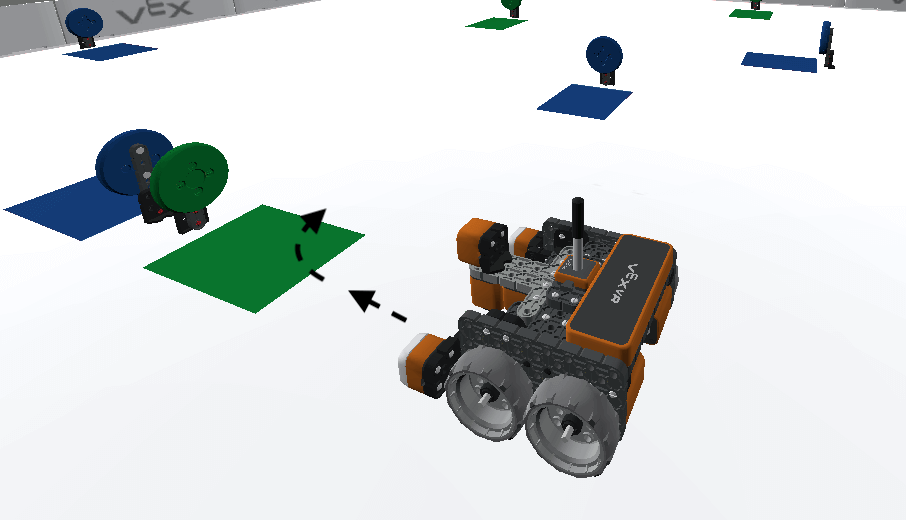
हम इस यूनिट में डिस्क का पता लगाने के लिए फ्रंट आई सेंसर का उपयोग करेंगे, लेकिन इसी तर्क और परियोजना का उपयोग डाउन आई सेंसर के साथ भी किया जा सकता है। उठे हुए डिस्क का पता लगाने के बजाय, डाउन आई सेंसर खेल के मैदान के फर्श पर मौजूद रंगों का पता लगाएगा और उस डेटा के आधार पर निर्णय लेगा। डाउन आई सेंसर खेल के मैदान के फर्श को एक वस्तु के रूप में नहीं पहचानता है, लेकिन यह रंगीन स्थानों को पहचान लेगा।
आई सेंसर डेटा के साथव्हाइललूप का उपयोग करना
पिछली इकाइयों में,whileलूप का उपयोग वीआर रोबोट को तब चलाने के लिए किया जाता था जब कोई शर्त पूरी होती थी, या while लूप जिसमेंnotशर्त होती थी, तब चलाने के लिए जब कोई शर्त पूरी नहीं होती थी। आई सेंसर से प्राप्त डेटा का उपयोग भी इसी तरह किया जा सकता है। आइए डिस्क मेज़ पथ के पहले चरण को देखें।
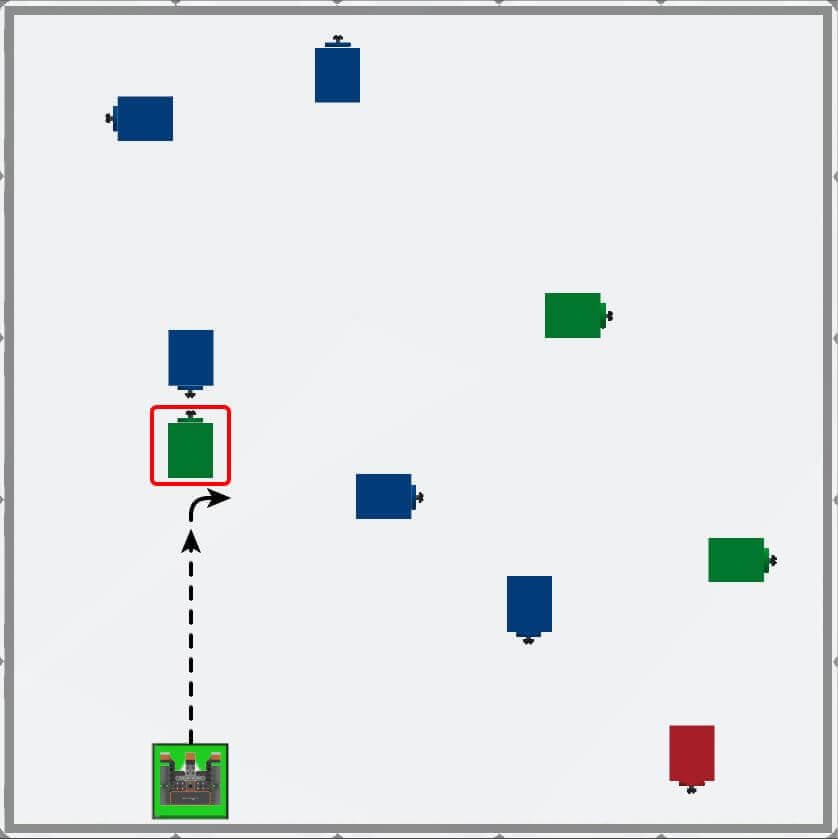
वीआर रोबोट को आगे बढ़ना चाहिए जबकिफ्रंट आई सेंसर हरे रंग का पता नहीं लगाता है। जब फ्रंट आई सेंसर हरे रंग का पता लगाता है, तो वीआर रोबोट को भूलभुलैया में अगले डिस्क की ओर मुड़ने के लिए 90 डिग्री दाईं ओर मुड़ना चाहिए।
प्रोजेक्ट का नाम दें और उसे सेव करें
आइए वीआर रोबोट को निर्देश देने के लिए जबकिलूप का उपयोग करने के लिए प्रोजेक्ट बनाना शुरू करें जब फ्रंट आई सेंसर डिस्क मेज़ प्लेग्राउंड पर पहली (हरे) रंग की डिस्क का पता लगाता है।
- एक नया प्रोजेक्ट शुरू करें और संकेत मिलने परडिस्क मेज़ प्लेग्राउंडका चयन करें।
-
परियोजना का नाम बताइए इकाई 7 पाठ

- सबसे पहले, वीआर रोबोट के व्यवहार का वर्णन करने के लिए एक टिप्पणी जोड़ें। इस प्रोजेक्ट में टिप्पणियों का उपयोग करके उपयोगकर्ता को यह याद दिलाया जाएगा कि प्रोजेक्ट के अगले भाग के दौरान वीआर रोबोट के व्यवहार का उद्देश्य क्या है। ध्यान रखें कि VEXcode VR Python में टिप्पणियाँ # (पाउंड) चिह्न से शुरू होती हैं।
def main():
# पहली डिस्क (हरी) पर जाएं, दाएं मुड़ें- वीआर रोबोट को डिस्क भूलभुलैया प्लेग्राउंड पर पहली डिस्क की ओर ड्राइव करने की आवश्यकता होगी। वर्कस्पेस में whileलूप को not शर्त के साथ ड्रैग करके डालें या टाइप करें। यह सुनिश्चित करने के लिए कि वीआर रोबोट प्रोजेक्ट को सही ढंग से निष्पादित करे, लूप के भाग के रूप मेंwaitकमांड को शामिल करना याद रखेंwhile
def main():
    # पहली डिस्क (हरी) पर ड्राइव करें, दाईं ओर मुड़ें
    while not condition:
wait(5, MSEC)- लूप की स्थिति को फ्रंट आई सेंसर केडिटेक्टकमांड पर सेट करें, और पैरामीटर को "ग्रीन" पर सेट करें।
def main():
    # पहली डिस्क (हरा) पर ड्राइव करें, दाईं ओर मुड़ें
    while not front_eye.detect(GREEN):
wait(5, MSEC)- while लूप के अंदर, नॉन-वेटिंग ड्राइव कमांड को ड्रैग करें या टाइप करें ताकि आपका प्रोजेक्ट इस तरह दिखे:
def main():
    # पहली डिस्क (हरा) तक ड्राइव करें, दाईं ओर मुड़ें
    while not front_eye.detect(GREEN):
        drivetrain.drive(FORWARD)
wait(5, MSEC)- while लूप के बाहर, turn_forकमांड को ड्रैग करें या टाइप करें ताकि VR रोबोट को निर्देश दिया जा सके कि जब वह एक हरी डिस्क का पता लगाए तो वह 90 डिग्री दाएं मुड़ जाए। आपका प्रोजेक्ट कुछ इस तरह दिखना चाहिए:
def main():
    # पहली डिस्क (हरी) तक ड्राइव करें, दाईं ओर मुड़ें
    while not front_eye.detect(GREEN):
        drivetrain.drive(FORWARD)
        wait(5, MSEC)

drivetrain.turn_for(RIGHT, 90, DEGREES)- यदि प्लेग्राउंड विंडोपहले से खुली नहीं है, तो उसे खोलें। सुनिश्चित करें किडिस्क मेज़ प्लेग्राउंड खुल जाए, और प्रोजेक्ट चलाएँ।
-
वीआर रोबोट को पहले हरे डिस्क की ओर आगे बढ़ते हुए देखें और फिर उसे दाईं ओर मुड़ते हुए देखें।
- ध्यान दें कि फ्रंट आई सेंसर के रंग की स्थिति 'गलत' होने पर भी वीआर रोबोट आगे बढ़ता है। हरे रंग की डिस्क का पता चलने पर, फ्रंट आई सेंसर का रंग 'ट्रू' रिपोर्ट करता है और लूप से बाहर निकल जाता है। फिर, यह अगला आदेश निष्पादित करता है, जो कि 90 डिग्री दाएं मुड़ने का है।
इस पाठ के शेष भाग को जारी रखने के लिए अगला बटन चुनें।